外设与驱动 · pm
1. 模块概述
- 主要功能:
pm模块位于components/peripherals/pm,是一个面向电源管理与电池状态读取的用户态组件。模块通过统一的pm.h接口封装多种底层驱动,向上层提供电池电量、充放电状态等状态读取能力,并支持在状态变化时触发回调。 - 规格或特性:对外以
pm.h+libpm.so形式提供 C 接口;公共状态结构struct pm_state预留了电压、电流、功率、电量百分比、温度、健康度、循环次数、单节电压等字段;当前代码中可实际跑通的是GENERIC驱动,基于 Linux/sys/class/power_supply/节点读取online与capacity,并以1 Hz轮询充电状态变化;ADC-Linux与INA219驱动的工厂函数和接口已预留,但底层采样与开关控制仍是TODO骨架实现,不能视为完整量产能力。 - 软件框图:见下图。
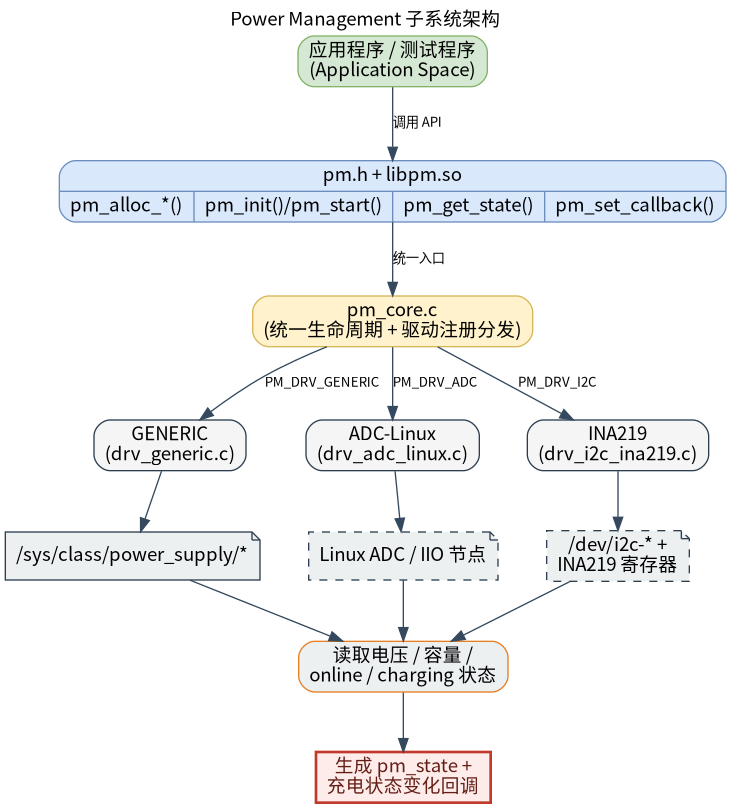
- 相关目录结构:
| 路径 | 职责 |
|---|---|
components/peripherals/pm/include/pm.h | 对外公开的状态结构、配置结构体和 API 声明 |
components/peripherals/pm/src/pm_core.h | 私有驱动注册、虚函数表和设备对象定义 |
components/peripherals/pm/src/pm_core.c | 工厂函数、默认配置、状态读取和驱动注册分发实现 |
components/peripherals/pm/src/drivers/drv_generic.c | 基于 power_supply sysfs 节点的通用电池状态读取驱动 |
components/peripherals/pm/src/drivers/drv_adc_linux.c | Linux ADC 采样驱动骨架,当前核心读数逻辑未完成 |
components/peripherals/pm/src/drivers/drv_i2c_ina219.c | INA219 I2C 驱动骨架,当前寄存器配置与读取逻辑未完成 |
components/peripherals/pm/test/test_pm_generic.c | 通用驱动演示程序,展示状态读取与状态变化回调 |
components/peripherals/pm/test/test_pm_adc.c | ADC 驱动演示程序,当前主要用于说明接口调用方式 |
components/peripherals/pm/CMakeLists.txt | 模块构建、安装、驱动启用和测试目标定义 |
components/peripherals/pm/README.md | 独立使用说明与快速开始 |
2. 环境准备
前置条件
-
运行环境:推荐板端环境
k1-deb1配套系统镜像;cmake、make、gcc或clang可用;模块以 C99 编译并依赖pthread。 -
硬件与连接:需要板子集成电量计芯片CW2015和充电芯片IP2317,且内核需要打开驱动以及dts配置。
构建编译
-
获取代码:详见 2.3-配置编译 章节,使用
repo工具克隆完整 SDK。 -
本模块编译:
- 方式 1:独立编译
cd components/peripherals/pmmkdir build && cd buildcmake .. -DBUILD_TESTS=ONmake -j$(nproc)
- 方式 2:SDK 集成编译 (推荐)
source build/envsetup.shcd components/peripherals/pmmm # 仅编译本模块
- 方式 1:独立编译
-
产物名称:
libpm.so输出至build/;启用BUILD_TESTS时同时生成test_pm_generic和test_pm_adc。SDK 编译产物安装至系统output/staging/{lib,bin}路径。 -
说明:默认构建至少启用
drv_generic。
3. 示例使用(从 0 跑通)
本节为读者按步骤复现的主线:
3.1 【运行自带 test_pm_generic 演示程序】
前置:请先确认目标板已经暴露了可读的 power_supply 节点;若你的节点名不是默认的 ip2317-charger 与 cw-bat,请在运行参数中传入实际名称。
步骤 1:确认 power_supply 节点存在且内容可读。
ls /sys/class/power_supply/ip2317-charger/online
ls /sys/class/power_supply/cw-bat/capacity
cat /sys/class/power_supply/ip2317-charger/online
cat /sys/class/power_supply/cw-bat/capacity
预期现象:前两条命令能找到文件,后两条命令能输出整数;通常 online 为 0 或 1,capacity 为 0 到 100 之间的整数。若你的平台节点名不同,请把路径中的 ip2317-charger 和 cw-bat 替换成实际名称。
步骤 2:在组件目录下完成构建。
cd components/peripherals/pm
cmake -S . -B build -DBUILD_TESTS=ON
cmake --build build -j$(nproc)
预期现象:命令成功结束,build/ 目录下生成 libpm.so、test_pm_generic 和 test_pm_adc,返回码为 0。
步骤 3:运行通用驱动演示程序。
cd components/peripherals/pm
./build/test_pm_generic
如果节点名不同,可显式传入:
cd components/peripherals/pm
./build/test_pm_generic <charger_node> <capacity_node>
预期现象:终端首先打印创建设备、初始化设备和注册回调等信息,例如:=== PM GENERIC Test ===、[1] Creating GENERIC PM device...、[GENERIC] init:、Callback registered。
步骤 4:观察周期状态输出和状态变化回调。
预期现象:
- 程序会每秒调用一次
pm_get_state(),连续打印形如[state] SOC=78.0% status=2的状态信息。 - 当
online从0变为1时,回调线程会打印[callback] Charging, SOC=...%。 - 当
online从1变为0时,回调线程会打印[callback] Discharging, SOC=...%。 - 如果充电状态一直不变化,回调不会重复触发,这属于当前实现的预期行为。
步骤 5:结束程序。
预期现象:test_pm_generic 在前 20 次状态打印后会继续常驻,进入仅等待回调的循环;如需结束,请按 Ctrl+C。由于示例程序没有额外的信号清理逻辑,终止时不会继续执行 pm_free() 之后的用户态收尾打印,这也是当前示例代码的正常现象。
4. 应用开发
4.1 最简使用流程
static void on_power_event(struct pm_dev *dev, const struct pm_state *state, void *ctx)
{
    (void)dev;
    (void)ctx;
    printf("status=%d soc=%.1f%%\n", state->status, state->percentage);
}

int main(void)
{
    struct pm_dev *batt =
        pm_alloc_generic("main_batt", "ip2317-charger", "cw-bat", NULL);
    if (!batt) {
        return -1;
    }

    if (pm_init(batt, NULL) < 0) {
        pm_free(batt);
        return -1;
    }

    pm_set_callback(batt, on_power_event, NULL);

    struct pm_state st = {0};
    if (pm_get_state(batt, &st) == 0) {
        printf("soc=%.1f%% status=%d\n", st.percentage, st.status);
    }

    pm_free(batt);
    return 0;
}
4.2 主要 API 说明
1. 设备创建与生命周期
// 创建 ADC、数字电源计或 GENERIC 设备
struct pm_dev *pm_alloc_adc(const char *name, const char *adc_dev, float scale);
struct pm_dev *pm_alloc_digital(const char *name, const char *protocol, const char *dev_path, uint32_t addr);
struct pm_dev *pm_alloc_generic(const char *name, const char *charger_node, const char *capacity_node, void *args);

// 初始化与释放
int pm_init(struct pm_dev *dev, const struct pm_config *cfg);
void pm_free(struct pm_dev *dev);
2. 状态读取与回调
// 注册状态变化回调
void pm_set_callback(struct pm_dev *dev, pm_callback_t cb, void *ctx);

// 启动周期采样(当前实现中仍为占位接口)
int pm_start(struct pm_dev *dev, uint32_t freq_hz);

// 读取当前状态
int pm_get_state(struct pm_dev *dev, struct pm_state *out_state);
3. 电源开关控制
// 控制命名通道的开关状态
int pm_switch_set(struct pm_dev *dev, const char *channel_name, bool enable);
bool pm_switch_get(struct pm_dev *dev, const char *channel_name);
4.3 核心数据结构
电源配置结构体
struct pm_config {
    float capacity_mah;
    float max_voltage;
    float min_voltage;
    float warn_voltage;
    float crit_voltage;
    float max_temp;
};
电源状态结构体
struct pm_state {
    uint64_t timestamp_us;
    float voltage;
    float current;
    float power;
    float percentage;
    float temperature;
    float health;
    uint32_t cycle_count;
    enum pm_status status;
    uint32_t error_code;
    uint8_t cell_count;
    float cell_voltages[16];
};
状态回调原型
typedef void (*pm_callback_t)(struct pm_dev *dev, const struct pm_state *state, void *ctx);
开发时需要注意:pm_alloc_generic() 默认选择 GENERIC 驱动,pm_init(dev, NULL) 会使用库内默认配置;当前 GENERIC 驱动主要可靠输出 percentage 和 status,其余字段很多仍是保留字段;pm_set_callback() 在 GENERIC 驱动下会启动内部线程,并在充放电状态变化时触发回调;pm_start() 当前仍是占位实现,现阶段主要依赖 pm_get_state() 轮询或 GENERIC 驱动的内部回调线程。
参考 demo 或示例路径
components/peripherals/pm/test/test_pm_generic.c
components/peripherals/pm/test/test_pm_adc.c
5. 调试指南
- 如果
test_pm_generic持续打印[state] read failed,优先检查power_supply节点是否存在、是否可读,以及内容是否为纯整数。 - 如果状态在打印但回调一直没有触发,先确认充放电状态是否真的变化。当前回调只在
status变化时触发,单纯SOC变化不会触发。 - 如果业务侧调用了
pm_start()却没有自动采样效果,这是当前实现的行为;现阶段仍以pm_get_state()轮询或pm_set_callback()为主。
6. 常见问题
暂无