外设与驱动 · motor
1. 模块概述
- 主要功能:Motor 组件是一个统一的电机控制框架,位于机器人外设层。它为不同类型的电机(PWM、CAN、UART、EtherCAT)提供标准化的 API 接口,实现“一次开发,多协议适配”,简化了复杂机器人系统中多协议电机驱动的集成工作。
- 规格或特性:
- 接口形态:支持 GPIO/PWM、CAN、UART (RS485/RS232) 及 EtherCAT (基于 IGH 主站)。
- 控制模式:支持空闲 (IDLE)、速度 (VEL)、位置 (POS)、力矩 (TRQ)、MIT 阻抗控制 (HYBRID) 以及 EtherCAT 同步模式 (CSP/CSV/PP/PV/HM)。
- API 特性:支持向量化批量操作 api,具备自动驱动注册机制。
软件框图:
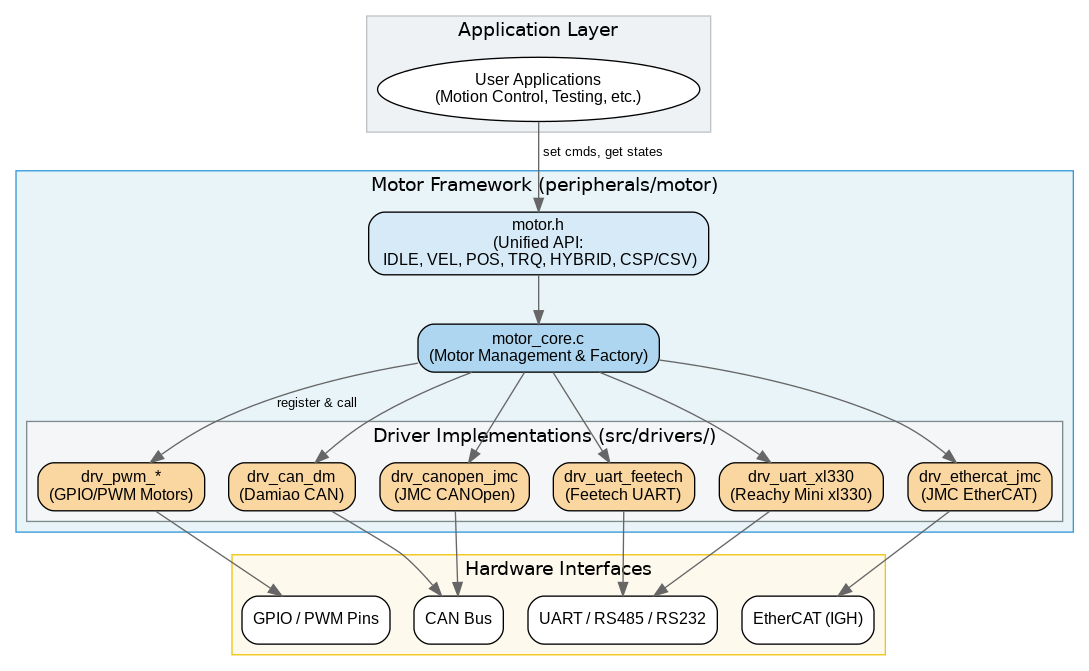
- 相关目录结构:
路径 职责 include/motor.h统一的对外 API 头文件 src/motor_core.c电机管理核心逻辑与工厂函数 src/drivers/drv_485_ddt_m601c111/本末 M0601C111 RS485 电机驱动实现 src/drivers/drv_can_ddt_m152d133/本末 M152D133 CAN 电机驱动实现 src/drivers/drv_can_ddt_p1010b/本末 P1010B CAN 电机驱动实现 src/drivers/drv_can_dm/达妙 CAN 电机驱动实现 src/drivers/drv_canopen_jmc/JMC CANOpen 电机驱动实现 src/drivers/drv_ethercat_jmc/JMC EtherCAT 电机驱动实现 src/drivers/drv_pwm_generic.c通用 PWM 电机驱动实现 src/drivers/drv_pwm_RoHS.cRoHS PWM 电机驱动实现 src/drivers/drv_uart_ddt_m603c111/本末 M0603C UART 电机驱动实现 src/drivers/drv_uart_feetech/Feetech UART 舵机驱动实现 src/drivers/drv_uart_xl330/Reachy Mini xl330 电机驱动实现 tests/各类电机的功能测试代码
2. 环境准备
前置条件
-
运行环境:Linux 系统(推荐 Ubuntu 20.04+),支持 x86_64 架构。
-
硬件与连接:
- PWM:连接具备 PWM 输出能力的 GPIO 引脚。
- CAN:使用 CAN 转 USB 适配器或板载 CAN 接口,确认 120Ω 终端电阻。
- UART:连接 USB 线缆。
- EtherCAT:连接带 EtherCAT 从站接口的伺服驱动器。
-
工具与权限:
- 权限:需要 sudo 或将用户加入
dialout(UART)、gpio(PWM) 组。 - 配置:CAN 接口需开启(如
sudo ip link set can0 up type can bitrate 1000000)。
- 权限:需要 sudo 或将用户加入
构建编译
- 获取代码:
# 单组件获取mkdir spacemit_robot && cd spacemit_robot # SDK 根目录repo init -u https://github.com/spacemit-robotics/manifest.git -b main -m default.xml \--repo-url=https://gitee.com/spacemit-robotics/git-repo \-g core,peripheralsrepo sync -j4
如需全量获取,请参考 SDK快速入门
- 本模块编译:
- 方式 1:独立编译
cd components/peripherals/motormkdir build && cd buildcmake ..make -j$(nproc)
- 方式 2:SDK 集成编译 (推荐)
source build/envsetup.sh # SDK 根目录下lunch # 按需求选择方案m # 编译整个系统# 或cd components/peripherals/motormm # 仅编译本模块
- 方式 1:独立编译
- 产物名称:测试可执行文件输出至
build/(独立编译) 或系统output/staging/bin路径 (SDK 编译)。
3. 示例使用(从 0 跑通)
注意:如果选择 SDK 集成编译方式,使用不同的电机需要根据方案使能驱动
根据所选方案,可在对应的配置文件中启用或禁用组件/包的编译。若需排除特定包,将其从配置中移除即可。
ls target/k3-*
target/k3-com260-mars.json        target/k3-humanoid-h1_2.json
target/k3-com260-minimal.json     target/k3-humanoid-qinglong.json
target/k3-com260-reach-mini.json  target/k3-humanoid-r1.json
target/k3-humanoid-asimov.json    target/k3-humanoid-tiangong.json
target/k3-humanoid-g1.json        target/k3-humanoid-tinker.json
target/k3-humanoid-go1.json
以 k3-com260-minimal.json 为例
{
  "version": "1.0",
  "board": "k3-com260",
  "product": "minimal",
  "description": "K3 COM260 board - minimal build configuration",
  "enabled_packages": [
    "components/peripherals/motor"
  ],
  "enabled_package_options": {
    "components/peripherals/motor": { "enabled_drivers": ["drv_uart_xl330","drv_uart_feetech"] }
  },
  "options": {
    "parallel_jobs": 4,
    "auto_resolve_dependencies": true
  }
}
使能 xl330 电机驱动、飞特电机驱动
3.1 【PWM 电机测试】
前置:硬件连接具备 PWM 驱动能力的 GPIO 引脚。
步骤 1:运行测试程序。
test_motor_pwm
步骤 2:预期现象。
- 终端显示 PWM 初始化成功。
- 电机根据预设频率进行运动。
3.2 【CAN 电机测试】
前置:
- 硬件:完成开发板与电机的 CAN 连接,确认电机通信速率
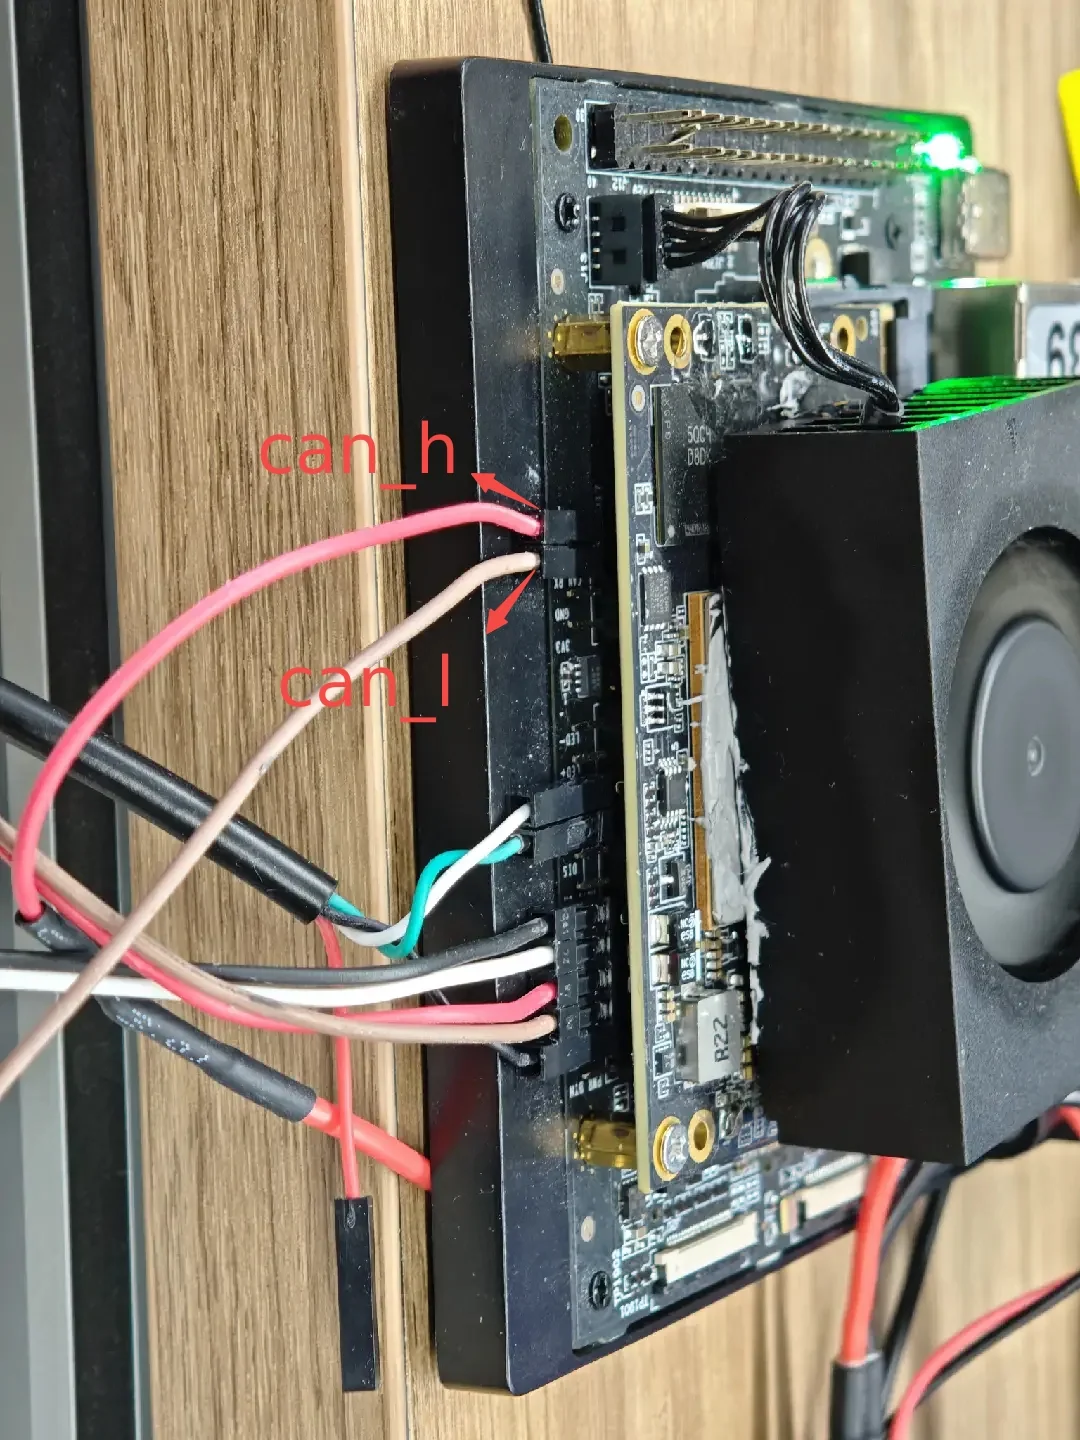
-
达妙:DM-J4310 CAN 电机、48V电源、电源(含 CAN 通信端子)连接线:XT30(2+2)-F 插头连接线×1
-
本末:M152D133 CAN 电机、24V电源
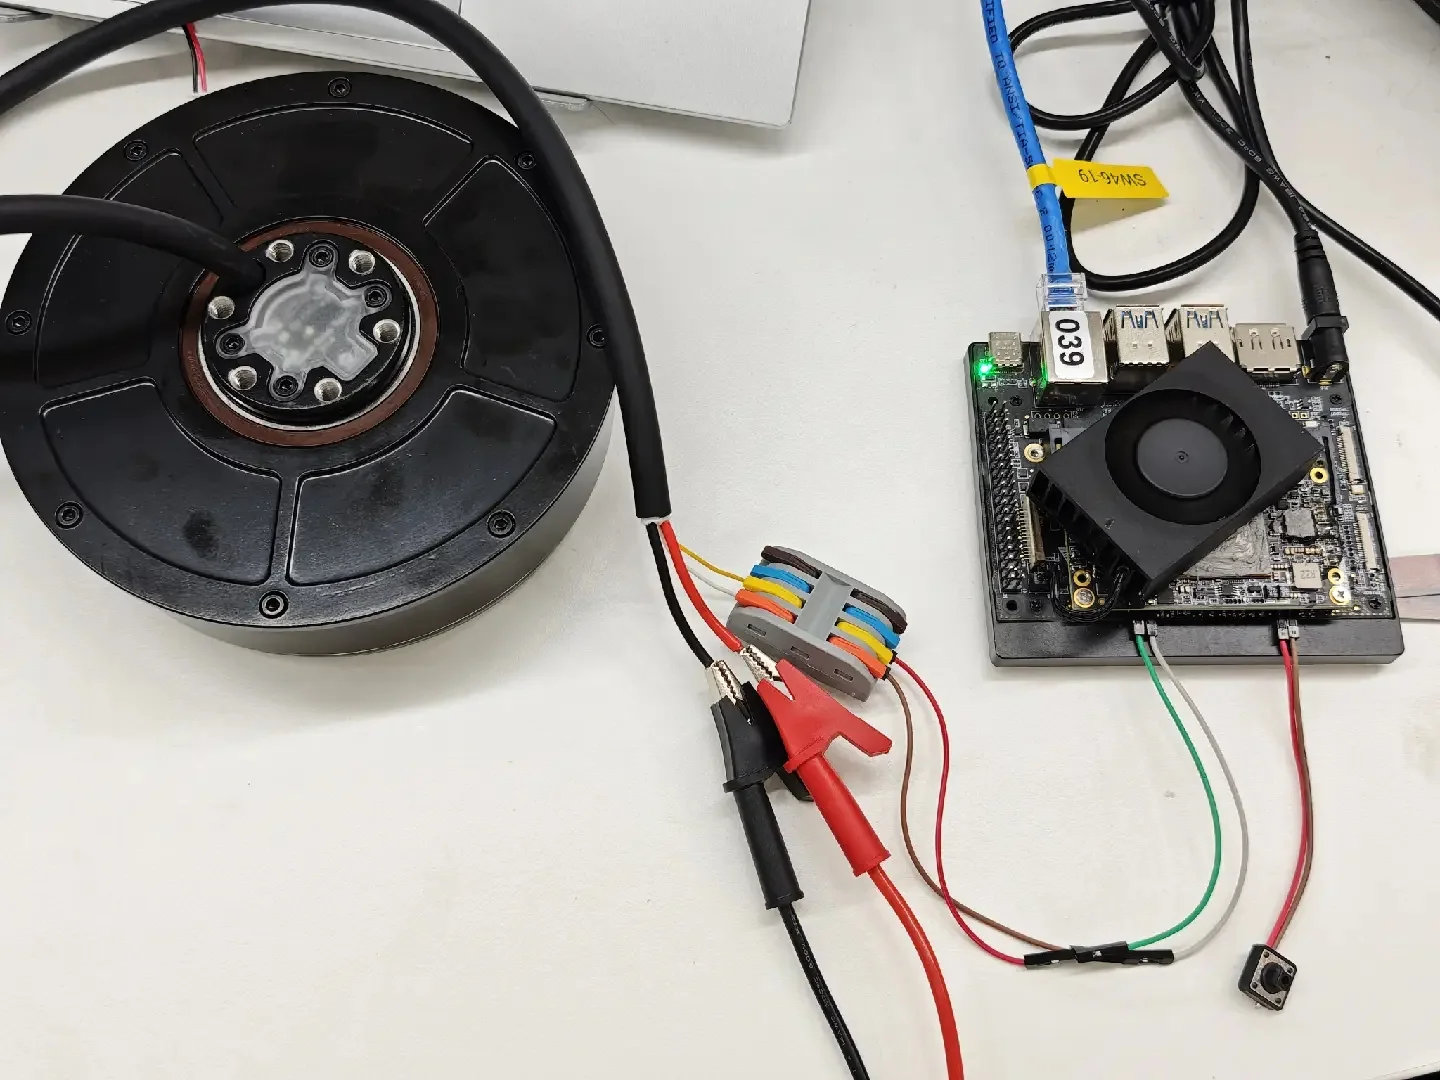 电机的 can_h、can_l 分别与开发板的 can_h、can_l 相连
-
本末:P1010B CAN 电机、24V电源、电源连接线 XT30PW-M、信号连接线 GH1.25-2PWBPZ×1
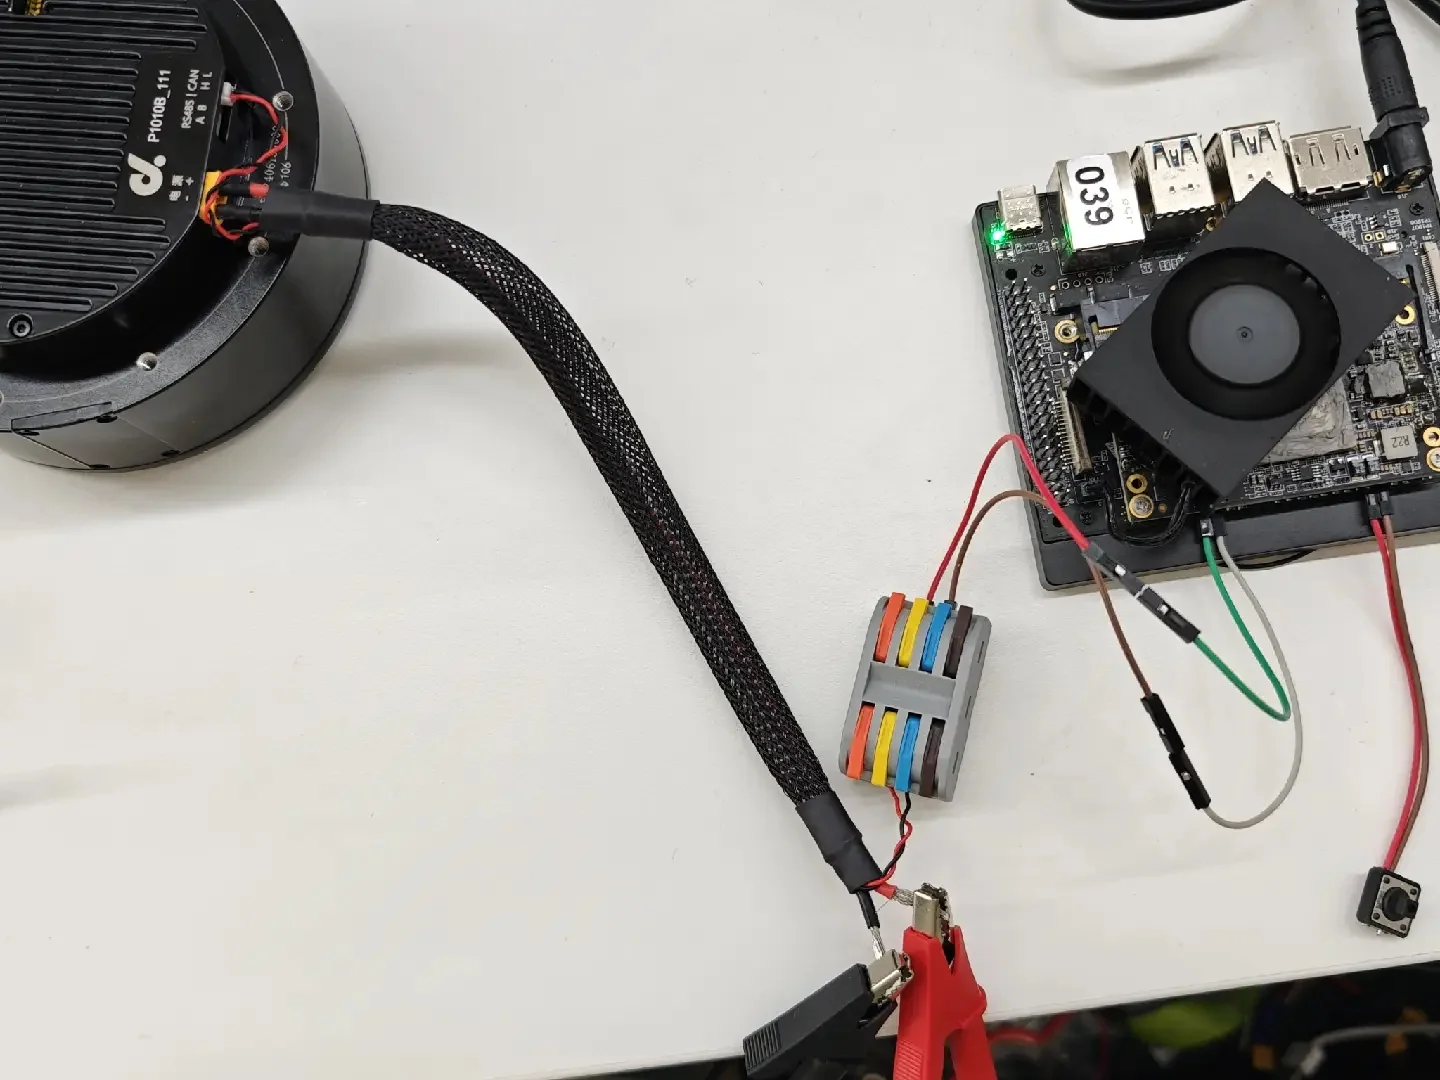 电机的 can_h、can_l 分别与开发板的 can_h、can_l 相连
- 软件:设置总线通信速率,匹配目标电机
sudo ip link set can0 up type can bitrate 1000000
步骤 1:运行示例程序。
# 达妙 J4310 CAN 电机(默认测试 ID 为 0x02 的电机
test_motor_can --driver drv_can_dm --if can0 --id 0x02

# 本末 M152D133 CAN 电机
test_motor_can_ddt_m152d133

# 本末 P1010B CAN 电机 (注意:该程序验证多模式切换,受组帧机制限制,需注意制动和单参数配置约束)
test_motor_can_ddt_p1010b
步骤 2:预期现象。
- 终端实时打印电机的
pos(rad)、vel(rad/s) 和trq(Nm) 数据。 - 电机平滑运动。
3.3 【UART 舵机/电机测试】
前置:
- 硬件:
-
feetech - 总线舵机驱动板
-
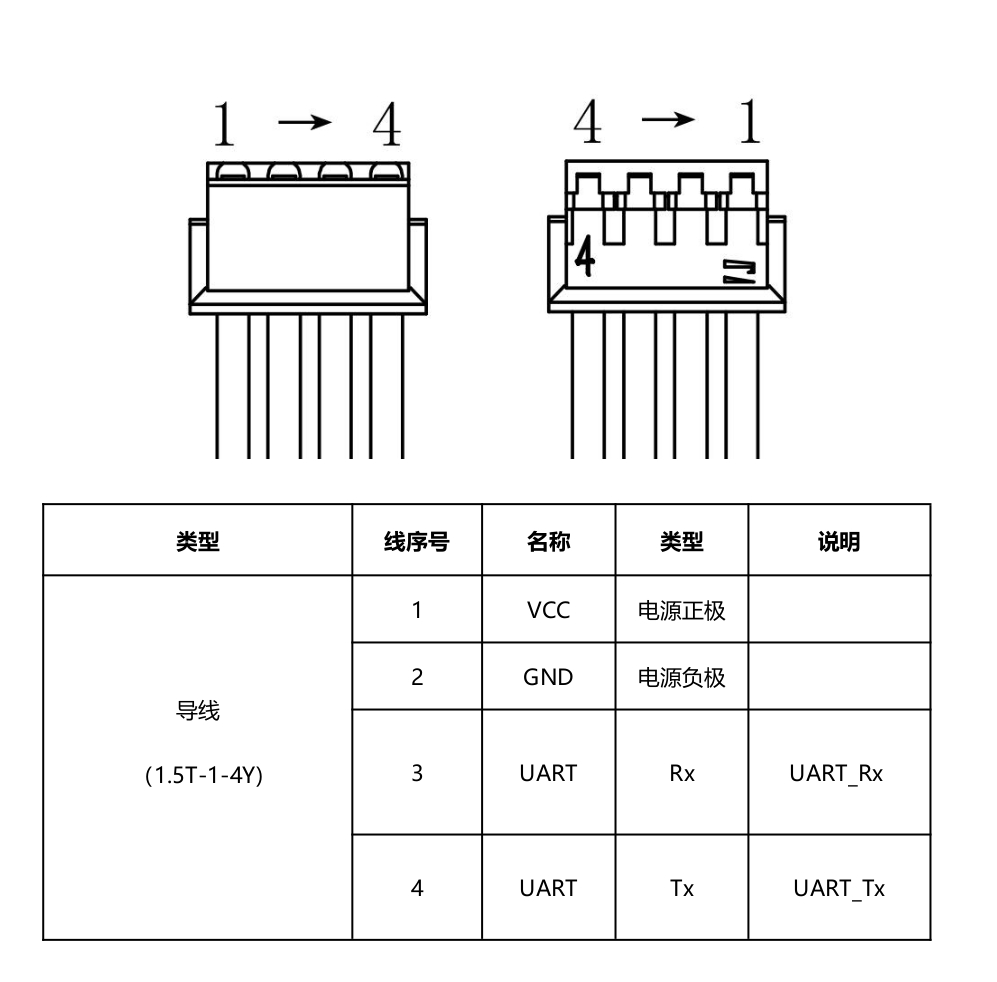
本末 M0603C UART 电机、14.4V电源、USB-TTL、电源&信号连接线 1.5T-1-4Y
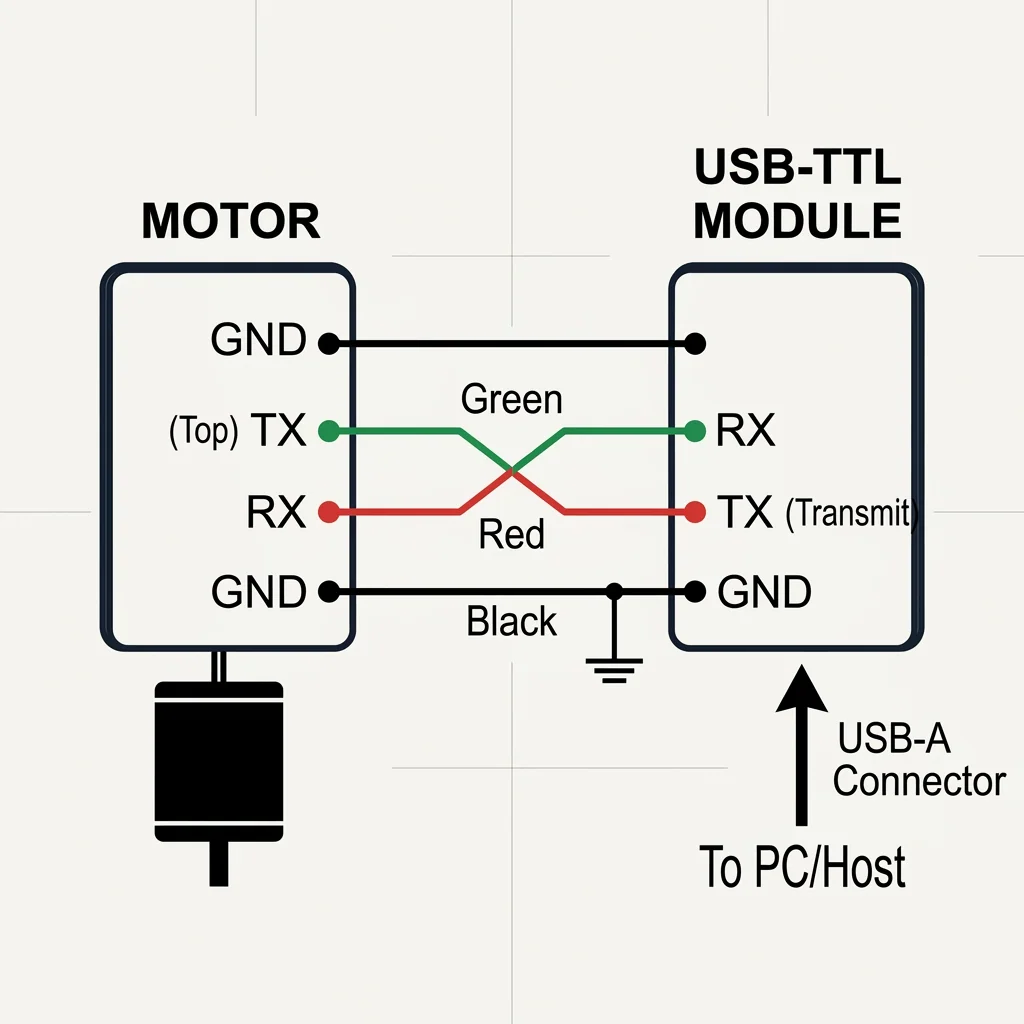
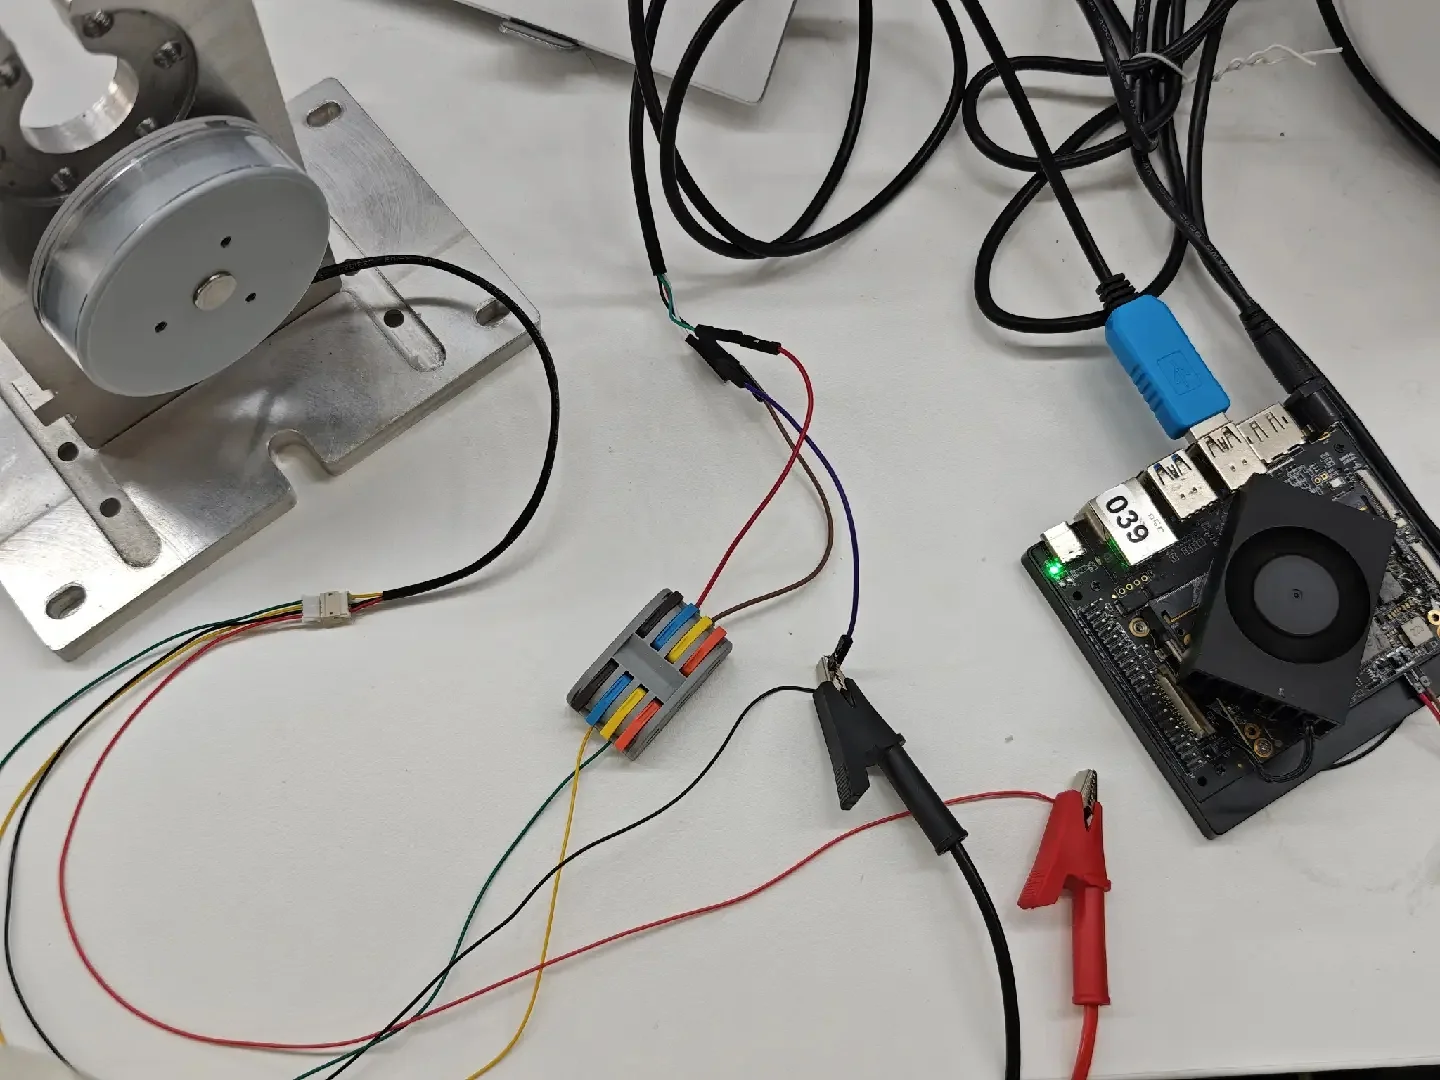 电机的 RX 和 TX 分别与 USB转 TTL 模块的 RX 和 TX 连接,注意两者的 RX、TX 需交错连接,即电机 RX 接模块 TX,电机 TX 接模块 RX;另外 USB 转 TTL 模块的 GND 需和电源负极相连,即 USB 转 TTL 模块和电机共地
 接线端子序号
-
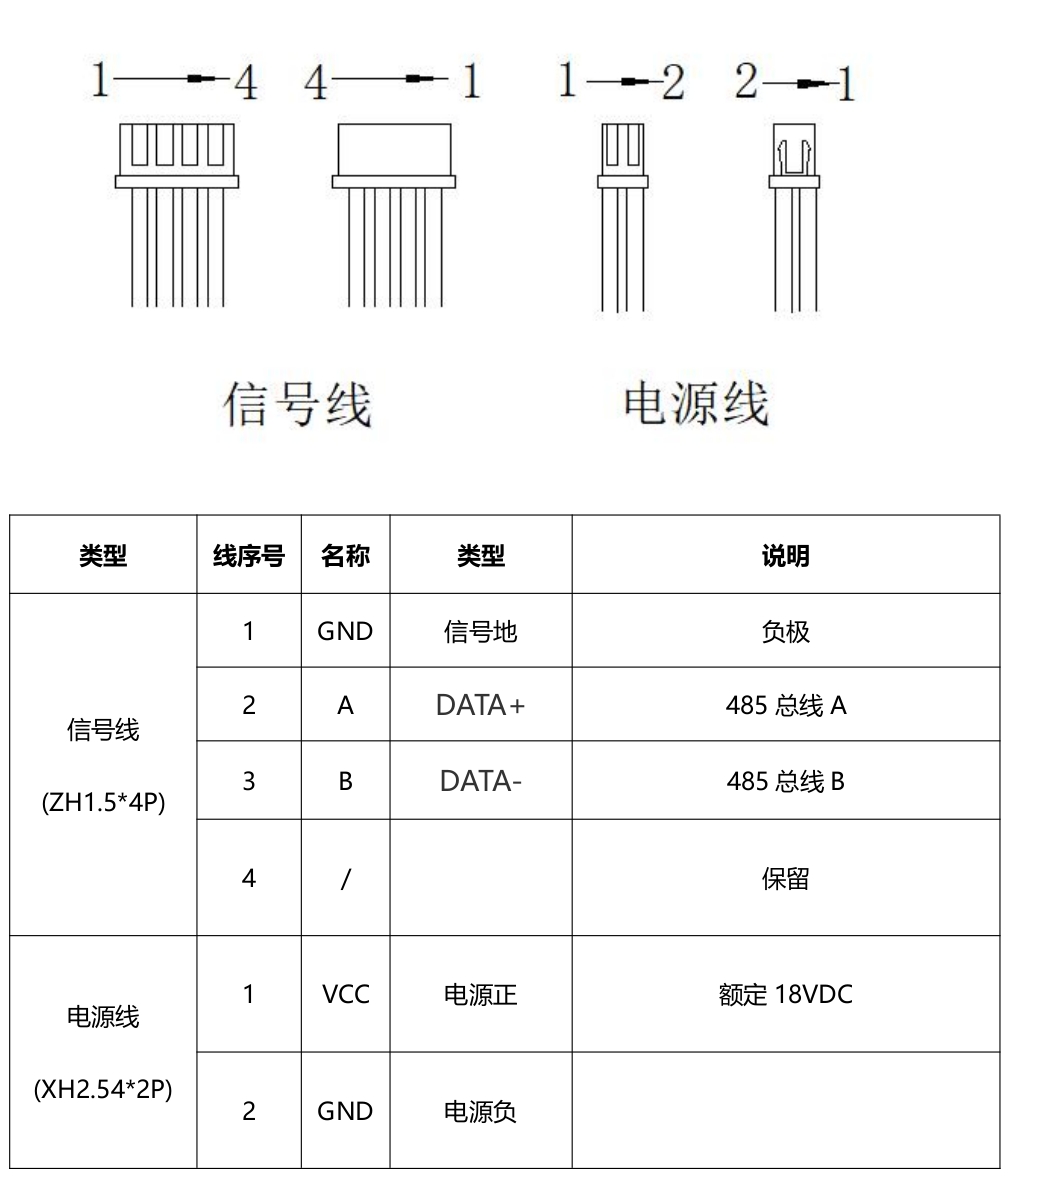
本末 M0601C111 RS485 电机、18V电源、电源连接线 XH2.542P、信号连接线 ZH1.54P、USB-485 模块
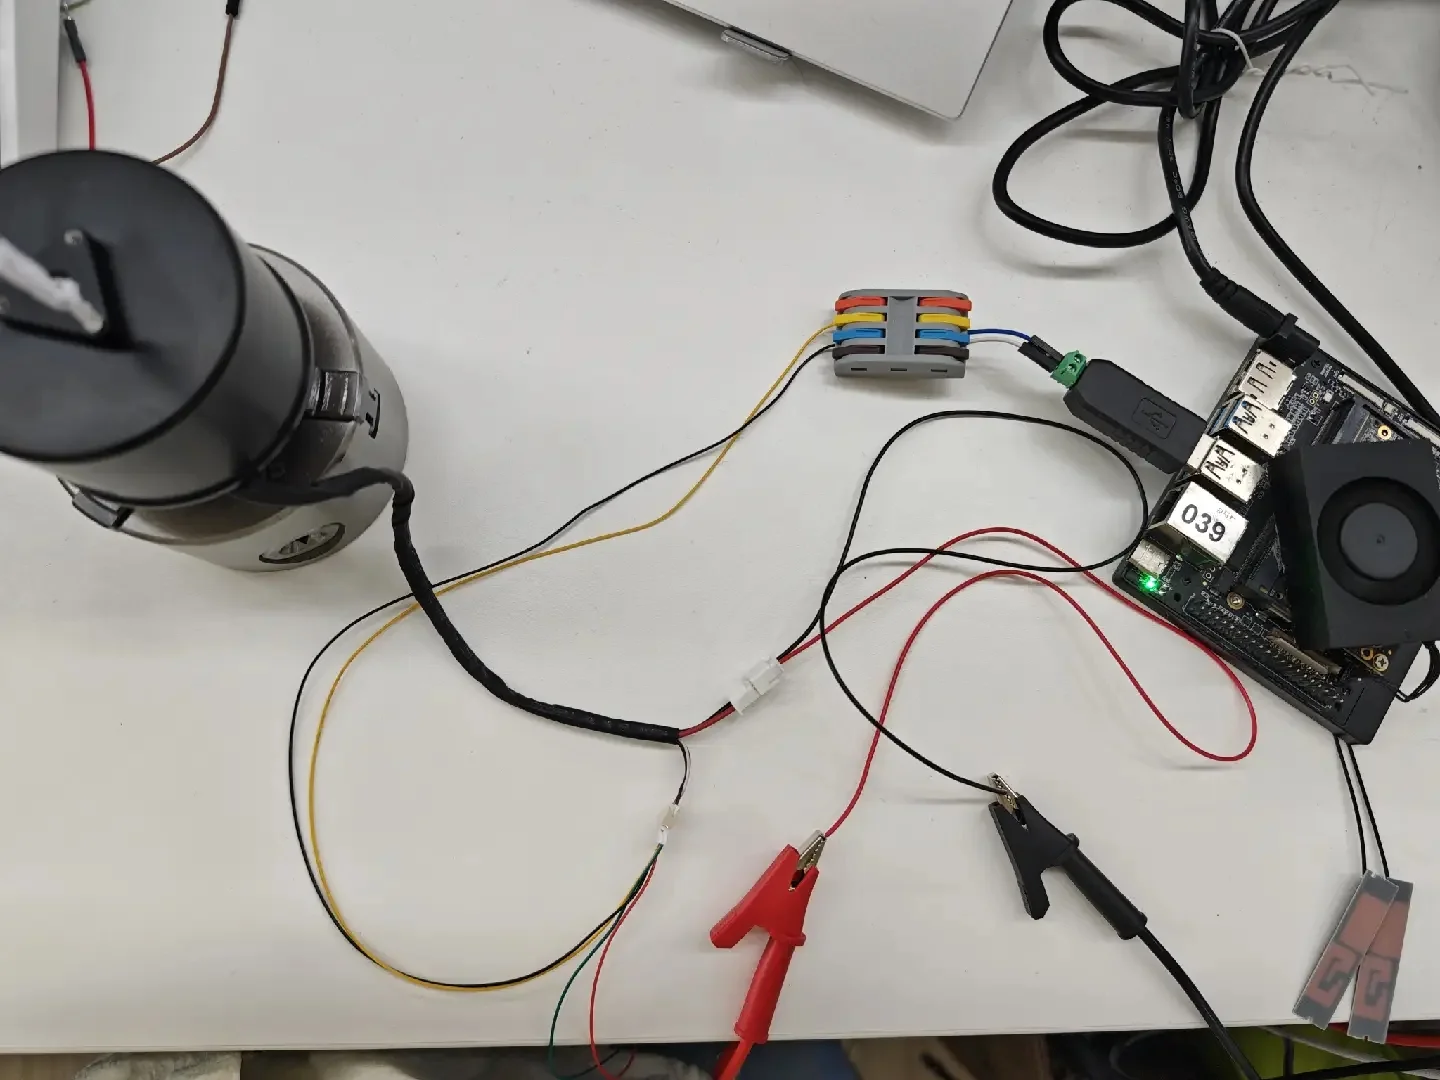 USB-485 A、B 分别与本末电机 信号线 ZH1.5*4P 的 A、B 相连,
接线端子序号如图
- 连接 Feetech 或 Dynamixel (XL/XC) 电机至串口(如
/dev/ttyACM0),确认权限。
步骤 1:运行 Feetech 舵机测试。
# 格式:test_motor_uart <串口> <波特率> <驱动名(默认drv_uart_feetech)> <电机数量>
test_motor_uart /dev/ttyACM0 1000000 drv_uart_feetech 1
步骤 2:运行 Reachy Mini (XL330/XC330) 电机测试。
test_uart_xl330 /dev/ttyACM0 # 默认测试 ID 为 10(机器人 body-yaw) 的电机
步骤 3:本末 (DDT) 串口电机测试。
# 本末 M0603C UART 电机(建议使用 ID=1)
# 警告:位置模式长期运行会存在积分漂移现象,请避免直接从开环/速度环切回位置环,必要时应重启。
test_motor_uart_ddt_m603c111 /dev/ttyUSB0

# 本末 M0601C111 RS485 电机(最高 500Hz 通信,一问一答)
test_motor_485_ddt_m601c111 /dev/ttyUSB0 1
步骤 4:预期现象。
- 舵机/电机转动至目标角度并反馈实时位置。
3.4 【EtherCAT 伺服电机测试】
前置:
-
硬件上电,网络连接至带 IGH 主站的 Linux 主机网口,运行
ls /dev/Ether*确认设备节点开启 -
如有多台电机,请确保 电机 1 的 OUT 口和电机 2 的 IN 口相连,形成闭环
-
替换 deb
注意:此 deb 修改网口为 ethercat,仅适用 2.2 章节 推荐镜像
eth1: ethernet@cac82000 {- compatible = "spacemit,k3-gmac", "snps,dwmac-5.10a";+ compatible = "spacemit,k3-ec-gmac", "snps,dwmac-4.20a";reg = <0x0 0xcac82000 0x0 0x2000>;...}- 获取
wget -r -np -nd -R "index.html*" https://archive.spacemit.com/ros2/k3-image-rc4-ethercat/- 替换
dpkg -i linux-image-6.18.3-generic_6.18.3-20260506145840_riscv64.deb- 重启生效
reboot -
运行
ethercat slaves确认从站在线。如无输出优先检查接线和供电
测试
步骤 1:运行运动测试。
test_motor_ecat #默认测试两台电机

-------------------------------
用法: test_motor_ecat [选项]
选项:
  -m, --motors N    电机数量 (默认 2, 最大 10)
  -c, --cycle MS    控制周期 (默认 2 ms)
  -h, --help        显示帮助信息
注意:此程序建议不要在串口终端执行,日志打印会严重阻塞 ethercat 通信,如果必须在串口终端,请增大控制周期至 5 ms 以上
步骤 2:关键逻辑确认。
- 等待使能:程序将循环等待直到从站进入
OPERATION_ENABLED状态(CiA402 状态 0x0027)。建议稳定 100ms 后再发送非零位指令。
步骤 3:预期现象。
- 电机使能,进入位置/速度循环模式。
3.5 【CANOpen 伺服电机测试】
前置:
-
硬件:完成 JMC 伺服电机的 CAN 连接,确认总线速率。
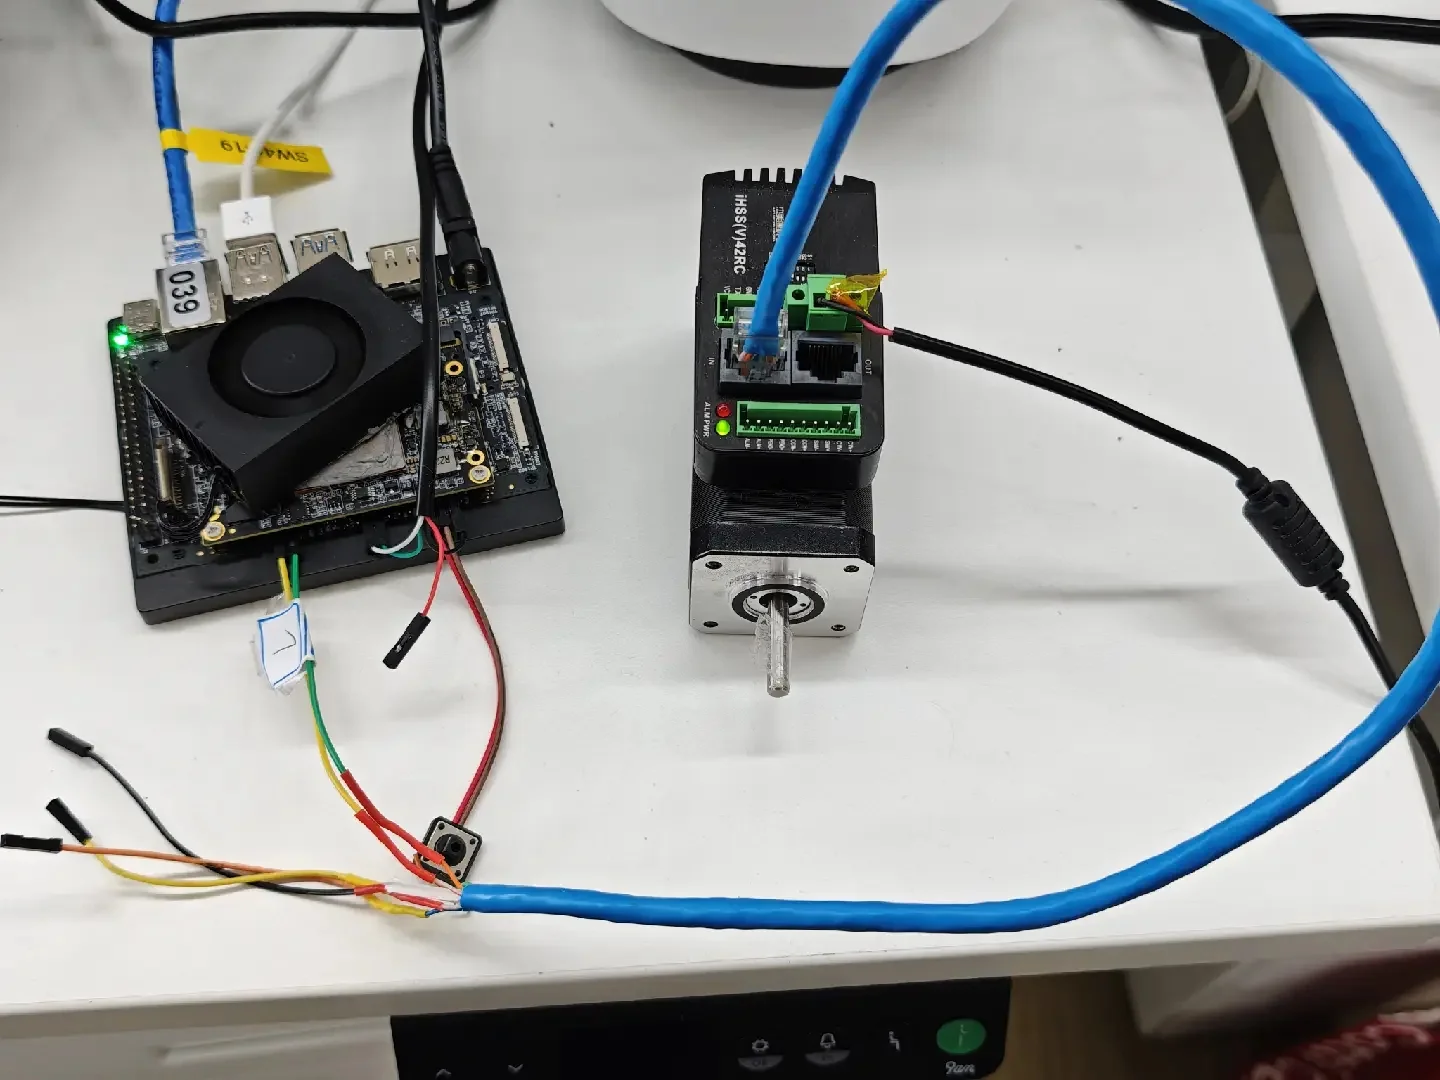
-
软件:开启 CAN 接口(如
sudo ip link set can0 up type can bitrate 1000000,请根据驱动器拨码配置修改)。
步骤 1:运行运动测试。
# 默认测试 ID 为 1 的 CANOpen 电机,控制周期 10ms
test_motor_canopen_jmc --motors 1 --cycle 10 -v
步骤 2:关键特性与逻辑(详见 src/drivers/drv_canopen_jmc/README.md)。
- 状态机自动托管:底层的独立后台线程会自动通过 NMT 和 TPDO/RPDO 报文让电机流转到
Operation Enabled状态。 - SDO/PDO 交互:程序会自动进行同步参数修改测试(向
0x6083写入加速度)并读取校验。注意:对于 JMC 伺服,0x6083加速度是非标的 2 字节 长度。 - 自动测试流程:程序将串行演示 PP (Profile Position) 往复运动、PV (Profile Velocity) 速度巡航,以及 HM (Homing) 自动回零。
步骤 3:预期现象。
- 终端打印“参数修改验证成功”。
- 电机完成一圈正转、回零、一圈反转、回零。接着按恒定速度正反转,最后触发寻零。
4. 应用开发
4.1 最简使用流程
// 1. 初始化:分配电机设备数组并建立库连接
struct motor_dev **devs = NULL;
int motor_init(&devs, 4); // devs: 返回分配的设备对象数组, 4: 操作的电机数量

// 2. 设置命令:填充控制参数并批量下发
struct motor_cmd *cmds = (struct motor_cmd *)calloc(4, sizeof(*cmds));
cmds[0].mode = MOTOR_MODE_POSITION; // 设置电机为位置控制模式
cmds[0].pos_des = 1.0;              // 设定目标弧度 (rad)
motor_set_cmds(devs, cmds, 4);      // 为 4 个电机同时下发当前命令

// 3. 读取状态:实时获取电机反馈数据
struct motor_state *states = (struct motor_state *)calloc(4, sizeof(*states));
motor_get_states(devs, states, 4);  // 阻塞或非阻塞地获取当前位置/电流/错误等

// 4. 释放资源:关闭通信并销毁对象数组
motor_free(devs, 4);
4.2 主要 API 说明
1. 初始化与资源管理
// 批量初始化电机:建立与其通信连接,分配内部资源
int motor_init(struct motor_dev **devs, uint32_t count);
// devs: 电机设备数组指针, count: 电机数量

// 批量释放电机资源:断开通信并释放内存
void motor_free(struct motor_dev **devs, uint32_t count);
// devs: 电机设备数组指针, count: 电机数量
2. 核心控制与状态读取
// 批量设置控制命令:发送位置、速度、力矩或 MIT 混合指令
int motor_set_cmds(struct motor_dev **devs, const struct motor_cmd *cmds, uint32_t count);
// devs: 电机设备数组, cmds: 命令数组, count: 电机数量

// 批量读取电机状态:获取所有电机的最新实时反馈数据
int motor_get_states(struct motor_dev **devs, struct motor_state *states, uint32_t count);
// devs: 电机设备数组, states: 状态数组(输出), count: 电机数量
3. 底层参数配置 (寄存器/对象字典)
// 写入电机底层参数 (寄存器或字典索引等)
int motor_set_paras(struct motor_dev *dev, const void *address, const void *data, uint32_t data_len);
// dev: 电机设备, address: 参数地址/索引指针, data: 待写入数据指针, data_len: 数据字节长度

// 读取电机底层参数 (寄存器或字典索引等)
int motor_get_paras(struct motor_dev *dev, const void *address, void *out_data, uint32_t data_len);
// dev: 电机设备, address: 参数地址/索引指针, out_data: 读取数据缓冲区指针, data_len: 数据字节长度
4.3 核心数据结构
电机控制命令结构体
struct motor_cmd {
    uint32_t mode;    // 控制模式
    float    pos_des; // 目标位置 (rad)
    float    vel_des; // 目标速度 (rad/s)
    float    trq_des; // 目标力矩 (Nm) 或前馈力矩
    float    kp;      // 刚度增益 (HYBRID 模式)
    float    kd;      // 阻尼增益 (HYBRID 模式)
};
电机状态反馈结构体
struct motor_state {
    float    pos;  // 当前位置 (rad)
    float    vel;  // 当前速度 (rad/s)
    float    trq;  // 当前力矩 (Nm)
    float    temp; // 温度 (°C)
    uint32_t err;  // 错误标志
};
5. 调试指南
- 调试输出:在编译时开启
-DDEBUG_MOTOR宏可打印底层驱动原始的收发包十六进制数据。 - 工具链辅助:
- CAN:使用
candump can0监控报文,cansend模拟下发。 - UART:使用
minicom检查物理连通,查看/dev/ttyUSB*设备节点的权限。 - EtherCAT:利用
ethercat slaves和ethercat rescan维护连接。
- CAN:使用
- 常见问题收集:在驱动反馈异常时,请提供
dmesg日志以及motor_state中的err错误代码。
6. 常见问题
| 现象 | 可能原因 | 处理 |
|---|---|---|
| 无法识别 UART 电机 | ID 编码不正确或权限不足 | 检查 motor_alloc_uart 的 ID 编码,确认 dialout 权限 |
| CAN 电机无响应 | ID 冲突或波特率不匹配 | 确认总线 ID 唯一,匹配 ip link set 设置的速率 |
| EtherCAT 电机使能失败 | 主站状态异常或未执行等待逻辑 | 查 ethercat master 状态,确保启动后等待 100ms 稳定 |
| PWM 电机不动 | GPIO 编号错误或信号线接反 | 检查硬件原理图确认 GPIO 索引 |
附录:电机支持型号列表
| 类型 | 电机型号 | 对应驱动名称 | 备注 |
|---|---|---|---|
| CAN | 达妙 DM-J4310-2EC / DM4310 | drv_can_dm | 推荐使用 MIT 模式 |
| CAN | JMC CANOpen 伺服 | drv_canopen_jmc | 状态机自动托管,支持 PP/PV/HM |
| CAN | 本末 M152D133 | drv_can_ddt_m152d133 | 自动解算多圈位置,支持 PI 调节与反馈周期设置 |
| CAN | 本末 P1010B | drv_can_ddt_p1010b | 组帧机制(一帧控多电机),需注意制动及参数写入逻辑 |
| EtherCAT | JMC IHSS42-EC | drv_ethercat_jmc | 集成式步进伺服 |
| UART | Feetech STS3215 | drv_uart_feetech | 智能舵机 |
| UART | Dynamixel XL330 / XC330 | drv_uart_xl330 | Reachy Mini 专用,含 python 绑定 |
| UART | 本末 M0603C | drv_uart_ddt_m603c111 | 自带安全保护阈值,需注意位置积分漂移与归位反转风险 |
| RS485 | 本末 M0601C111 | drv_485_ddt_m601c111 | 一问一答最高 500Hz,提供电流/速度/位置环控制 |
| PWM | 通用步进电机/直流电机 | drv_pwm_generic / drv_pwm_RoHS | 需 GPIO/PWM 硬件支持 |