基础传感器 · 光感
1. 模块概述
- 主要功能:光感模块位于机器人开发层的基础传感器能力中,对下封装
components/peripherals/light_sensorI2C 光照传感器组件,对上提供 ROS 2 节点light_sensor_node和光照话题。模块用于周期性读取传感器 lux 值,并以标准 ROS 2 传感器消息发布给上层应用、感知算法或环境自适应逻辑订阅使用。 - 规格或特性(接口形态、速率、分辨率、算法版本等):对外直接复用标准消息
sensor_msgs/msg/Illuminance,默认话题名为/light_sensor/lux;节点名固定为light_sensor_node;发布 QoS 使用rclcpp::SensorDataQoS();默认采样与发布频率5 Hz;默认驱动名为W1160,默认 I2C 设备节点/dev/i2c-5、默认地址0x48;支持通过参数配置frame_id、话题名、方差和轮询频率。该模块没有自定义私有msg/srv,因此不依赖共享接口包。底层依赖light_sensor.h、静态库liblight_sensor.a、厂商静态库libstk_alps_lib.a与 I2C 设备节点/dev/i2c-*。 - 软件框图:
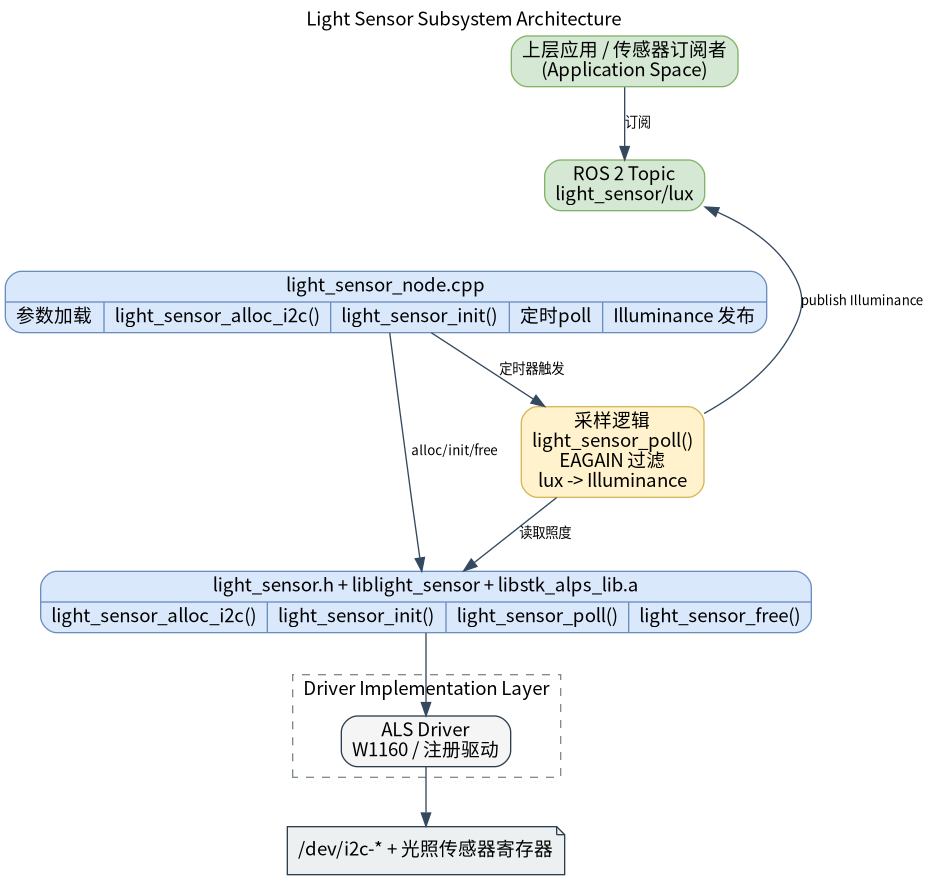
- 相关目录结构:
| 路径 | 职责 |
|---|---|
middleware/ros2/peripherals/light_sensor/src/light_sensor_node.cpp | ROS 2 光感节点实现,负责加载参数、创建底层设备、定时轮询并发布 Illuminance |
middleware/ros2/peripherals/light_sensor/params/light_sensor_node.yaml | 默认节点参数文件,包含驱动名、I2C 节点、地址、话题名和轮询频率 |
middleware/ros2/peripherals/light_sensor/CMakeLists.txt | peripherals_light_sensor_node 包构建文件,查找 light_sensor.h、liblight_sensor.a 和 libstk_alps_lib.a 并生成可执行文件 light_sensor_node |
middleware/ros2/peripherals/light_sensor/package.xml | ROS 2 包元数据和依赖声明 |
components/peripherals/light_sensor/include/light_sensor.h | 底层光感组件 C API,声明初始化、轮询和 I2C 设备分配接口 |
components/peripherals/light_sensor/src/light_sensor_core.c | 底层设备对象、驱动注册和 light_sensor_alloc_i2c() 分发实现 |
components/peripherals/light_sensor/src/drivers/drv_i2c_w1160/drv_i2c_w1160.c | W1160 I2C 光照传感器驱动实现 |
components/peripherals/light_sensor/test/test_light_sensor_i2c.c | 底层自测程序,可用于先排除 I2C、地址和硬件连接问题 |
2. 环境准备
前置条件
- 运行环境:推荐板端环境
k1-deb1配套系统镜像,系统需要启用 I2C 设备节点接口;ROS 2 环境建议使用 Humble;构建侧需要 CMake、C++17 编译器、ament_cmake、rclcpp、sensor_msgs和 SDK 统一构建脚本。 - 依赖与外部资源:本模块依赖 Linux I2C 字符设备接口,不需要额外第三方动态库;W1160 驱动依赖仓库内自带的
src/drivers/drv_i2c_w1160/libstk_alps_lib.a静态库,默认会被CMakeLists.txt自动链接;若该静态库不在默认位置,可在构建时通过-DSTK_ALPS_STATIC_LIB=/path/to/libstk_alps_lib.a指定。 - 硬件与连接:需要一颗通过 I2C 连接的光照传感器;当前实现重点支持 W1160。请确认传感器已正确供电,SCL/SDA 已连接到目标板对应 I2C 控制器,并确认设备节点路径和从设备地址。测试程序默认假设设备节点为
/dev/i2c-5、I2C 地址为0x48。 - 工具与权限:排查问题时建议预装 apt install i2c-tools,使用i2cdetect/i2cdump等工具排查问题。
构建编译
- 获取代码:详见 2.3-配置编译 章节,使用
repo工具克隆完整 SDK。以下编译测试命令均在sdk内执行。 - 本模块编译:按依赖顺序先编译底层光感组件,再编译 ROS 2 节点包。
source build/envsetup.sh

./build/build.sh package components/peripherals/light_sensor
./build/build.sh package middleware/ros2/peripherals/light_sensor
预期产物包括:output/staging/lib/peripherals_light_sensor_node/light_sensor_node、output/staging/share/peripherals_light_sensor_node/params/light_sensor_node.yaml、output/staging/lib/liblight_sensor.a 和 output/staging/lib/libstk_alps_lib.a。若当前目标不是 riscv64,请以实际 output/<target>/staging 或 output/staging 为准。
- 常见差异说明:
peripherals_light_sensor_node的CMakeLists.txt会查找light_sensor.h与liblight_sensor.a;若未先构建components/peripherals/light_sensor,会报light_sensor.h or liblight_sensor not found。此外节点还要求libstk_alps_lib.a与liblight_sensor.a位于同一lib/目录,否则会报libstk_alps_lib.a not found。由于底层库是静态库并依赖驱动注册,节点构建时使用了--whole-archive和-no-pie;如果后续修改构建脚本,不应删除这两个约束。
3. 示例使用(从 0 跑通)
本节为读者按步骤复现的主线:
3.1 【示例一:启动 ROS 2 光感节点并观察光照话题】
前置:已完成构建编译;目标板已连接 I2C 光照传感器;当前参数文件中的 device、i2c_addr 与实际硬件一致;当前用户具备 /dev/i2c-* 访问权限。
步骤 1:进入 SDK 源码目录并加载运行环境。
source output/staging/setup.bash
预期现象:ros2 pkg executables peripherals_light_sensor_node 能看到 peripherals_light_sensor_node light_sensor_node。
步骤 2:确认或修改参数文件。默认安装后的参数文件路径如下:
output/staging/share/peripherals_light_sensor_node/params/light_sensor_node.yaml
默认内容等价于:
light_sensor_node:
  ros__parameters:
    driver: "W1160"
    name: "als0"
    device: "/dev/i2c-5"
    i2c_addr: 72

    frame_id: "light_sensor"
    topic_name: "light_sensor/lux"
    poll_hz: 5.0
    variance: 0.0
预期现象:如果实际 I2C 总线不是 /dev/i2c-5,或传感器地址不是 0x48(十进制 72),请先修改 device 和 i2c_addr,否则节点会启动失败或持续无数据。
步骤 3:启动光感节点。
ros2 run peripherals_light_sensor_node light_sensor_node \
  --ros-args \
  --params-file output/staging/share/peripherals_light_sensor_node/params/light_sensor_node.yaml
预期现象:终端打印类似日志,表示节点已启动并完成底层设备初始化。
light_sensor_node ready: driver=W1160 name=als0 device=/dev/i2c-5 addr=0x48 topic=light_sensor/lux poll_hz=5.000
步骤 4:另开一个终端,加载同样的 ROS 2 环境并订阅光照话题。由于发布端使用 SensorDataQoS,建议显式指定 best_effort。
source output/staging/setup.bash
ros2 topic echo /light_sensor/lux --qos-reliability best_effort
预期现象:终端能看到 sensor_msgs/msg/Illuminance 输出,例如:
header:
  stamp:
    sec: 0
    nanosec: 0
  frame_id: light_sensor
illuminance: 126.0
variance: 0.0
---
步骤 5:改变环境光照,观察数值变化。
预期现象:遮挡传感器、移动到强光环境或用手电照射后,illuminance 字段应发生明显变化。若短时间内没有新消息,但节点也没有报错,可能是底层 light_sensor_poll() 暂时返回了 -EAGAIN,当前节点会直接跳过本次发布。
4. 应用开发
- 对外 API 或接口形态(头文件、库名、服务/话题):上层应用主要订阅 ROS 2 话题
/light_sensor/lux,消息类型为sensor_msgs/msg/Illuminance。消息字段包括std_msgs/Header header、float64 illuminance和float64 variance。当前节点不提供 service,也不提供 action;光照值属于连续传感器数据,适合用话题流式分发。 - 调用方式与注意点(线程、权限、资源释放等):
- 节点内部通过定时器主动调用
light_sensor_poll()轮询底层数据,而不是由底层中断或回调推动。 - 发布端使用
rclcpp::SensorDataQoS();在某些 ROS 2 工具或自定义订阅端上,如果使用默认reliableQoS,可能看不到数据,建议订阅端显式使用与传感器数据兼容的 QoS。 driver和name会组合成底层实例名,例如默认组合后是W1160:als0。如果driver不存在,light_sensor_alloc_i2c()会失败,节点会抛出light_sensor_alloc_i2c failed。i2c_addr必须在[0, 127],poll_hz必须大于0,variance必须大于等于0;device、driver和name不能为空。- 当前 ROS 2 节点只封装了
light_sensor_alloc_i2c(),因此实际支持的是 I2C 传感器路径;当前仓库内置了通用 I2C 包装驱动I2C和 W1160 驱动W1160,默认和已验证路径是W1160。 - 当底层
light_sensor_poll()返回-EAGAIN时,节点会直接跳过本次发布且不打印告警;只有返回其他错误码时,才会每2 s节流打印一次light_sensor_poll failed。因此“节点在跑但偶尔没有新消息”不一定代表异常。 - 节点析构时会自动调用
light_sensor_free()释放底层资源;应用侧只需正常退出light_sensor_node,不需要直接干预底层生命周期。
- 节点内部通过定时器主动调用
- 参考 demo 或示例路径:
middleware/ros2/peripherals/light_sensor/README.md、middleware/ros2/peripherals/light_sensor/params/light_sensor_node.yaml、middleware/ros2/peripherals/light_sensor/src/light_sensor_node.cpp、components/peripherals/light_sensor/test/test_light_sensor_i2c.c。
5. 调试指南
- 先用底层组件排除 I2C 和硬件问题:在
robotics_sdk根目录执行./build/build.sh package components/peripherals/light_sensor,然后在目标板运行sudo output/staging/bin/test_light_sensor_i2c /dev/i2c-5 0x48。如果底层test_light_sensor_i2c都无法稳定打印 lux 值,优先检查 I2C 总线号、设备地址、供电和接线。 - 使用
i2cdetect -y 5、i2cget等工具确认设备是否出现在预期总线上;如果节点启动时报light_sensor_init failed,常见原因是设备节点错误、地址错误、I2C 权限不足,或底层 W1160 驱动初始化失败。 - 观察节点日志:正常启动应看到
light_sensor_node ready。如果参数非法,程序会在标准错误输出打印light_sensor_node exception: ...,常见内容包括i2c_addr must be in [0, 127]、poll_hz must be > 0、variance must be >= 0。 - 观察 ROS 2 图和话题:使用
ros2 node list确认存在/light_sensor_node,使用ros2 topic list | grep light_sensor确认话题存在,使用ros2 topic echo /light_sensor/lux --qos-reliability best_effort查看数据,使用ros2 topic hz /light_sensor/lux粗略观察实际发布速率。 - 如果节点运行中完全没有消息,但也没有报错,需要考虑底层持续返回
-EAGAIN的情况。这通常意味着驱动当前没有准备好新样本,可先降低poll_hz,再结合底层测试程序观察是否能得到有效数据。
6. 常见问题
暂无