机器感知 · 实例分割
1. 模块概述
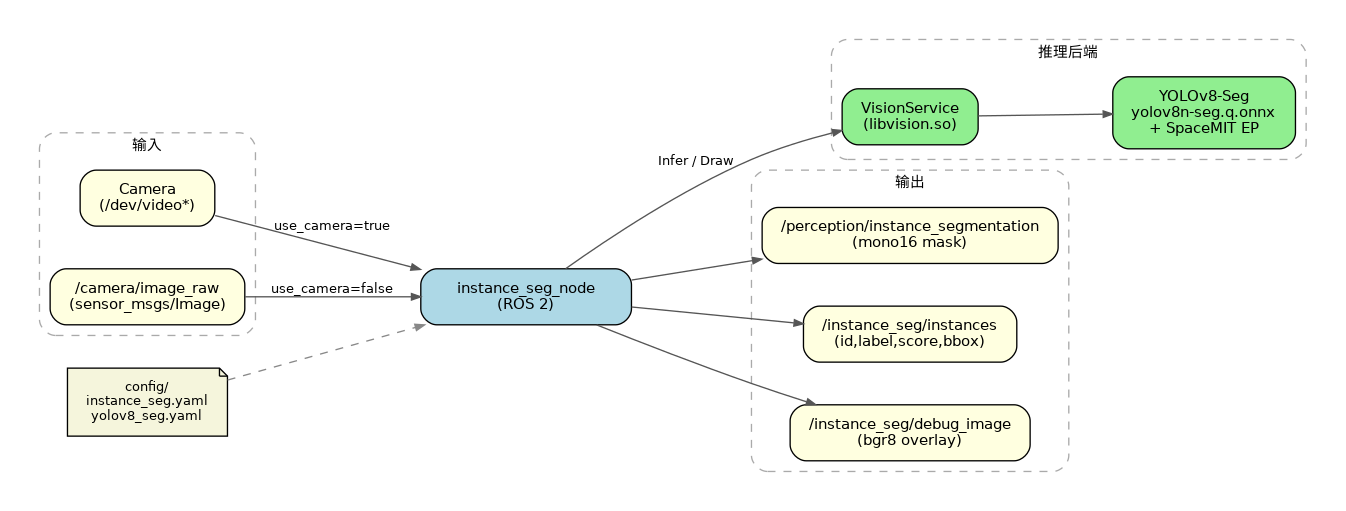
本模块提供基于 YOLOv8-Seg 的实例分割能力,可对图像中的每个目标实例输出分割掩码与检测框,适用于目标抠图、精确轮廓感知、场景交互等场景。
功能特性
- 算法:YOLOv8n-Seg(量化 ONNX,适合板端推理)
- 输入分辨率:640×640
- 支持类别:COCO 80 类
- 推理后端:SpaceMIT EP(ONNX Runtime)
- 输出格式:
sensor_msgs/Image(mono16实例掩码)std_msgs/Float32MultiArray(实例元数据)sensor_msgs/Image(bgr8调试叠加图)
软件框图
目录结构
instance_seg/
├── src/
│   ├── instance_seg_node.cpp   # 主节点实现
│   ├── image_utils.cpp         # 图像消息转换
│   └── instance_utils.cpp      # 实例元数据编码
├── config/
│   ├── instance_seg.yaml       # 节点参数
│   └── yolov8_seg.yaml         # 模型配置
├── launch/
│   └── instance_seg.launch.py  # 启动文件
├── include/instance_seg/
├── tests/
└── package.xml
2. 环境准备
前置条件
运行环境
- 操作系统:Ubuntu 20.04 或 22.04
- ROS 版本:ROS 2 Humble
依赖资源
output/staging:提供视觉推理库(libvision.so与vision_service.h)- YOLOv8-Seg 模型:
~/.cache/models/vision/yolov8_seg/yolov8n-seg.q.onnx - COCO 标签文件:
assets/labels/coco.txt(相对模型工程根目录解析) - ROS 2 依赖包:rclcpp、sensor_msgs、std_msgs、ament_index_cpp
硬件要求
- 支持 USB 摄像头或外部图像话题输入
- 设备节点可通过
ls /dev/video*查看
环境初始化
- 参照《02 快速入门》中的 ROS 2 环境配置
构建编译
获取代码
- 参照《02 快速入门 · 2.3 配置编译》获取完整代码
编译步骤
cd spacemit_robot
source build/envsetup.sh
cd components/model_zoo/vision
mm
bash scripts/download_all_models.sh
bash scripts/download_assets.sh
cd ../../../
# 推荐用 SDK 方式把包安装到 output/staging
cd middleware/ros2/perception/instance_seg && mm --with-deps
# 或:
# colcon build --packages-select instance_seg
# source install/setup.bash
编译产物
- 可执行文件:
install/lib/instance_seg/instance_seg_node(若使用 SDK staging,则为output/staging/lib/instance_seg/instance_seg_node)
3. 快速上手
本节提供完整的操作步骤,帮助您快速跑通实例分割功能。
3.1 使用摄像头实时分割
准备工作
- 确保摄像头已连接
- 确认模型已下载到
~/.cache/models/vision/yolov8_seg/yolov8n-seg.q.onnx - 检查摄像头设备号:
ls /dev/video*
重要提示:默认配置 config/instance_seg.yaml 中 camera_id 为 1。若摄像头不是对应设备,请修改该参数。
步骤 1:启动实例分割节点
source install/setup.bash   # 或 source output/staging/setup.bash
ros2 launch instance_seg instance_seg.launch.py
终端输出:

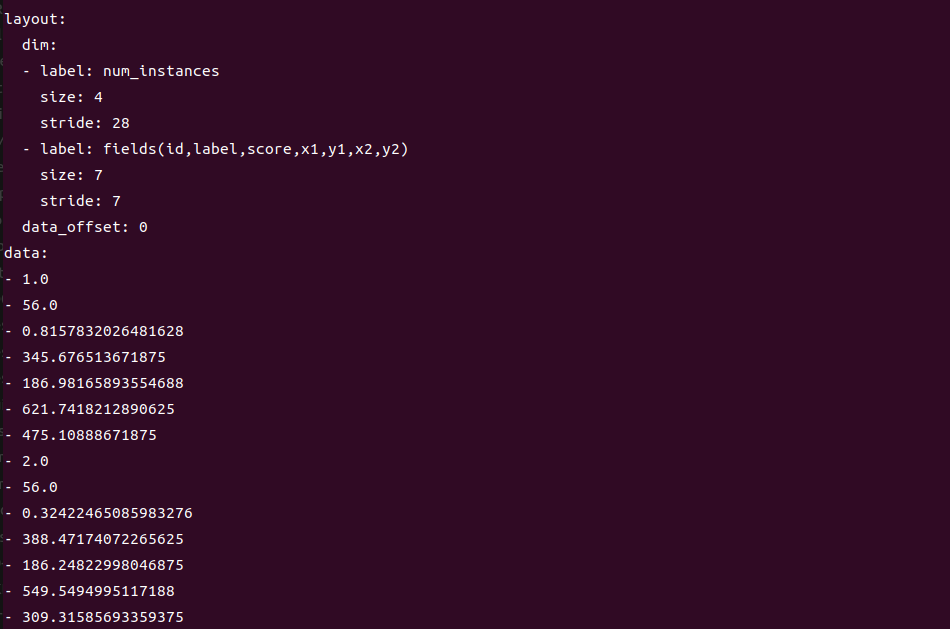
步骤 2:查看实例元数据
打开新终端:
ros2 topic echo /instance_seg/instances
每条消息中,每个实例包含 7 个字段:id, label, score, x1, y1, x2, y2。
终端输出:
步骤 3:查看掩码与调试图
# 实例掩码(mono16;0 为背景,1..N 为本帧实例 ID)
ros2 topic echo /perception/instance_segmentation --once --qos-reliability best_effort

# 调试叠加图(若无 rqt,可用其他工具订阅该话题)
ros2 topic hz /instance_seg/debug_image
3.2 订阅外部图像话题
若不使用本机摄像头,可关闭摄像头模式并订阅外部 sensor_msgs/Image:
ros2 run instance_seg instance_seg_node --ros-args \
  -p use_camera:=false \
  -p image_topic:=/camera/image_raw
然后由其他节点向 /camera/image_raw 发布图像。
4. 应用开发
接口说明
订阅话题
/camera/image_raw(sensor_msgs/Image):当use_camera:=false时订阅;use_camera:=true时由节点打开摄像头并发布该话题
发布话题
/perception/instance_segmentation(sensor_msgs/Image,mono16):像素 0 为背景,1..N 为实例序号/instance_seg/instances(std_msgs/Float32MultiArray):连续字段[id,label,score,x1,y1,x2,y2]/instance_seg/debug_image(sensor_msgs/Image,bgr8):VisionService::Draw可视化结果
使用方式
参数配置(config/instance_seg.yaml)
| 参数 | 默认值 | 说明 |
|---|---|---|
config_path | 空(自动指向 yolov8_seg.yaml) | 模型 yaml 路径 |
lazy_load | true | 是否延迟加载模型 |
score_threshold | 0.25 | 实例置信度阈值,范围 [0, 1] |
image_topic | /camera/image_raw | 图像话题 |
mask_topic | /perception/instance_segmentation | 掩码输出话题 |
instances_topic | /instance_seg/instances | 元数据输出话题 |
debug_image_topic | /instance_seg/debug_image | 调试图话题 |
use_camera | true | 是否直连摄像头 |
camera_id | 1 | 摄像头编号 |
camera_fps | 30.0 | 摄像头采集帧率,必须 > 0 |
命令行传参示例
ros2 launch instance_seg instance_seg.launch.py \
  use_camera:=false \
  image_topic:=/camera/image_raw \
  score_threshold:=0.35
注意事项
- 实例掩码与元数据一一对应:掩码中的 ID 与
instances中的id一致(从 1 开始) - 重叠区域:同一像素被多个实例覆盖时,以后出现的有效实例为准
- 无效掩码会被跳过:空、非单通道,或尺寸与输入图像不一致的掩码会丢弃并打 throttled 警告
- mask/debug 话题 QoS:使用
SensorDataQoS(best_effort),订阅时请匹配 reliability
参考资料
- 节点配置:
install/share/instance_seg/config/instance_seg.yaml - 模型配置:
install/share/instance_seg/config/yolov8_seg.yaml - 启动文件:
install/share/instance_seg/launch/instance_seg.launch.py - 包内 README:
middleware/ros2/perception/instance_seg/README.md
5. 调试指南
日志调试
ros2 launch instance_seg instance_seg.launch.py
# 正常应看到类似:
# instance_seg_node started, config=..., input=...
# SpaceMIT EP initialized: .../yolov8n-seg.q.onnx
常用调试命令
# 确认节点与话题
ros2 node list | grep instance_seg
ros2 topic list | grep -E 'instance_seg|instance_segmentation'

# 查看输出频率
ros2 topic hz /instance_seg/instances
ros2 topic hz /perception/instance_segmentation

# 查看参数
ros2 param list /instance_seg_node
性能分析
top -p $(pgrep -f instance_seg_node)
6. 常见问题
| 问题现象 | 可能原因 | 解决方法 |
|---|---|---|
| 节点启动失败,找不到模型 | yolov8_seg.yaml 中 model_path 不正确或模型未下载 | 检查 ~/.cache/models/vision/yolov8_seg/yolov8n-seg.q.onnx,必要时重新执行模型下载脚本 |
| 话题存在但长时间无结果 | 1. 无输入图 2. 置信度过高被过滤 3. 推理失败 | 1. 确认摄像头/image_topic 有数据2. 降低 score_threshold3. 查看节点 throttled 警告 |
echo 不到 mask/debug | QoS 不匹配 | 增加 --qos-reliability best_effort |
camera_fps / score_threshold 启动即退出 | 参数越界 | score_threshold 必须在 [0,1],camera_fps 必须有限且 > 0 |
| 外接话题无输入 | 仍在摄像头模式 | 设置 use_camera:=false 并指定正确的 image_topic |
附录
应用场景
- 目标抠图:按实例 mask 提取目标区域
- 精确避障:结合轮廓信息做近距离交互
- 检测增强:在检测框之外补充像素级实例轮廓
与语义分割的区别
| 对比项 | 实例分割(本模块) | 语义分割(5.1.7) |
|---|---|---|
| 模型 | YOLOv8-Seg | PP-LiteSeg |
| 输出含义 | 每个目标一个实例 ID | 每个像素一个语义类别 |
| 掩码格式 | mono16 | mono8 |
| 元数据 | 实例框 + score + label | 各类别像素计数 |