运动控制 · 夹爪控制
1. 模块概述
grasp 组件提供统一的末端执行器控制 C API,用于屏蔽底层硬件差异,并向上层提供夹爪实例创建、抓取/释放控制、精细位置控制、状态反馈、负载检测以及交互式校准等能力。当前该组件已支持 SO-101 夹爪 UART 驱动,并可通过驱动插件机制扩展抓夹、吸盘等其他末端执行器设备。
规格特性
该模块具备以下功能:
- 对外提供纯 C 接口,便于在 C/C++ 工程或上层服务中复用;
- 支持
GRAB、RELEASE、RELAX三类基础控制命令,以及grasp_set_position()精细位置控制; - 内置
IDLE、MOVING、HOLDING、EMPTY、ERROR五态状态机,支持按位置与负载自动流转; - 支持基于归一化开合度
[0.0, 1.0]的位置映射控制,其中0.0表示完全闭合,1.0表示完全打开; - 支持 SO-101 单舵机夹爪控制,默认使用 Feetech STS3215 舵机,默认 ID 为
6,默认波特率为1000000; - 支持交互式校准流程,可学习实际硬件开合边界,并将校准结果持久化保存到本地配置文件;
- 上层可通过高频周期调用
grasp_tick()推进状态机与反馈更新,适合与机械臂控制模块协同使用; - 支持 dummy 驱动单元测试与 SO-101 硬件交互测试。
代码结构
该模块代码位于 components/control/grasp,整体结构如下:
grasp/
├── include/
│   └── grasp.h                          # 公共 API 接口
├── src/
│   ├── grasp.c                          # 核心实现(驱动注册、设备管理)
│   ├── grasp_core.h                     # 内部头文件(驱动接口定义)
│   └── drivers/
│       ├── drv_dummy.c                  # Dummy 驱动(测试/占位)
│       └── drv_uart_so101_gripper.c     # SO-101 夹爪 UART 驱动
├── test/
│   ├── test_grasp.c                     # dummy 驱动单元测试
│   ├── test_hw_so101_gripper.c          # SO-101 硬件交互测试
│   └── HW_TEST_GUIDE.md                 # 硬件测试说明
├── CMakeLists.txt                       # 构建配置
├── package.xml                          # 依赖声明
├── LICENSE                              # Apache-2.0 许可证
├── NOTICE                               # 第三方归属声明
└── README.md                            # 模块说明文档
2. 环境准备
前置条件
硬件与连接
| 项目 | 内容 |
|---|---|
| 硬件平台 | Spacemit K3 开发板 |
| 末端执行器 | SO-101 夹爪 |
| 执行器器件 | Feetech STS3215 舵机 |
| 通信方式 | UART |
| 默认连接 | /dev/ttyACM0,波特率 1000000 |
| 供电要求 | 夹爪舵机需稳定供电,推荐使用 7.4V 电池或等效供电方案 |
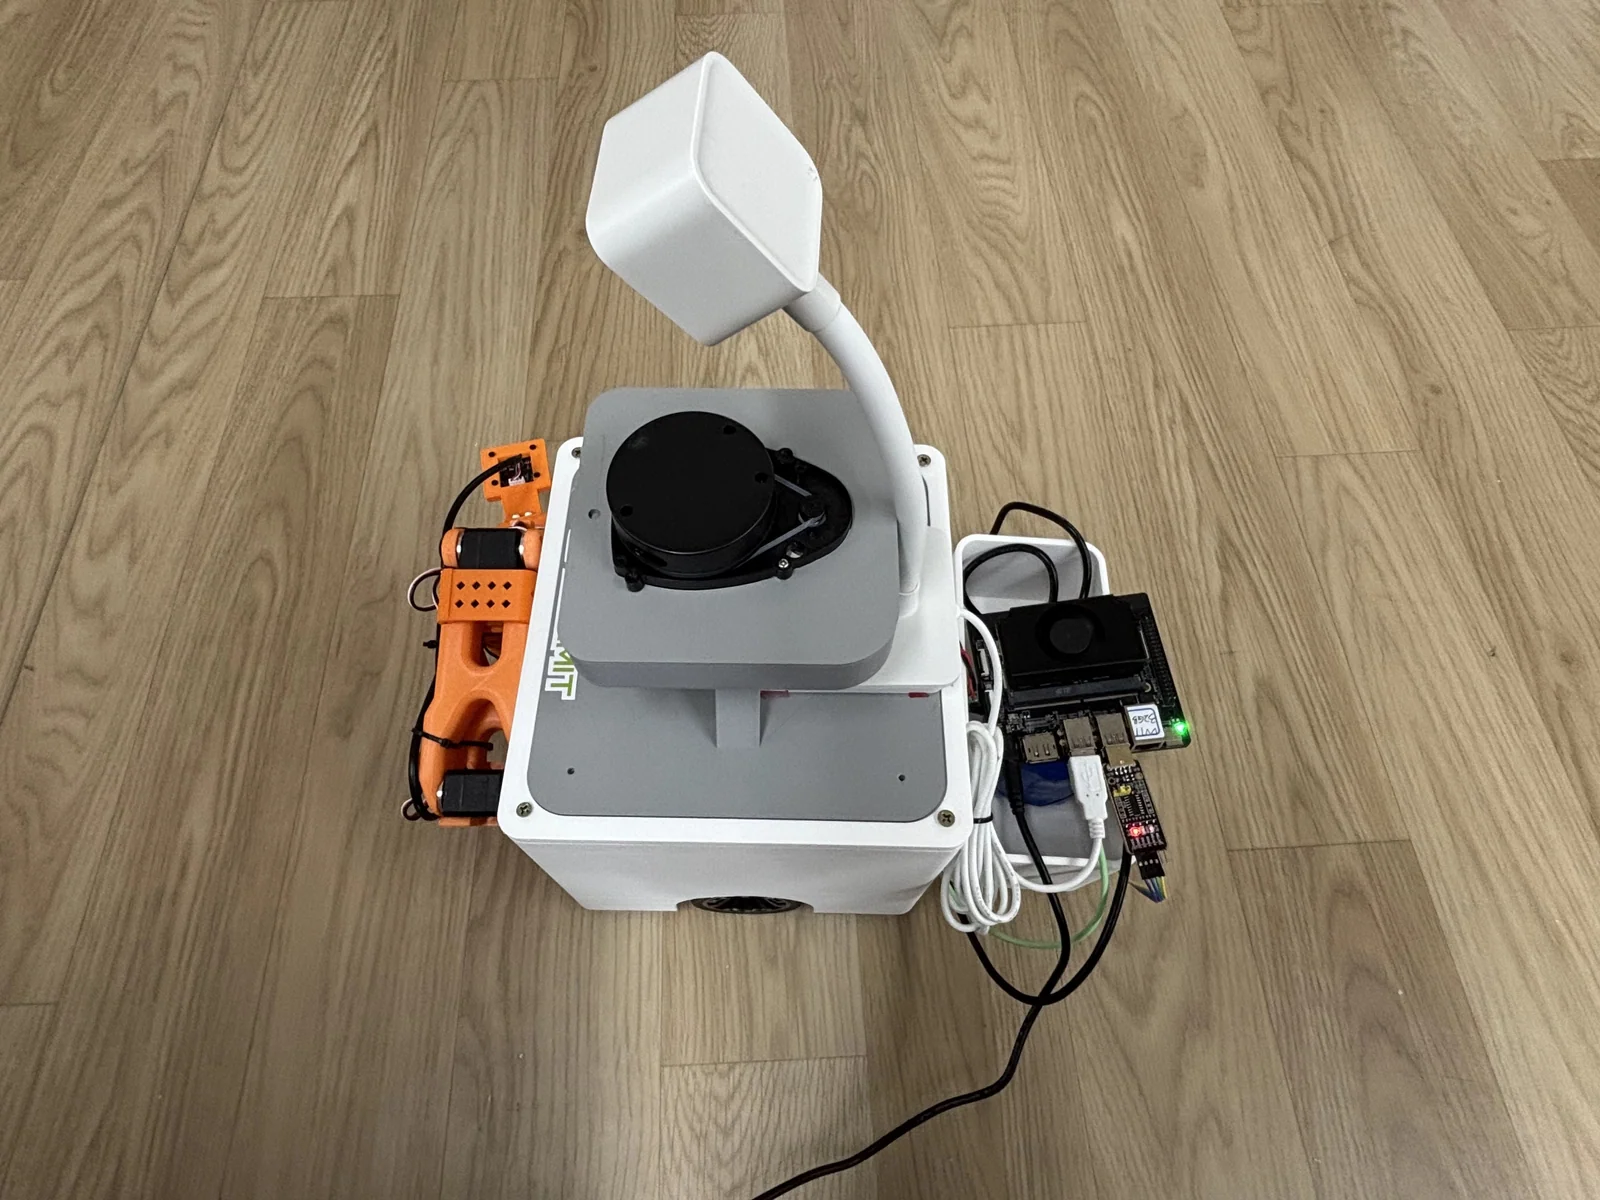
夹爪与 SO101 机械臂关节通过一根总线控制,整体通过 USB 串口连接到 K3 开发板,如图所示:
软件环境
| 项目 | 内容 |
|---|---|
| 操作系统 | Bianbu 3.0+ |
| 编译标准 | C99 / C++14 |
| 基础工具 | cmake、build-essential |
| 基础依赖 | pthreads、libm |
| 控制依赖 | components/peripherals/motor |
权限设置
SO-101 夹爪通常通过串口设备节点(如 /dev/ttyACM0)与系统通信。运行硬件测试前,请确保当前用户具备串口访问权限,例如:
sudo chmod 666 /dev/ttyACM0
首次上电前需确认舵机连线、电源容量与夹爪机构状态正常,避免因卡滞或过载导致硬件损伤。
构建编译
进入模块代码目录,执行基础构建:
cd components/control/grasp
mkdir build && cd build
cmake ..
make -j$(nproc)
默认会生成 libgrasp.so 以及基础测试程序 test_grasp。
若需启用 SO-101 夹爪硬件测试程序,可执行:
cd components/control/grasp
rm -rf build && mkdir build && cd build
cmake .. -DGRASP_BUILD_HW_TEST=ON
make -j$(nproc)
典型产物包括:
| 产物 | 说明 |
|---|---|
build/libgrasp.so | 夹爪控制共享库 |
build/test_grasp | dummy 驱动单元测试程序 |
build/test_hw_so101_gripper | SO-101 夹爪硬件测试程序(需打开 GRASP_BUILD_HW_TEST) |
构建参数说明:
GRASP_BUILD_TESTS=ON:启用基础单元测试;GRASP_BUILD_HW_TEST=ON:编译 SO-101 夹爪硬件测试程序;- 若
motor组件头文件或库未找到,SO-101 夹爪驱动与硬件测试能力将自动关闭。
3. 示例使用
3.1 示例一:基础框架与 dummy 驱动验证
前置:见 §2。该示例无需连接真实夹爪硬件。
步骤 1:进入模块目录并编译测试程序
cd components/control/grasp
rm -rf build && mkdir build && cd build
cmake ..
make -j$(nproc)
运行成功后,将生成 libgrasp.so 与 test_grasp:
➜  build git:(robot-dev) ✗ ll
total 472K
-rw-r--r-- 1 root root  18K Apr 18 16:11 CMakeCache.txt
drwxr-xr-x 7 root root 4.0K Apr 18 16:11 CMakeFiles
-rw-r--r-- 1 root root  616 Apr 18 16:11 CTestTestfile.cmake
-rw-r--r-- 1 root root  12K Apr 18 16:11 Makefile
-rw-r--r-- 1 root root 3.4K Apr 18 16:11 cmake_install.cmake
-rwxr-xr-x 1 root root 223K Apr 18 16:11 libgrasp.so
drwxr-xr-x 3 root root 4.0K Apr 18 16:11 motor
-rwxr-xr-x 1 root root 200K Apr 18 16:11 test_grasp
步骤 2:运行 dummy 驱动单元测试
./test_grasp
预期现象:终端输出驱动注册信息和单元测试结果,表示基础框架、参数校验与状态流转逻辑正常。
[GRASP] Registered driver: dummy
[GRASP] Registered driver: so101_gripper
=== Grasp Module Unit Tests ===
[test] alloc/free (dummy driver) ... OK
[test] invalid driver ... [GRASP] Driver not found: nonexistent_driver
[GRASP] No driver found: nonexistent_driver
OK
[test] null params ... OK
[test] execute grab ... OK
[test] execute release ... OK
[test] set_position ... OK
[test] set_position bounds ... OK
[test] tick state transition ... OK
[test] get_feedback ... OK
=== All grasp tests PASSED ===
该示例可用于验证:
- 驱动注册机制正常;
grasp_alloc()、grasp_execute()、grasp_set_position()等基础接口可正常调用;- dummy 驱动下的状态机与反馈逻辑工作正常。
3.2 示例二:SO-101 夹爪硬件控制验证
前置:见 §2。将 SO-101 夹爪通过串口连接到 K3 开发板,并确认串口节点可访问。
步骤 1:编译硬件测试程序
cd components/control/grasp
rm -rf build && mkdir build && cd build
cmake .. -DGRASP_BUILD_HW_TEST=ON
make -j$(nproc)
若依赖完整,构建完成后可看到 test_hw_so101_gripper 可执行文件:
-rwxr-xr-x 1 root root 19K Apr 18 16:12 test_hw_so101_gripper
步骤 2:确认串口权限,假设设备节点为 /dev/ttyACM0
sudo chmod 666 /dev/ttyACM0
步骤 3:启动硬件测试程序
./test_hw_so101_gripper
如需指定串口、波特率或舵机 ID,可使用:
./test_hw_so101_gripper --port /dev/ttyACM0 --baud 1000000 --id 6
程序启动后会显示当前配置,并进入交互式菜单,可执行完全打开、完全闭合、中间位置、抓取测试、释放测试、状态查看与校准等操作。
初始化 SO-101 夹爪...
	串口: /dev/ttyACM0
	波特率: 1000000
	舵机 ID: 6
夹爪初始化成功!

========== SO-101 夹爪硬件测试 ==========
1. 完全打开 (position = 1.0)
2. 完全闭合 (position = 0.0)
3. 中间位置 (position = 0.5)
4. 手动输入位置 (0.0 ~ 1.0)
5. 抓取测试 (GRAB 命令)
6. 释放测试 (RELEASE 命令)
7. 放松测试 (RELAX 命令)
8. 查看当前状态和反馈
9. 校准夹爪 (学习实际边界)
0. 退出
首次使用时建议优先执行校准流程,使夹爪学习实际打开与闭合边界。校准完成后,数据会保存到 ./config/so101_gripper_calibration.json,后续启动时自动加载。
[!NOTE]
硬件测试时请确保夹爪周围无障碍物,并避免长时间堵转或夹持过载,以免触发舵机保护或损伤机构。
4. 应用开发
对外 API 或接口形态
- 公共头文件:
components/control/grasp/include/grasp.h - 动态库产物:
libgrasp.so - 常用接口包括:
grasp_alloc()/grasp_free():用于夹爪实例的创建与释放grasp_execute():用于执行GRAB/RELEASE/RELAX控制命令grasp_set_position():用于归一化位置控制grasp_get_state():用于获取夹爪高级状态grasp_get_feedback():用于获取当前位置与负载反馈grasp_tick():用于周期性推进状态机grasp_calibrate():用于执行交互式校准流程
调用方式与注意点
- 可通过
grasp_alloc("so101_gripper", &cfg)创建夹爪实例;其中cfg可配置串口路径、波特率、舵机 ID 以及抓取参数; - 对于仅做逻辑验证的场景,可使用
grasp_alloc("dummy", NULL)创建 dummy 驱动实例; grasp_execute()适合执行全开、全闭和放松等高层动作;若需要控制具体开合度,建议使用grasp_set_position();grasp_tick(dev, dt_s)建议以固定频率调用,用于持续发送目标命令、刷新反馈并完成HOLDING/EMPTY状态判断;grasp_get_feedback()返回的位置为归一化值[0.0, 1.0],负载值为底层舵机反馈原始量;- 首次接入硬件时建议先执行
grasp_calibrate(),使位置映射与实际机构边界一致; - 夹爪实例释放前会自动执行
RELAX,但在应用退出或异常恢复流程中,仍建议显式调用grasp_stop()或grasp_execute(dev, GRASP_CMD_RELAX, 0.0f); - 运行硬件控制时需重点关注串口权限、舵机供电能力与过载保护状态。
参考 demo 或示例路径
components/control/grasp/test/test_grasp.c              # 基础框架与 dummy 驱动单元测试示例
components/control/grasp/test/test_hw_so101_gripper.c  # SO-101 夹爪硬件交互测试示例
components/control/grasp/test/HW_TEST_GUIDE.md         # 硬件测试流程与校准说明
components/control/grasp/README.md                     # 模块说明、构建方法与接口参考文档
5. 调试指南
- 可先运行
test_grasp验证驱动注册、参数检查与基础状态机逻辑,再连接真实硬件运行test_hw_so101_gripper,按“软件 → 硬件”顺序逐层排查; - 若编译日志中出现
motor headers not found或硬件测试程序未生成,说明motor组件未被正确发现,需检查components/peripherals/motor是否已编译并可被 CMake 检测; - 若
grasp_alloc("so101_gripper", ...)失败,可重点检查串口节点、串口权限、波特率、舵机 ID 以及舵机供电状态; - 若夹爪动作异常或位置不准,建议先运行校准流程,确认
./config/so101_gripper_calibration.json已正确生成且内容有效; - 若负载检测不准确,可检查
hold_threshold设置是否合适,并结合实际夹持物体调整阈值; - 与硬件/驱动同事联调时,建议同步提供以下信息:
- 串口设备节点与权限状态;
- 舵机 ID、波特率、电源规格;
- 是否启用了
GRASP_BUILD_HW_TEST; - 测试程序输出日志;
- 校准文件是否存在,以及校准得到的开合 ticks 范围。
6. 常见问题
| 现象 | 可能原因 | 处理 |
|---|---|---|
编译时未生成 test_hw_so101_gripper | motor 组件头文件或库未找到,硬件驱动被自动关闭 | 检查 components/peripherals/motor 是否已编译,必要时通过 MOTOR_INCLUDE_PATH / MOTOR_LIB_PATH 指定路径 |
grasp_alloc("so101_gripper", ...) 返回空 | 串口不可访问、舵机未上电、舵机 ID 或波特率不匹配 | 检查 /dev/ttyACM* 或 /dev/ttyUSB* 节点,开放权限,确认默认 1Mbaud 与舵机 ID=6 配置正确 |
| 夹爪移动到错误位置 | 未校准,或当前硬件开合范围与默认映射不一致 | 运行 test_hw_so101_gripper 的校准流程,生成并保存校准文件 |
抓取后未进入 HOLDING 状态 | 负载阈值过高,或夹持物体过轻 | 调整 hold_threshold 参数,并结合实际负载重新验证 |
| 校准失败或范围异常 | 手动移动位置不准确,或打开/闭合位置差值过小 | 重新执行校准,确保完全打开与完全闭合位置明显不同,且范围大于最小有效阈值 |