ONNX 部署指南
本文档介绍 ACT 和 SmolVLA 策略模型在 SpacemiT K3 开发板上的 ONNX 部署方法,覆盖模型导出、量化、Python 推理、C++ 推理、离线验证和 SO-101 真机运行。
1. 方案概述
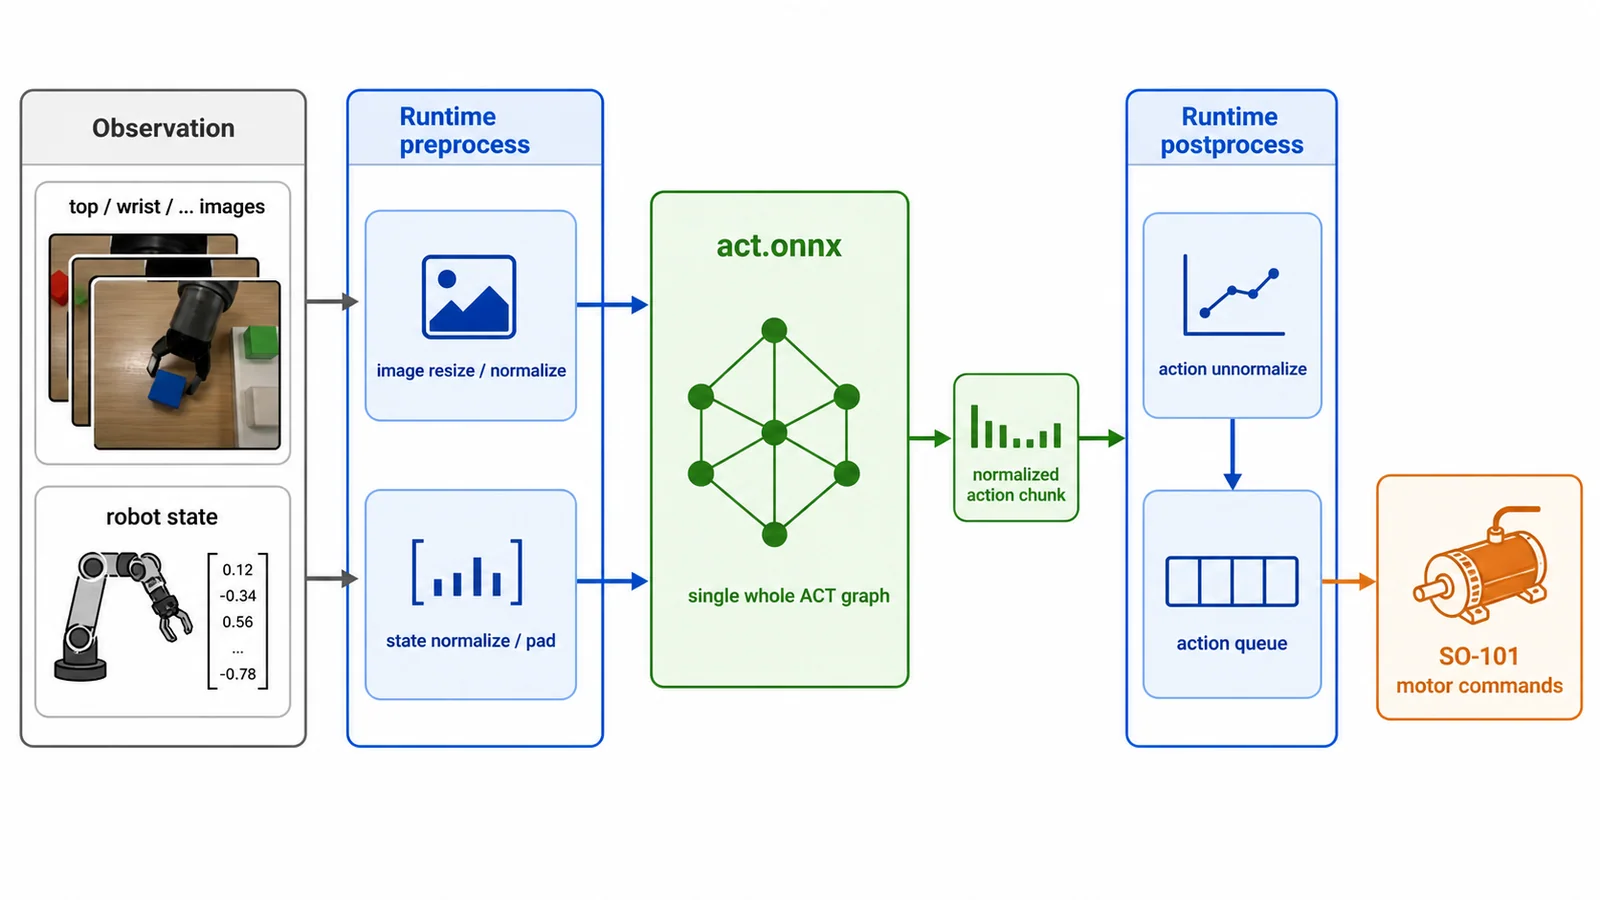
ACT 策略以多路相机图像和机械臂关节状态为输入,输出一段动作序列(action chunk)。ACT ONNX 部署使用单个完整图,完整数据通路如下:
SmolVLA 策略以多路相机图像、机械臂关节状态和任务文本为输入,输出 action chunk。SmolVLA ONNX 部署使用 4 个子图串联,完整数据通路如下:
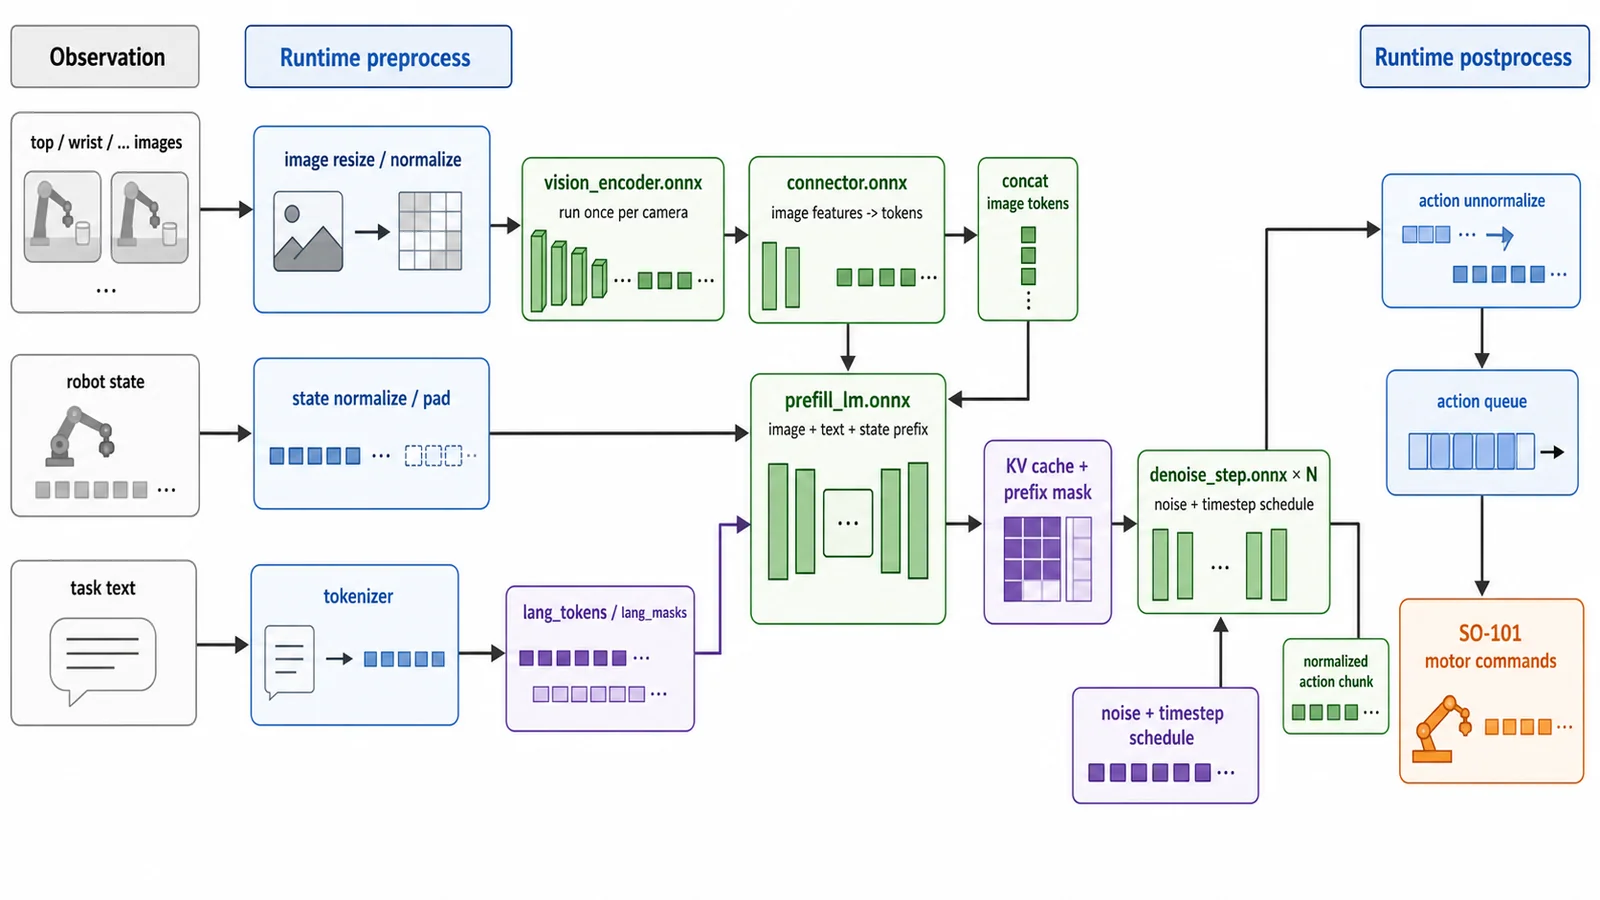
ONNX 图只负责神经网络前向推理。以下步骤由 Python / C++ 运行时在图外完成:
- 图像、关节状态归一化;
- SmolVLA 任务文本 token 和 KV cache 管理;
- action 反归一化;
- SO-101 舵机标定值与 LeRobot 动作空间转换;
- action queue 播放。
2. 硬件清单
| 硬件 | 说明 |
|---|---|
| x86 主机 | 推荐用于 PyTorch checkpoint 导出 ONNX、模型量化 |
| SpacemiT K3 开发板 | 推理平台 |
| SO-101 Follower 机械臂 | 通过 USB 串口控制 Feetech 总线舵机 |
| 俯视相机 top camera | 示例设备号为 /dev/video15 |
| 手腕相机 wrist camera | 示例设备号为 /dev/video13 |
3. 场景一:ACT 部署指南
3.1 环境搭建
3.1.1 获取代码
K3 板端示例路径以 ~/spacemit_robot 为例:
cd ~
mkdir -p spacemit_robot
cd spacemit_robot

repo init -u https://github.com/spacemit-robotics/manifest.git \
  -b main -m default.xml \
  --repo-url=https://gitee.com/spacemit-robotics/git-repo
repo sync -j4
repo start robot-dev --all
进入 ACT / SmolVLA ONNX 示例目录:
cd ~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference
3.1.2 K3 C++ 环境
安装 SpacemiT ORT SDK:
sudo apt-get update
sudo apt-get install -y spacemit-onnxruntime python3-spacemit-ort
安装后应能找到以下文件:
/usr/include/spacemit_ort_env.h
/usr/lib/libonnxruntime.so
/usr/lib/libspacemit_ep.so
如果没有安装系统包,也可以单独下载并解压 SpaceMIT ORT SDK,然后在 CMake 时指定外部路径:
cmake .. -DSPACEMIT_ORT_DIR=/path/to/spacemit-ort-sdk
该路径下需要包含:
/path/to/spacemit-ort-sdk/include/spacemit_ort_env.h
/path/to/spacemit-ort-sdk/lib/libonnxruntime.so
/path/to/spacemit-ort-sdk/lib/libspacemit_ep.so
如果直接运行 act_benchmark 或 act_evaluate 时使用外部 SDK,还需要:
export LD_LIBRARY_PATH=/path/to/spacemit-ort-sdk/lib:$LD_LIBRARY_PATH
3.1.3 K3 Python 环境
Python 真机入口依赖 LeRobot、Feetech 驱动、safetensors 和 SpaceMIT EP。复用 Python 3.12 虚拟环境 ~/.lerobot-venv。若尚未安装 uv,先参考《真机训练推理》完成安装。
K3 运行环境不安装 xslim。xslim 依赖 opencv-python,与 LeRobot 使用的 opencv-python-headless 共享 cv2 目录并产生文件冲突。模型量化在 x86 主机执行。
source "$HOME/.local/bin/env"
uv venv ~/.lerobot-venv --python 3.12 --seed --allow-existing
source ~/.lerobot-venv/bin/activate
python --version
python -m pip --version

cd ~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference
python -m pip install -r requirements-act.txt

python -m pip list | grep '^opencv'
python -m pip check
--seed 会在新环境中预装 pip,--allow-existing 会保留现有环境中的软件包。python --version 应输出 Python 3.12。python -m pip 始终使用当前虚拟环境的 pip,避免 pip3 误用系统 Python 并触发 externally-managed-environment。OpenCV 软件包列表中只应包含 opencv-python-headless。
3.1.4 x86 导出与量化环境
模型导出建议在有完整 PyTorch / LeRobot 环境的 x86 主机执行:
conda create -n lerobot-venv python=3.12 -y
conda activate lerobot-venv

cd ~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference
python -m pip install -r requirements-act-pc.txt
requirements-act-pc.txt 已包含 ACT 导出、ONNX 对比和 INT8 动态量化所需依赖。
3.2 前置准备
3.2.1 PyTorch 模型生成
参考《真机训练推理》章节,完成 ACT 模型的数采和训练,并将训练好的 ACT checkpoint 放到:
~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference/models/pytorch/act/checkpoints/100000/pretrained_model/
├── config.json
├── model.safetensors
├── policy_preprocessor.json
├── policy_preprocessor_step_3_normalizer_processor.safetensors
├── policy_postprocessor.json
└── policy_postprocessor_step_0_unnormalizer_processor.safetensors
3.2.2 ONNX 导出
在 x86 主机执行:
python tools/act_pytorch_to_onnx.py \
  --checkpoint models/pytorch/act/checkpoints/100000/pretrained_model \
  --output-dir models/onnx/act-fp32
导出产物:
models/onnx/act-fp32/act.onnx
模型输入输出:
| 名称 | Shape | 说明 |
|---|---|---|
images | (B, n_cam, 3, H, W) | 已归一化图像,float32 |
state | (B, state_dim) | 已归一化关节状态,float32 |
actions | (B, chunk_size, action_dim) | 已归一化动作序列,float32 |
下载基于《真机训练推理》导出和量化的模型,可复现本文的基准测试。
3.2.3 精度验证
3.2.3.1 仅运行 ONNX
K3 或 x86 均可执行。K3 上可打开 SpaceMIT EP:
python tools/compare_act_onnx.py \
  --model-dir models/onnx/act-fp32 \
  --checkpoint models/pytorch/act/checkpoints/100000/pretrained_model \
  --use-spacemit-ep \
  --ep-threads 8 \
  --ep-affinity "8;9;10;11;12;13;14;15"
3.2.3.2 与 PyTorch 对比
在有 PyTorch / LeRobot 的机器上执行:
python tools/compare_act_onnx.py \
  --model-dir models/onnx/act-fp32 \
  --checkpoint models/pytorch/act/checkpoints/100000/pretrained_model \
  --cpu \
  --with-torch
也可以在 x86 上保存参考输出,再拷贝到 K3 对比:
# X86 生成输出
python tools/compare_act_onnx.py \
  --model-dir models/onnx/act-fp32 \
  --checkpoint models/pytorch/act/checkpoints/100000/pretrained_model \
  --cpu \
  --with-torch \
  --save-ref /tmp/act_ref.npy

# K3 运行对比
python tools/compare_act_onnx.py \
  --model-dir models/onnx/act-fp32 \
  --checkpoint models/pytorch/act/checkpoints/100000/pretrained_model \
  --use-spacemit-ep \
  --ep-threads 8 \
  --ep-affinity "8;9;10;11;12;13;14;15" \
  --ref-npy /tmp/act_ref.npy
3.2.4 INT8 量化
在 x86 主机使用 xslim 动态量化生成 INT8 模型:
mkdir -p models/onnx/act-int8

python -m xslim \
  -i models/onnx/act-fp32/act.onnx \
  -o models/onnx/act-int8/act.q.onnx
xslim 2.x 未指定配置文件且不传 --fp16 时,默认执行 INT8 动态量化。
量化产物:
models/onnx/act-int8/act.q.onnx
3.3 部署推理
3.3.1 C++ 部署
3.3.1.1 导出 C++ 运行所需统计参数
act_evaluate 需要归一化参数和 SO-101 标定参数:
python tools/export_norm_stats.py \
  --checkpoint models/pytorch/act/checkpoints/100000/pretrained_model \
  --output models/onnx/act-fp32/act_norm_stats.txt
3.3.1.2 生成离线测试输入
python tools/make_act_test_inputs.py \
  --model-dir models/onnx/act-fp32 \
  --stats models/onnx/act-fp32/act_norm_stats.txt \
  --out-dir cpp/inputs
生成文件:
cpp/inputs/images.npy
cpp/inputs/state_deg.npy
cpp/inputs/ref_action0.txt
3.3.1.3 离线测试构建
cd ~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference/cpp
rm -rf build && mkdir build && cd build
cmake ..
make -j$(nproc)
如果使用外部 SDK:
cmake .. -DSPACEMIT_ORT_DIR=/path/to/spacemit-ort-sdk
make -j$(nproc)
3.3.1.4 离线测试
cd ~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference/cpp/build

./act_benchmark ../../models/onnx/act-int8/act.q.onnx \
  --images-npy ../inputs/images.npy \
  --state-npy ../inputs/state_deg.npy \
  -s -t 8 -a "8;9;10;11;12;13;14;15" \
  -n 20 -w 3
3.3.1.5 真机运行
真机运行需要启用 ACT_ROBOT_HW,并确保能访问 components/peripherals/motor:
cd ~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference/cpp
rm -rf build && mkdir build && cd build
cmake .. -DACT_ROBOT_HW=ON
make act_evaluate -j$(nproc)
运行:
cd ~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference/cpp/build

./act_evaluate ../../models/onnx/act-int8/act.q.onnx \
  --stats ../../models/onnx/act-fp32/act_norm_stats.txt \
  --port /dev/ttyACM0 --camera top=15 --camera wrist=13 \
  --fps 30 --episode-time 180 \
  -s -t 8 -a "8;9;10;11;12;13;14;15"
参数解释:
| 参数 | 说明 | 默认值 |
|---|---|---|
--stats | act_norm_stats.txt 路径 | 必填 |
--port | SO-101 串口 | /dev/ttyACM0 |
--camera NAME=IDX | 相机名到 /dev/videoIDX 的映射 | 无 |
--fps | 控制循环频率 | 30 |
--episode-time | 单次运行时长,单位秒 | 180 |
-s, --spacemit | 启用 SpaceMIT EP | 关闭 |
-t, --threads | EP / ORT 线程数 | 4 |
-a, --affinity | EP 线程亲和性 | 空 |
--dry-run | 只算动作,不下发电机 | 关闭 |
--verbose | 打印每步状态和动作 | 关闭 |
3.3.2 Python 部署
3.3.2.1 离线测试
source ~/.lerobot-venv/bin/activate
cd ~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference

python python/act_benchmark.py \
  --model-dir models/onnx/act-int8 \
  --checkpoint models/pytorch/act/checkpoints/100000/pretrained_model \
  --use-spacemit-ep \
  --ep-threads 8 \
  --ep-affinity "8;9;10;11;12;13;14;15" \
  --warmup 5 \
  --iters 20
3.3.2.2 真机运行
source ~/.lerobot-venv/bin/activate
cd ~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference

python python/act_evaluate.py \
  --model-dir models/onnx/act-int8 \
  --checkpoint models/pytorch/act/checkpoints/100000/pretrained_model \
  --port /dev/ttyACM0 \
  --camera top=15 \
  --camera wrist=13 \
  --use-spacemit-ep \
  --ep-threads 8 \
  --ep-affinity "8;9;10;11;12;13;14;15" \
  --episode-time 180
3.4 效果展示
如图是 ACT Python 真机运行的效果,对比 PyTorch 版本,由于 Chunk 推理时延的大幅降低,动作块之间衔接流畅了很多。
4. 场景二:SmolVLA 部署指南
SmolVLA ONNX 部署包含 FP32 导出、FP16 量化、FP16 图修复、数值对比和真机运行。K3 真机部署推荐使用 C++ FP16 图修复版模型;Python 路径用于 FP32 离线验证和调试。
4.1 环境搭建
K3 Python 推理和数值对比复用 Python 3.12 虚拟环境 ~/.lerobot-venv。以下命令会通过 uv 补齐 pip,并保留环境中已经安装的软件包:
K3 运行环境不安装 xslim。SmolVLA 的 FP16 转换和图修复在 x86 主机执行。
source "$HOME/.local/bin/env"
uv venv ~/.lerobot-venv --python 3.12 --seed --allow-existing
source ~/.lerobot-venv/bin/activate
python --version
python -m pip --version

cd ~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference
python -m pip install -r requirements-smolvla.txt

python -m pip list | grep '^opencv'
python -m pip check
python --version 应输出 Python 3.12。不要使用系统 pip3。OpenCV 软件包列表中只应包含 opencv-python-headless。
x86 导出、量化和数值对比环境:
conda create -n lerobot-venv python=3.12 -y
conda activate lerobot-venv

cd ~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference
python -m pip install -r requirements-smolvla-pc.txt
C++ 真机入口需要 K3 上安装构建依赖:
sudo apt-get update
sudo apt-get install -y build-essential cmake pkg-config libopencv-dev
4.2 前置准备
进入 ONNX 示例目录:
cd ~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference
可直接下载已发布的 SmolVLA 2 路相机模型用于复现:
mkdir -p models/pytorch models/onnx /tmp/smolvla_models

curl -L \
  https://archive.spacemit.com/spacemit-ai/model_zoo/vla/smolvla/models/pytorch/so101_smolvla_pick_green_cube_2cam.tar.gz \
  -o /tmp/smolvla_models/so101_smolvla_pick_green_cube_2cam.tar.gz
curl -L \
  https://archive.spacemit.com/spacemit-ai/model_zoo/vla/smolvla/models/onnx/so101_smolvla_pick_green_cube_2cam_100k_fp32.tar.gz \
  -o /tmp/smolvla_models/so101_smolvla_pick_green_cube_2cam_100k_fp32.tar.gz
curl -L \
  https://archive.spacemit.com/spacemit-ai/model_zoo/vla/smolvla/models/onnx/so101_smolvla_pick_green_cube_2cam_100k_fp16_surgeried.tar.gz \
  -o /tmp/smolvla_models/so101_smolvla_pick_green_cube_2cam_100k_fp16_surgeried.tar.gz

tar -xzf /tmp/smolvla_models/so101_smolvla_pick_green_cube_2cam.tar.gz -C models/pytorch
tar -xzf /tmp/smolvla_models/so101_smolvla_pick_green_cube_2cam_100k_fp32.tar.gz -C models/onnx
tar -xzf /tmp/smolvla_models/so101_smolvla_pick_green_cube_2cam_100k_fp16_surgeried.tar.gz -C models/onnx

ln -sfn so101_smolvla_pick_green_cube_2cam_100k_fp32 models/onnx/smolvla-fp32
ln -sfn so101_smolvla_pick_green_cube_2cam_100k_fp16_surgeried models/onnx/smolvla-fp16-surgeried
mkdir -p models/pytorch/smolvla/checkpoints/100000
ln -sfn ../../../so101_smolvla_pick_green_cube_2cam/checkpoints/100000/pretrained_model \
  models/pytorch/smolvla/checkpoints/100000/pretrained_model
K3 上运行 FP16 图修复版模型时需要补丁版 SpacemiT ORT SDK:
mkdir -p /tmp/smolvla_models

curl -L \
  https://archive.spacemit.com/spacemit-ai/model_zoo/vla/smolvla/spacemit-ort-sdk/spacemit-ort.riscv64.2.0.4_yyx.tar.gz \
  -o /tmp/smolvla_models/spacemit-ort.riscv64.2.0.4_yyx.tar.gz

tar -xzf /tmp/smolvla_models/spacemit-ort.riscv64.2.0.4_yyx.tar.gz -C ~
[!NOTE]
SmolVLA FP16 图修复版需要在补丁版 SpacemiT ORT SDK 上运行。若使用系统 SpaceMIT EP、普通 ONNX Runtime 或 CPU 运行 FP16,可能出现数值漂移或溢出。Python 调试使用 FP32 模型。
4.3 导出 ONNX FP32
如果使用自行训练的 SmolVLA checkpoint,将 checkpoint 放到:
~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference/models/pytorch/smolvla/checkpoints/100000/pretrained_model/
├── config.json
├── model.safetensors
├── policy_preprocessor.json
├── policy_postprocessor.json
└── train_config.json
在 x86 主机执行导出:
python tools/export_smolvla_4model_to_onnx.py \
  --checkpoint models/pytorch/smolvla/checkpoints/100000/pretrained_model \
  --output-dir models/onnx/smolvla-fp32 \
  --num-cameras 2 \
  --validate-load
导出产物:
models/onnx/smolvla-fp32/
├── vision_encoder.onnx
├── connector.onnx
├── prefill_lm.onnx
└── denoise_step.onnx
--num-cameras 表示 ONNX 模型的相机槽位数,应与训练时使用的相机数量或 empty camera 配置一致。例如 2 路相机训练时设置为 2,3 路相机训练时设置为 3。
4.4 FP16 量化与图修复
先将 FP32 ONNX 转换为 FP16:
python tools/convert_smolvla_fp32_to_fp16.py \
  --input-dir models/onnx/smolvla-fp32 \
  --output-dir models/onnx/smolvla-fp16
直接将整个 SmolVLA 图转成 FP16 后,部分视觉注意力、归一化和索引更新相关子图容易出现数值漂移。尤其是 prefill_lm 和 denoise_step 中的 RMSNorm 子图会参与语言模型和扩散去噪的关键计算,误差会在多步 denoise 中累积,最终可能表现为 action 异常、抓取失败甚至 FP16 溢出。因此需要在 FP16 模型上执行图修复,保留主要算子的 FP16 加速,同时把敏感子图改成更稳定的形式。
执行 FP16 图修复:
python tools/surgery_smolvla_fp16.py \
  --input-dir models/onnx/smolvla-fp16 \
  --output-dir models/onnx/smolvla-fp16-surgeried
当前图修复内容包括:
vision_encoder:将 self-attention 核心融合为VisionSelfAttnNHWC,并将 MLP 中的 GELU 近似子图替换为 ONNXGelu(approximate="tanh");prefill_lm/denoise_step:将 RMSNorm 子图中的关键计算提升为 FP32,并把 scatter 写入算子降解为等价子图;- 保持
connector等主要前向计算仍为 FP16,以保留 K3 上的推理速度收益。
图修复后的目录仍包含 4 个 ONNX 子图:
models/onnx/smolvla-fp16-surgeried/
├── vision_encoder.onnx
├── connector.onnx
├── prefill_lm.onnx
└── denoise_step.onnx
4.5 精度验证
在 x86 主机上使用 CPU 对比 FP32 与 FP16 图修复版输出:
python tools/compare_smolvla_onnx.py \
  --fp32-dir models/onnx/smolvla-fp32 \
  --fp16-dir models/onnx/smolvla-fp16-surgeried \
  --cpu \
  --num-cameras 2 \
  --denoise-steps 10
K3 上的 FP16 验证需要同时加载补丁版 libonnxruntime.so 和 libspacemit_ep.so,因此使用 4.8.2 节的 C++ EP204 数值检查作为 K3 验收步骤。不要在 Python 进程中通过 --spacemit-ort-dir 加载补丁版 SDK。
4.6 导出 C++ 运行时元数据
C++ 真机入口需要任务文本、归一化参数、相机顺序、action chunk 参数和 SO-101 标定。首次部署或更换机械臂后,先校准 follower:
lerobot-calibrate \
  --robot.type=so101_follower \
  --robot.port=/dev/ttyACM0 \
  --robot.id=my_awesome_follower_arm
确认标定文件存在:
ls ~/.cache/huggingface/lerobot/calibration/robots/so_follower/my_awesome_follower_arm.json
导出 smolvla_runtime.txt:
python tools/export_smolvla_runtime.py \
  --checkpoint models/pytorch/smolvla/checkpoints/100000/pretrained_model \
  --output models/onnx/smolvla_runtime.txt \
  --task "Place the green cube into the box" \
  --num-cameras 2 \
  --calibration ~/.cache/huggingface/lerobot/calibration/robots/so_follower/my_awesome_follower_arm.json
--task需要与训练和部署任务一致。- 在线推理时,
--camera名称需要与 checkpoint 的图像 key 后缀一致,例如observation.images.top对应top,observation.images.wrist对应wrist。
4.7 Python 推理
Python SmolVLA 路径使用 FP32 模型进行离线验证或 dry-run 调试。K3 上运行 FP32 模型时需要传入 --cpu-denoise:denoise_step 使用 CPU EP,其余 3 个子图使用 SpaceMIT EP。FP16 图修复版模型通过 C++ 路径部署,因为 FP16 数值正确性依赖补丁版 SpacemiT ORT SDK 和对应 EP 配置。
运行前先确认以下文件存在:
cd ~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference

ls models/onnx/smolvla-fp32/vision_encoder.onnx
ls models/onnx/smolvla-fp32/connector.onnx
ls models/onnx/smolvla-fp32/prefill_lm.onnx
ls models/onnx/smolvla-fp32/denoise_step.onnx
ls models/pytorch/smolvla/checkpoints/100000/pretrained_model/config.json
4.7.1 离线基准测试
离线基准测试不连接机械臂和相机,使用合成 observation 运行完整 4-model pipeline。该模式用于验证模型加载、EP 是否可用,以及统计 full-inference 延迟。
source ~/.lerobot-venv/bin/activate
cd ~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference

python python/smolvla_evaluate.py \
  --no-robot --iters 1 \
  --model-dir models/onnx/smolvla-fp32 \
  --checkpoint models/pytorch/smolvla/checkpoints/100000/pretrained_model \
  --use-spacemit-ep \
  --cpu-denoise \
  --ep-threads 8 --ep-affinity "8;9;10;11;12;13;14;15" \
  --warmup 1 \
  --denoise-steps 10 \
  --n-action-steps 50 \
  --infer-every-tick \
  --print-actions
关键参数:
| 参数 | 说明 | 默认值 |
|---|---|---|
--no-robot | 使用合成 observation,不连接机械臂和相机 | 关闭 |
--model-dir | SmolVLA fp32 ONNX 目录 | models/onnx/smolvla-fp32 |
--checkpoint | SmolVLA pretrained_model 目录 | models/pytorch/smolvla/checkpoints/100000/pretrained_model |
--use-spacemit-ep | 使用 SpaceMIT EP | 默认开启 |
--cpu | 强制使用 CPU EP,用于诊断 | 关闭 |
--cpu-denoise | FP32 denoise_step 使用 CPU,其余子图仍使用 SpaceMIT EP | 关闭 |
--warmup | 正式计时前的合成输入 warmup 次数 | 0 |
--infer-every-tick | 每轮都完整推理,用于测 full-inference 延迟 | 关闭 |
--denoise-steps | 每次推理调用 denoise_step 的次数 | 10 |
--n-action-steps | 每次推理后放入 action queue 的动作步数 | 读取 checkpoint |
不加 --infer-every-tick 时,脚本会复用 action queue 中尚未消费的动作,后续循环可能不重新跑完整模型,因此不能用来统计 full-inference 延迟。
4.7.2 dry-run 调试
dry-run 会连接真实机械臂和相机、读取真实 observation,但不会下发动作给电机。首次上机建议先用 --max-iters 1 检查相机、串口、模型输出和 action 数值范围。
python python/smolvla_evaluate.py \
  --dry-run --max-iters 1 \
  --port /dev/ttyACM0 \
  --camera top=/dev/video15 --camera wrist=/dev/video13 \
  --camera-fps 30 --camera-fourcc MJPG \
  --use-spacemit-ep \
  --cpu-denoise \
  --ep-threads 8 --ep-affinity "8;9;10;11;12;13;14;15" \
  --model-dir models/onnx/smolvla-fp32 \
  --checkpoint models/pytorch/smolvla/checkpoints/100000/pretrained_model \
  --denoise-steps 10 \
  --n-action-steps 50 \
  --print-actions
dry-run 常用检查项:
- 相机路径是否正确,例如
top=/dev/video15、wrist=/dev/video13; --camera名称是否与训练数据和smolvla_runtime.txt的图像 key 后缀一致;- 第一帧 action 是否有限值,是否明显超出机械臂动作范围;
--denoise-steps、--n-action-steps是否与后续 C++ 真机部署配置一致。
4.8 C++ 真机部署
C++ 路径是 SmolVLA 在 K3 上的推荐部署方式。默认运行 models/onnx/smolvla-fp16-surgeried,并通过 run_smolvla_robot_pipeline.sh 使用补丁版 SpacemiT ORT SDK、EP 线程和绑核配置。
4.8.1 构建
构建前确认补丁版 SDK 已解压,并且模型和 runtime metadata 已准备好:
ls ~/spacemit-ort.riscv64.2.0.4_yyx/lib/libonnxruntime.so
ls ~/spacemit-ort.riscv64.2.0.4_yyx/lib/libspacemit_ep.so
ls ~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference/models/onnx/smolvla-fp16-surgeried/
ls ~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference/models/onnx/smolvla_runtime.txt
构建 SmolVLA C++ 真机入口:
cd ~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference/cpp
./build_smolvla_robot_cpp.sh EP204
构建产物:
cpp/build_smolvla_robot/smolvla_robot_pipeline
4.8.2 K3 FP16 数值检查
先使用合成输入运行无硬件检查。该命令不打开机械臂和相机,也不下发电机动作:
cd ~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference/cpp

DRY_RUN=1 WARMUP=1 ./run_smolvla_robot_pipeline.sh \
  --warmup-only \
  --debug-numerics
检查日志中 4 个 ONNX 子图均成功创建 SpaceMIT EP session,10 次 denoise_step 的 bad 计数均为 0。
4.8.3 dry-run 安全检查
真机执行前先进行 dry-run。该模式会打开相机和机械臂、读取真实状态和图像,但不会下发动作:
./run_smolvla_robot_pipeline.sh \
  --port /dev/ttyACM0 \
  --camera top=15 \
  --camera wrist=13 \
  --dry-run \
  --max-iters 1 \
  --n-action-steps 25 \
  --print-actions
dry-run 通过后,再进入基准测试或真机运行。
4.8.4 完整推理基准测试
运行完整推理基准测试时打开 --infer-every-tick,避免 action queue 复用动作。该模式每个控制周期都会重新采集 observation 并执行完整 4-model pipeline,用于统计真实推理耗时。
cd ~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference/cpp

./run_smolvla_robot_pipeline.sh \
  --port /dev/ttyACM0 \
  --camera top=15 \
  --camera wrist=13 \
  --dry-run \
  --warmup 1 \
  --max-iters 3 \
  --infer-every-tick \
  --n-action-steps 50
--warmup 1表示正式计时前先用合成输入跑 1 次推理,减少首次运行的模型初始化影响。--max-iters 3表示只运行 3 个控制周期,适合基准测试。--dry-run禁止下发电机动作,但仍采集真实 observation 并执行完整推理。
4.8.5 真机运行
./run_smolvla_robot_pipeline.sh \
  --port /dev/ttyACM0 \
  --camera top=15 \
  --camera wrist=13 \
  --n-action-steps 25 \
  --print-actions
参数解释:
| 参数 | 说明 | 默认值 |
|---|---|---|
--model-dir | SmolVLA ONNX 目录 | models/onnx/smolvla-fp16-surgeried |
--runtime | smolvla_runtime.txt 路径 | models/onnx/smolvla_runtime.txt |
--port | SO-101 串口 | /dev/ttyACM0 |
--camera NAME=IDX | 相机名到 /dev/videoIDX 的映射 | 无 |
--n-action-steps | 每次推理后放入 action queue 的动作步数 | 读取 runtime |
--denoise-steps | denoise 循环次数,数值越大越慢 | 10 |
--infer-every-tick | 每个控制周期都完整推理,用于基准测试 | 关闭 |
--dry-run | 只算动作,不下发电机 | 关闭 |
--print-actions | 打印动作 | 脚本默认开启 |
--n-action-steps 会影响 action queue 刷新频率。推荐从 25 开始测试;若动作过于频繁地重新规划,可适当增大该值,若需要更快响应环境变化,可适当减小该值。
4.8.6 多相机模型
2 路相机模型示例使用 top 和 wrist。如果训练时使用 3 路相机,导出 ONNX 和 smolvla_runtime.txt 时也需要使用对应相机数量,并在运行时传入对应相机映射。
3 路相机模型示例:
./run_smolvla_robot_pipeline.sh \
  --model-dir models/onnx/smolvla-3cam-fp16-surgeried \
  --runtime models/onnx/smolvla_runtime_3cam.txt \
  --port /dev/ttyACM0 \
  --camera camera1=3 \
  --camera camera2=1 \
  --camera camera3=5 \
  --dry-run \
  --max-iters 1 \
  --print-actions
4.9 效果展示
如图是 C++ SmolVLA 真机运行的效果,--n-action-steps 设置为 35。
5. K3 实测参考
延迟会随固件、ORT SDK、模型和散热状态变化。以下数据只用于估算量级,不作为当前版本的性能验收结果。
5.1 Python 性能测试数据
| 模型 | 配置 | 平均延迟 |
|---|---|---|
act-fp32 | EP 8 线程 | 1290.0 ms |
act-int8 | EP 8 线程 | 210.9 ms |
smolvla-fp32 | EP 8 线程 + CPU denoise | 8762.5 ms |
5.2 C++ 性能测试数据
| 模型 | 配置 | 平均延迟 |
|---|---|---|
act-fp32 | EP 8 线程 | 1288.3 ms |
act-int8 | EP 8 线程 | 247.2 ms |
smolvla-fp32 | EP 8 线程 | 9023.9 ms |
smolvla-fp16 | EP204 8 线程 | 1113.2 ms |
SmolVLA 数据使用 2 路相机模型和 --denoise-steps 10,统计完整推理平均耗时,不包含模型加载。
使用仓库提供的 K3 性能门禁复测推荐路径:
source ~/.lerobot-venv/bin/activate
cd ~/spacemit_robot/components/thirdparty/lerobot/examples/onnx_inference

bash test/test_act_k3_performance.sh
bash test/test_smolvla_k3_performance.sh
ACT 脚本默认执行 3 次 warmup 和 20 次 INT8 测量,平均延迟阈值为 500 ms。SmolVLA 脚本使用合成输入、EP204、1 次 warmup 和 3 次 FP16 测量,平均延迟阈值为 1600 ms。两个脚本通过时都会输出 PERF_OK。
2026 年 8 月 10 日在 K3 复测时,ACT INT8 平均延迟为 247.226 ms,SmolVLA FP16 平均延迟为 1113.167 ms,均通过性能门禁。
6. 常见问题
6.1 ACT 和 SmolVLA 应该选择哪个部署入口?
ACT 推荐优先使用 Python 或 C++ INT8 模型,端到端延迟更低。SmolVLA 推荐使用 C++ FP16 图修复版模型,Python 路径主要用于 FP32 离线验证和 dry-run 调试。
6.2 SmolVLA FP16 为什么必须使用补丁版 SpacemiT ORT SDK?
SmolVLA FP16 对部分算子数值更敏感。补丁版 SDK 配合 FP16 图修复版模型验证过数值正确性;使用系统 SpaceMIT EP、普通 ONNX Runtime 或 CPU 运行 FP16,可能出现数值漂移或溢出。
6.3 --camera 名称应该怎么填?
--camera 名称必须与训练数据和模型 metadata 中的图像 key 后缀一致。例如训练时使用 observation.images.top 和 observation.images.wrist,部署时应传 --camera top=15 --camera wrist=13。
6.4 --n-action-steps 会影响什么?
该参数控制每次推理后放入 action queue 的动作步数。值越大,推理结果复用时间越长、动作更连续但响应变慢;值越小,重新规划更频繁、响应更快但可能增加抖动。SmolVLA 真机建议从 25 开始调试。
6.5 如何确认机械臂标定文件可用?
C++ 真机运行前需要导出包含 SO-101 标定的 runtime metadata。先执行 lerobot-calibrate,再确认 ~/.cache/huggingface/lerobot/calibration/robots/so_follower/<robot_id>.json 存在,并在 export_smolvla_runtime.py 中通过 --calibration 指向该文件。
6.6 K3 导入 cv2 时为什么提示 gapi_wip_gst_GStreamerPipeline 不存在?
该错误表示 K3 虚拟环境同时安装了 opencv-python 和 opencv-python-headless。两个发行包会向同一个 cv2 目录写入不同版本的 Python 文件和二进制扩展。
以下命令会卸载 K3 虚拟环境中的 xslim 和两个 OpenCV 发行包,然后重新安装 LeRobot 使用的 headless 版本。不要在 x86 导出和量化环境执行这组命令。
source "$HOME/.local/bin/env"
uv venv ~/.lerobot-venv --python 3.12 --seed --allow-existing
source ~/.lerobot-venv/bin/activate
python -m pip uninstall -y xslim opencv-python opencv-python-headless
python -m pip install \
  --index-url https://mirrors.aliyun.com/pypi/simple \
  opencv-python-headless==4.12.0.88

python -c 'import cv2; print(cv2.__version__, hasattr(cv2, "VideoCapture"))'
python -m pip list | grep '^opencv'
python -m pip check
验证输出应显示 OpenCV 版本为 4.12.0、VideoCapture 为 True,并且软件包列表中只有 opencv-python-headless。