轮式机器人Linksee
1. 方案概述
- 支持功能:
面向
k3-com260板卡的linksee机器人整机方案,集成底盘运动控制、里程计发布、IMU 接入、2D 激光雷达接入、人体跟随、自主导航与多种 SLAM 建图能力。 其中:-
底盘侧启用了 base,支持差速底盘速度控制、
/cmd_vel到底盘驱动下发、/odom 里程计与 TF 发布; -
传感器侧启用了
IMU与Lidar外设组件,支持CMP10AIMU、YDLIDAR/RPLIDAR雷达驱动; -
感知侧启用了
person_follow,支持基于视觉检测的人体跟随; -
规划导航侧启用了
nav2,支持基于 2D 激光雷达或 RGB-D 的导航能力; -
建图定位侧同时启用了
cartographer_run、rtabmap_run、slam_toolbox_run,支持 2D 激光 SLAM、RGB-D SLAM、3D 点云 SLAM 等多种建图/定位模式; -
AI 应用侧支持
linkseeHost/linkseeClient端到端控制链路,覆盖遥操作、数据采集、ACT 模型训练、部署推理,以及通过mlink gateway + MCP + Hermes的自然语言任务触发; -
应用层启用了 linksee,提供面向
linksee产品形态的 ROS2 应用封装。 -
架构层次说明:
linksee方案的软件框图如下: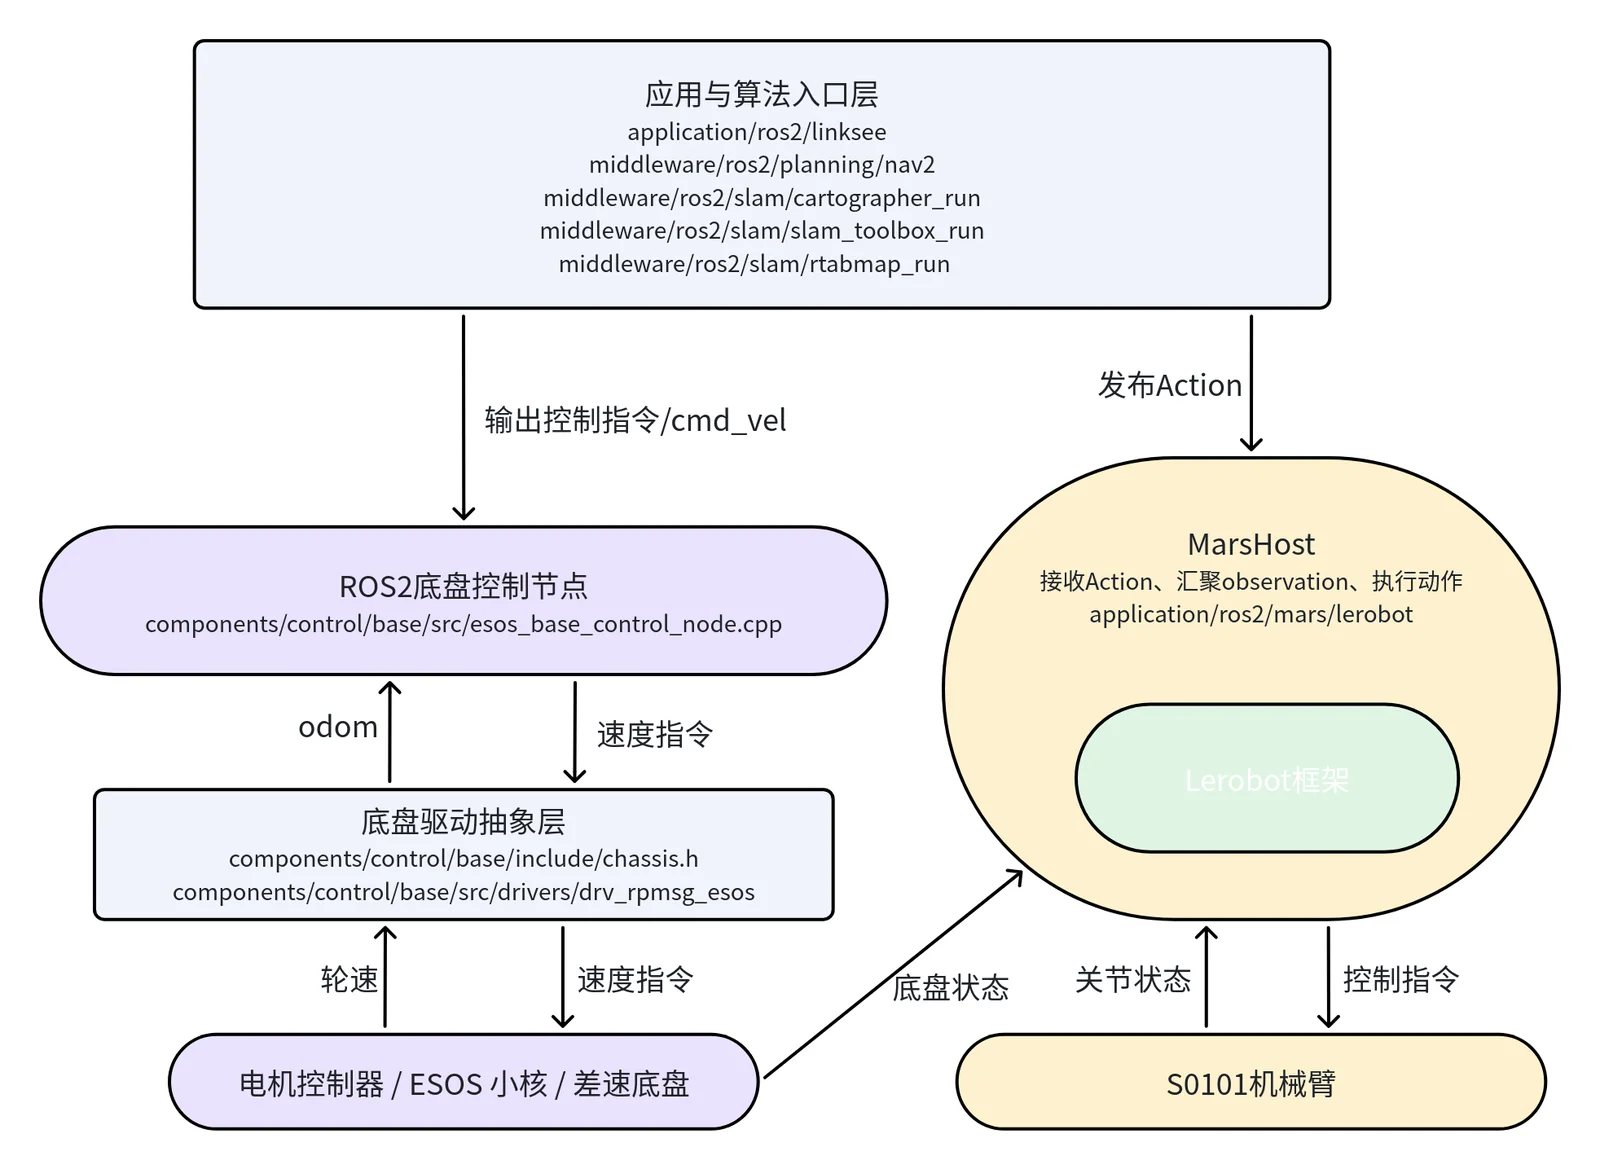
-
其中,application/ros2/linksee 负责整机应用封装,middleware/ros2/planning/nav2 提供导航能力,middleware/ros2/slam/cartographer_run、middleware/ros2/slam/slam_toolbox_run、middleware/ros2/slam/rtabmap_run 提供不同建图/定位模式;这些模块统一通过 /cmd_vel 与底盘控制链路对接。
2. 硬件清单
2.1 整体外观
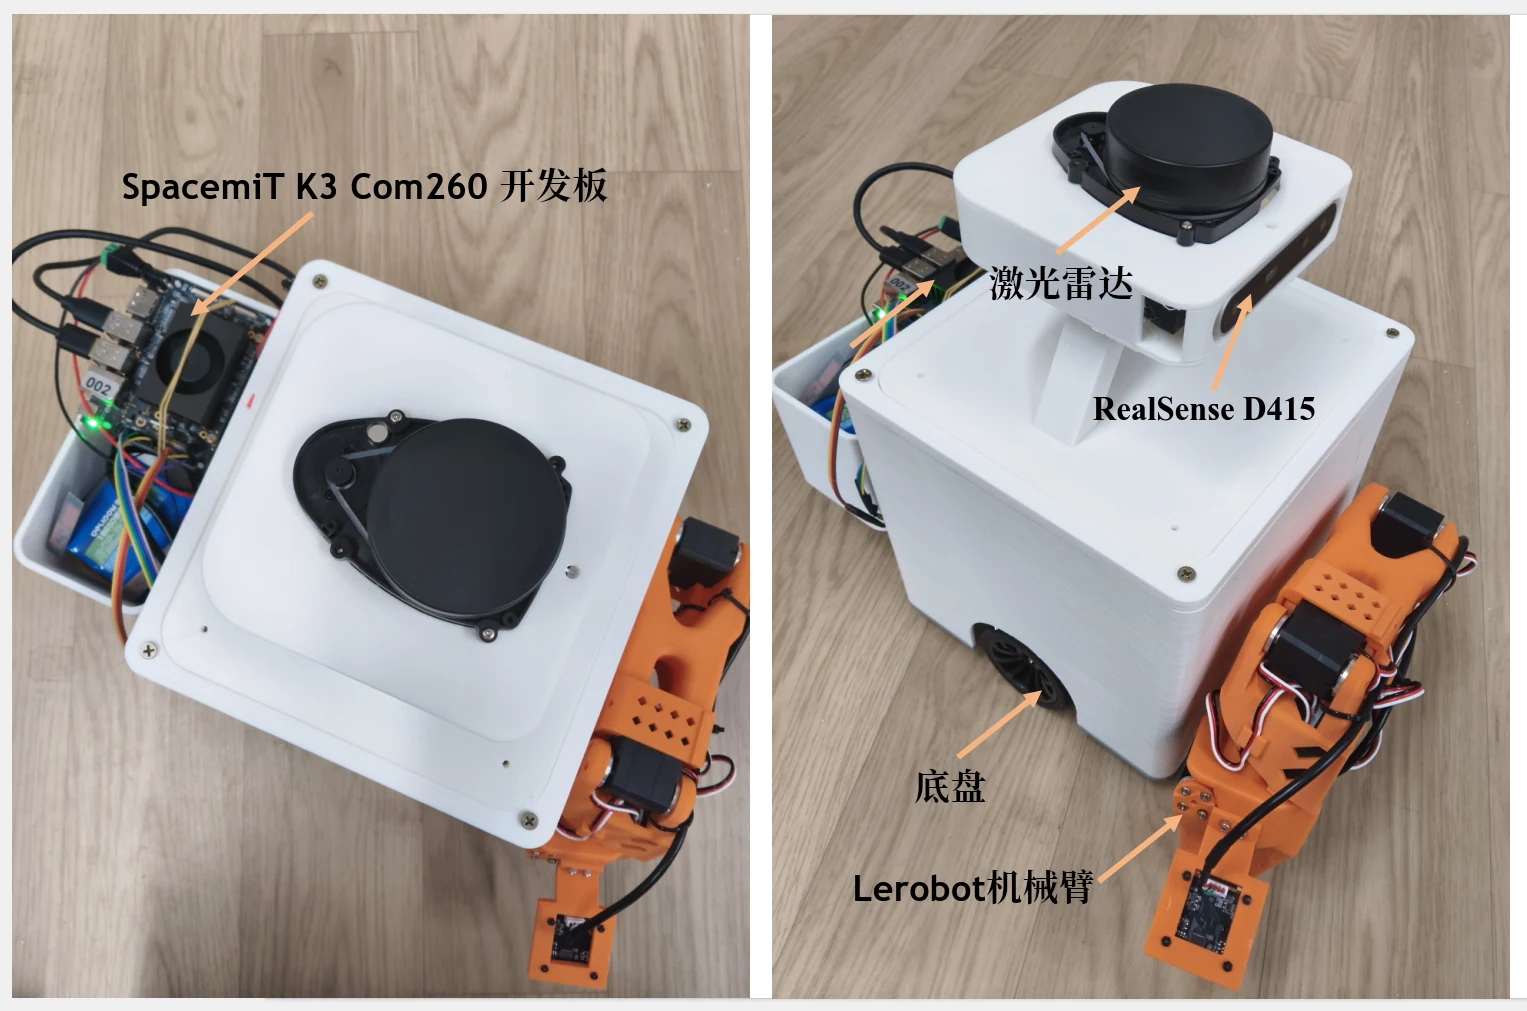
2.2 硬件清单
3D 打印结构件:
Linksee 机器人外壳和底盘结构件需要提前完成 3D 打印。3D 模型文件仓库地址为:spacemit-robotics/linksee-mechanical。仓库目录结构如下:
linksee-mechanical
├── LICENSE
└── step
  ├── chassis.step
  ├── cover.step
  ├── head.step
  ├── main_housing.step
  └── rear_enclosure.step
各 3D 模型文件作用如下:
| 文件 | 结构件 | 作用 |
|---|---|---|
step/chassis.step | 底盘 | 机器人底部承载结构,用于安装电机、车轮、万向轮/定向轮、电池、驱动板等底盘相关部件。 |
step/main_housing.step | 壳体 | 机器人主体外壳结构,用于固定 K3 主控、线束和内部电子部件,并为上层结构提供安装支撑。 |
step/head.step | 头部 | 机器人前部/上部外观结构件,用于形成 Linksee 头部造型,并为传感器或前向结构预留安装位置。 |
step/cover.step | 盖板 | 主体顶部或维护开口盖板,用于遮盖内部器件,便于装配和后续维护。 |
step/rear_enclosure.step | 后盖 | 机器人后部封装结构件,用于保护尾部线束和内部器件,完善整机外观。 |
打印完成后,可结合下方主体物料、螺栓和杜邦线等辅料完成整机装配,底盘、盖板与壳体的连接使用 M4 15mm~20mm 长的自攻螺丝即可。
机械臂结构件说明:
Linksee 移动抓取方案中的机械臂使用 ARM101 从臂,可参考下方主体物料清单里面 SO-ARM100 的购买链接 。本文提供的 linksee-mechanical 仓库仅包含 Linksee 车体相关的 3D 打印结构件,不包含机械臂部分的 3D 打印模型;如需自制机械臂,请单独按照 SO-ARM100 仓库说明准备 ARM101 从臂结构件和舵机等物料。
注意: 机械臂使用最底部的舵机与壳体直接连接,若最底部舵机连接了其他部件,请拆除。
主体物料清单:
| 名称 | 购买链接参考 | 型号 | 数量 |
|---|---|---|---|
| K3主控 | COM260 | 1 | |
| ARM101 从臂 | https://e.tb.cn/h.R4sNHFaEmy3Qgn1?tk=IlvQ5D62QjP | 从臂成品[6个12V舵机+从臂打印件] 含控制板、数据线、电源、G字夹 | 1 |
| 520直流电机 | https://e.tb.cn/h.irv3MOgf5Ypwztr?tk=Poqm5iPOSL6 | 【MC520, 1:56减速比】+线材+支架+联轴器+65黑轮 | 2 |
| TB6612驱动器 | https://ic-item.jd.com/10162327051022.html#crumb-wrap | 【焊接排针】双路 TB6612 | 1 |
| 万向轮 | https://e.tb.cn/h.isKSEn9zICLmVWB?tk=Yp9U5ilZAxt | 加厚CY-15A 不锈钢外壳 | 1 |
| 定向轮 | https://item.jd.com/10161843167223.html | 黑镍支架0.5英寸橡胶定向轮 | 1 |
| 电池 | https://item.jd.com/10079480141957.html | 12v 7500mAh | 1 |
| 转接头 | https://item.jd.com/100112736411.html | DC转接公头5.5-2.5(10个装)、DC转接母头5.5-2.5(10个装) | 1 |
| 电机连接线 | https://ic-item.jd.com/10214775527601.html | xH2.54 6p (5条) + 1007#22 AWG 300mm 双头同向 | 1 |
| 激光雷达 | https://ic-item.jd.com/100180910133.html | YDLIDAR X3 Pro | 1 |
注意 :需要使用同向排线连接电机到驱动板,若使用其它电机和驱动板,注意引脚定义
深度相机选型说明:
如需使用 RGB-D 导航、RGB-D SLAM 或 3D 点云 SLAM 等能力,建议选用 Intel RealSense D4xx 系列深度相机。目前已完成验证的型号为 RealSense D415 和 RealSense D435i,可优先选择上述型号进行适配和调试。
其它物料规格:
| 名称 | 规格说明 |
|---|---|
| 连接螺栓 | M3x10、M3x8 内六角螺栓、螺母 |
| 自攻螺丝 | M3.5x10十字圆头带垫自攻螺丝钉 |
| 杜邦线 | 2.54mm |
2.3 详细视图
侧面和内部
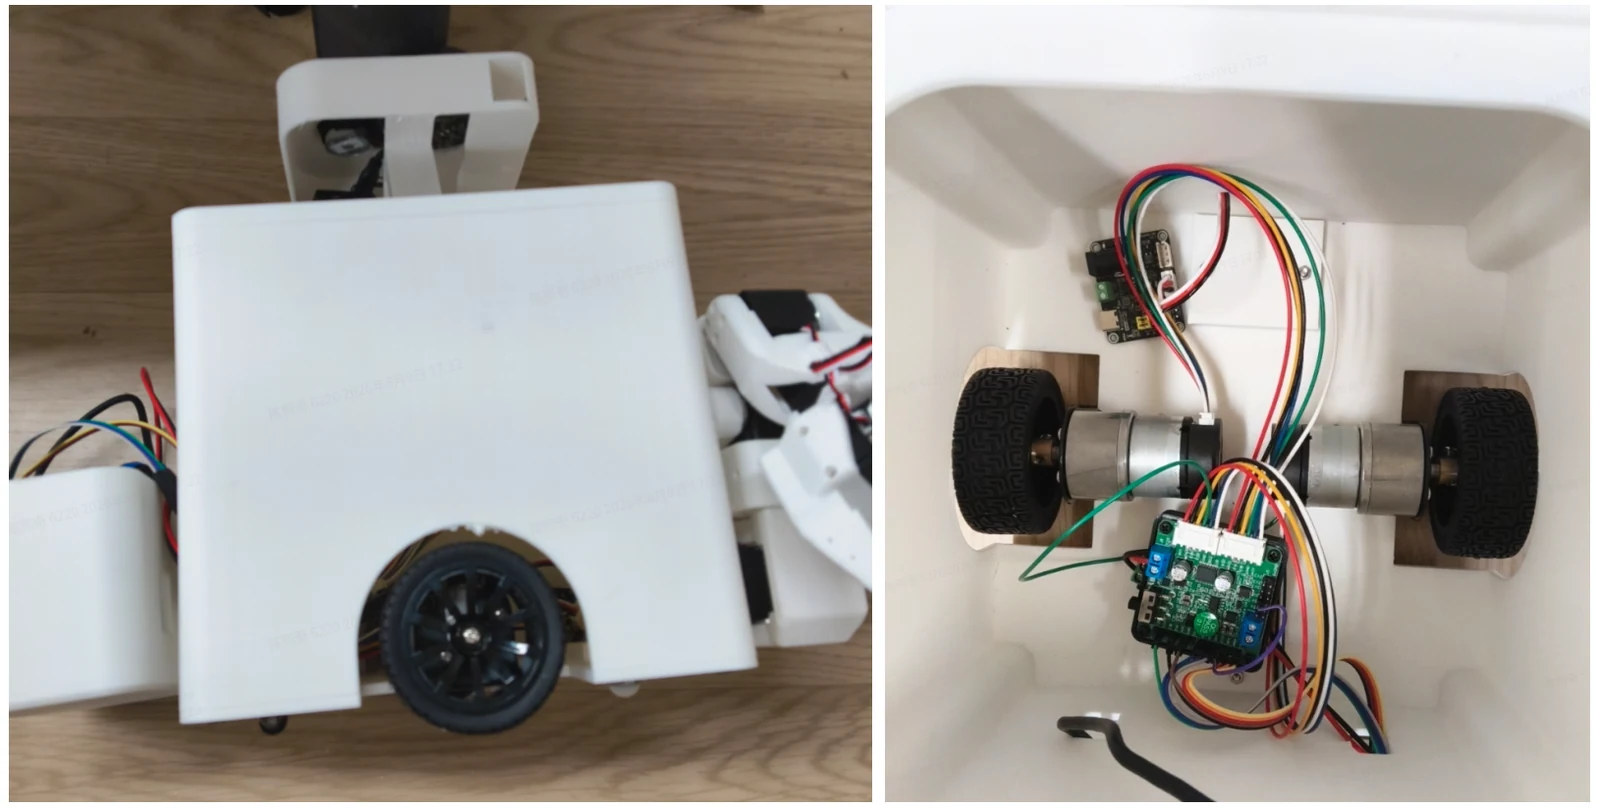
底盘详细
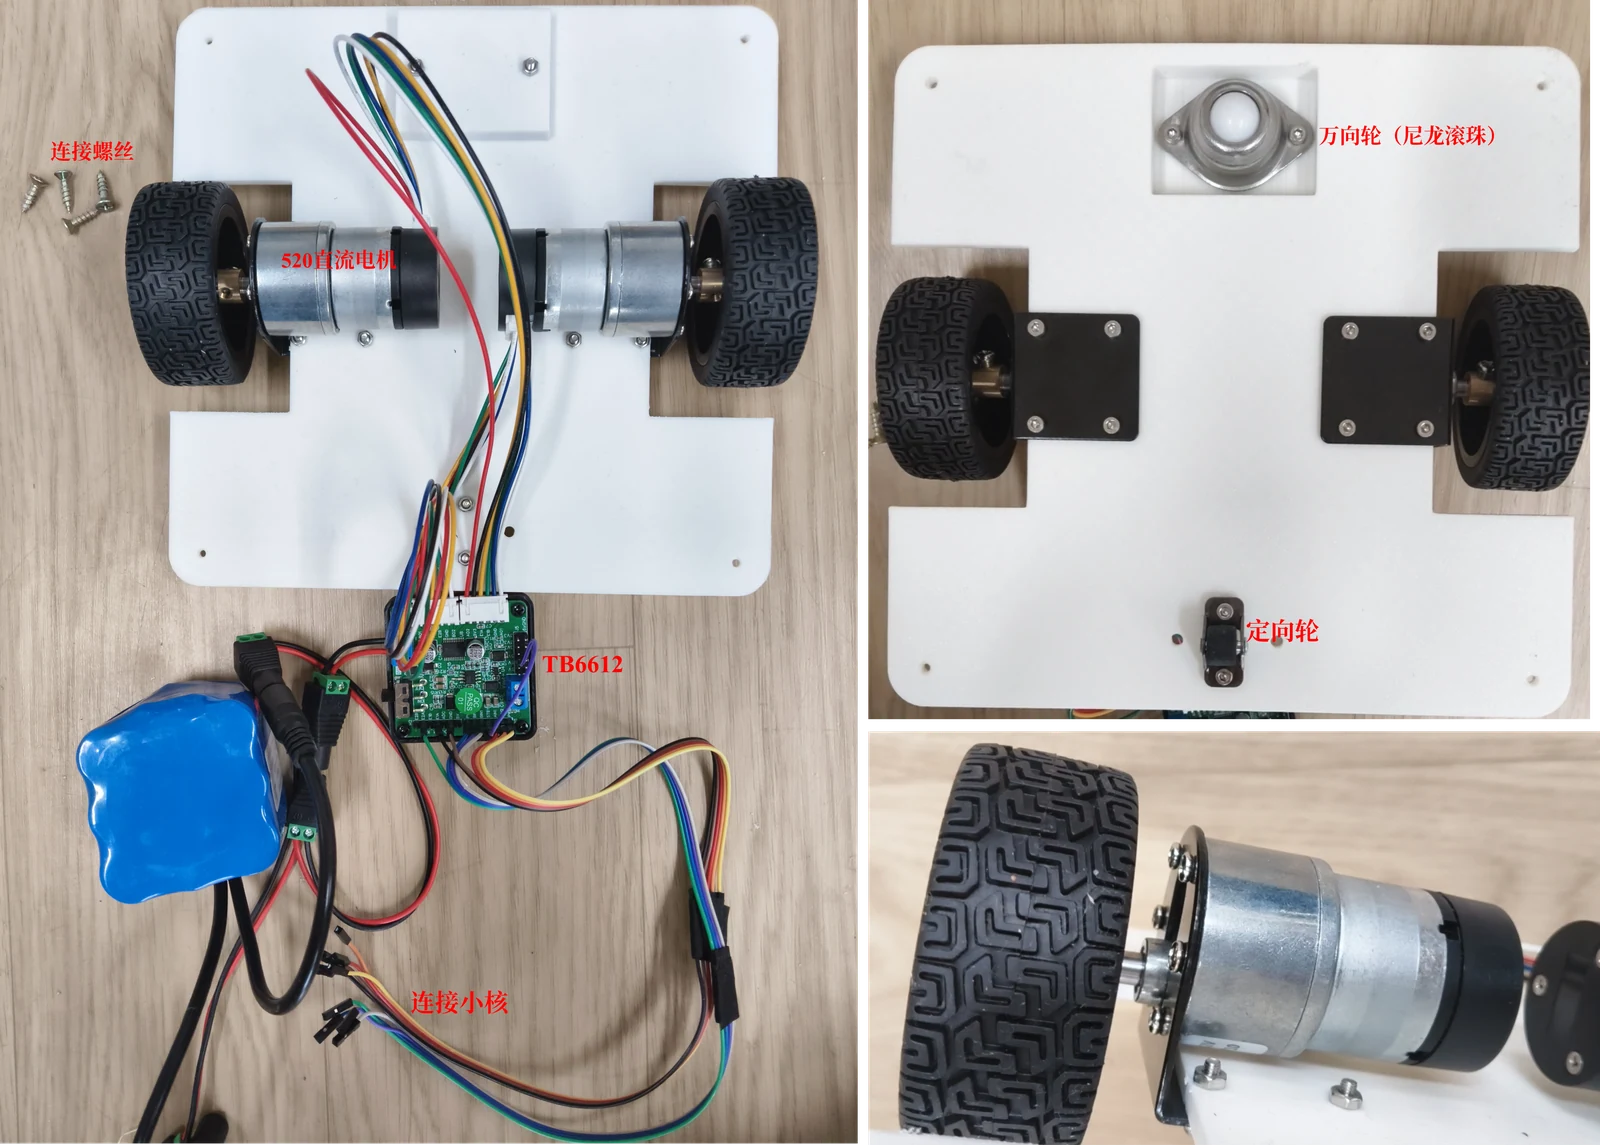
底盘接线
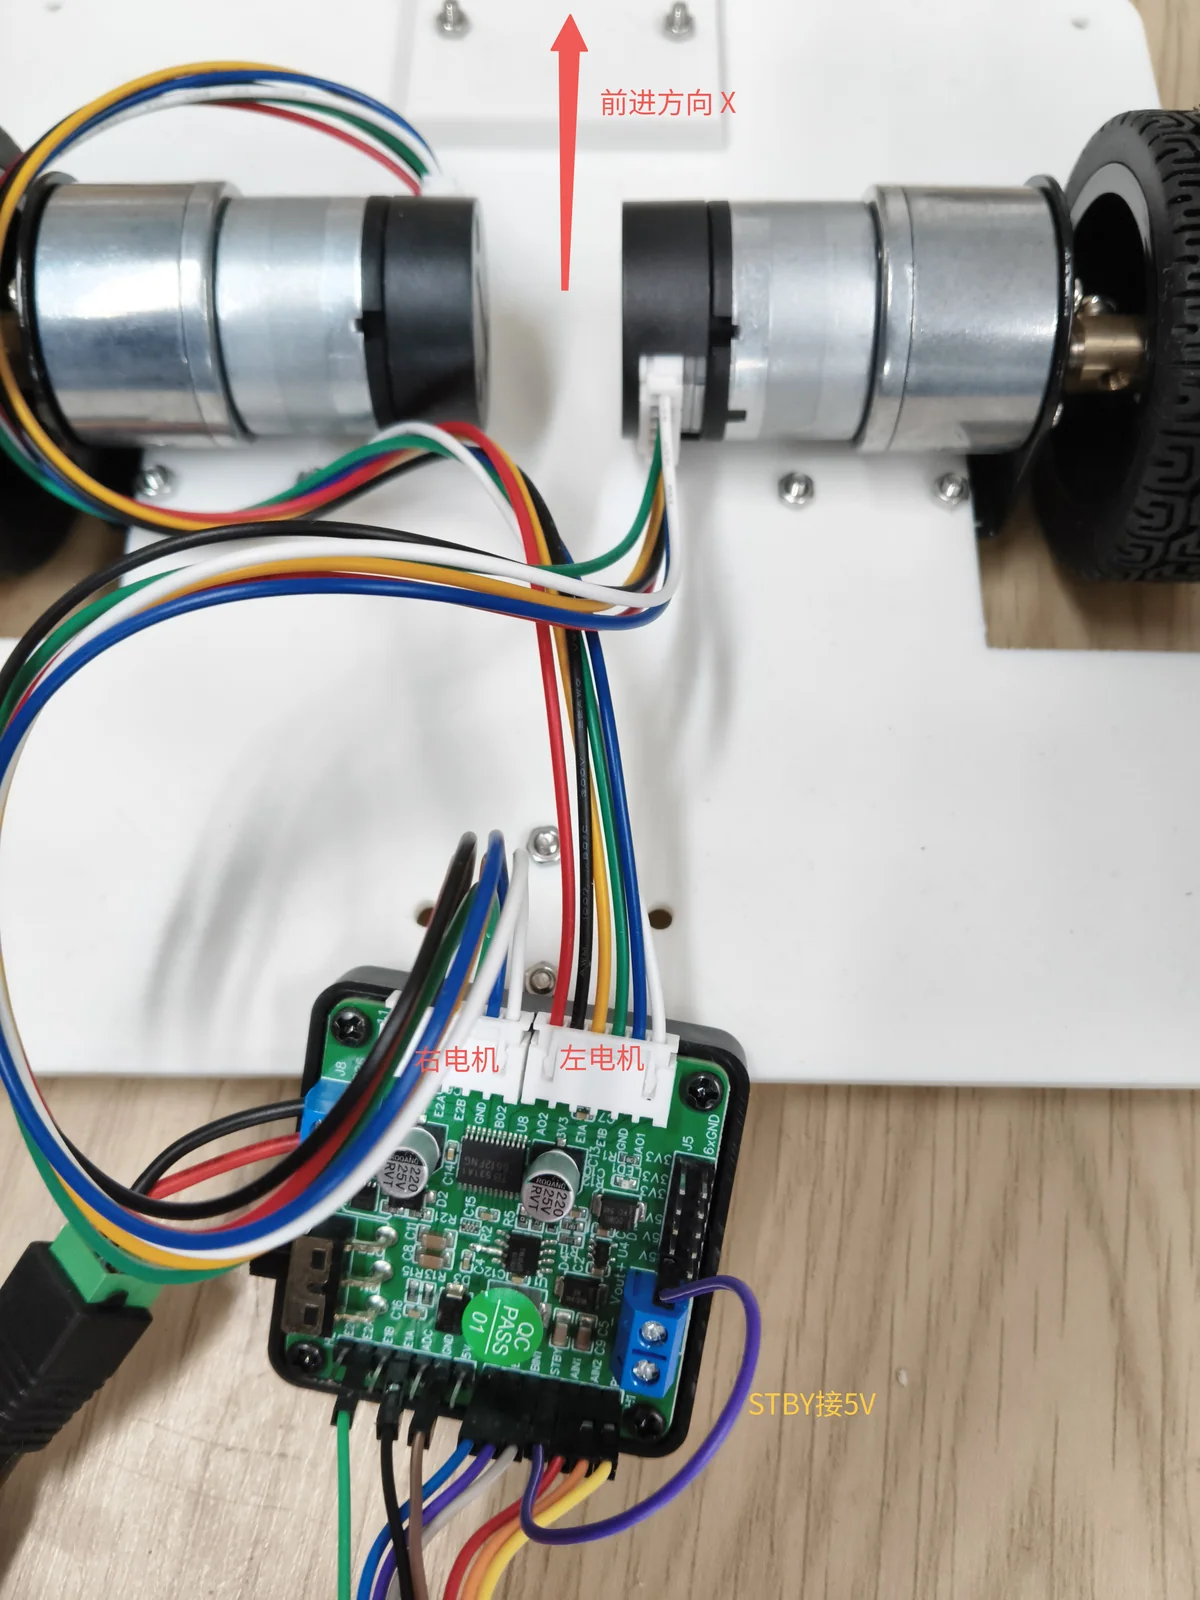
3. 环境搭建
3.1 硬件连接
引脚映射
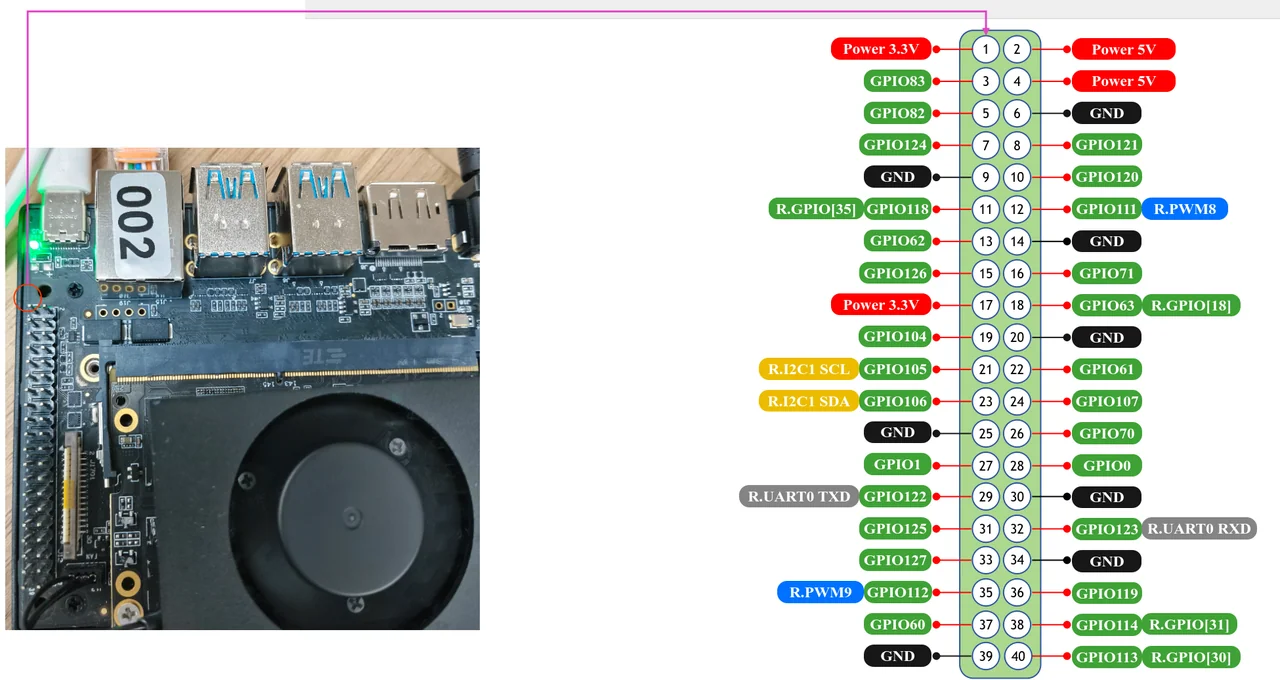
调试串口连接
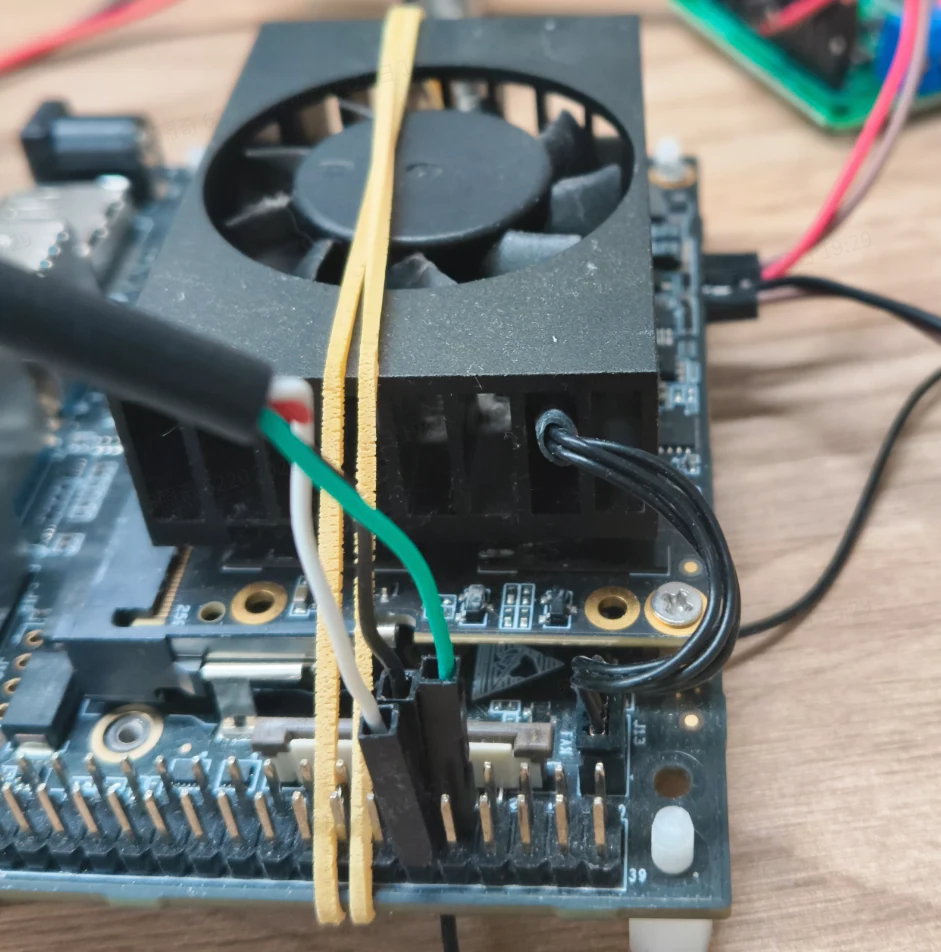
硬件配置及接线
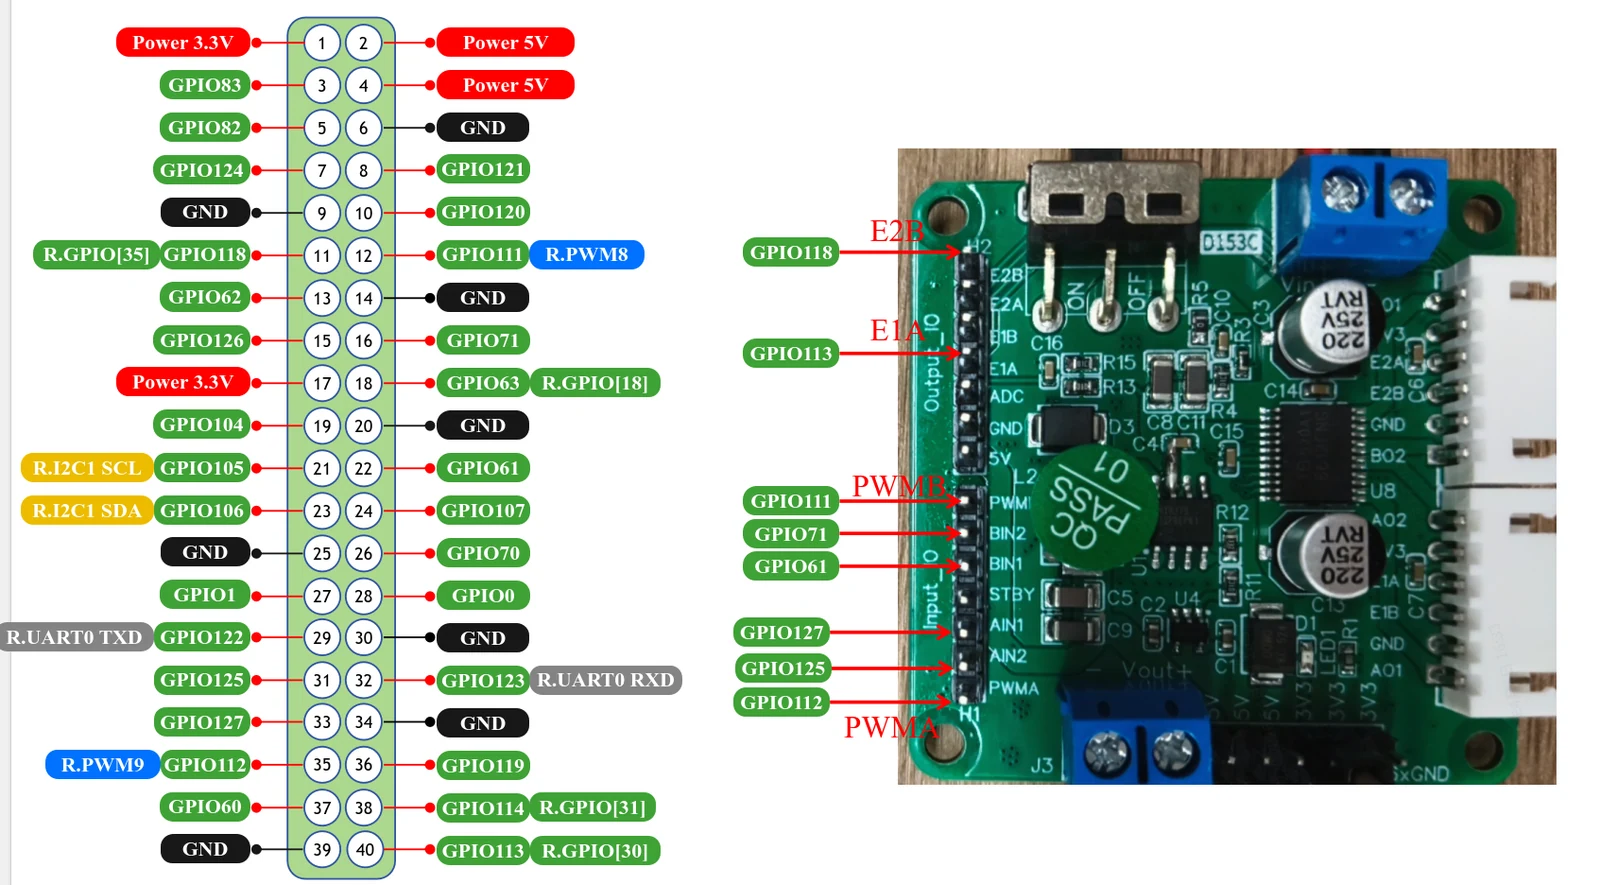
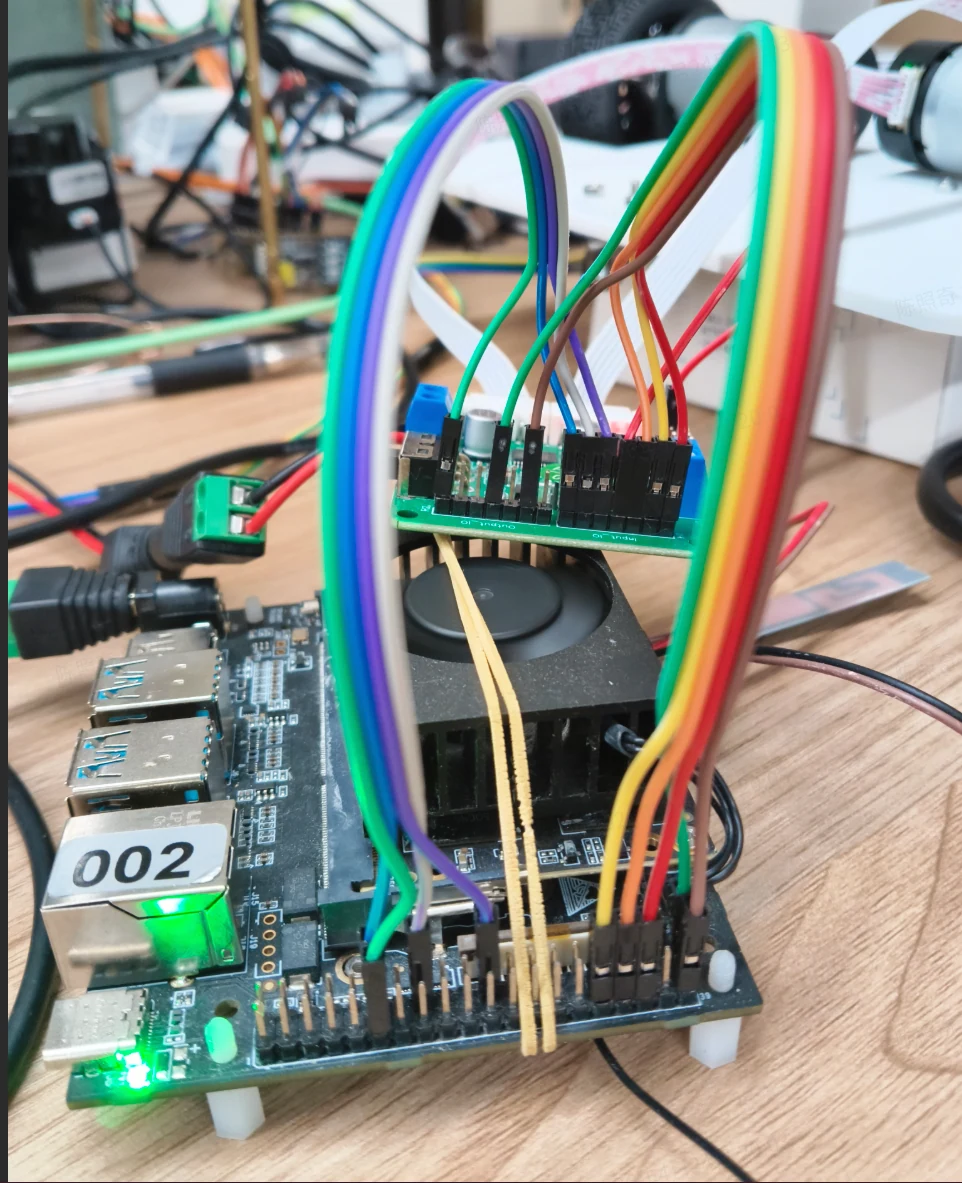
电机(左) 1
| 功能 | 引脚 | 说明 |
|---|---|---|
| 方向控制 0 | GPIO 125 -> AIN2 | H 桥控制 |
| 方向控制 1 | GPIO 127 -> AIN1 | H 桥控制 |
| PWM | rpwm9 (GPIO 112) -> PWMA | 10KHz PWM |
| 编码器 A 相 | GPIO 113(R.GPIO[30])-> E1A | 中断输入 |
电机 (右)2
| 功能 | 引脚 | 说明 |
|---|---|---|
| 方向控制 0 | GPIO 71 -> BIN2 | H 桥控制 |
| 方向控制 1 | GPIO 61 -> BIN1 | H 桥控制 |
| PWM | rpwm8 (GPIO 111) -> PWMB | 10KHz PWM |
| 编码器 B 相 | GPIO 118(R.GPIO[35])-> E2B | 中断输入 |
注意:不同电机的正反定义可能不同,可以调整方向控制的次序直到电机的转向符合预期
3.2 软件环境-小核
系统镜像必须使用 bianbu26 lxqt 4.0 之后版本,参考 镜像烧录 推荐的固件,否则内核不支持大小核通信
小核itb文件替换
sudo apt update && sudo apt install -y --allow-downgrades wget
su root && cd ~
wget https://archive.spacemit.com/ros2/prebuilt/esos_kernel/update_esos.sh
bash update_esos.sh
非root用户需配置权限:
sudo tee /etc/udev/rules.d/99-rpmsg.rules <<EOF
KERNEL=="rpmsg*", MODE="0666"
KERNEL=="rpmsg_ctrl*", MODE="0666"
EOF
sudo udevadm control --reload-rules
sudo udevadm trigger
替换成功后,需要给开发板重新上电,小核串口打印如下:
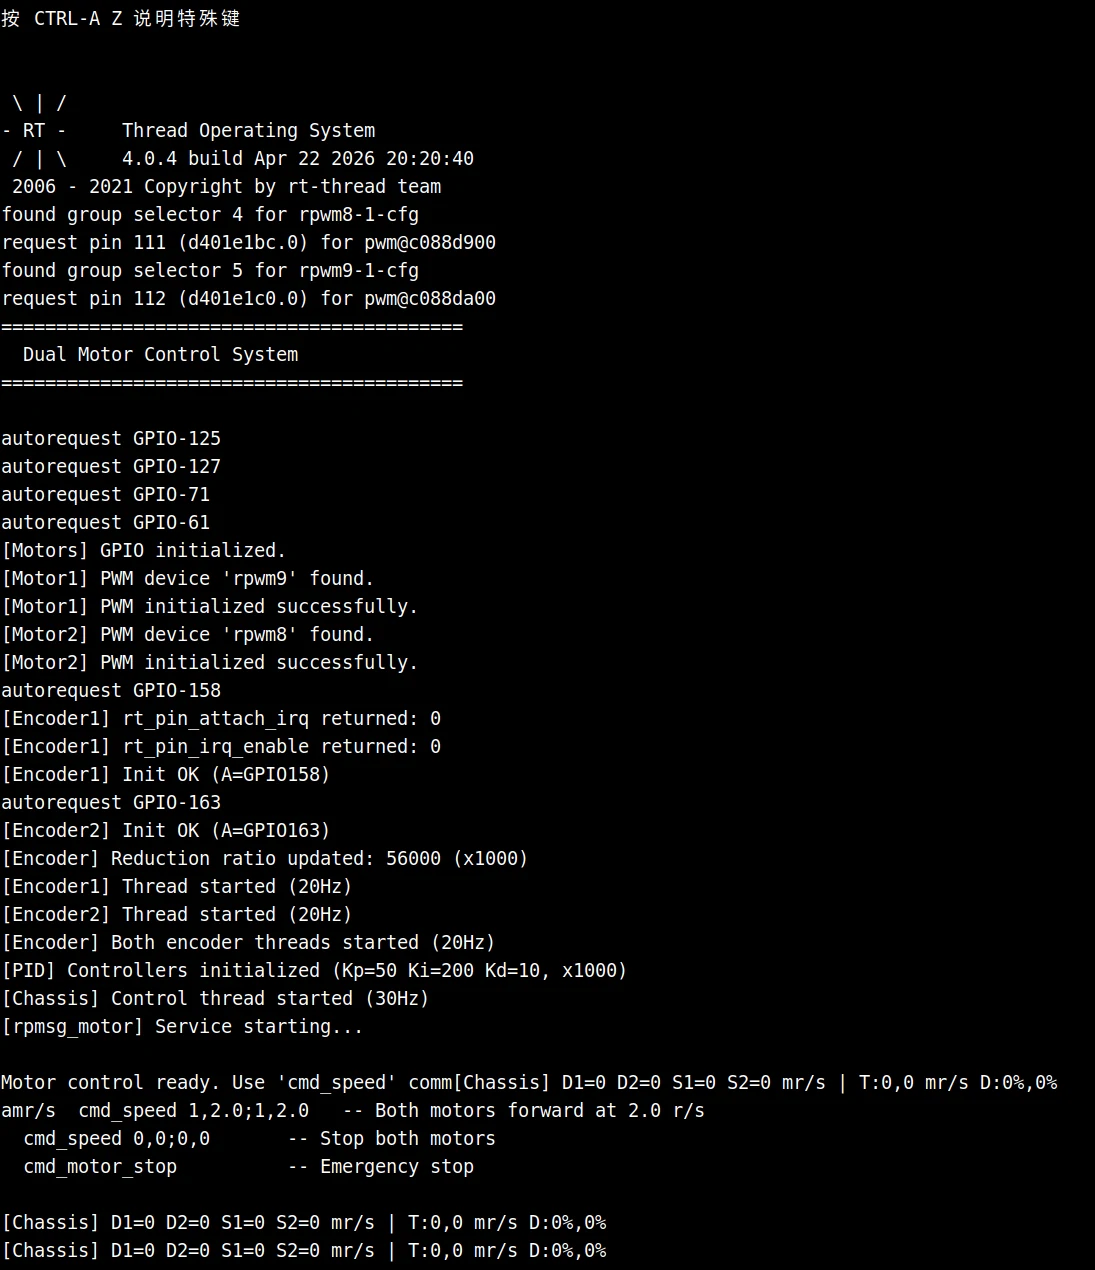
会持续打印编码器读数和轮速,轮速毫转/s
3.3 linksee软件环境设置
建议先阅读 构建编译,以了解SDK的组织和构建方式
系统依赖安装
sudo apt update

sudo apt install ros-dev-tools ros-humble-ros-base \
python3-numpy 'ros-humble-cartographer*' 'ros-humble-nav*' libpcap-dev libuvc-dev \
ros-humble-filters ros-humble-turtlesim ros-humble-camera-info-manager  ros-humble-pcl-ros \
ros-humble-image-common ros-humble-image-geometry ros-humble-robot-localization \
ros-humble-joint-state-publisher liblgpio-dev libgpiod-dev 'ros-humble-rtabmap*' \
ros-humble-tf-transformations
pip config set global.index-url https://mirrors.aliyun.com/pypi/simple/
pip config set global.extra-index-url https://git.spacemit.com/api/v4/projects/33/packages/pypi/simple

pip install spacemit-audio spacemit-asr spacemit-vad --break-system-packages
下载仓库
sudo apt update
sudo apt install repo

mkdir spacemit_robot
cd spacemit_robot

repo init -u https://github.com/spacemit-robotics/manifest.git -b main -m default.xml \
  --repo-url=https://gitee.com/spacemit-robotics/git-repo
repo sync -j4
repo start robot-dev --all
进入顶层目录,目录内容如下:
root@k3:~/spacemit_robot# ls
application  build  components  middleware  scripts  target  tools
编译
source build/envsetup.sh
lunch #选择k3-com260-linksee
全量编译
m
全量清理
m clean
3.4 PC主机环境设置
- 建议使用ubuntu22.04
- 按照 https://docs.ros.org/en/humble/Installation/Ubuntu-Install-Debs.html 安装好 ROS2 humble
mkdir -p ~/visual_ws/src && cd ~/visual_ws/src
git clone https://github.com/spacemit-robotics/ros2_visualization.git
cd ..
source /opt/ros/humble/setup.bash
colcon build
该功能包主要用于rviz2可视化
4. SLAM建图
4.1 复现步骤
所有终端都需要 source ~/spacemit_robot/output/staging/setup.bash
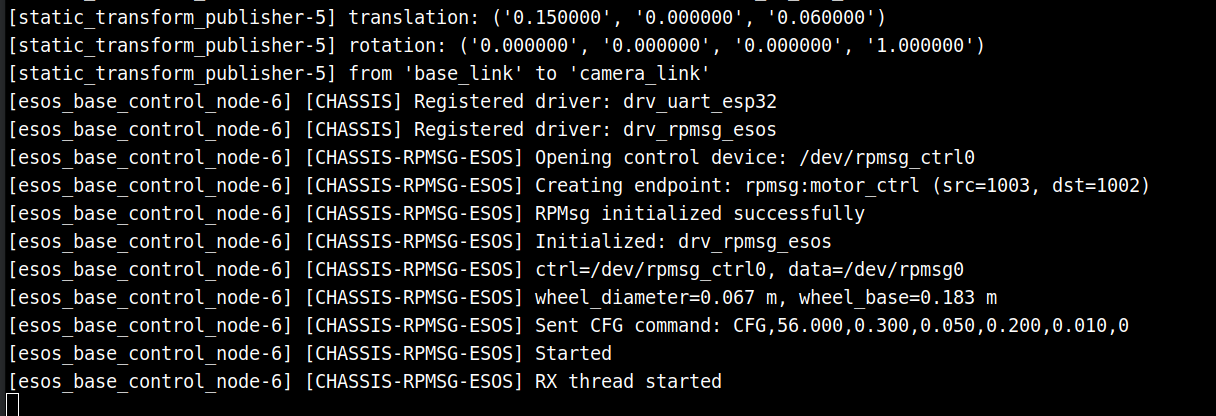
1、启动底盘
ros2 launch linksee base_control_esos.launch.py
终端输出:
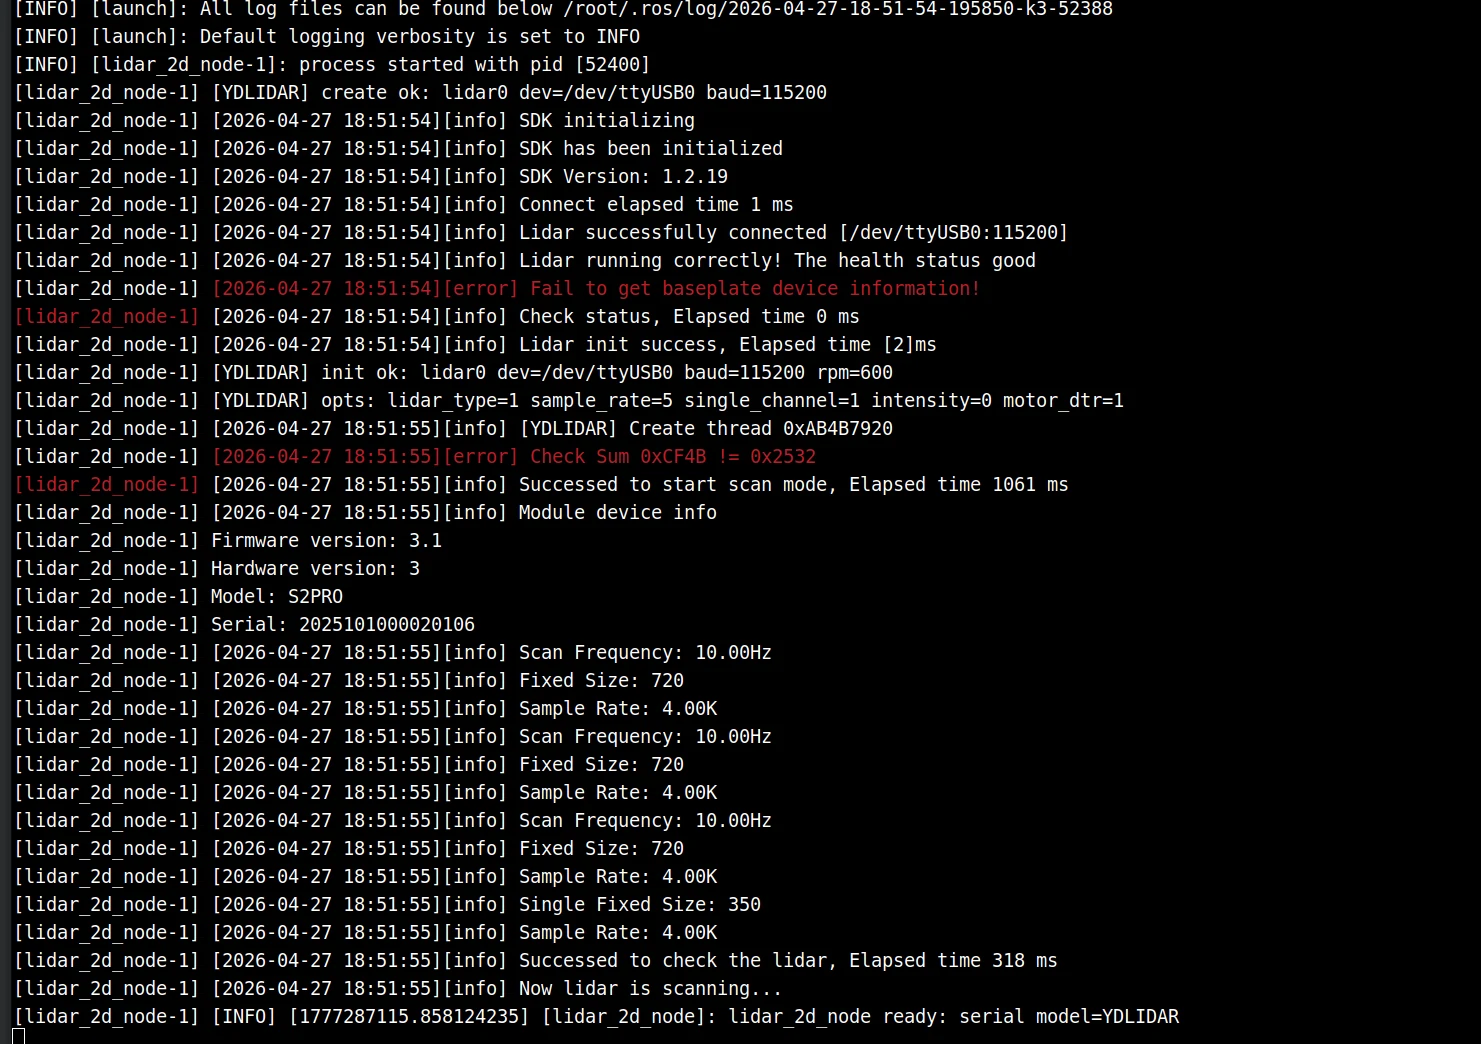
2、启动雷达
ros2 launch linksee start_ydlidar.launch.py
终端输出:
3、启动建图
新建终端
source ~/spacemit_robot/output/staging/setup.bash
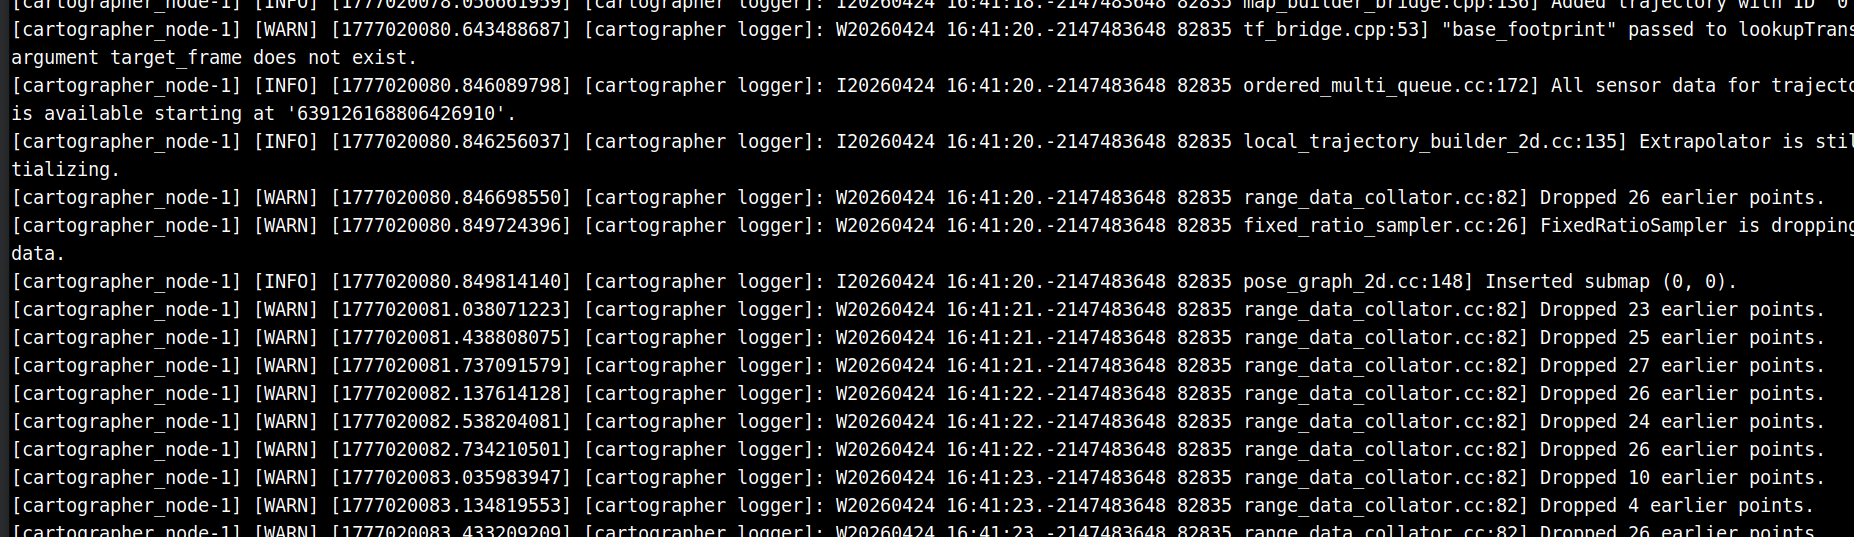
ros2 launch cartographer_run cartographer_2d.launch.py
终端输出:
4、启动键盘控制
ros2 run teleop_twist_keyboard teleop_twist_keyboard
5、PC端可视化
source ~/visual_ws/install/setup.bash
ros2 launch visualization display_slam.launch.py
6、保存地图
新建终端
source /opt/ros/humble/setup.bash
ros2 run nav2_map_server map_saver_cli -f my_map
这里保存的地图在后续导航任务和巡航任务中会用到。
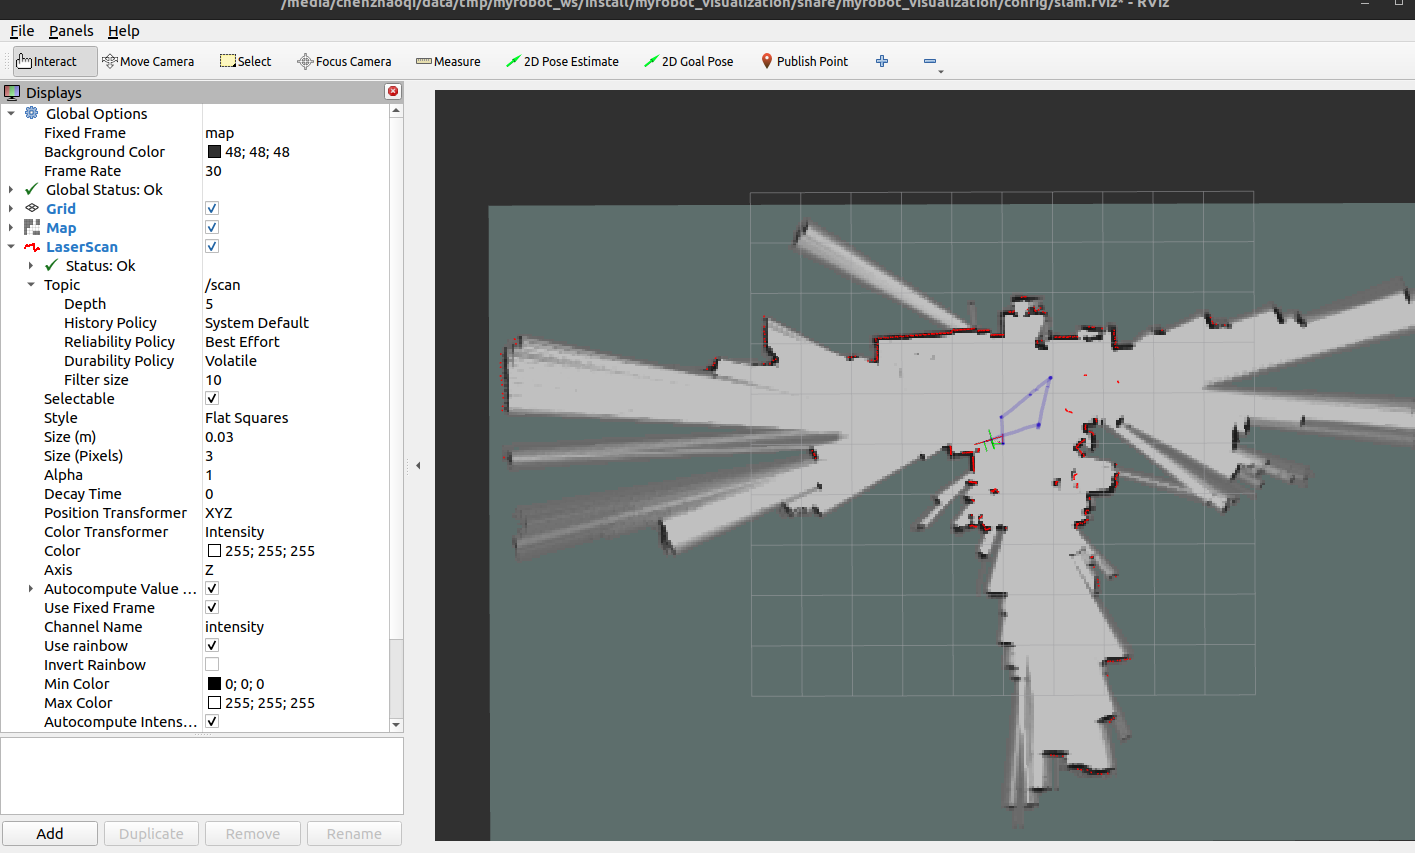
4.2. 运行效果
slam效果:
5. 视觉SLAM建图
5.1 复现步骤
所有终端均需要:source ~/spacemit_robot/output/staging/setup.bash
安装依赖:
sudo apt install 'ros-humble-rtabmap*' ros-humble-aruco-markers-msgs
1、启动底盘
ros2 launch linksee base_control_esos.launch.py
2、启动雷达
ros2 launch linksee start_ydlidar.launch.py
3、启动里程计
ros2 launch linksee start_odom.launch.py
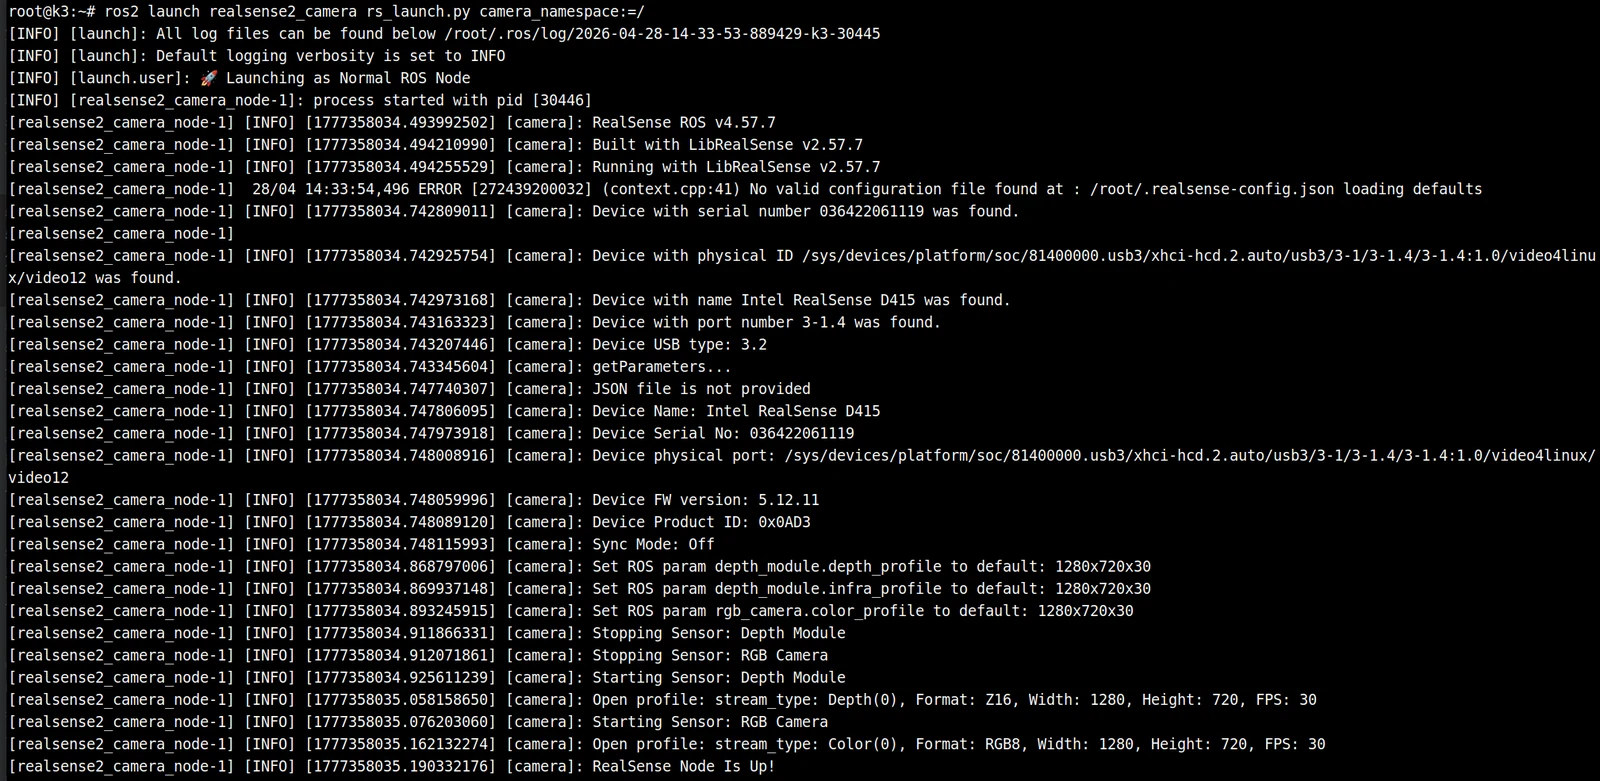
4、启动深度相机
ros2 launch realsense2_camera rs_launch.py camera_namespace:=/
终端输出:
步骤 5:启动 RGB-D 建图
ros2 launch rtabmap_run rgbd_slam.launch.py
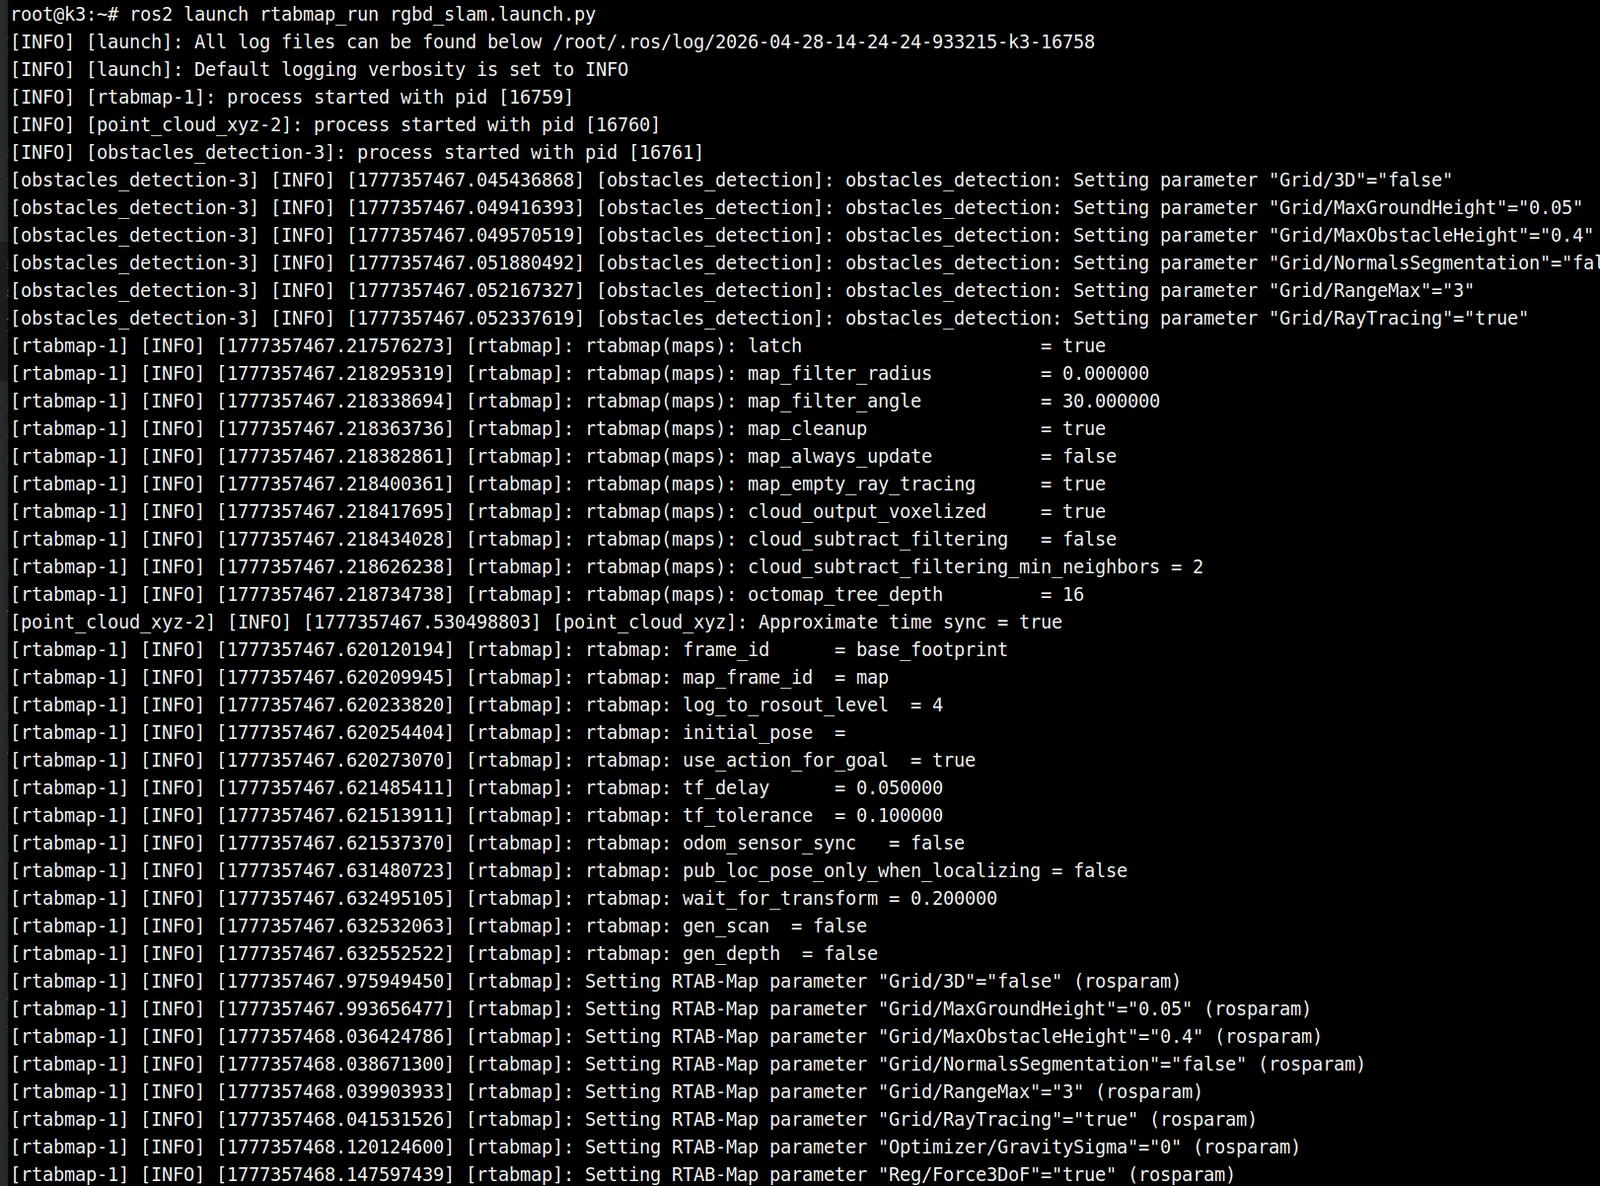
预期现象:rtabmap、point_cloud_xyz、obstacles_detection 等节点正常启动;开始发布 /map、/camera/cloud、/camera/obstacles、/camera/ground。
终端输出
步骤 6:PC 端可视化
source ~/visual_ws/install/setup.bash
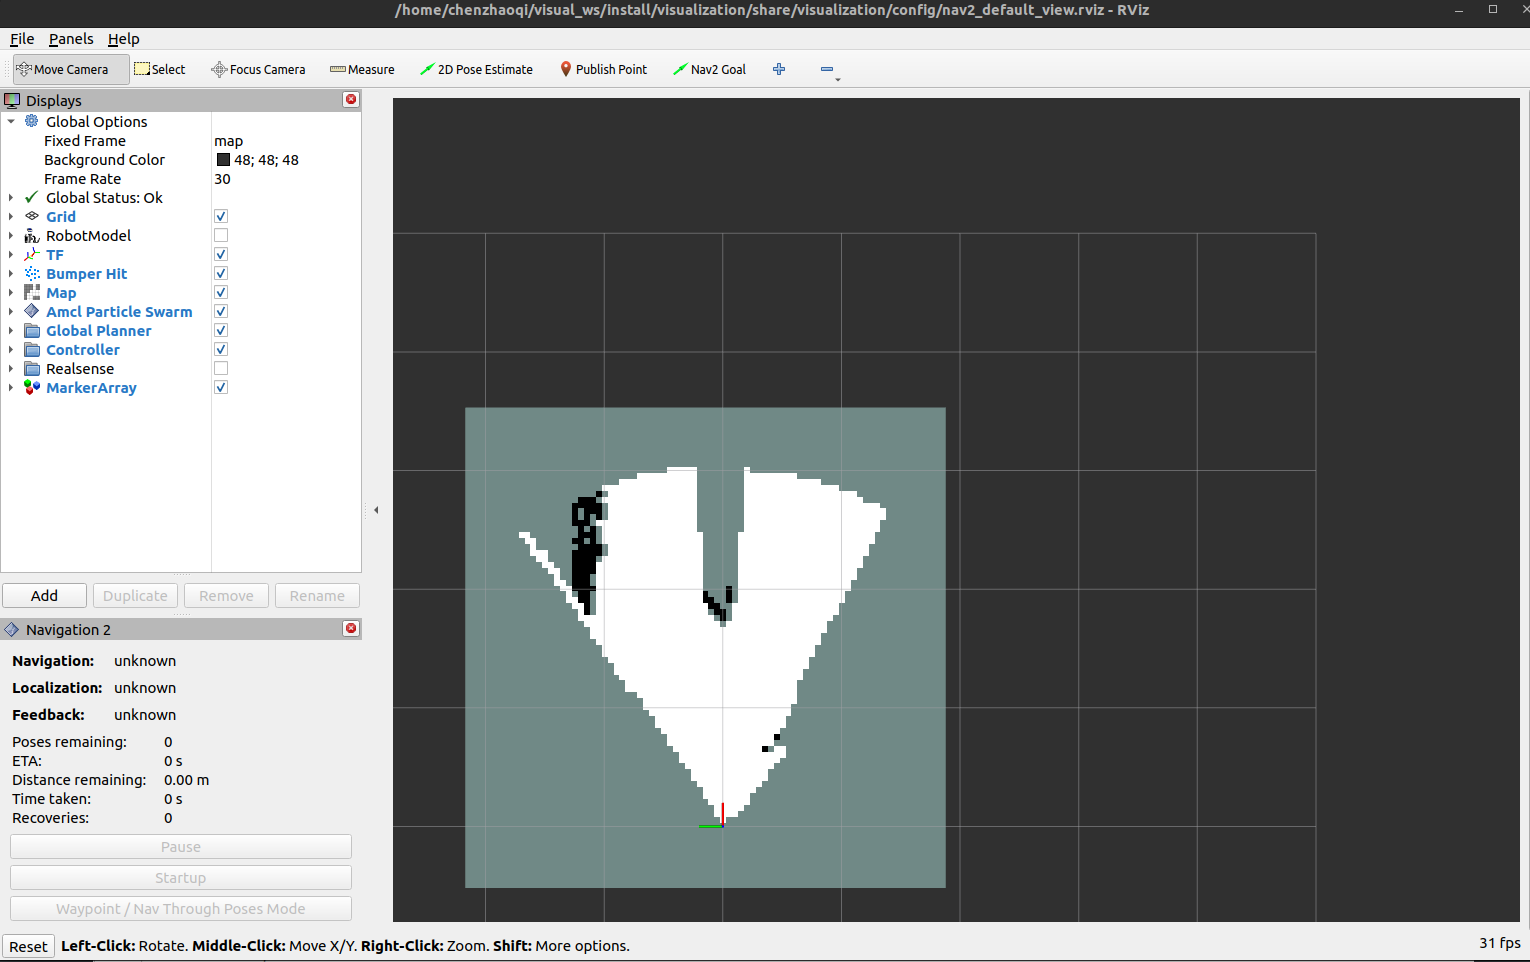
ros2 launch visualization display_rgbd.launch.py
预期现象:RViz 中可看到 RGB-D 相关可视化结果、点云与地图更新。
步骤7:启动键盘控制
ros2 run teleop_twist_keyboard teleop_twist_keyboard
使用键盘控制移动,扩大建图范围
5.2 运行效果
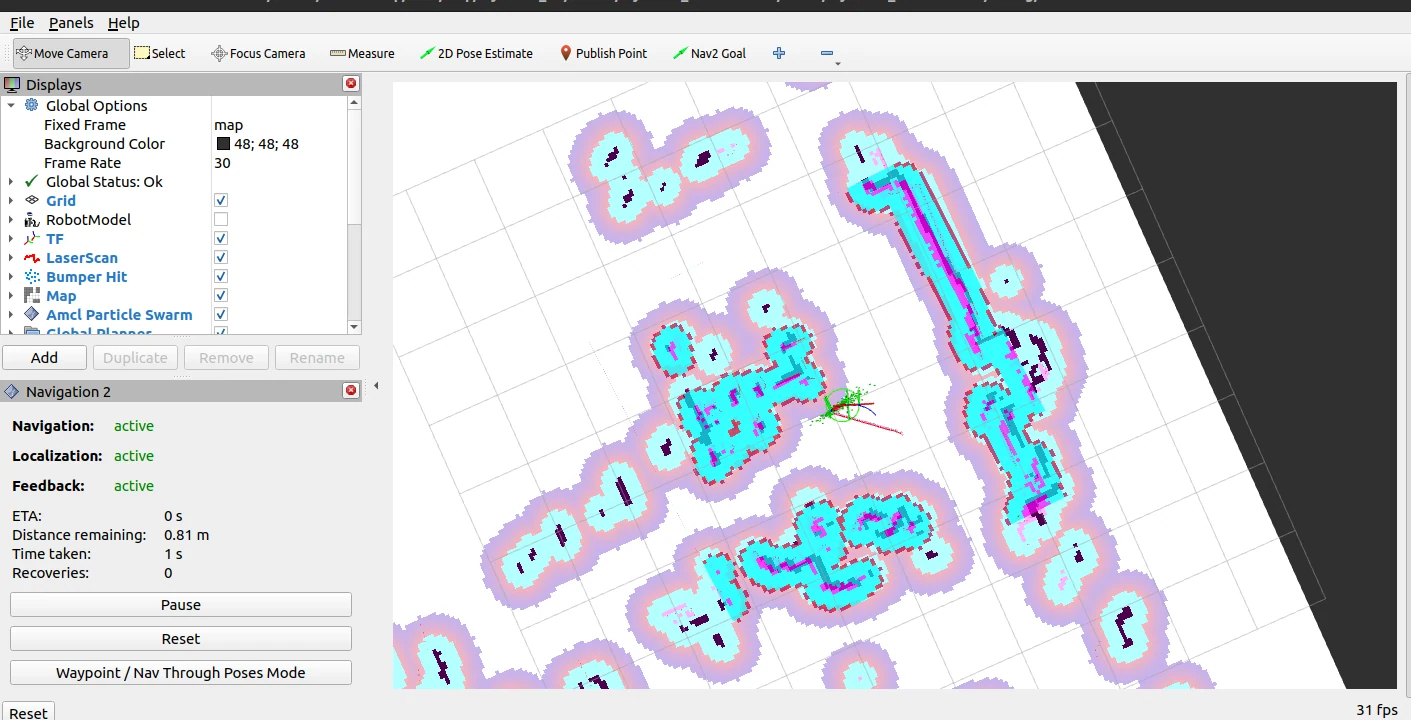
6. Nav2导航
- 导航前请将激光雷达建好的地图拷贝到:
spacemit_robot/middleware/ros2/planning/nav2/map,然后重新执行 lunch、m的全量编译,需要使用默认的 my_map 文件名。 - 确保小车在建图的起点
6.1 复现步骤
1、启动底盘
source ~/spacemit_robot/output/staging/setup.bash
ros2 launch linksee base_control_esos.launch.py
2、启动雷达
ros2 launch linksee start_ydlidar.launch.py
3、启动里程计
ros2 launch linksee start_odom.launch.py
4、启动导航
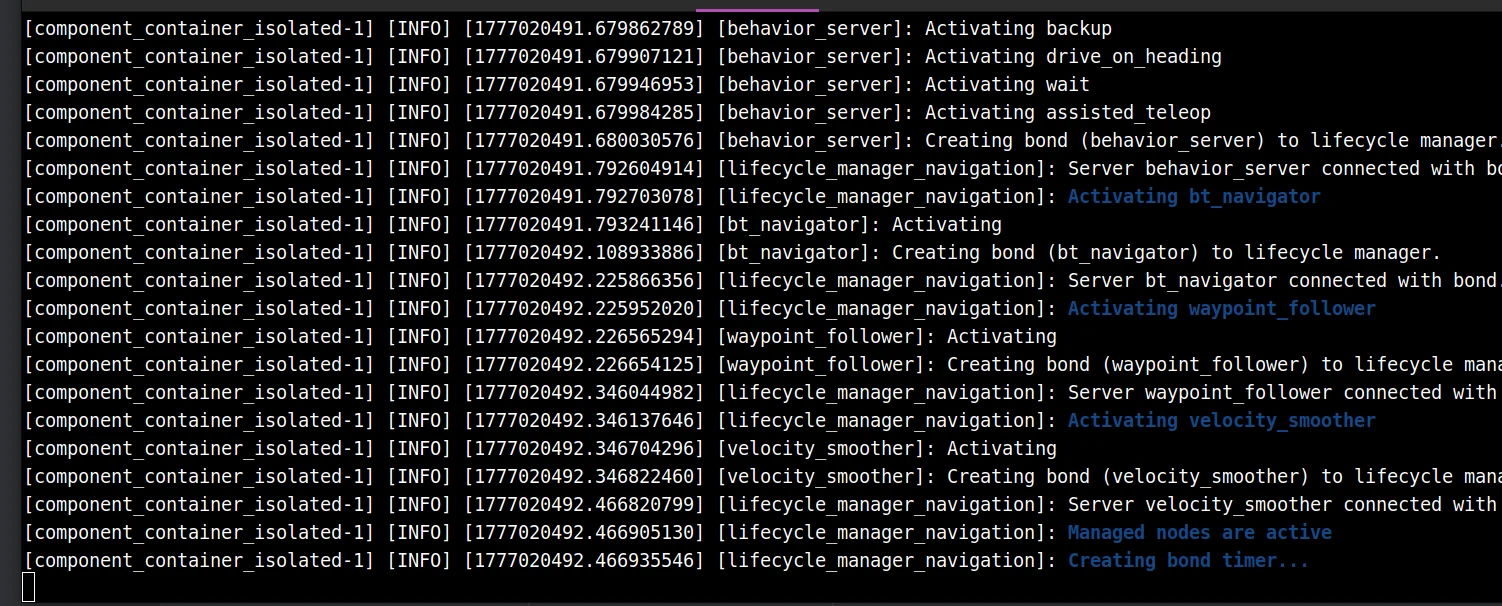
ros2 launch nav2 nav2.launch.py
终端输出
5、PC端可视化
source ~/visual_ws/install/setup.bash
ros2 launch visualization display_navigation.launch.py
6.2. 运行效果
7. 自动巡航
- 巡航前请将激光雷达建好的地图拷贝到:
spacemit_robot/middleware/ros2/planning/nav2/map,然后重新执行 lunch、m的全量编译,需要使用默认的 my_map 文件名。 - 确保小车在建图的起点
- 巡航演示需要一个至少2*2m的空间
7.1 复现步骤
1、启动底盘
source ~/spacemit_robot/output/staging/setup.bash
ros2 launch linksee base_control_esos.launch.py
2、启动雷达
ros2 launch linksee start_ydlidar.launch.py
3、启动里程计
ros2 launch linksee start_odom.launch.py
4、启动导航
ros2 launch nav2 nav2.launch.py
终端输出
5、启动巡航节点
ros2 run nav2 autonomous_patrol
终端输出:
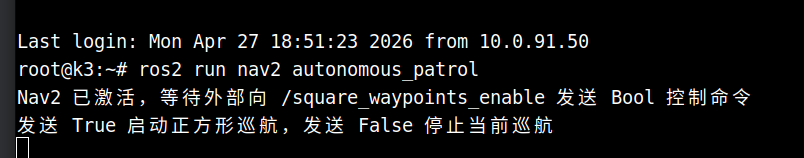
6、开启巡航
ros2 topic pub --once /square_waypoints_enable std_msgs/msg/Bool "{data: true}"
7、PC端可视化
source ~/visual_ws/install/setup.bash
ros2 launch visualization display_navigation.launch.py
7.2. 运行效果
8. 语音控制小车
硬件连接:
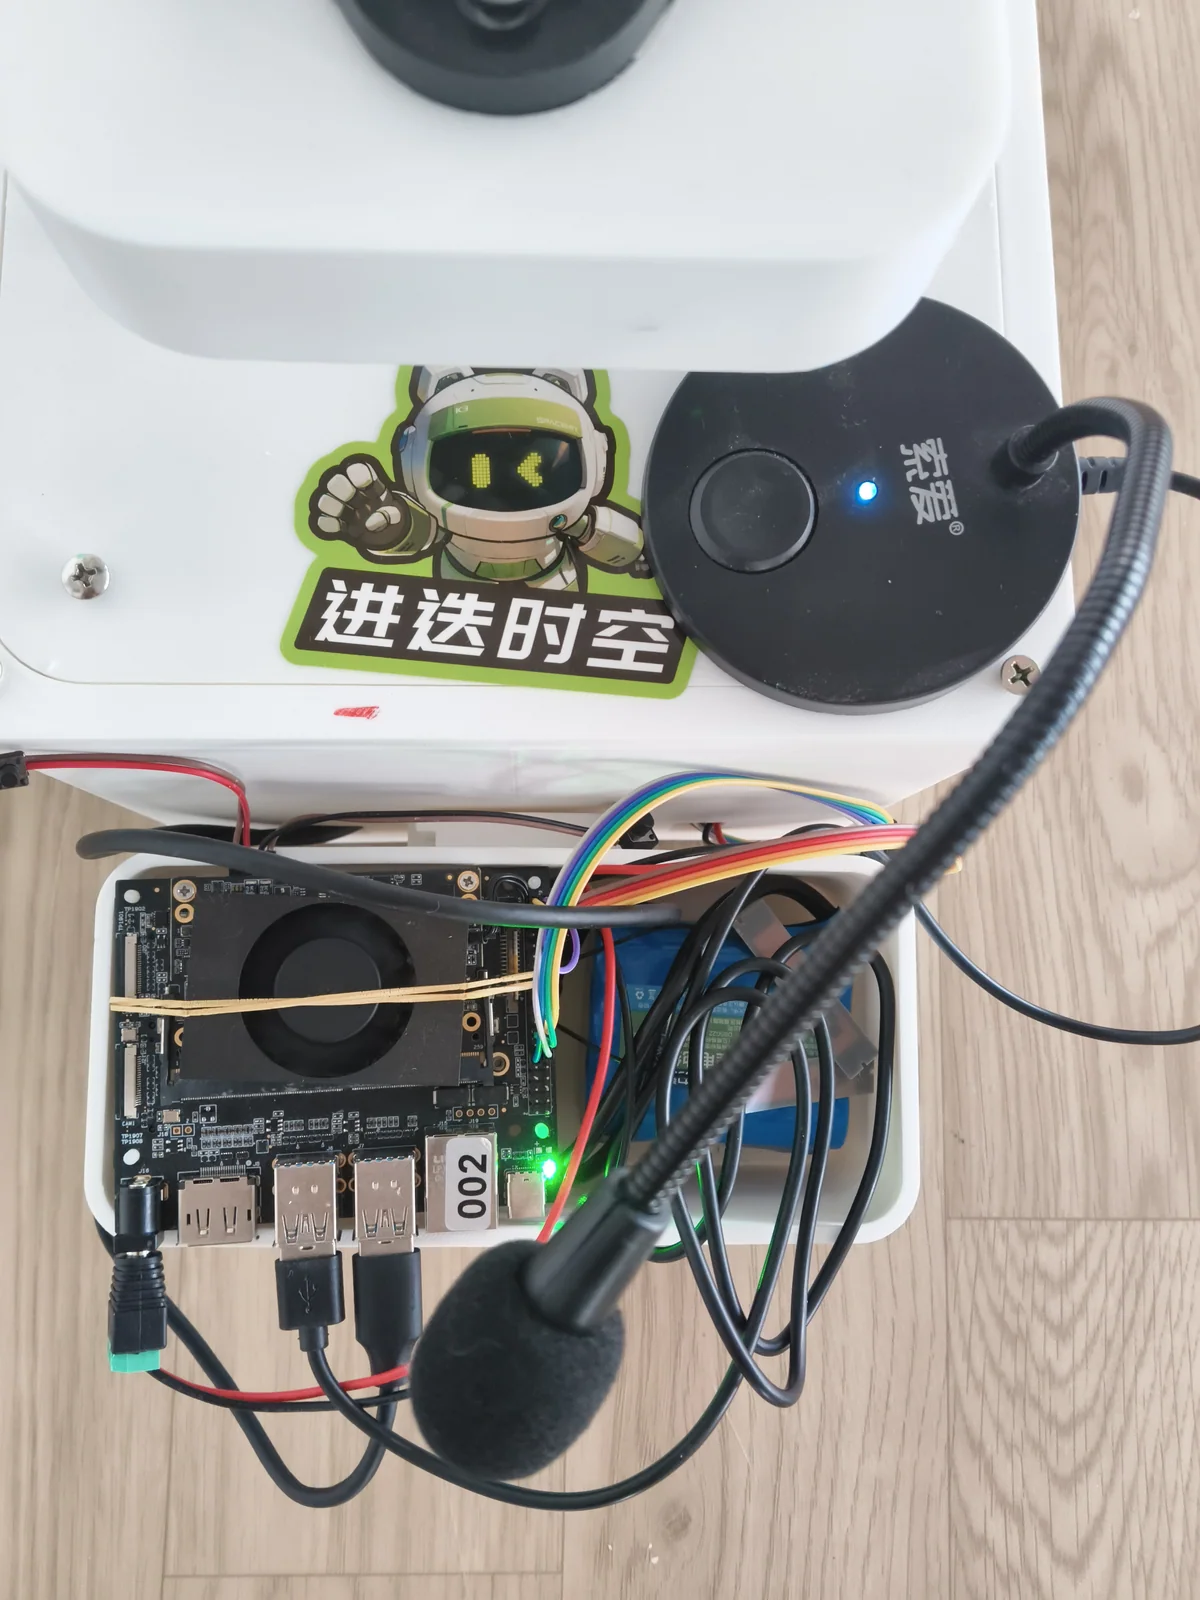
8.1 复现步骤
所有终端均需要:source ~/spacemit_robot/output/staging/setup.bash
1、启动底盘
ros2 launch linksee base_control_esos.launch.py
2、启动雷达
ros2 launch linksee start_ydlidar.launch.py
3、启动里程计
ros2 launch linksee start_odom.launch.py
4、启动底盘语音控制
ros2 launch linksee voice_cmd.launch.py
终端输出:

5、启动分发节点
ros2 run linksee voice_dispatcher_node.py
分发节点订阅语音转文字节点发布的 /asr_text 话题,并将文字解析为具体的指令
终端输出

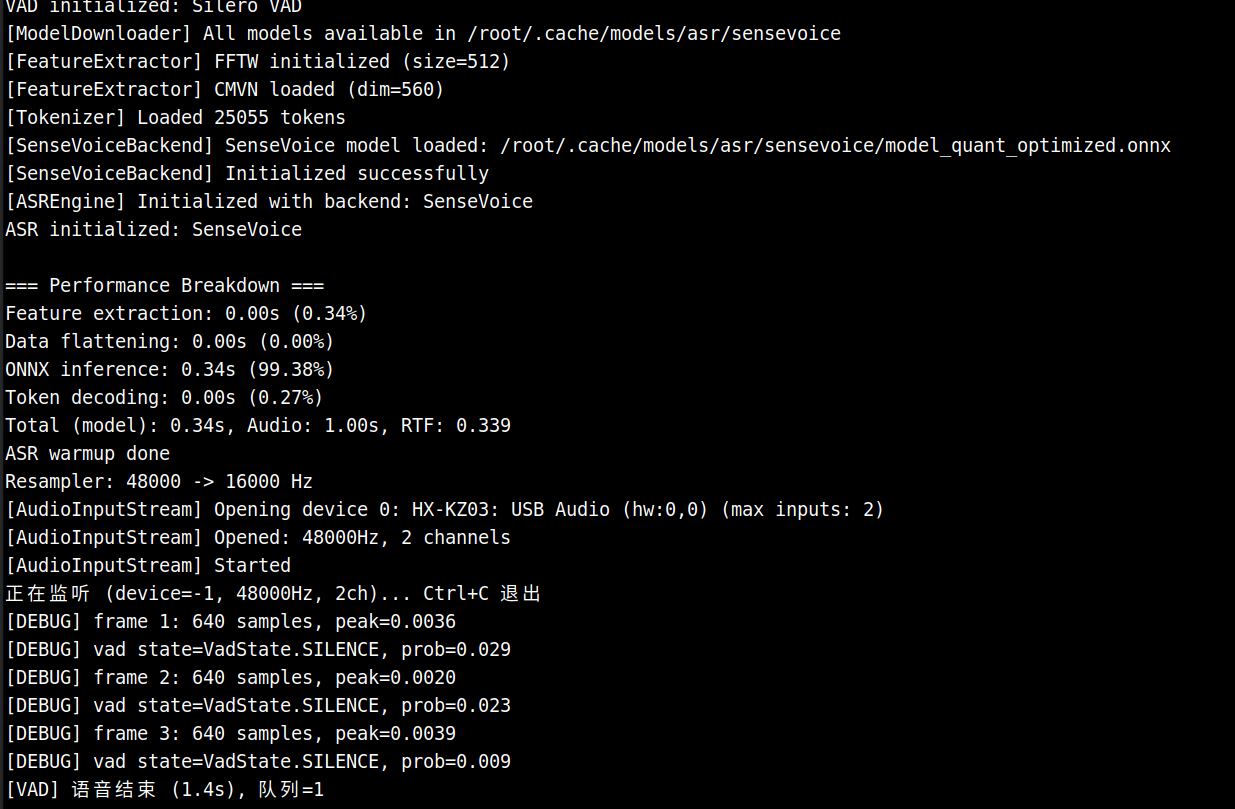
6、启动语音转文字节点
ros2 run linksee asr_node.py -r 48000
-r 指定麦克风的采样频率,根据实际情况做修改,其他参数见:~/spacemit_robot/application/ros2/linksee/scripts/asr_node.py
预期输出
语音输入:左转、右转、向前进、向后退,小车执行相应动作
终端输出:
8.2 运行效果
9. Linksee 机器人端到端推理
本章节在现有 Linksee 移动机器人底盘、传感器与导航能力基础上,进一步整合移动抓取端到端控制方案。方案覆盖 Linksee 机器人数据采集、模型训练、部署推理,以及将推理能力封装为工具后,通过自然语言触发移动抓取任务的完整链路。
9.1 方案概述
本方案支持以下能力:
- 通信控制:基于 Host/Client 架构完成 Linksee 机器人本体控制、观测采集与远程通信;
- 遥操作:使用 SO101 主导臂控制 Linksee 手臂,使用键盘控制 Linksee 底盘,实现移动抓取遥操作;
- 数据采集:采集包含机械臂、底盘和多路相机观测的端到端数据集;
- 模型训练:基于采集数据训练 ACT 模型,并支持断点恢复训练;
- 推理测评:将训练好的模型部署到推理端,完成 Linksee 机器人的端到端推理与评测;
- 自然语言控制:将 Linksee 端到端推理流程封装为原生应用,通过
mlink device → mlink gateway → MCP链路注册为 MCP工具,并集成到 Hermes Agent 框架中,支持使用自然语言控制 Linksee 机器人完成移动抓取任务。
Linksee 机器人端到端控制流程采用 Host/Client 分布式架构:
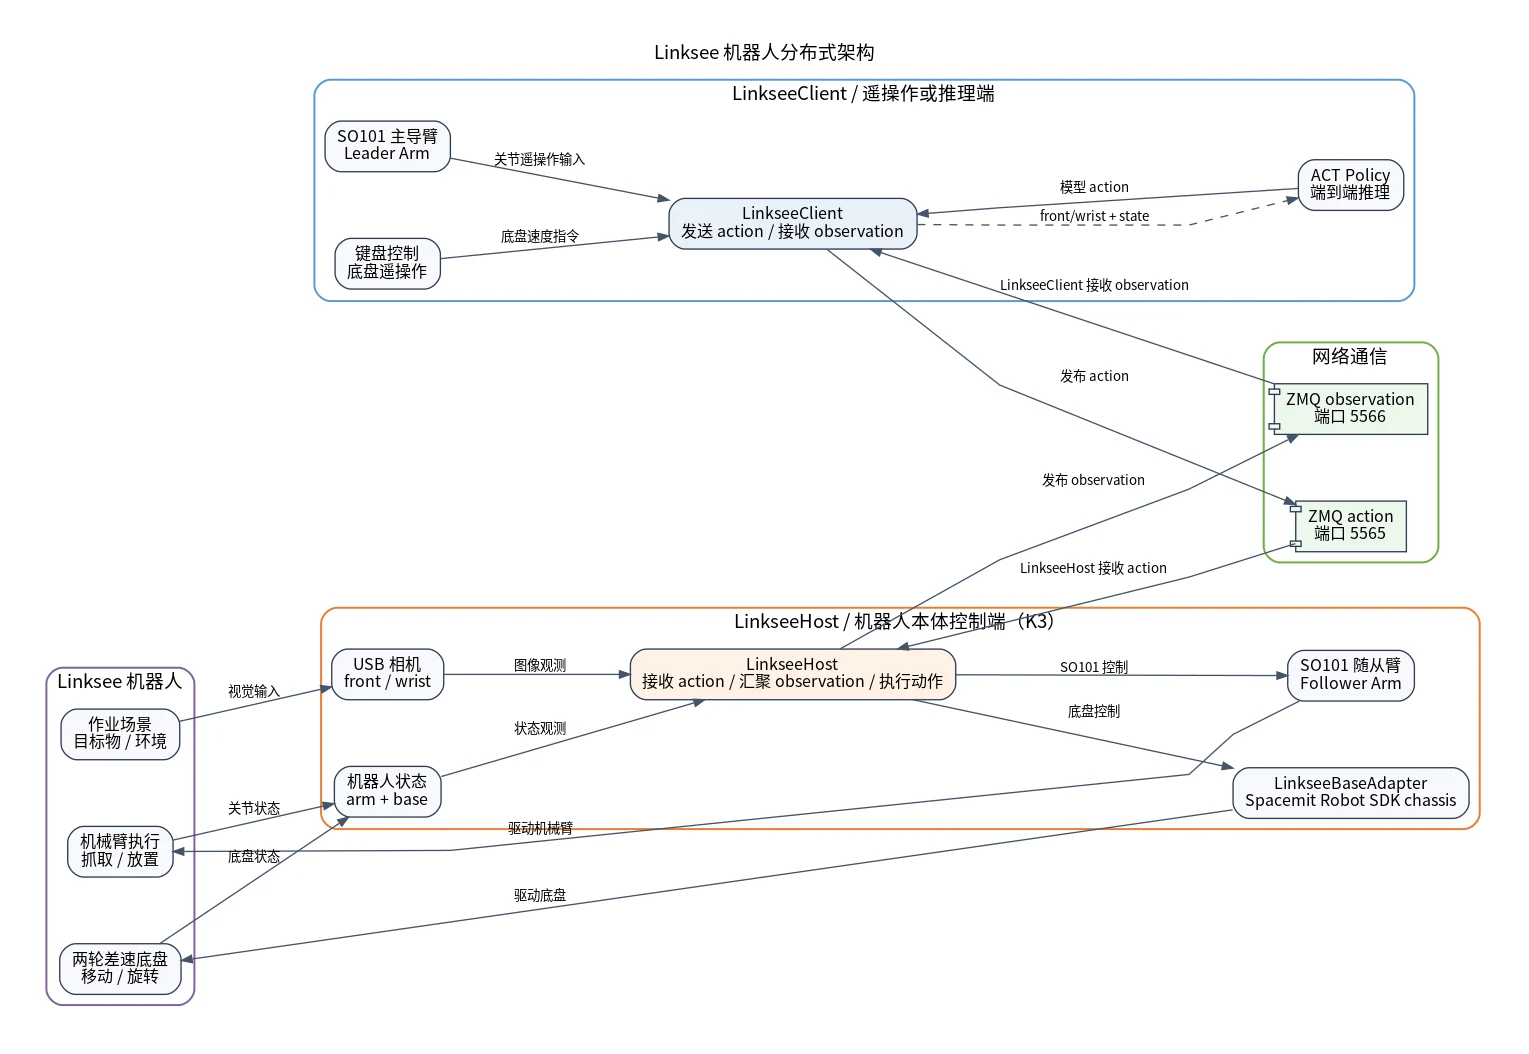
LinkseeHost连接 Linksee 机器人,负责实例化 Linksee,直接控制机械臂和底盘;- 机械臂通过 Lerobot 的 SO101 方案控制;
- 底盘通过
LinkseeBaseAdapter对接 Spacemit Robot SDK 的third_party/chassis共享库;
LinkseeClient负责将遥操信息或推理信息发送给LinkseeHost;- 通过 ZMQ 发送 action;
- 通过 ZMQ 接收 observation。
LinkseeHost 和 LinkseeClient 可以部署在同一台设备上,也可以分别部署在不同设备上运行。
9.2 硬件清单
| 项目 | 内容 |
|---|---|
| 硬件/整机 | Linksee 移动抓取机器人 |
| 训练平台 | 一台配置 RTX 系列及以上 GPU 的服务器 |
| 遥操和数采平台(可选) | PC |
| 推理平台 | Spacemit K3 开发板 + Bianbu v3.0+ 固件 |
| 机械臂 | SO101 主导臂,遥操和数采需要 |
| 视觉输入 | 两个 USB 相机,示例中为 front 和 wrist |
| 关键外设与接口 | follower arm 串口通常为 /dev/ttyACM0;底盘串口通常为 /dev/ttyACM1;相机为 /dev/video* |
运行前请确认:
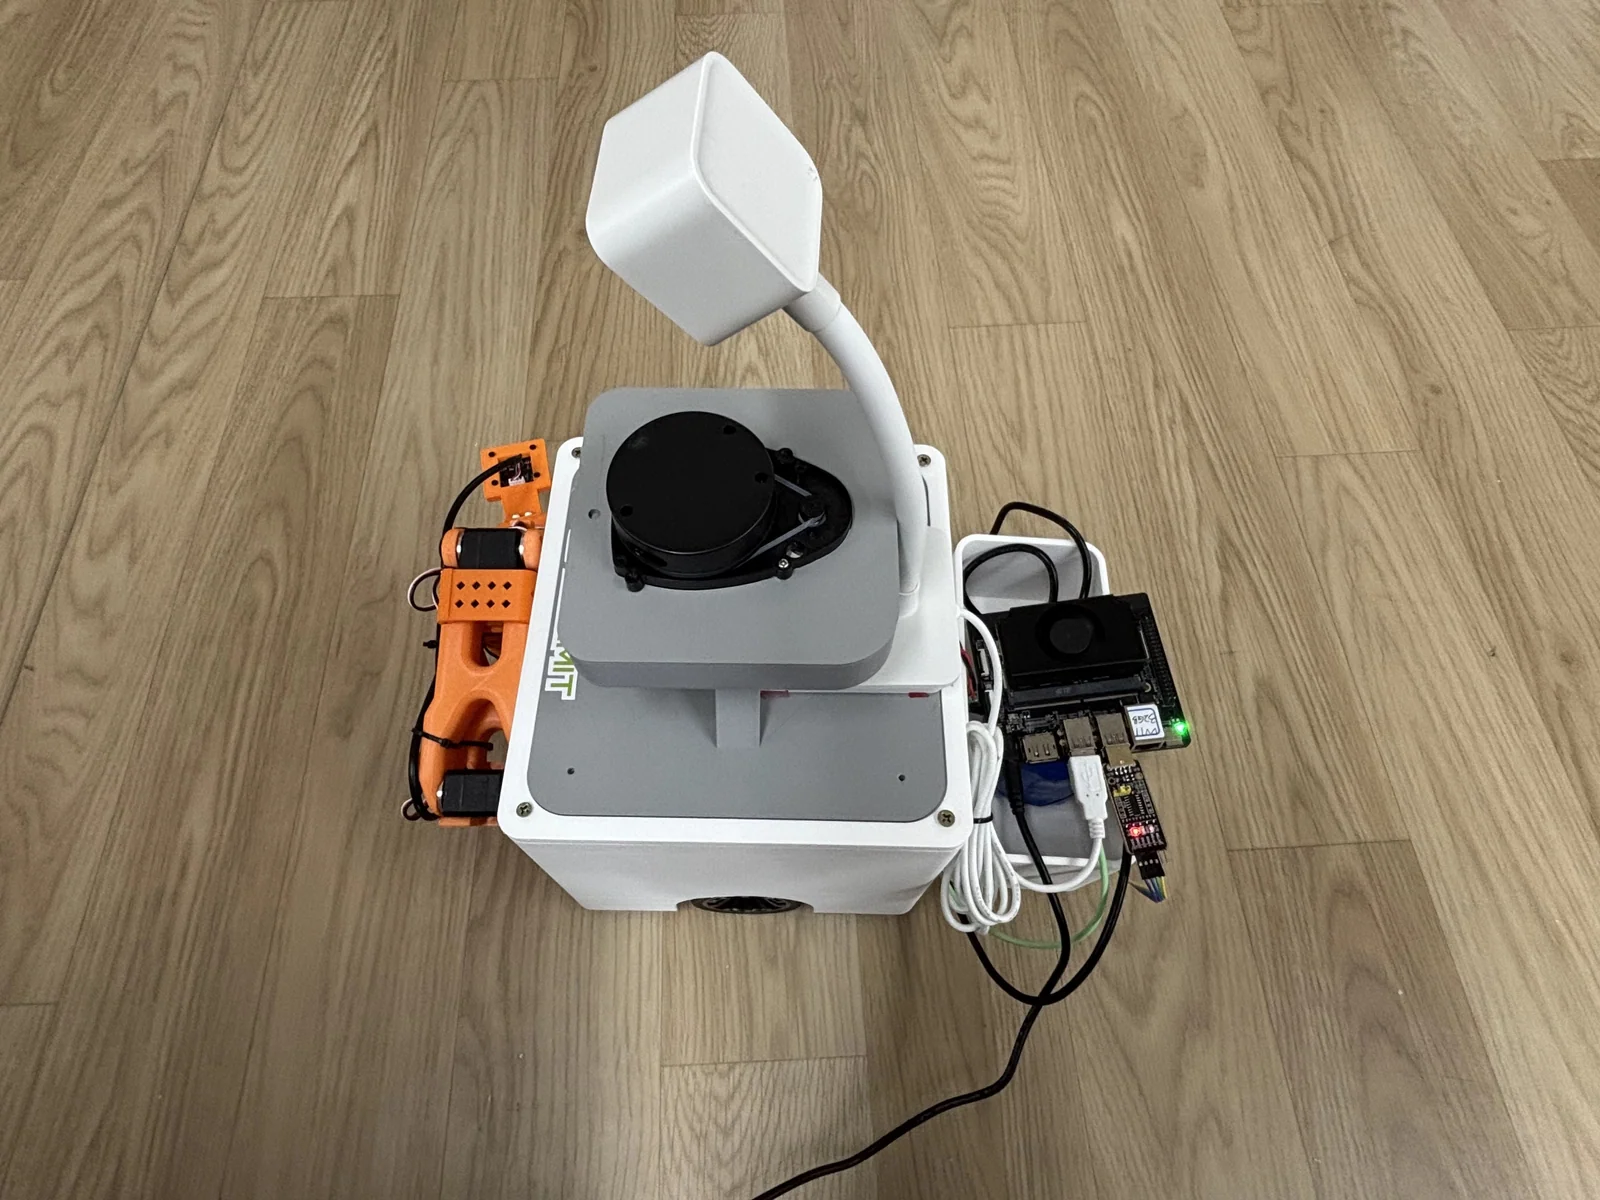
- Linksee 手臂、底盘和 USB 相机已连接到 K3 开发板;
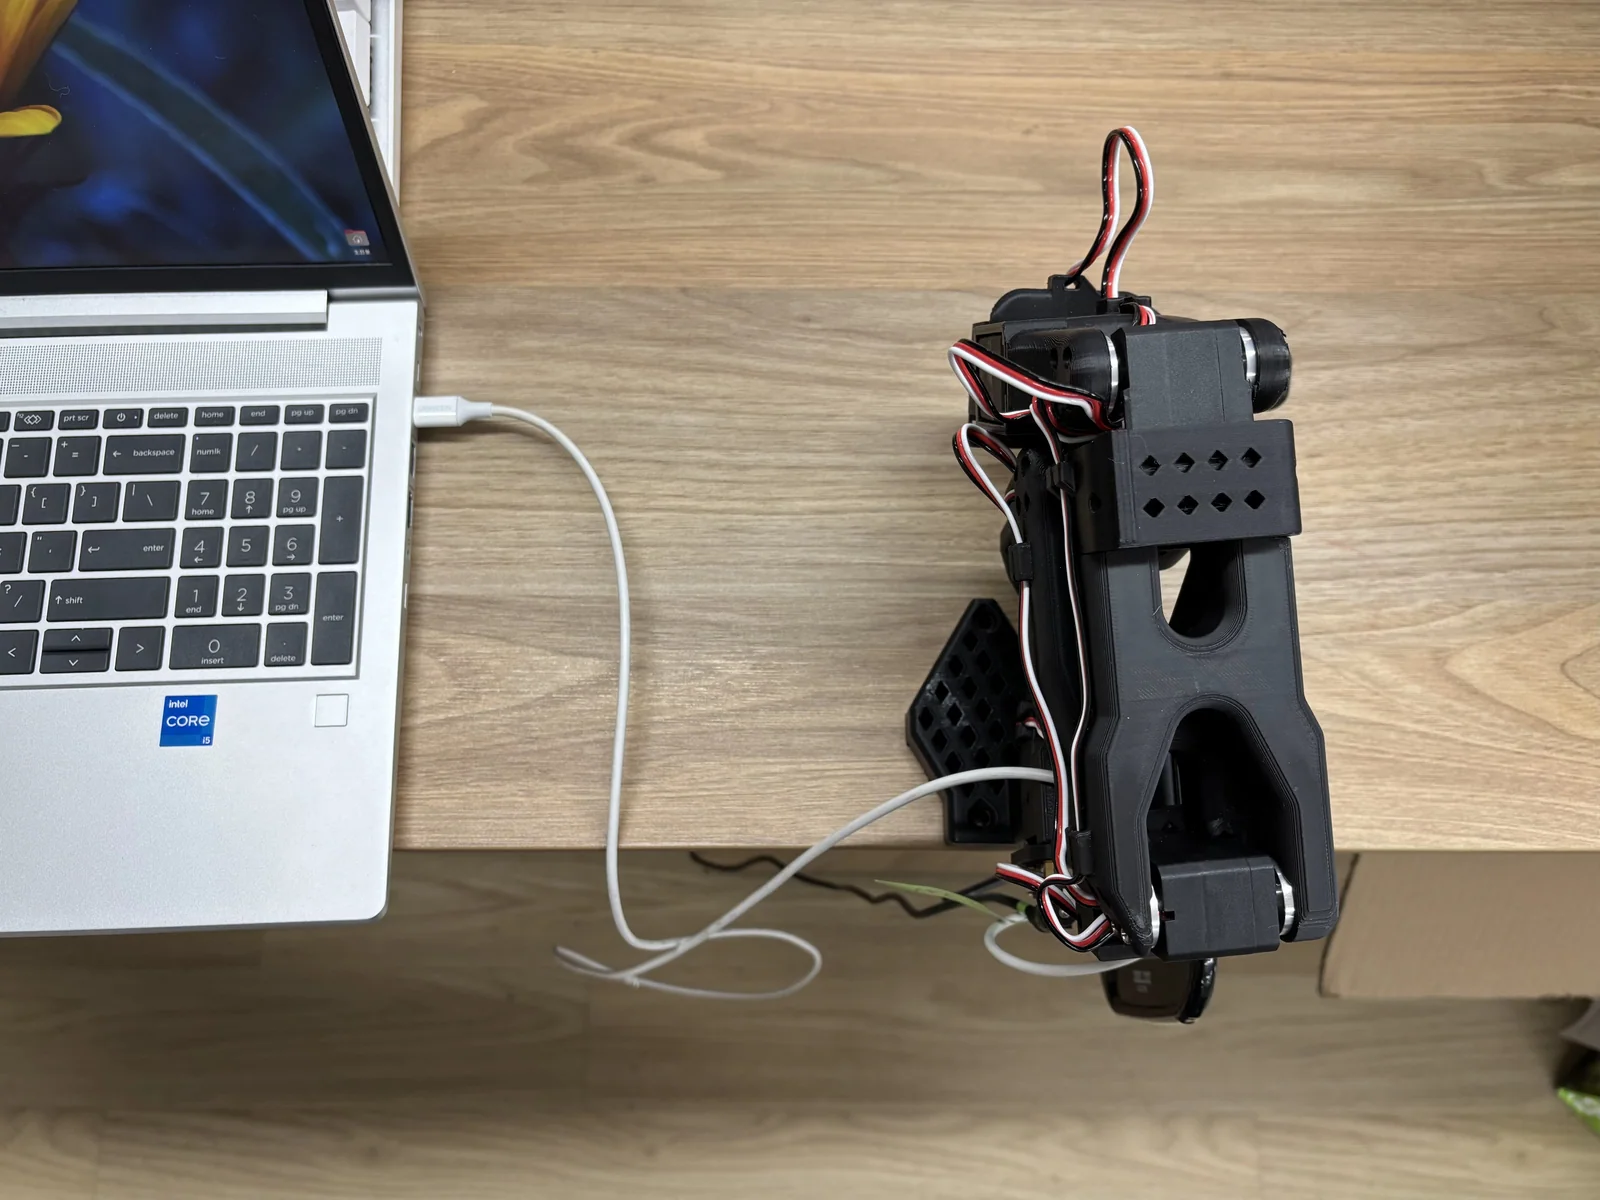
- 遥操作和数采时,确保 SO101 主导臂已连接到 PC。
Linksee 手臂、底盘与相机通过 USB 连接到 K3 开发板:
SO101 主导臂通过 USB 线连接到 PC:
9.3 场景一:Linksee 端到端控制流程
本场景覆盖 Linksee 移动抓取机器人从真机遥操作、数据采集,到 ACT 模型训练和推理的完整流程。
9.3.1 环境搭建
[!NOTE]
本场景涉及三个代码环境:
- 遥操作和数采:PC 和 K3 开发板均需安装环境依赖;
- 训练:GPU 服务器上需安装环境依赖;
- 推理测评:仅 K3 开发板需安装环境依赖。
- 克隆代码
git clone git@github.com:spacemit-robotics/lerobot.git
- 安装系统依赖
sudo apt update

sudo apt install ffmpeg

sudo apt install -y \
  libavformat-dev \
  libavcodec-dev \
  libavdevice-dev \
  libavutil-dev \
  libavfilter-dev \
  libswscale-dev \
  libswresample-dev

sudo apt install -y \
  build-essential \
  cmake \
  pkg-config \
  python3-dev
python3-venv:用于创建 Python 虚拟环境;ffmpeg:用于视频帧处理和数据集视频编码。
- 安装 LeRobot 依赖
创建虚拟环境并安装依赖:
cd ~/lerobot

# 设置 python 版本为 3.12, 需先参考 《3.3.1-真机训练推理》的 3.3 节安装 pyenv 环境
pyenv local 3.12.13
python3 -V

# 创建并激活虚拟环境
python3 -m venv ~/.lerobot-venv
source ~/.lerobot-venv/bin/activate

# 安装 torch 和 wandb 依赖
pip install torch==2.7.1
pip install torchvision==0.22.0
pip install wandb==0.24.0
pip install pyarrow==23.0.0

# 安装 LeRobot 与 LeKiwi/Linksee 相关依赖
pip install -e .
pip install "lerobot[lekiwi]"
- 构建 Linksee 底盘共享库
LinkseeHost 端进入仓库并构建底盘共享库:
cd ~/lerobot
./scripts/build_mars_chassis.sh
默认会产出:
third_party/chassis/build/libchassis.so
如不使用默认 vendored 库路径,可在启动 Host 时通过 --robot.base_control_library_path 手动指定 .so 的绝对路径。
- 将用户加入 video 组获取相机访问权限
sudo usermod -aG video $USER
USER 为当前系统用户名。设置之后需要重新登入系统以生效。
- 确认机械臂和底盘、以及相机设备索引
# 查看机械臂和底盘设备节点
lerobot-find-port

# 查看相机设备节点
lerobot-find-cameras opencv
- 设置机械臂和底盘设备权限为可读写
sudo chmod 666 /dev/ttyACM*
- 将用户加入 video 组获取相机访问权限
sudo usermod -aG video $USER
USER 为当前系统用户名。设置之后需要重新登入系统以生效。
9.3.2 启动 LinkseeHost
LinkseeHost 端进入仓库:
cd ~/lerobot
source ~/.lerobot-venv/bin/activate
启动 Host:
python -m lerobot.robots.linksee.linksee_host \
  --robot.id=my_linksee \
  --robot.port=/dev/ttyACM0 \
  --robot.base_driver=drv_uart_esp32 \
  --robot.base_dev_path=/dev/ttyACM1 \
  --robot.base_baud=115200 \
  --robot.base_type=diff_2wd \
  --robot.base_left_wheel_gain=1.0 \
  --host.port_zmq_cmd=5565 \
  --host.port_zmq_observations=5566 \
  --host.connection_time_s=3600 \
  --robot.cameras='{
    "front": {"type":"opencv","index_or_path":"/dev/video15","width":640,"height":480,"fps":30,"fourcc":"MJPG"},
    "wrist": {"type":"opencv","index_or_path":"/dev/video13","width":640,"height":480,"fps":30,"fourcc":"MJPG"}
  }'
[!TIP]
- 请根据实际系统中的端口号替换
/dev/ttyACM0和/dev/ttyACM1。- 请根据实际系统中的相机索引号替换
front和wrist相机的索引ID。- 首次启动会发起机械臂校准流程,校准过程参考 SO101 机械臂校准流程。
- 校准文件存放于
~/.cache/huggingface/lerobot/calibration目录下。
常用 Host 启动参数说明:
| 参数 | 说明 |
|---|---|
--robot.port | 机器人侧 follower arm 串口 |
--robot.base_dev_path | 机器人侧底盘串口 |
--robot.base_control_library_path | 可选;不使用默认 vendored 库路径时,指定 .so 绝对路径 |
--robot.base_driver | 底盘驱动类型;真实底盘默认使用 drv_uart_esp32 |
--robot.base_baud | UART 波特率 |
--robot.base_type | 底盘模型,当前示例使用 diff_2wd |
--robot.base_left_wheel_gain | 左轮增益,用于底盘速度校准 |
--host.port_zmq_cmd | Host 接收 Client action 的端口 |
--host.port_zmq_observations | Host 对外发送 observation 的端口 |
--host.connection_time_s | Host 运行时长上限,到时自动退出 |
--robot.cameras | 相机配置,示例包含 front 和 wrist 两路相机 |
[!TIP]
建议在 UVC 相机上显式设置
fourcc="MJPG",让相机直接输出 Motion-JPEG。这样通常能降低 USB 带宽压力,更容易稳定运行在640x480@30fps;否则部分摄像头默认使用YUYV,可能导致 Host 侧观测帧率不稳、录制掉帧或推理显示卡顿。
在 K3 开发板上,Linksee 底盘支持通过 RPMSG 驱动启用小核通信,如果选择使用 RPMSG 驱动,可将 UART 相关参数替换为:
--robot.base_driver=drv_rpmsg_esos \
--robot.base_rpmsg_ctrl_dev=/dev/rpmsg_ctrl0 \
--robot.base_rpmsg_data_dev=/dev/rpmsg0 \
--robot.base_rpmsg_service_name=rpmsg:motor_ctrl \
--robot.base_rpmsg_local_addr=1003 \
--robot.base_rpmsg_remote_addr=1002
9.3.3 Client 端启动遥操作
遥操脚本位于:
examples/linksee/teleoperate.py
至少修改以下代码片段:
# 设置 Host IP 地址和 linksee 机器人手臂 hf_id
# 当 linksee_host_remote_ip 默认为 127.0.0.1 时,意味 LinkseeHost 和 Linksee Client 均在 K3 开发板端运行
robot_config = LinkseeClientConfig(remote_ip="linksee_host_remote_ip", id="my_linksee")

# 设置主导臂串口号和主导臂 hf_id
teleop_arm_config = SO101LeaderConfig(port="/dev/ttyACM0", id="my_linksee_leader")
确保 Host 处于连接状态,启动遥操作:
cd ~/lerobot
source ~/.lerobot-venv/bin/activate
python examples/linksee/teleoperate.py
遥操作过程中:
- SO101 主导臂控制 SO101 随从臂;
- 键盘控制 Linksee 底盘。
底盘键盘控制说明:
| 按键 | 功能 |
|---|---|
w | forward |
s | backward |
a | left |
d | right |
z | rotate_left |
x | rotate_right |
r | speed_up |
f | speed_down |
q | 退出 teleop 循环,退出前发送一次零底盘速度命令 |
[!NOTE]
对于两轮差速底盘,左右平移功能不支持。
9.3.4 Client 端启动数据集采集
[!TIP]
数采、录制、训练流程都可能涉及到 HuggingFace 账户登录,用于上传数据集和模型。
如果不登录 Hugging Face,手动设置 $HF_USER 变量:
Client 端数采脚本位于:
examples/linksee/record.py
需要修改以下代码片段:
REMOTE_IP = "linksee_host_remote_ip"
ROBOT_ID = "my_linksee"
LEADER_PORT = "/dev/ttyACM0"
LEADER_ID = "my_linksee_leader"
KEYBOARD_ID = "my_keyboard"

NUM_EPISODES = 30
FPS = 30
EPISODE_TIME_SEC = 600
RESET_TIME_SEC = 30
TASK_DESCRIPTION = "pick and place the cube on the orange box"
# 数据集名称,训练和推理需用到
HF_REPO_ID = "${HF_USER}/linksee-pick-place-move-v2"
PUSH_TO_HUB = False
# 是否续采
RESUME = False
确保 Host 处于连接状态,启动数采:
cd ~/lerobot
source ~/.lerobot-venv/bin/activate
python examples/linksee/record.py
录制完成后,脚本会执行:
dataset.finalize();- 当
PUSH_TO_HUB=True且本次确实保存了 episode 时,执行dataset.push_to_hub()。
续采功能:
RESUME = True:在已有数据集上继续录制;RESUME = False:创建全新的数据集。
也可直接使用笔者采集的 数据集,确保场景一致可复用于训练。数据集下载之后解压放至 ~/.cache/huggingface/lerobot/${HF_USER}/ 目录。
9.3.5 训练 ACT 模型
数采完之后,将数据集放置到 GPU 服务器的 lerobot/datasets 目录,并开启训练。直接复用 LeRobot 通用训练入口:
lerobot-train \
  --policy.type=act \
  --policy.repo_id=${HF_USER}/linksee_act_pick_place_move_v2 \
  --dataset.repo_id=${HF_USER}/linksee-pick-place-move-v2 \
  --dataset.root=datasets/linksee-pick-place-move-v2 \
  --output_dir=outputs/train/linksee_act_pick_place_move_v2 \
  --job_name=linksee_act_pick_place_move_v2 \
  --batch_size=4 \
  --steps=100000 \
  --policy.device=cuda \
  --policy.use_amp=True
参数说明:
| 参数 | 说明 |
|---|---|
--policy.type=act | 使用 ACT 策略训练 |
--policy.repo_id | 训练完成后的模型标识 |
--dataset.repo_id | 训练数据集标识 |
--dataset.root | 本地数据集路径,优先于 dataset.repo_id |
--output_dir | checkpoint 输出目录 |
--job_name | 训练任务名称 |
--batch_size | 训练 batch size |
--steps | 训练步数 |
--policy.device | 训练设备,通常为 cuda |
--policy.use_amp | 是否开启混合精度训练 |
恢复训练示例:
lerobot-train \
  --config_path=outputs/train/linksee_act_pick_place_move_v2/checkpoints/last/pretrained_model/train_config.json \
  --resume=true
训练完成后,将模型 checkpoint 部署到推理端。模型路径示例:
outputs/train/linksee_act_pick_place_move_v2/checkpoints/100000/pretrained_model
可按需下载笔者已训练好的 模型权重。
9.3.6 Client 端启动推理
推理脚本位于:
examples/linksee/evaluate.py
需要修改以下代码片段:
REMOTE_IP = "linksee_host_remote_ip"
ROBOT_ID = "my_linksee"
# 训练数据集名称
TRAIN_DATASET_REPO_ID = "${HF_USER}/linksee-pick-place-move-v2"
NUM_EPISODES = 1
FPS = 30
EPISODE_TIME_SEC = 180
RESET_TIME_SEC = 20
TASK_DESCRIPTION = "pick and place the cube on the orange box"
# 模型路径,精确到 pretrained_model
HF_MODEL_ID = "outputs/train/linksee_act_pick_place_move_v2/checkpoints/100000/pretrained_model"
# 测评数据集名称,与训练数据集区分
HF_DATASET_ID = "${HF_USER}/linksee-pick-place-move-v2-eval"
PUSH_TO_HUB = False
此外,还需要下载模型和训练数据集,后者用于测评数据集的创建:
- 模型正确放置到脚本指定位置;
- 训练数据集放置到
~/.cache/huggingface/lerobot/${HF_USER}/目录。
确保 Host 处于连接状态,执行推理:
cd ~/lerobot
source ~/.lerobot-venv/bin/activate
python examples/linksee/evaluate.py
9.3.7 运行效果
推理成功后,LinkseeClient 会根据模型输出的 action 控制 LinkseeHost,进而驱动 Linksee 机器人完成移动抓取任务:
9.4 场景二:自然语言控制 Linksee 机器人移动抓取
本场景将 Linksee 主机和客户端控制流程封装为 C++ 原生应用,并通过 mlink device → mlink gateway → MCP → Hermes 链路,提供可调用的 MCP 工具,并将其绑定到 Hermes Agent 框架中。用户可以在 Hermes Agent 框架中通过自然语言触发 linksee.start_host、linksee.start_inference、linksee.stop_host 和 linksee.stop_inference,实现 Linksee 端到端推理任务的启动与停止。
9.4.1 模型和运行环境准备
代码下载
先下载 Spacemit Robot SDK 代码:
mkdir spacemit_robot
cd spacemit_robot
repo init -u https://github.com/spacemit-robotics/manifest.git -b main -m default.xml \
  --repo-url=https://gitee.com/spacemit-robotics/git-repo
repo sync -j4
repo start robot-dev --all
Linksee 自然语言控制示例代码位于:
spacemit_robot/application/ros2/linksee/linksee_app
该应用主要包含:
linksee_native:本地命令行入口,用于直接启动或停止 Linksee host/推理流程;linksee_device:mlink 设备进程,用于向 gateway 动态注册 Linksee 工具;scripts/run_host.py:Linksee host 启动入口,封装lerobot.robots.linksee.linksee_host;scripts/evaluate.py:Linksee ACT 推理入口,加载本地模型并记录评测数据;scripts/start_host.sh、scripts/start_inference.sh:后台启动 host 和推理进程;scripts/stop_host.sh、scripts/stop_inference.sh:停止 host 和推理进程。
首次运行前,请先确认机械臂、底盘和相机已经正确连接。硬件连接图可参考本章 9.2 节。
模型准备
运行之前将训练好的模型复制到 models 目录下,笔者给出训练好的 模型权重,有需要的用户可自行下载。
spacemit_robot/application/ros2/linksee/linksee_app/models/linksee_act_pick_place_move_v2/checkpoints/100000/pretrained_model
默认推理评测数据集目录为:
application/ros2/linksee/linksee_app/datasets/linksee_pick_place_move_v2_eval
每次启动推理前,scripts/evaluate.py 会检查模型目录是否存在,并清理旧的评测数据集目录,避免历史数据混入新结果。若实际模型路径或模型版本不同,请同步修改 scripts/evaluate.py 中的 MODEL_DIR 配置。
数据集准备
运行推理需要根据训练数据集创建测评数据集实例,请先将训练数据集存放至 ~/.cache/huggingface/lerobot/${HF_USER}/ 目录。
笔者给出采集的 训练数据集,如果场景一致,用户可复用。
确认相机和机械臂设备索引
查看相机和机械臂设备索引,确保索引号与 scripts/start_host.sh 中配置一致。
系统依赖安装
sudo apt update
sudo apt install -y python3-cryptography libssl-dev cargo rustc pkg-config build-essential python3-dev
虚拟环境安装
Linksee 移动抓取流程依赖 Python 环境,首次运行前需要准备当前应用的虚拟环境:
# 进入 spacemit robot sdk,并设置环境变量
cd spacemit_robot
source build/envsetup.sh

# 设置 python 版本为 3.12
pyenv local 3.12.13
python3 -V

m_env_build application/ros2/linksee/linksee_app
或者进入应用目录安装:
cd application/ros2/linksee/linksee_app
bash scripts/setup_env.sh
脚本会在仓库根目录下准备虚拟环境:
output/envs/linksee_app
底盘库编译
cd components/thirdparty/lerobot
./scripts/build_mars_chassis.sh
9.4.2 编译 mlink device 依赖
linksee_device 在编译时依赖 mlink 提供的头文件和动态库。编译 Linksee 原生应用前,先完成 mlink device 构建:
cd spacemit_robot
source build/envsetup.sh
cd components/agent_tools/mlink_device
mm
构建完成后,通常可看到以下产物:
output/staging/include/mlink.h
output/staging/lib/libmlink_device.so
output/staging/bin/mlink_device_test
其中:
output/staging/include/mlink.h:供linksee_device编译时引用的头文件;output/staging/lib/libmlink_device.so:供linksee_device链接及运行时加载的动态库;output/staging/bin/mlink_device_test:mlink device组件自带测试程序。
9.4.3 构建 Linksee 原生应用
进入目录构建:
cd spacemit_robot
source build/envsetup.sh
cd application/ros2/linksee/linksee_app
mm
构建完成后,产物安装到:
output/staging/bin/linksee_native
output/staging/bin/linksee_device
output/staging/bin/linksee_native:本地命令行执行入口;output/staging/bin/linksee_device:mlink 设备进程,用于向 gateway 动态注册工具并转发调用到linksee_native。
如果只做本地调试,也可以使用独立 CMake:
cd application/ros2/linksee/linksee_app
cmake -B build -S .
cmake --build build
此时本地产物位于:
build/linksee_native
build/linksee_device
9.4.4 直接验证 Linksee 工具
可以先通过命令行直接验证 linksee_native:
linksee_native tool-start-host
linksee_native tool-start-inference
linksee_native tool-stop-inference
linksee_native tool-stop-host
命令说明:
| 命令 | 说明 |
|---|---|
linksee_native tool-start-host | 启动 Linksee host 进程,连接机械臂、底盘和相机,并发布 observation |
linksee_native tool-start-inference | 启动 Linksee ACT 推理进程,加载本地模型并向 host 发送 action |
linksee_native tool-stop-inference | 停止 Linksee 推理进程 |
linksee_native tool-stop-host | 停止 Linksee host 进程 |
start_host.sh 默认会在后台启动 host,并将日志和 PID 写入:
/tmp/linksee_host.log
/tmp/linksee_host.pid
start_inference.sh 默认会在后台启动推理流程,并将日志和 PID 写入:
/tmp/linksee_inference.log
/tmp/linksee_inference.pid
默认 host 启动脚本会使用如下设备配置:
follower arm: /dev/ttyACM0
base device:  /dev/ttyACM1
front camera: /dev/video15
wrist camera: /dev/video13
如实际设备不同,请修改 application/ros2/linksee/linksee_app/scripts/start_host.sh 中的端口和相机配置。
9.4.5 启动 mlink device 并验证工具注册
- 启动 gateway:
cd spacemit_robot
source build/envsetup.sh
m_env_build components/agent_tools/mlink_gateway

source output/envs/mlink-gateway/bin/activate
mlink gateway restart
- 启动
linksee_device:
linksee_device unix linksee
- 检查 gateway 工具列表:
mlink gateway tools
若注册成功,应看到以下工具:
linksee.start_host
linksee.start_inference
linksee.stop_host
linksee.stop_inference
9.4.6 Hermes 自然语言调用
- 安装 Hermes:
sudo apt-get update
sudo apt-get install --reinstall hermes-agent
- 配置模型:
hermes model
随后按照命令行向导完成密钥和模型配置。
- 绑定 MCP Servers
将本机 gateway 的 HTTP MCP endpoint 写入 Hermes 配置,将下述内容追加到 ~/.hermes/config.yaml:
mcp_servers:
    mlink-gateway:
        transport: http
        url: http://127.0.0.1:18765/mcp
        enabled: true
- 启动交互式 CLI:
hermes
当 mlink gateway 已运行且 linksee_device 已连接后,Hermes 就能通过 MCP 看到 Linksee 相关工具。可在 Hermes CLI 中使用自然语言发起指令,例如:
- “启动 Linksee host”;
- “启动 Linksee 推理”;
- “停止 Linksee 推理”;
- “停止 Linksee host”。
Hermes 会将这些请求路由到对应 MCP tool,进而触发 linksee_device 回调 linksee_native,最终执行对应 shell 脚本。
9.4.7 运行效果
在 K3 上打开 Hermes 终端,用自然语言与它对话,查询可调用的工具:
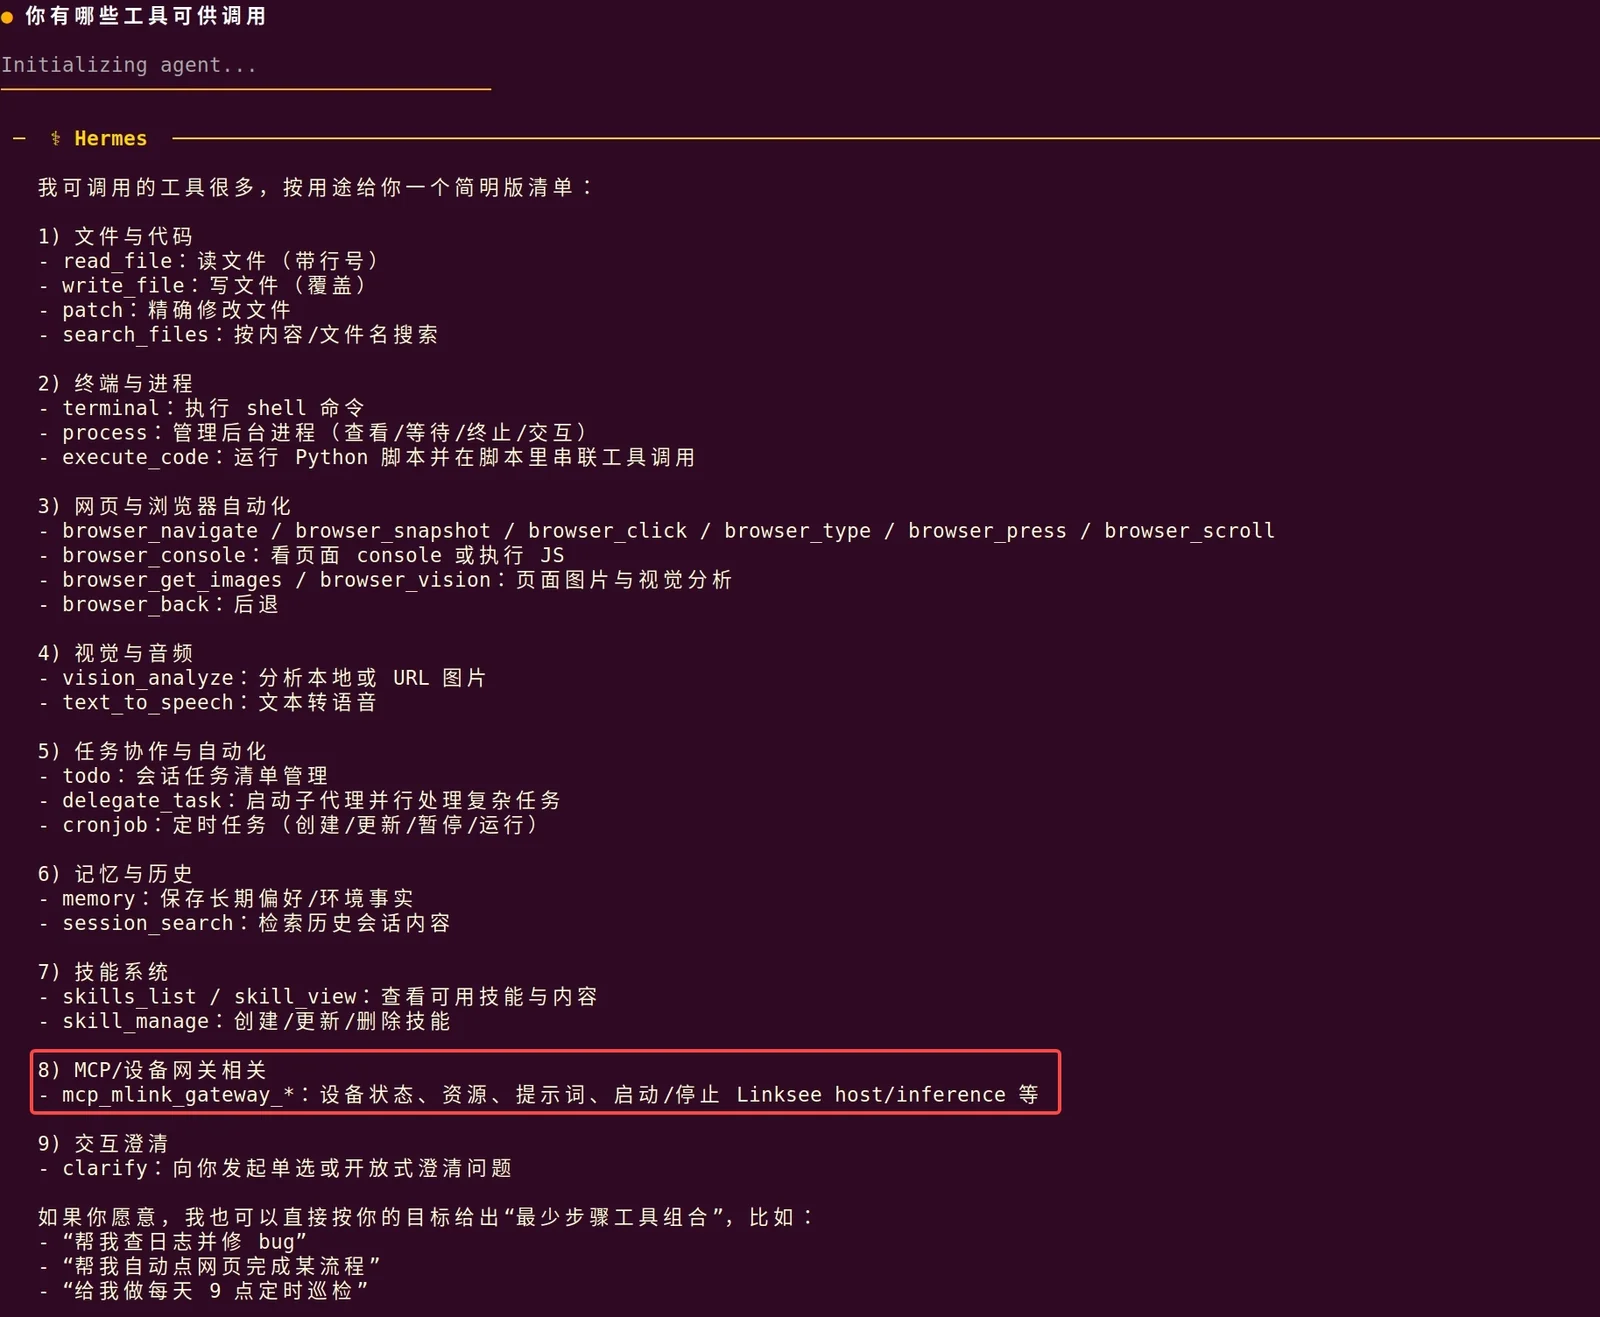
输入“启动 Linksee host”,后台将启动 LinkseeHost;输入“启动推理任务”,后台将启动 LinkseeClient 推理,控制 Linksee 移动抓取,运行效果如本章 9.3.7 节所示。
10. 感知抓取
perceptive_grasp 是面向 Linksee 轮式机器人的桌面闭环感知抓取应用。系统从 RGB-D 图像中检测并分割目标,通过深度反投影、eye-to-hand 手眼标定和三维几何规划生成顶抓或侧抓路径,再驱动底盘、机械臂和夹爪完成对齐、抓取、放置与安全恢复。
同一套 pipeline 支持三种发布模式:
| 运行模式 | 配置文件 | RGB-D 输入 | 执行后端 | 部署位置 |
|---|---|---|---|---|
| Linksee 真机 | config/grasp_pipeline.yaml | RealSense D435i 或 spacemit_las2 | Linksee SO101、夹爪和底盘 | K3 |
| PC 本地 MuJoCo | config/grasp_pipeline_mujoco_ur5e.yaml 和 config/grasp_pipeline_remote_mujoco_ur5e.yaml | MuJoCo 虚拟 RGB-D 相机 | MuJoCo UR5e | 仿真服务和 pipeline 均在 PC |
| PC/K3 远程 MuJoCo | 同上 | PC 提供的 MuJoCo 虚拟 RGB-D 相机 | PC 中的 MuJoCo UR5e | 服务在 PC,pipeline 在 K3 |
系统由以下模块组成:
- 感知输入:RealSense D435i、
spacemit_las2或 MuJoCo 后端,输出像素对齐的彩色图、深度图和相机内参。 - 目标检测:K3 使用
vision_service,PC 使用 OpenCV DNN;两者运行 YOLOv8-Seg 并输出目标类别、检测框和分割掩码。仿真配置还可以使用实例颜色细化或补充分割掩码。 - 三维估计:
grasp_geometry,生成目标点云并估计桌面平面、三维尺寸和水平主轴。 - 任务控制:
grasp_pipeline完成目标关联、策略锁定、观察或底盘动作后的重感知、执行编排和失败恢复。 - 抓取规划:
grasp_planner和grasp_geometry生成并验证顶抓或侧抓候选。 - 机械臂执行:
spacemit_manipulator、grasp或 MuJoCo 执行器完成接近、夹取、抬升、放置、归位和失败恢复。 - 底盘对齐:
libchassis调整机器人与目标的相对位置。 - 语音交互:
spacemit_audio、VAD、ASR 和 TTS 接收命令并播报状态。
本方案适用于桌面或近距离场景中的单目标抓取。底盘辅助不提供导航、避障和全局路径规划。
10.1 方案概述
下图以 Linksee 真机为主线展示感知抓取链路;MuJoCo 模式复用任务状态机和抓取规划,只替换 RGB-D 与机械臂执行后端:
- 感知输入:RGB-D 后端输出彩色图、对齐深度和相机内参。
- 目标检测:YOLOv8-Seg 输出目标类别、检测框和分割掩码,pipeline 在连续帧中关联同一目标并等待目标稳定。
- 三维估计:几何规划器生成目标点云并拟合桌面平面,估计目标长、宽、高和水平主轴,完成顶抓或侧抓初判。
- 闭环规划:pipeline 锁定抓取策略,进入对应观察位,并在观察动作或底盘动作后重新检测。候选需要通过工作空间、逆运动学(IK)、关节限制、桌面间隙和完整路径检查。
- 机械臂执行:Linksee 机械臂依次完成接近、夹取、抬升、放置、归位和失败恢复。
闭环规划还包含以下支路:
- 底盘辅助对齐:目标超出舒适抓取区时,底盘执行短距离移动并停车,然后返回目标检测,重新获取彩色图像和深度信息。
- 语音交互:ASR 向任务状态机输入抓取命令,TTS 播报任务状态。
10.2 硬件准备
运行本方案需要以下硬件:
- Linksee 轮式机器人,提供 K3 计算平台、机械臂、差速底盘和机身结构。
- RGB-D 相机,支持 RealSense D435i 或
spacemit_las2双目相机。 - 麦克风和扬声器,启用语音交互时需要。
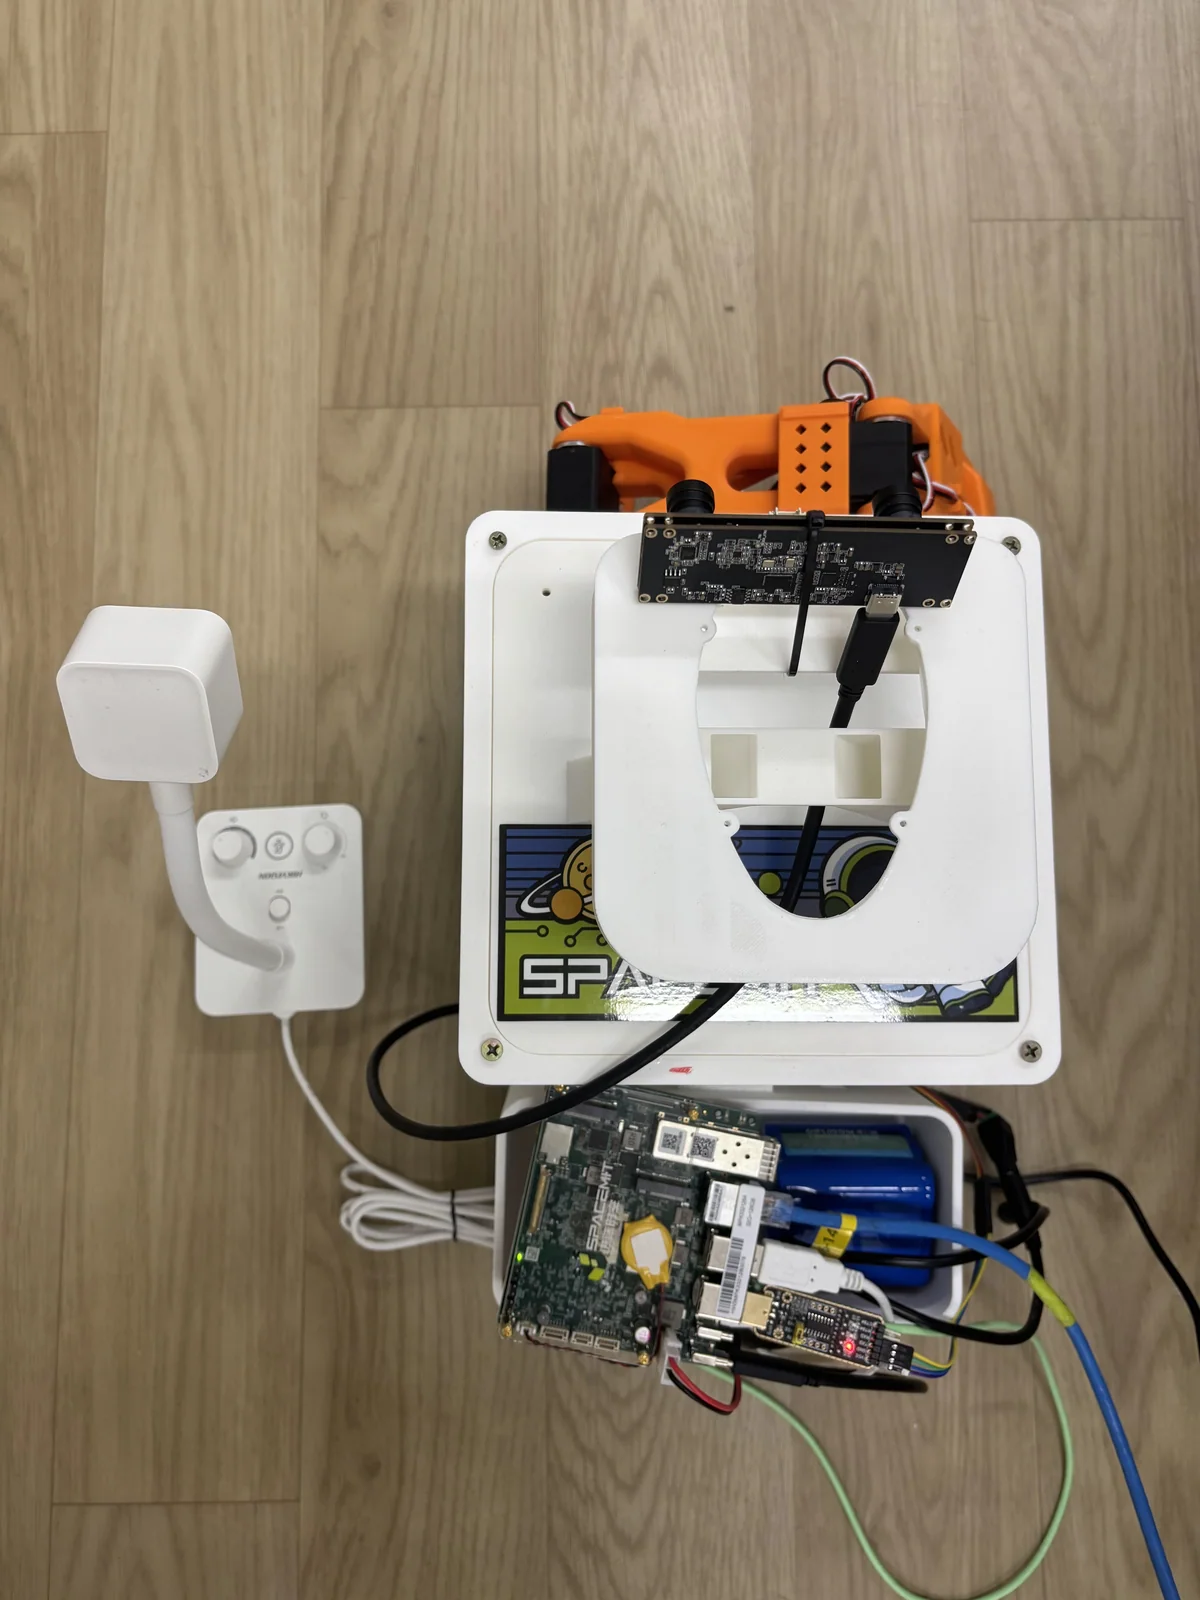
实物连接如图所示:
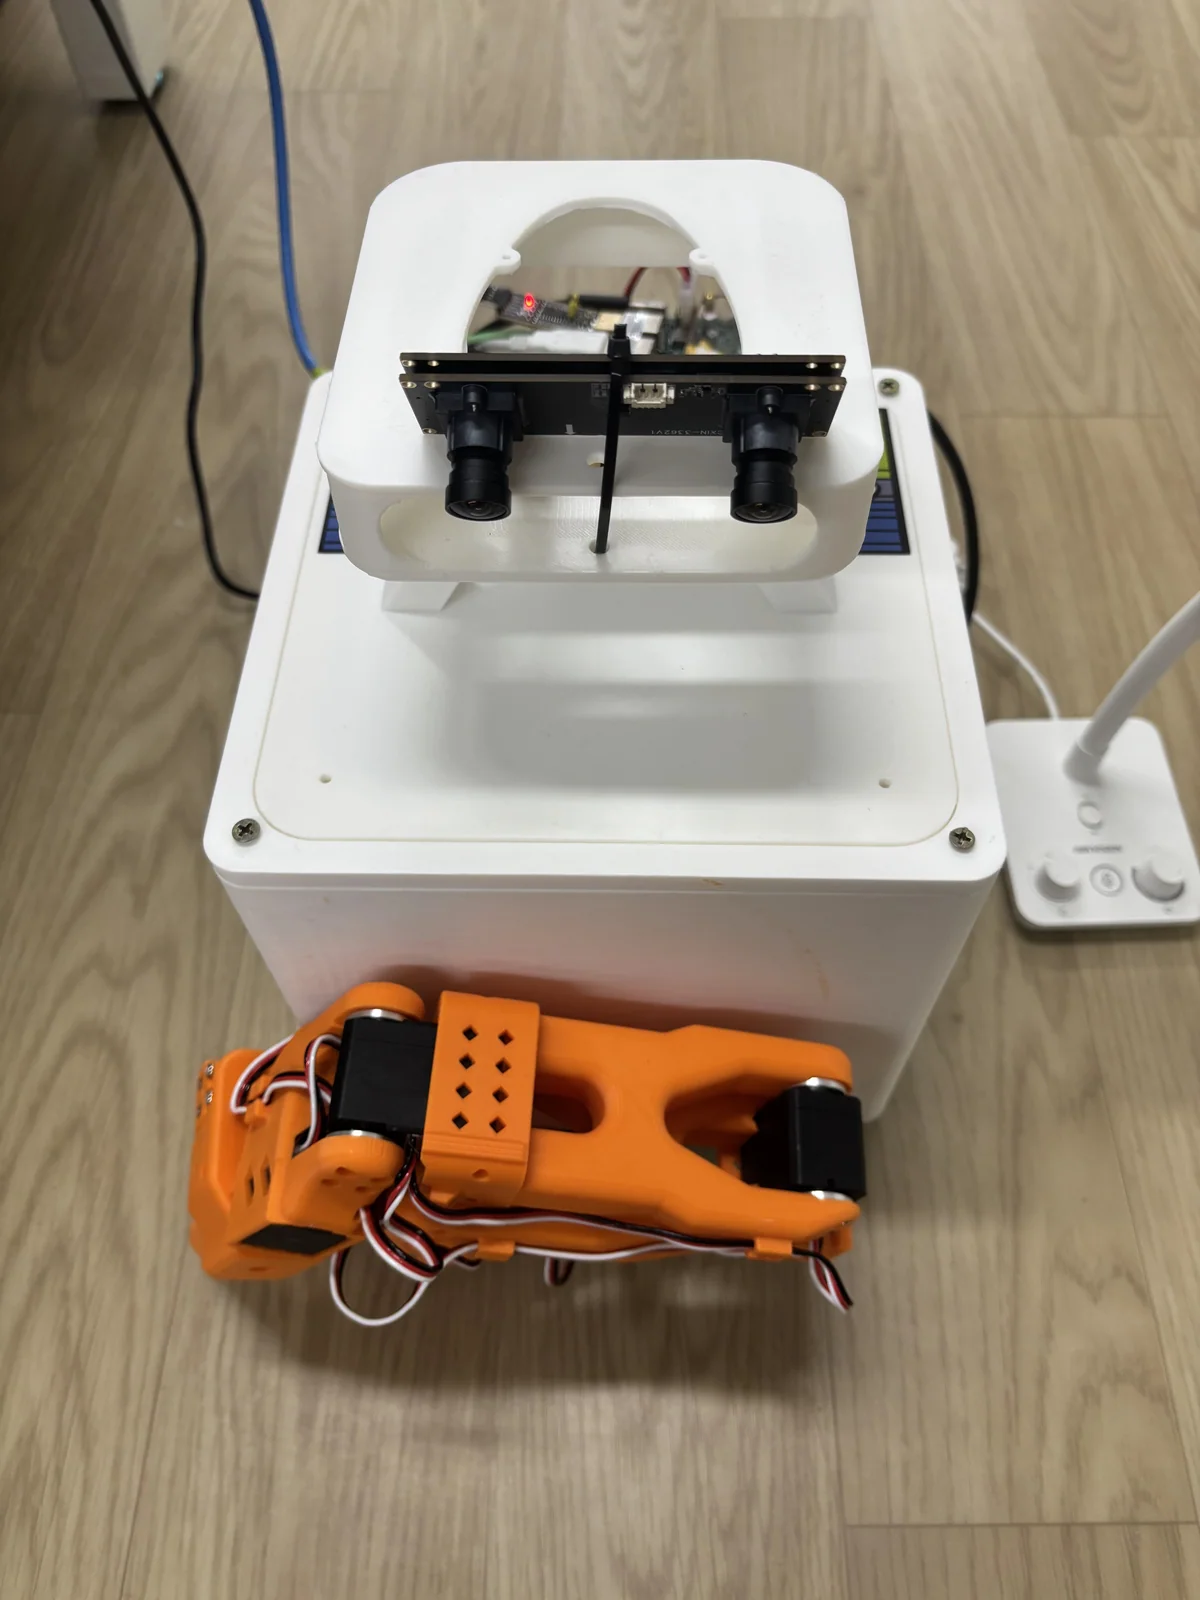
- 左图展示 RGB-D 相机面向机械臂工作区的安装方式。
- 右图展示 K3 与 RGB-D 相机、机械臂、底盘和音频设备的连接关系。
- 相机固定在机身顶部,机械臂工作区应同时位于彩色图像和有效深度范围内。
10.3 应用部署
10.3.1 获取代码
以下命令默认 SDK 位于 ~/spacemit_robot:
mkdir -p ~/spacemit_robot
cd ~/spacemit_robot
repo init -u https://github.com/spacemit-robotics/manifest.git \
  -b main \
  -m default.xml \
  --repo-url=https://gitee.com/spacemit-robotics/git-repo
repo sync -j4
repo start robot-dev --all
每次打开新终端后,先加载 SDK 环境:
cd ~/spacemit_robot
source build/envsetup.sh
10.3.2 安装软件依赖
安装公共依赖
- 安装源码管理、构建、Python 和运动学依赖:
sudo apt update
sudo apt install -y \
  git \
  repo \
  wget \
  unzip \
  patchelf \
  cmake \
  build-essential \
  meson \
  ninja-build \
  python3-pip \
  python3-venv \
  v4l-utils \
  libyaml-cpp-dev \
  libeigen3-dev \
  libboost-all-dev \
  liburdfdom-dev
- pinocchio 为机械臂提供正运动学和逆运动学计算。提前编译 pinocchio 库:
cd ~
git clone --recursive \
  -b v3.9.0 \
  https://github.com/stack-of-tasks/pinocchio.git

cmake -S ~/pinocchio -B ~/pinocchio/build \
  -DCMAKE_BUILD_TYPE=Release \
  -DCMAKE_INSTALL_PREFIX=/usr/local \
  -DBUILD_PYTHON_INTERFACE=OFF \
  -DBUILD_TESTING=OFF \
  -DBUILD_WITH_COLLISION_SUPPORT=OFF
cmake --build ~/pinocchio/build -j"$(nproc)"
sudo cmake --install ~/pinocchio/build
sudo ldconfig
- 创建 Python 虚拟环境:
cd ~/spacemit_robot/application/ros2/linksee/perceptive_grasp
python3 -m venv ~/.venv-grasp
source ~/.venv-grasp/bin/activate
python3 -m pip install --upgrade pip
python3 -m pip install -r requirements.txt
构建 SDK 组件
mm 会将公共头文件和动态库安装到 ~/spacemit_robot/output/staging。按以下顺序构建组件:
- 激活 SDK 环境变量
cd ~/spacemit_robot
source build/envsetup.sh
- 底盘控制组件提供 uart 驱动,用于短距离前后移动和原地转向。
cd components/control/base
mm

ls ~/spacemit_robot/output/staging/include/chassis.h
ls ~/spacemit_robot/output/staging/lib/libchassis.so
- 视觉推理组件提供
vision_service接口,并通过 SpaceMIT EP 在 X100 AI 核上执行 YOLOv8-Seg 推理。
cd ~/spacemit_robot/components/model_zoo/vision
mm

ls ~/spacemit_robot/output/staging/include/vision_service.h
ls ~/spacemit_robot/output/staging/lib/libvision.so
- 夹爪控制组件提供夹爪开合、力度控制和夹持状态读取接口。
cd ~/spacemit_robot/components/control/grasp
mm

ls ~/spacemit_robot/output/staging/include/grasp.h
ls ~/spacemit_robot/output/staging/lib/libgrasp.so
- 机械臂控制组件提供 Linksee 机械臂驱动、关节运动、直线运动和运动学接口。
cd ~/spacemit_robot/components/control/manipulator
mm

ls ~/spacemit_robot/output/staging/include/manipulator.h
ls ~/spacemit_robot/output/staging/lib/libmanipulator.so
准备检测模型
下载 YOLOv8-Seg 模型并安装 COCO 标签:
cd ~/spacemit_robot/components/model_zoo/vision/examples/yolov8_seg
bash scripts/download_models.sh

mkdir -p ~/.cache/models/vision/labels
cp ~/spacemit_robot/components/model_zoo/vision/assets/labels/coco.txt \
  ~/.cache/models/vision/labels/coco.txt

ls ~/.cache/models/vision/yolov8_seg/yolov8n-seg.q.onnx
ls ~/.cache/models/vision/labels/coco.txt
准备 RGB-D 相机后端
应用只初始化 camera.type 选中的后端。CMake 自动探测本机已安装的后端。运行时选择的后端必须包含在构建摘要中。
- 使用 RealSense D435i 时,安装运行库和工具:
sudo apt install -y ros-humble-librealsense2
source /opt/ros/humble/setup.sh
rs-enumerate-devices --version
- 使用
spacemit_las2时,从托管站点下载运行时和深度模型。默认目录为~/las2_runtime,无需额外设置环境变量:
cd ~
wget -O las2_runtime_handoff.zip \
  https://archive.spacemit.com/spacemit-ai/model_zoo/vla/libs/las2/las2_runtime_handoff.zip
unzip -oq las2_runtime_handoff.zip

mkdir -p ~/las2_runtime/models
wget -O ~/las2_runtime/models/LAS2_M_256x320.fp16.iofp32.corr_func_nhwc.gelu.onnx \
  https://archive.spacemit.com/spacemit-ai/model_zoo/vla/libs/las2/LAS2_M_256x320.fp16.iofp32.corr_func_nhwc.gelu.onnx

ls ~/las2_runtime/include/las2_usb_stereo.h
ls ~/las2_runtime/lib/liblas2_usb_stereo.so
ls ~/las2_runtime/models/LAS2_M_256x320.fp16.iofp32.corr_func_nhwc.gelu.onnx
ls ~/las2_runtime/config/matlab_stereo_opencv.json
spacemit_las2 使用双目标定文件计算深度和三维坐标。
准备语音模型(可选)
只使用命令行抓取时可以跳过本节。本地语音桥需要 VAD、ASR、TTS 和中文文本规范化资源:
mkdir -p ~/.cache/models/asr
cd ~/.cache/models/asr
wget -O sensevoice.tar.gz \
  https://archive.spacemit.com/spacemit-ai/model_zoo/asr/sensevoice.tar.gz
tar -xzf sensevoice.tar.gz

# 使用 Qwen3-ASR 时安装 K3 优化运行时并准备模型
sudo apt install -y llama.cpp-tools-spacemit
mkdir -p ~/.cache/models/asr/qwen3asr
cd ~/.cache/models/asr/qwen3asr
wget -O qwen3-asr-0.6B-dynq-q40.tar.gz \
  https://archive.spacemit.com/spacemit-ai/model_zoo/asr/qwen3-asr-0.6B-dynq-q40.tar.gz
tar -xzf qwen3-asr-0.6B-dynq-q40.tar.gz
rm -f qwen3-asr-0.6B-dynq-q40.tar.gz

mkdir -p ~/.cache/models/vad/silero
wget -O ~/.cache/models/vad/silero/silero_vad.onnx \
  https://archive.spacemit.com/spacemit-ai/model_zoo/vad/silero/silero_vad.onnx

mkdir -p ~/.cache/models/tts/matcha-tts
cd ~/.cache/models/tts/matcha-tts
wget -O matcha-icefall-zh-baker.tar.gz \
  https://archive.spacemit.com/spacemit-ai/model_zoo/tts/matcha-tts/matcha-icefall-zh-baker.tar.gz
tar -xzf matcha-icefall-zh-baker.tar.gz

mkdir -p ~/.cache/models/tts/vocoder
wget -O ~/.cache/models/tts/vocoder/vocos-22khz-univ.q.onnx \
  https://archive.spacemit.com/spacemit-ai/model_zoo/tts/vocoder/vocos-22khz-univ.q.onnx

mkdir -p ~/.cache/models/tts/text_norm/v1/zh
cd ~/.cache/models/tts/text_norm/v1/zh
wget https://archive.spacemit.com/spacemit-ai/model_zoo/tts/text_norm/v1/zh/date.fst
wget https://archive.spacemit.com/spacemit-ai/model_zoo/tts/text_norm/v1/zh/new_heteronym.fst
wget https://archive.spacemit.com/spacemit-ai/model_zoo/tts/text_norm/v1/zh/number.fst
wget https://archive.spacemit.com/spacemit-ai/model_zoo/tts/text_norm/v1/zh/phone.fst
Qwen3-ASR 媒体后端需要 llama.cpp-tools-spacemit 0.1.7 或更高版本。应用在选择 qwen3_asr 后会自动启动本机 llama-server,无需单独常驻服务。
10.3.3 选择发布配置并设置 RGB-D 后端
三份发布配置分别用于 Linksee 真机、PC MuJoCo 服务和远程 MuJoCo pipeline。首次运行环境检查前,先选择与部署模式匹配的配置文件:
| 配置文件 | 用途 | 需要现场修改的内容 |
|---|---|---|
config/grasp_pipeline.yaml | Linksee 真机抓取 | RGB-D 后端、设备路径、手眼标定、机械臂与底盘串口、音频设备 |
config/grasp_pipeline_mujoco_ur5e.yaml | PC MuJoCo 服务 | 监听地址、端口和场景资源路径 |
config/grasp_pipeline_remote_mujoco_ur5e.yaml | PC 或 K3 连接仿真服务 | remote_mujoco.host、端口和可选音频设备 |
真机主配置为 config/grasp_pipeline.yaml,至少完成以下设置:
- 通过
camera.type选择 RGB-D 相机后端。 - 填写所选后端需要的设备、模型和标定文件路径。
- 其他参数保留发布配置中的默认值。
RealSense D435i 深度相机
使用 RealSense D435i 时配置为:
camera:
  type: "realsense"
  realsense:
    width: 640
    height: 480
    fps: 30
    motion_flush_frames: 30
    align_depth: true
    depth_filter:
      spatial: true
      temporal: false
      hole_filling: false
spacemit_las2 双目相机
使用 spacemit_las2 时,先连接双目相机并查询稳定的视频设备路径:
ls -l /dev/v4l/by-id/*-video-index0
完成以下准备后配置 spacemit_las2:
- 将输出中指向双目相机的
/dev/v4l/by-id/...-video-index0路径写入video_device。 - 确认模型和双目标定文件位于
~/las2_runtime。
camera:
  type: "spacemit_las2"
  spacemit_las2:
    video_device: "/dev/v4l/by-id/<video-index0>"
    model_path: "~/las2_runtime/models/LAS2_M_256x320.fp16.iofp32.corr_func_nhwc.gelu.onnx"
    calib_path: "~/las2_runtime/config/matlab_stereo_opencv.json"
    core_count: 1
    core_affinity: "8"
    depth:
      min_m: 0.05
      max_m: 2.0
spacemit_las2 参数说明如下:
model_path:spacemit_las2深度模型路径。calib_path:当前双目相机的标定文件路径。core_count:深度推理会话数。默认使用一个会话,减少 X100 AI 核竞争,并将其余 AI 核留给 YOLOv8-Seg。core_affinity:每个会话绑定的 X100 AI 逻辑核,有效范围为8–15,条目数必须与core_count一致。
目标检测
目标检测使用 YOLOv8-Seg 和 SpaceMIT EP。发布配置如下:
detection:
  config_path: yolov8_seg.yaml
  target_labels: []
  min_confidence: 0.10
  min_area: 1000
  stable_frames: 3
target_labels为空时检测全部 COCO 类别。min_confidence和min_area分别过滤低置信度和过小目标。stable_frames表示目标检测框的位置和面积连续稳定多少帧后进入规划。目标仍在移动时,pipeline 保持在检测阶段。
10.3.4 构建应用
从项目根目录构建:
cd ~/spacemit_robot/application/ros2/linksee/perceptive_grasp
source ~/spacemit_robot/build/envsetup.sh
cmake -S . -B build
cmake --build build -j"$(nproc)"
ctest --test-dir build --output-on-failure

source ~/.venv-grasp/bin/activate
python3 -m unittest discover -s tests -p 'test_*.py'
构建目录中的 perceptive_grasp 是结构化日志启动器,perceptive_grasp_core 是实际执行 pipeline 的 C++ 程序。正常运行使用启动器。
重要构建选项如下:
ENABLE_LAS2_CAMERA:控制是否构建spacemit_las2后端,默认开启。只使用 RealSense 后端且未准备 LAS2 运行时时,可设置为OFF。ENABLE_WEBRTC_AEC:控制是否构建 WebRTC 软件回声消除模块,默认开启。使用hardware_aec、half_duplex或不启用语音时可设置为OFF。ENABLE_ROS2_VOICE:控制是否构建基于 ROS 2std_msgs/String的语音话题桥,默认关闭。本节使用的本地语音桥不依赖该选项。ENABLE_MUJOCO_EXECUTOR:控制是否构建 PC 端 MuJoCo 仿真服务和本地仿真后端,默认关闭。ENABLE_REMOTE_MUJOCO:控制是否构建remote_mujoco相机和机械臂客户端,默认关闭。PC 与 K3 分离运行仿真时需要开启。X86_STANDALONE:启用 x86 主机侧规划和调试构建,同时使用 OpenCV DNN 检测器和 mock 执行器。该模式不控制真实机械臂和底盘。LAS2_RUNTIME_DIR:指定非默认的spacemit_las2运行时目录。运行时位于~/las2_runtime时无需设置。
默认构建启用 WebRTC AEC。首次配置时会下载固定版本的 webrtc-audio-processing,并缓存到 ~/.cache/thirdparty。配置日志应包含:
-- [Voice] WebRTC AEC enabled
例如,只构建 RealSense 后端并关闭软件回声消除:
cmake -S . -B build \
  -DENABLE_LAS2_CAMERA=OFF \
  -DENABLE_WEBRTC_AEC=OFF
cmake --build build -j"$(nproc)"
构建摘要应显示真实硬件执行器、vision_service 检测器以及至少一个可用相机后端,例如:
=== perceptive_grasp Build Summary ===
  Detector:  VisionService
  Executor:  Real hardware
  Camera:    realsense, spacemit_las2
Camera 只列出本次构建可用的后端。实际运行后端由 camera.type 选择。
10.3.5 硬件配置和运行前检查
连接设备前关闭机械臂和底盘动力。运行用户需要访问串口、视频和音频设备:
sudo usermod -aG dialout,video,audio "$USER"
exec su - "$USER"
使用 spacemit_las2 时,还需要允许 video 用户组访问 DMA heap:
echo 'SUBSYSTEM=="dma_heap", KERNEL=="system", GROUP="video", MODE="0660"' | \
  sudo tee /etc/udev/rules.d/99-las2-dma-heap.rules
sudo udevadm control --reload-rules
sudo chgrp video /dev/dma_heap/system
sudo chmod 0660 /dev/dma_heap/system
连接硬件后首次执行运行环境检查:
cd ~/spacemit_robot/application/ros2/linksee/perceptive_grasp
source ~/spacemit_robot/build/envsetup.sh
source ~/.venv-grasp/bin/activate
python3 scripts/check_runtime_env.py \
  --config config/grasp_pipeline.yaml \
  --build-dir build \
  --no-fix
运行环境检查包括:
- 根据
camera.type检查相机设备、运行库、模型和标定文件。 - 识别机械臂、底盘和音频设备。
- 给出机械臂和底盘的稳定串口路径。
设备路径尚未更新时,首次检查可以出现 [FAIL]:
[SUGGEST] manipulator.uart_device: "/dev/serial/by-id/..."
[SUGGEST] mobile_base.dev_path: "/dev/serial/by-id/..."
配置机械臂和底盘
根据检查结果更新机械臂和底盘的稳定串口路径。以下内容摘自发布配置,用于核对现场必改字段和安全相关默认值;不要用该片段替换完整配置文件。
manipulator:
  uart_device: "/dev/serial/by-id/<机械臂串口>"
  urdf_path: "../urdf/so101.urdf"
  home_joints: [1.546, -1.765, 1.400, 1.093, 0.186]
  observe_joints: [1.544, -0.067, 0.101, 1.382, 0.188]
  side_ready_joints: [1.550, 0.021, 1.400, -1.700, -0.036]
  joint_limits:
    - {joint: 0, min: -1.540, max: 1.630}
    - {joint: 1, min: -1.770, max: 1.680}
    - {joint: 2, min: -1.840, max: 1.430}
    - {joint: 3, min: -1.790, max: 1.670}
    - {joint: 4, min: -2.700, max: 2.800}

place:
  place_joints: [-1.500, -0.122, 0.101, 1.383, 0.330]
  release_open: 0.5

mobile_base:
  enabled: true
  dev_path: "/dev/serial/by-id/<底盘串口>"
  target_x: 0.275
  x_tolerance: 0.035
  y_tolerance: 0.15
  max_step_m: 0.12
  linear_speed: 0.20
  angular_speed: 1.2
  min_cmd_duration_ms: 350
  max_align_attempts: 6
  max_total_travel_m: 0.24
target_x ± x_tolerance定义目标的前向舒适区。y_tolerance定义相对机械臂基座中心线的横向允许偏差。max_align_attempts和max_total_travel_m限制单轮任务的底盘对齐次数和累计直线移动距离。observe_joints和side_ready_joints分别定义顶抓与侧抓观察姿态。home_joints和place_joints分别定义任务归位姿态和放置姿态。更换机械臂后,应在完成关节标定的前提下重新确认这些预定义姿态。- 底盘将目标移入舒适区后,pipeline 仍会执行机械臂工作空间和逆运动学可达性检查。
配置抓取策略
grasp.strategy 支持 auto、top 和 side。发布配置使用 auto,根据目标三维高度、水平尺寸和候选可达性选择顶抓或侧抓,不读取目标类别。
grasp:
  strategy: "auto"
  top:
    approach_height: 0.10
    grasp_depth: 0.015
    gripper_offset: 0.0
    grasp_point_x_ratio: 1.0
    position_source: "mask_depth"
    safe_mask_interior: false
    support_plane_occlusion_recovery: false
    support_plane_height_anchor: false
    minimum_grasp_height: 0.0
    verification_lift_m: 0.0
    gripper_open: 0.6
  side:
    min_height_m: 0.060
    min_height_width_ratio: 1.0
    approach_distance_m: 0.020
    entry_clearance_m: 0.030
    pregrasp_min_x_m: 0.270
    single_sided_gripper: true
    gripper_offset_m: 0.010
    grasp_forward_offset_m: 0.020
    grasp_height_ratio: 0.60
    initial_lift_m: 0.050
    lift_retreat_m: 0.025
  gripper_effort: 0.8
  gripper_hold_load_threshold: 100.0
  gripper_empty_position_margin: 0.03
  gripper_timeout_ms: 3000
  geometry:
    sample_stride: 2
    max_object_points: 4000
    min_object_points: 80
    plane_distance_threshold_m: 0.008
    table_clearance_m: 0.005
    footprint_padding_m: 0.005
    gripper_max_width_m: 0.10
    planning_timeout_ms: 750
    perception_budget_ms: 500
  workspace:
    x_min: 0.0
    x_max: 0.5
    y_min: -0.3
    y_max: 0.3
    z_min: 0.0
    z_max: 0.20
top参数只影响顶抓,side参数只影响侧抓,两组参数不会互相覆盖。side.min_height_m和side.min_height_width_ratio共同定义auto首次选择侧抓的三维形状门限。side.entry_clearance_m控制机械臂从观察位进入侧抓区域时,夹爪下缘高于目标最高点的安全距离。side.approach_distance_m定义预抓取位到抓取位的水平进给距离;side.grasp_forward_offset_m对整套侧抓位姿施加前后补偿,不改变进给距离。geometry控制目标点云、桌面平面、夹爪宽度和候选规划约束。geometry.perception_budget_ms是性能告警预算。超过预算时记录OVERRUN,但不会仅因耗时超限而终止安全候选。workspace是机械臂动作前的安全边界。底盘对齐不会绕过工作空间和 IK 检查。- 夹爪负载和闭合位置共同用于判断是否抓住目标。
配置语音设备(可选)
启用本地语音交互时,根据检查结果更新采集设备和播放设备编号:
voice:
  echo_cancellation:
    mode: "webrtc_aec"
    delay_ms: 50
    noise_suppression: true
    high_pass_filter: true

  asr:
    backend: "sensevoice"
    device: 1
    device_name: ""
    rate: 16000
    channels: 1
    channel_index: -1
    mixer_volume: 40
    vad_trigger_threshold: 0.4
    vad_stop_threshold: 0.3
    vad_min_speech_duration_ms: 100
    vad_endpoint_hold_ms: 600
    vad_max_speech_duration_ms: 4000

  tts:
    enabled: true
    engine: "matcha:zh"
    playback_device: 1
    playback_device_name: ""
    playback_rate: 48000
    channels: 1
    speed: 1.0
    volume: 80
    mixer_volume: 80
    speak_all_states: false
语音设备参数说明如下:
echo_cancellation.mode:普通麦克风和扬声器组合使用webrtc_aec;音频硬件已输出消除回声后的录音流时使用hardware_aec;无法使用回声消除时使用half_duplex。echo_cancellation.delay_ms:扬声器播放到回声进入麦克风的估计延迟,仅用于webrtc_aec。asr.backend:ASR 后端,可选sensevoice或qwen3_asr。asr.device_name:采集设备名称。非空时优先按名称解析当前设备编号;未配置时使用asr.device。asr.device:采集设备编号。tts.enabled:是否启用状态语音播报。tts.playback_device_name:播放设备名称。非空时优先按名称解析当前设备编号;未配置时使用tts.playback_device。tts.playback_device:播放设备编号。rate、playback_rate和channels:录音与播放格式,应与所选设备支持的格式一致。mixer_volume:启动时设置的 ALSA 录音增益或PCM音量,设为-1时不修改 mixer。
设备不支持默认格式时,语音桥会探测可用格式并输出最终选择结果。
hardware_aec 和 webrtc_aec 在 TTS 播放期间保持 VAD 和 ASR 连续运行。half_duplex 会在 TTS 播放期间暂停语音识别。
复查运行环境
更新配置并修正其他 [FAIL] 项后,重新执行检查:
python3 scripts/check_runtime_env.py \
  --config config/grasp_pipeline.yaml \
  --build-dir build \
  --no-fix
环境可运行时,最后一行显示:
[SUMMARY] ready
10.3.6 执行手眼标定
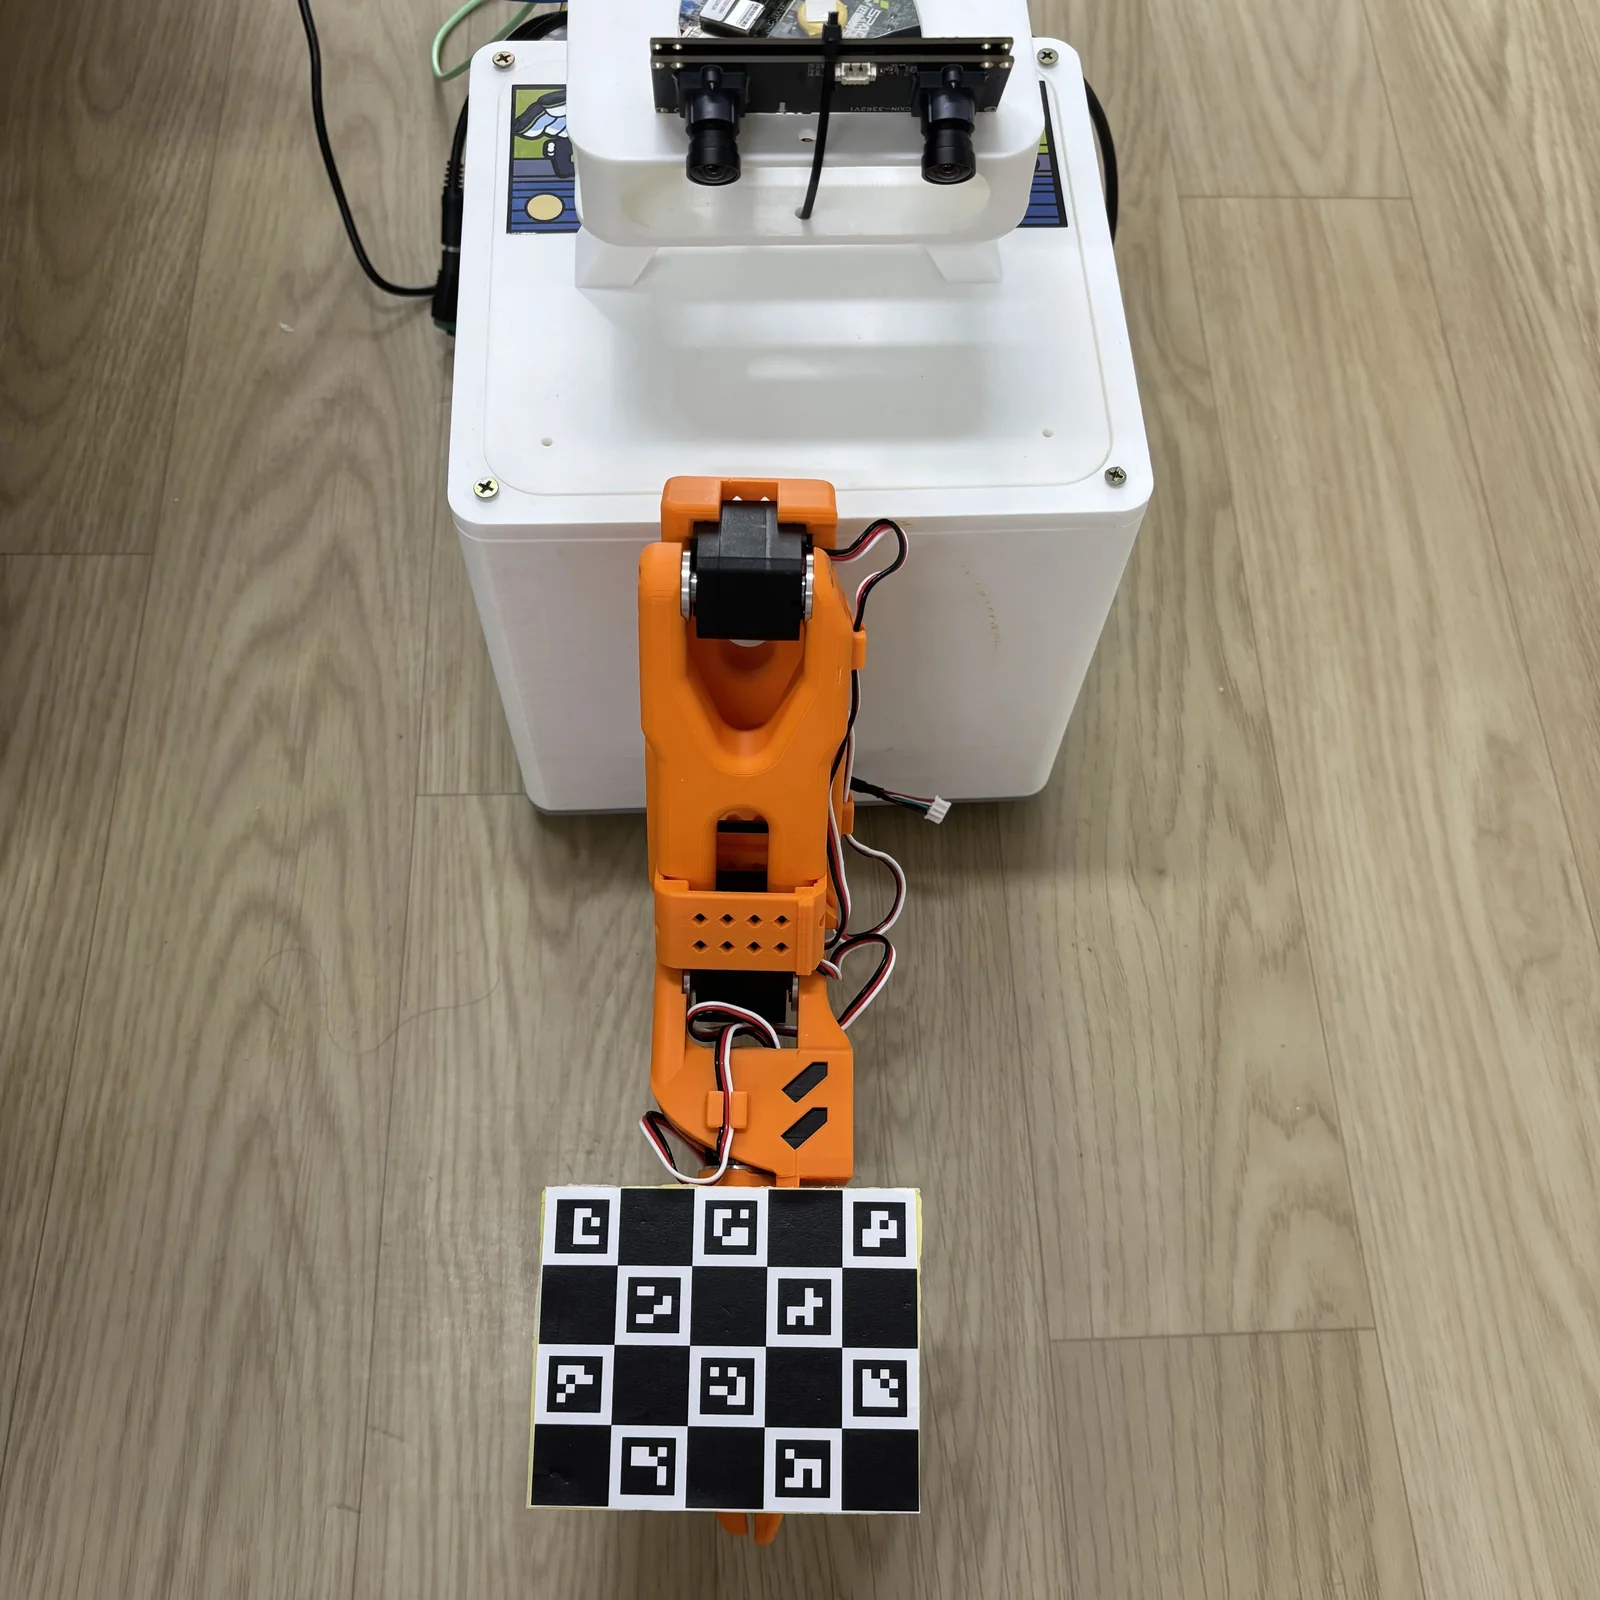
perceptive_grasp 使用 eye-to-hand 标定计算 RGB-D 相机坐标系到机械臂基座坐标系的变换。安装如图所示,要求如下:
- RGB-D 相机固定在机身上。
- ChArUco 标定板刚性固定在夹爪末端。
标定板生成
生成 4 × 5 ChArUco 标定板:
cd ~/spacemit_robot/application/ros2/linksee/perceptive_grasp
source ~/spacemit_robot/build/envsetup.sh
source ~/.venv-grasp/bin/activate
python3 scripts/generate_charuco_board.py \
  --squares-x 4 \
  --squares-y 5 \
  --square-length 0.020 \
  --marker-length 0.014 \
  --output config/charuco_4x5_20mm_14mm.png
数据采集
采集数据时满足以下要求:
- 标定板尺寸使用打印后的实测值。
- 采集至少 15 个有效姿态。
- 姿态应覆盖左、中、右、高、低和不同腕部角度。
python3 scripts/calibrate_hand_eye.py \
  --config config/grasp_pipeline.yaml \
  --charuco-squares-x 4 \
  --charuco-squares-y 5 \
  --charuco-square-length 0.020 \
  --charuco-marker-length 0.014 \
  --num-poses 15 \
  --dataset-dir "config/hand_eye_datasets/handeye_$(date +%Y%m%d_%H%M%S)"
标定结果写入
将 <dataset> 替换为采集命令生成的数据集目录,求解并写回配置:
python3 scripts/calibrate_hand_eye.py \
  --solve-only \
  --dataset-dir config/hand_eye_datasets/<dataset> \
  --apply-config config/grasp_pipeline.yaml
脚本会更新 calibration.<camera.type>.T_base_camera 并备份原配置,不会覆盖其他相机后端的手眼标定结果。
标定结果验证
使用定位工具验证目标在机械臂基座坐标系中的位置:
./build/debug_localize \
  --config config/grasp_pipeline.yaml \
  --target banana \
  --frames 5 \
  --output /tmp/debug_localize
根据定位结果检查标定质量:
base_point_m应与目标相对机械臂基座的实测位置一致。- 存在稳定偏差时,检查标定板尺寸、采集姿态覆盖和相机固定情况。
- 不要使用抓取偏移掩盖标定误差。
10.3.7 运行抓取
以下命令会初始化真实硬件,其中非 --plan-only 命令会驱动机械臂和底盘。运行前清理机器人工作空间,确认急停和断电装置可用,并保持人员远离运动范围。
先验证配置结构。该命令不初始化硬件:
./build/perceptive_grasp_core \
  --config config/grasp_pipeline.yaml \
  --validate-config
输出包含 [Config] valid 时,配置字段和取值通过检查。
先使用 --plan-only 验证目标感知、抓取策略和机械臂路径。该模式会初始化硬件并读取机械臂状态,但不会发送机械臂或底盘运动命令:
cd ~/spacemit_robot/application/ros2/linksee/perceptive_grasp
source ~/spacemit_robot/build/envsetup.sh
./build/perceptive_grasp \
  --config config/grasp_pipeline.yaml \
  --target cup \
  --plan-only
确认规划成功后执行真实抓取:
cd ~/spacemit_robot/application/ros2/linksee/perceptive_grasp
source ~/spacemit_robot/build/envsetup.sh
./build/perceptive_grasp \
  --config config/grasp_pipeline.yaml \
  --target banana
程序按以下流程运行:
DETECTING关联连续帧中的同一目标,并等待检测框的位置和面积满足稳定条件。PLANNING生成目标点云、拟合桌面平面并计算顶抓或侧抓候选。目标位置需要调整时,pipeline 进入BASE_ALIGNING,停车后返回DETECTING。- 目标位置满足要求后,pipeline 锁定抓取策略。顶抓进入
observe_joints,侧抓进入side_ready_joints。 - 观察动作结束后,pipeline 刷新相机数据并重新检测和规划。移动前的图像、深度和三维坐标不会复用。
- 已锁定策略的候选通过工作空间、夹爪宽度、关节限制、IK、桌面间隙和完整路径检查后,pipeline 进入
APPROACHING。 - 顶抓从目标上方向下接近。侧抓先从目标上方进入安全预抓取位,张开夹爪后下降并水平进给。
GRASPING闭合夹爪,LIFTING抬升或退出,PLACING放置并释放目标,HOMING完成本轮收尾。- 夹爪在闭合后和抬升后结合位置与负载判断是否持物。任一阶段失败时,pipeline 进入
RECOVERING。
底盘可以在策略锁定前或观察动作后的重规划阶段介入。每次底盘动作后都重新获取图像和深度;策略锁定后不会因单帧深度波动切换顶抓或侧抓。
连续抓取时增加 --loop:
./build/perceptive_grasp \
  --config config/grasp_pipeline.yaml \
  --target banana \
  --loop
--loop 不限制循环次数。每轮完成后,机械臂回到本轮策略对应的观察位并立即开始下一轮检测。循环模式不区分上一轮目标实例,视野中满足目标类别和稳定性要求的目标可以再次被抓取。
按一次 Ctrl+C 后,程序等待当前动作结束并安全归位。仅在无法安全退出时,再次按 Ctrl+C 强制终止。
日志分为以下两种模式:
- 默认模式按阶段输出开始时间、耗时和结果,并在结束时给出
PIPELINE SUMMARY。 - 调试第三方库、相机、机械臂或底盘驱动时增加
--debug。
./build/perceptive_grasp \
  --debug \
  --config config/grasp_pipeline.yaml \
  --target banana
10.3.8 启动语音控制
语音桥会启动抓取程序,并负责录音、VAD、ASR、TTS 和状态播报:
cd ~/spacemit_robot/application/ros2/linksee/perceptive_grasp
source ~/spacemit_robot/build/envsetup.sh
source ~/.venv-grasp/bin/activate
./build/perceptive_grasp \
  --voice-control \
  --config config/grasp_pipeline.yaml
真机配置默认使用 SenseVoice。需要临时切换到 Qwen3-ASR 时增加 --asr-backend qwen3_asr;该参数只覆盖本次运行,不修改配置文件:
./build/perceptive_grasp \
  --voice-control \
  --asr-backend qwen3_asr \
  --config config/grasp_pipeline.yaml
终端出现以下日志后即可发送语音命令:
[VoiceBridge] Listening: ...
支持的命令包括:
- “抓香蕉”:启动一次香蕉抓取任务。
- “停止”:取消当前任务。夹爪未持物时回到观察位继续等待;夹爪可能持物时回到 home 位并退出。
- “结束”或“回家”:机械臂回到 home 姿态并退出程序。
10.4 验收真机抓取与日志
使用顶抓和侧抓目标分别完成至少一次全流程验收。每次任务应满足以下条件:
- RGB-D 彩色图、深度图和相机内参初始化成功。
- 目标连续稳定后进入规划;观察动作或底盘动作结束后重新获取 RGB-D 数据。
- 候选通过工作空间、夹爪宽度、关节限制、IK、桌面间隙和完整路径检查。
- pipeline 依次完成
APPROACHING、GRASPING、LIFTING、PLACING和HOMING。 - 目标在夹爪闭合并确认持物后抬升,最终放置到指定区域。
- 最终摘要显示
result=SUCCESS,且没有进入RECOVERING或出现未处理错误。
默认日志用于核对阶段耗时和结果:
[Init]:输出相机、检测器、机械臂和底盘的初始化结果。[Stage N]:输出状态机阶段、阶段耗时和结果。[Action]:输出机械臂、夹爪或底盘动作耗时。[Timing] stage=PERCEPTION_PLANNING:输出单轮感知与规划耗时、预算和结果。PIPELINE SUMMARY:汇总初始化、任务、端到端耗时和最终失败原因。
10.5 运行效果
spacemit_las2 真机抓取效果如下:
10.6 MuJoCo 仿真
perceptive_grasp 支持将仿真环境和抓取 pipeline 分开运行:
- PC 运行 MuJoCo 物理仿真、RGB-D 渲染和第三视角窗口。
- 抓取 pipeline 可以运行在同一台 PC,也可以运行在 K3。
- PC 和 K3 通过
remote_mujoco协议传输彩色图、深度图、相机内参和机械臂命令。 - K3 运行 pipeline 时,可以使用板端麦克风和扬声器进行语音交互。
仿真环境具有以下特性:
- 机器人使用 MuJoCo Menagerie 的 UR5e 和 Robotiq 2F-85 模型。
- 物理环境模拟重力、摩擦、接触和物体运动。
- 执行前检查机械臂与桌面碰撞、完整路径和双指接触状态。
- 真机和仿真复用同一个启动器、pipeline 状态机、目标检测、三维几何估计、抓取规划和语音桥。
- 仿真配置只替换相机和机械臂后端,并关闭底盘对齐,不改变真机默认执行路径。
10.6.1 构建 PC 仿真服务
PC 需要 x86_64 Linux 和支持 OpenGL 的桌面会话。安装窗口与渲染依赖:
sudo apt update
sudo apt install -y libglfw3-dev libgl1-mesa-dev
构建仿真服务:
cd ~/spacemit_robot/application/ros2/linksee/perceptive_grasp
python3 scripts/prepare_mujoco_assets.py
cmake -S . -B build_mujoco \
  -DUSE_OPENCV_DNN=ON \
  -DUSE_MOCK_EXECUTOR=ON \
  -DENABLE_WEBRTC_AEC=OFF \
  -DENABLE_LAS2_CAMERA=OFF \
  -DENABLE_MUJOCO_EXECUTOR=ON \
  -DENABLE_REMOTE_MUJOCO=ON
cmake --build build_mujoco -j"$(nproc)"
ctest --test-dir build_mujoco --output-on-failure
CMake 优先使用 MUJOCO_DIR、/usr/local 或 /opt/mujoco 中的 MuJoCo。未找到时,构建系统会下载固定版本并缓存到 ~/.cache/thirdparty/mujoco。
构建完成后检查仿真服务、场景资源和 pipeline 程序:
python3 scripts/check_runtime_env.py \
  --config config/grasp_pipeline_mujoco_ur5e.yaml \
  --build-dir build_mujoco \
  --skip-voice \
  --no-fix
最后一行应显示 [SUMMARY] ready。
10.6.2 启动 PC 仿真服务
./build_mujoco/perceptive_grasp \
  --serve-simulation \
  --config config/grasp_pipeline_mujoco_ur5e.yaml \
  --listen 0.0.0.0 \
  --port 9090 \
  --viewer
服务启动后显示第三视角窗口,右上角显示虚拟 RGB-D 相机画面。相机位姿以斜向下视角覆盖工作区。
场景按以下规则初始化:
- 加宽的绿色取物区位于机械臂前方,红色放置区位于机械臂右侧,两者互不重叠。
apple、banana、cube和cup根据旋转后的占用宽度动态排成一行,避免相互遮挡。- 每次启动服务或显式重置场景时,程序都会随机调整排列顺序、位置和水平摆放角度。切换抓取目标不会重置场景。
服务端通过 [MujocoSimulation] Pickup layout: 输出当前布局的物体位置和 yaw。
10.6.3 在 PC 本地运行 pipeline
仿真服务启动后,新建终端运行同一个上层启动器:
./build_mujoco/perceptive_grasp \
  --config config/grasp_pipeline_remote_mujoco_ur5e.yaml \
  --target apple \
  --remote-host 127.0.0.1
PC 本地路线通过环回地址连接同一台 PC 上的仿真服务,用于检查场景、物理接触、碰撞和抓放动作。目标检测使用 PC 构建中的 OpenCV DNN 后端。
10.6.4 构建并运行 K3 客户端
在 K3 上构建远程仿真后端:
cd ~/spacemit_robot
source build/envsetup.sh
cd application/ros2/linksee/perceptive_grasp
cmake -S . -B build_remote_mujoco \
  -DENABLE_REMOTE_MUJOCO=ON \
  -DENABLE_LAS2_CAMERA=OFF \
  -DENABLE_WEBRTC_AEC=ON
cmake --build build_remote_mujoco -j"$(nproc)"
运行前检查当前构建、可选语音设备和 PC 仿真服务:
source ~/.venv-grasp/bin/activate
python3 scripts/check_runtime_env.py \
  --config config/grasp_pipeline_remote_mujoco_ur5e.yaml \
  --build-dir build_remote_mujoco \
  --no-fix
运行抓取,将 <pc_ip> 替换为 PC 的实际地址:
./build_remote_mujoco/perceptive_grasp \
  --config config/grasp_pipeline_remote_mujoco_ur5e.yaml \
  --target apple \
  --remote-host <pc_ip>
--target 支持 apple、banana、cube 和 cup。--remote-host 和 --remote-port 会同时覆盖远程相机和机械臂地址。
将 --target 设置为 apple、banana 或 cube 可验收顶抓;设置为 cup 可验收侧抓。顶层 remote_mujoco 配置块同时设置相机和机械臂服务地址,--remote-host 和 --remote-port 会覆盖本次运行使用的共享端点。
10.6.5 在 K3 使用语音控制仿真
先在 config/grasp_pipeline_remote_mujoco_ur5e.yaml 中根据设备枚举结果设置 voice.asr.device_name、voice.asr.device、voice.tts.playback_device_name 和 voice.tts.playback_device,然后运行:
./build_remote_mujoco/perceptive_grasp \
  --voice-control \
  --config config/grasp_pipeline_remote_mujoco_ur5e.yaml \
  --remote-host <pc_ip>
语音桥在 K3 本地执行 VAD、ASR、AEC 和 TTS,pipeline 通过同一个 remote_mujoco 端点读取仿真相机并控制 UR5e。语音命令与真机相同,包括抓取、取消和归位。
K3 本地运行 MuJoCo 不属于本方案支持范围。MuJoCo 物理仿真、OpenGL 渲染和第三视角窗口保持在 x86_64 PC 运行。
10.6.6 验收仿真结果
先在 PC 上验证两份 MuJoCo 配置:
./build_mujoco/perceptive_grasp_core \
  --config config/grasp_pipeline_mujoco_ur5e.yaml \
  --validate-config
./build_mujoco/perceptive_grasp_core \
  --config config/grasp_pipeline_remote_mujoco_ur5e.yaml \
  --validate-config
两条命令均应输出 [Config] valid。
一次完整任务应满足以下条件:
apple、banana和cube选择top,cup选择side。- 绿色取物区、红色放置区和四个物体完整出现在相机画面中,物体之间没有遮挡。
- 夹爪与目标产生双指接触后,目标才随夹爪移动。
- 机械臂将目标抬起并搬运到红色放置区上方。
- 夹爪张开后,目标受重力落到桌面,服务端输出
inside_zone_xy=true。 - pipeline 完成
APPROACHING、GRASPING、LIFTING、PLACING和HOMING,最终摘要显示result=SUCCESS。 - 连续抓取时,已放置目标保持在红色区域内,后续目标选择不会重置场景。
发生机械臂与桌面碰撞、完整路径碰撞、空抓、通信超时或目标落在红色区域外时,任务进入失败恢复流程。程序不会直接修改物体坐标以伪造抓取成功。
11. 常见问题
| 现象 | 处理 |
|---|---|
lunch 中看不到 linksee 方案 | 先执行 source build/envsetup.sh 重新加载编译环境;确认仓库已完整同步,且当前目录位于 spacemit_robot 顶层;必要时重新执行 repo sync -j4 后再试。 |
执行 m 编译失败,提示 ROS 2 依赖缺失 | 按本文“系统依赖安装”重新安装 ros-humble-nav*、ros-humble-cartographer*、ros-humble-pcl-ros、ros-humble-robot-localization 等依赖;安装完成后重新打开终端并加载环境。 |
| 底盘控制节点已启动,但小车不运动 | 确认是否已有 /cmd_vel 输入;可先运行 teleop_twist_keyboard 做最小化验证;同时检查底盘控制器、电机驱动和电池是否正常上电。 |
| 机器人运动方向不对,前进变后退或左右转向相反 | 优先检查左右电机接线和电机方向定义是否一致;同步确认左右轮映射、方向控制引脚和底盘参数配置。 |
/odom 没有数据或里程计明显异常 | 检查编码器反馈链路是否正常;确认轮径、轮距、减速比等参数与实际底盘一致;若存在明显漂移,需重新标定 wheel_base、reduction_ratio 等参数。 |
| 雷达启动失败或导航中看不到激光点云 | 确认雷达 USB/串口已正确接入并被系统识别;重新执行 ros2 launch linksee start_ydlidar.launch.py 观察日志;检查雷达供电是否稳定、型号是否与当前启动文件匹配。 |
导航无法正常工作,启动 nav2 后地图或定位异常 | 先确认底盘 /odom、雷达 /scan、IMU 等基础话题已正常发布;建图、定位、导航建议分步骤验证,不要在底层链路未打通时直接联调 nav2。 |
| PC 端可视化无法显示机器人或话题列表为空 | 确认板端和 PC 端 ROS 2 版本一致且网络互通;分别在两端正确 source 对应工作区环境;必要时检查 ROS_DOMAIN_ID 是否一致。 |
更换了小核内核或 itb 后仍无法使用底盘方案 | 确认 update_esos.sh 和内核替换步骤已完整执行并重启系统;启动后检查相关设备节点和驱动日志,必要时重新刷写并再次验证。 |
| Host 无法启动底盘 | 确认已执行 ./scripts/build_linksee_chassis.sh,并检查 third_party/chassis/build/libchassis.so 是否存在。 |
| 找不到 follower arm 串口 | 检查 linksee 手臂连接,确认 --robot.port 是否为实际串口,例如 /dev/ttyACM0。 |
| 找不到底盘串口 | 检查底盘控制器连接,确认 --robot.base_dev_path 是否为实际串口,例如 /dev/ttyACM1。 |
| 串口权限不足 | 对对应端口执行 sudo chmod 666 /dev/ttyACM0 或 sudo chmod 666 /dev/ttyACM1。 |
| Client 连接不上 Host | 确认 remote_ip / REMOTE_IP 为 Host 设备 IP,且 5565、5566 端口未被防火墙阻断。 |
| 相机帧率不稳或掉帧 | 在 --robot.cameras 中显式设置 fourcc":"MJPG",并确认 USB 带宽充足。 |
| 两轮差速底盘无法左右平移 | 属于正常现象,两轮差速底盘不支持左右平移。 |
| 续采覆盖旧数据 | 将 RESUME = True 用于追加采集;如需新数据集,设置新的 HF_REPO_ID 或清理本地数据。 |
| 恢复训练失败 | 检查 --config_path 是否指向已有 checkpoint 下的 train_config.json,并设置 --resume=true。 |
| 推理模型路径错误 | 检查 HF_MODEL_ID 是否指向实际存在的 pretrained_model 目录。 |
linksee_device 启动后 gateway 看不到工具 | 确认 mlink gateway 已启动,设备名为 linksee,启动命令为 linksee_device unix linksee。 |
| Hermes 中看不到 linksee 工具 | 检查 ~/.hermes/config.yaml 中 MCP 地址是否指向 http://127.0.0.1:18765/mcp,并确认 linksee_device 已连接 gateway。 |
| 自然语言启动推理失败,提示模型目录不存在 | 确认模型已放入 application/native/linksee/models/linksee_act_pick_place_move_v2/checkpoints/100000/pretrained_model。 |
| 停止 host 后机械臂未释放 | stop_host.sh 会先发送 SIGINT 触发 Python 清理逻辑;如超时仍未退出,会回退到强制停止,可查看 /tmp/linksee_host.log 排查。 |