Reachy Mini 桌面机器人
Reachy Mini 是由 Hugging Face 与 Pollen Robotics 联合推出的开源桌面机器人,本方案基于 进迭时空(SpacemiT) K3-COM260 计算平台进行适配与开发。
1. 方案概述
Reachy Mini 是一个小型机器人运动控制交互应用,支持以下功能:
- 视觉跟随:通过摄像头实时检测人脸/手势,经 PD 控制算法驱动 Stewart 并联平台电机
- 语音对话控制:集成 VAD + ASR + LLM + TTS 全链路语音交互,支持语音指令控制机器人动作,支持纯本地模型,也可接入国内外云端模型
- 舞蹈表演:预编排的舞蹈动作序列,支持音频同步播放
- 仿真控制:通过 gRPC 远程控制 PC 端 MuJoCo 仿真,支持键盘实时操控和预设动作
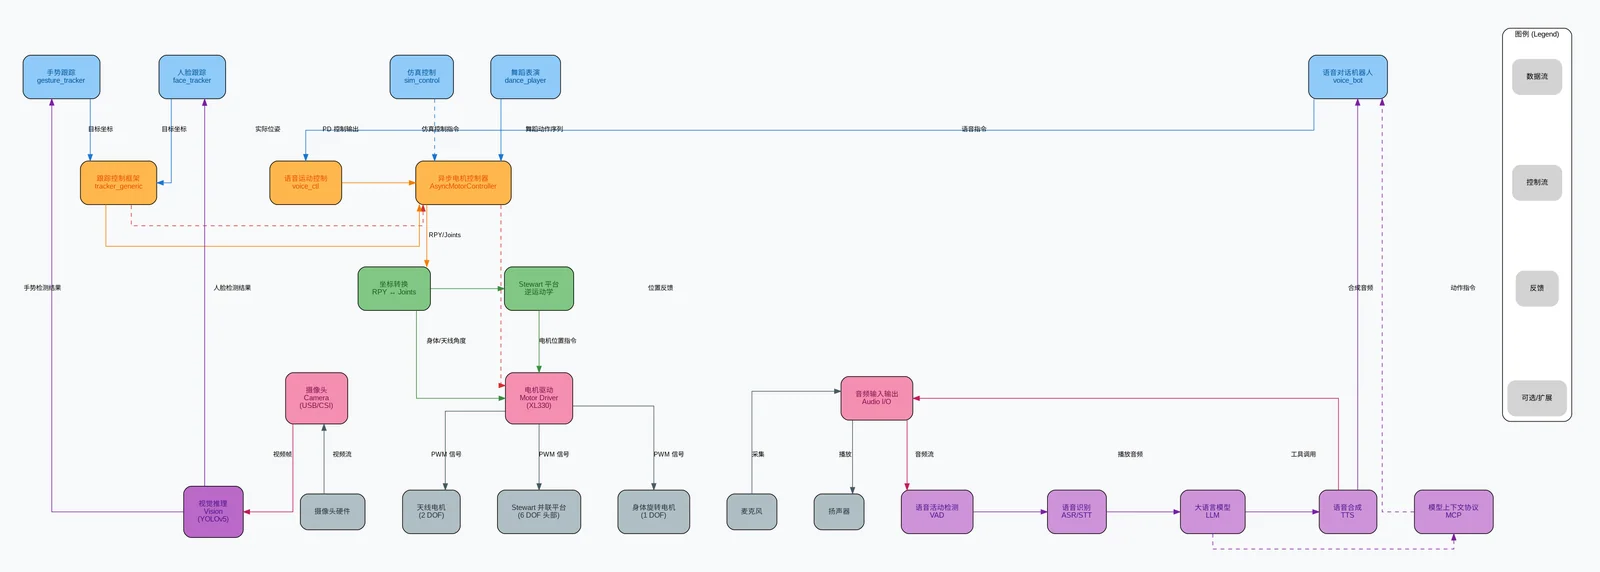
核心组件:
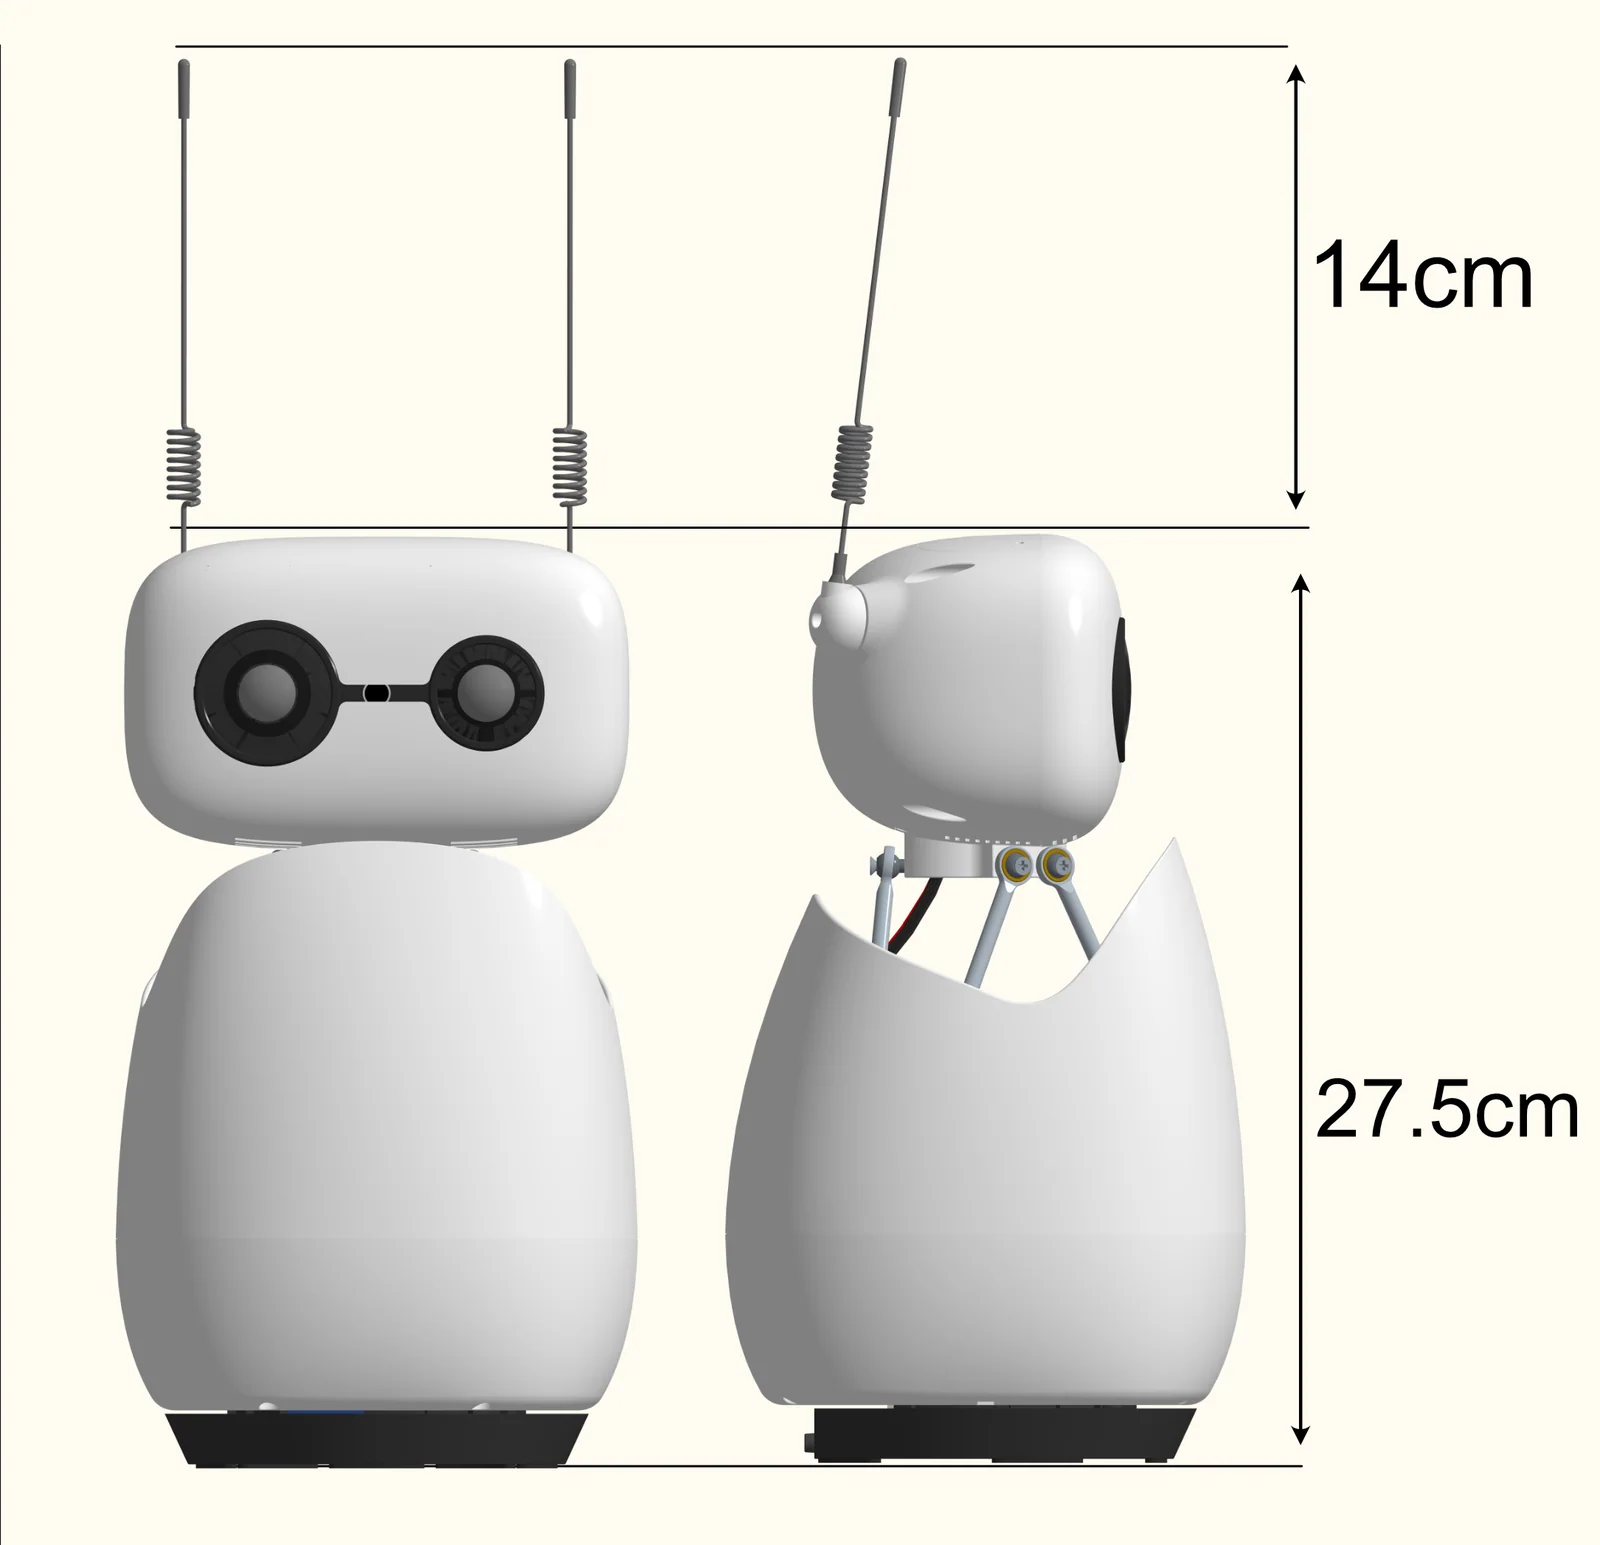
- 头部:6 DOF 运动(x, y, z, roll, pitch, yaw)
- 身体:垂直轴旋转
- 天线:2 个电机,360 度旋转
2. 硬件清单
| 项目 | 内容 |
|---|---|
| 推荐硬件 | Reachy Mini 机器人(Lite 版本) |
| 关键外设 | Sony IMX708 摄像头、PDM MEMS数字麦克风、扬声器、XL330 舵机 |
| 计算平台 | k3-com260 |
3. 环境搭建
3.1 硬件连接
- 连接电源
- 连接开发板 USB 口
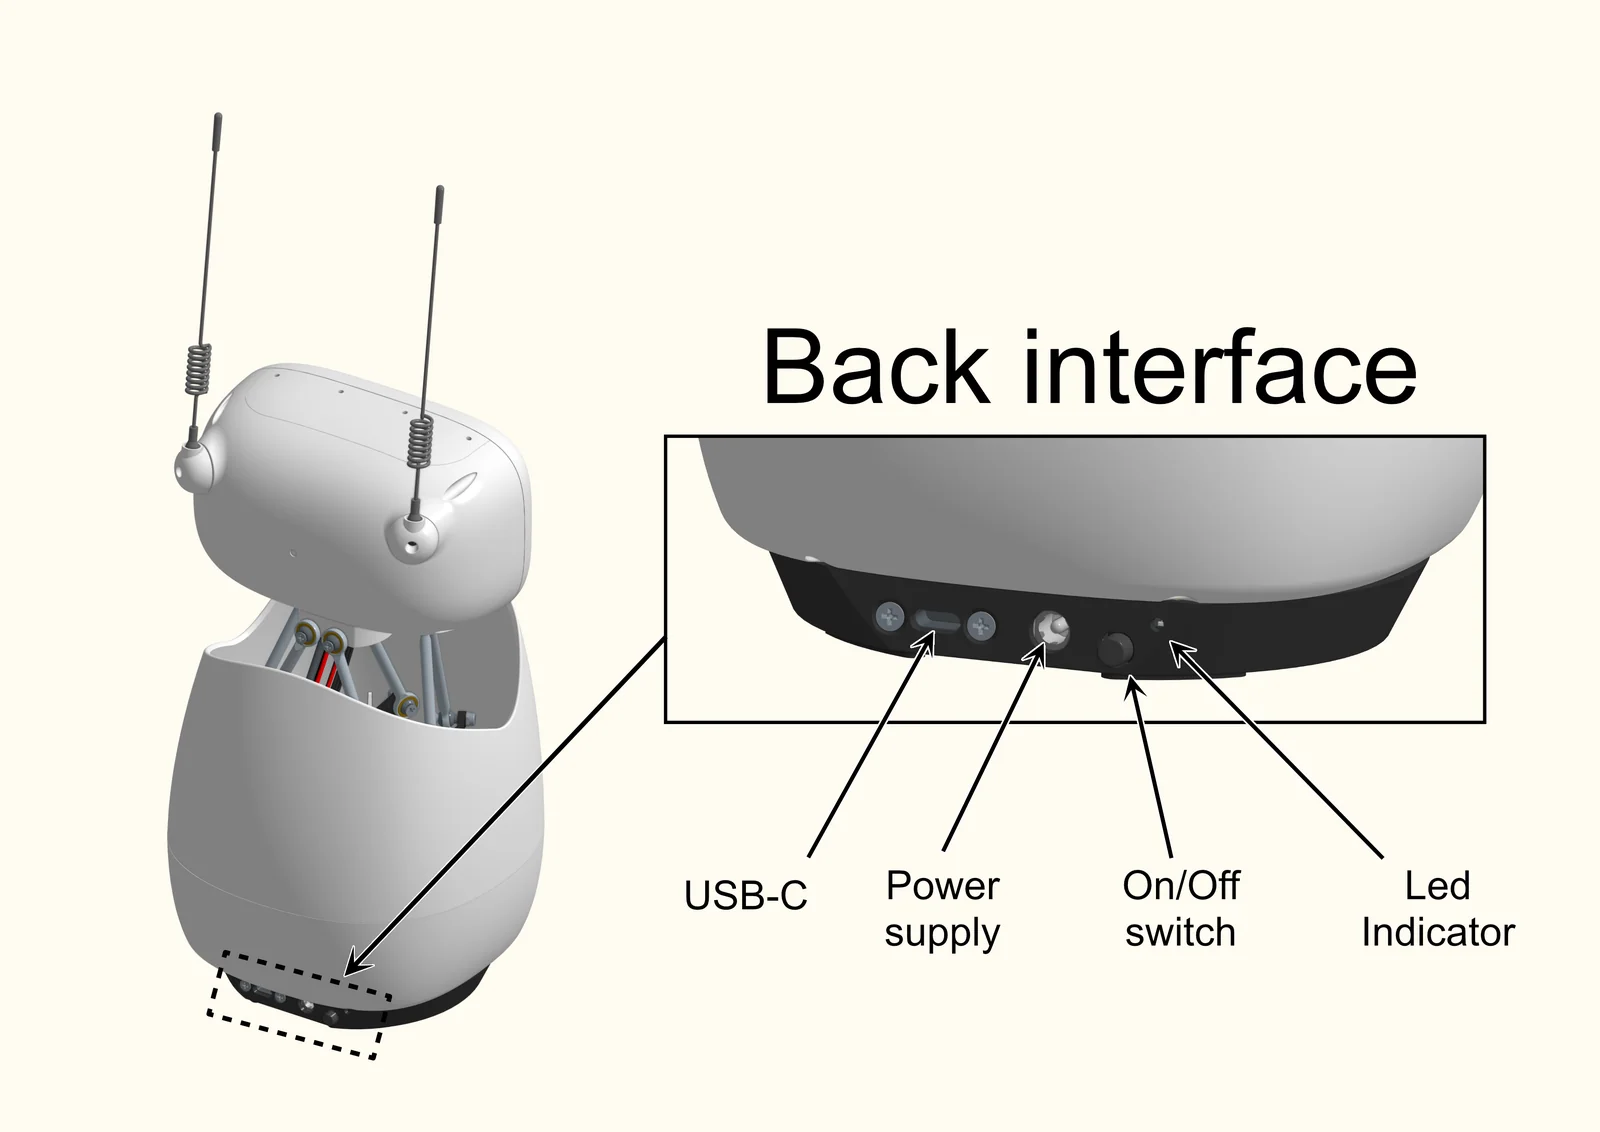
通过拔插 USB 确定串口号
 # 电机串口默认为 /dev/ttyACM0
   ls /dev/tty*
3.2 代码下载
repo init -u https://github.com/spacemit-robotics/manifest.git -b main -m default.xml \
--repo-url=https://gitee.com/spacemit-robotics/git-repo \
-g core,peripherals,agent_tools,model_zoo,multimedia,reachy_mini
repo sync -j4
repo start robot-dev --all
3.3 外部依赖
核心依赖:
components/peripherals/motor— 电机驱动库components/model_zoo/vision— 视觉推理库- OpenCV(
/opt/opencv-spacemit)— 图像采集与显示
音频依赖(test_dance 和 reachy_voice_bot 需要):
libportaudio— 音频采集/播放libsndfile— 音频文件读写libsamplerate— 采样率转换libfftw3— FFT 运算
AI 组件依赖(仅 reachy_voice_bot):
components/model_zoo/asr— 语音识别components/model_zoo/tts— 语音合成components/model_zoo/vad— 语音活动检测components/model_zoo/llm— 大语言模型推理components/multimedia/audio— 音频处理库 # 优先编译此模块mcp
所有依赖在编译时会被下载
3.4 编译构建
cd spacemit_robot    # 跳转下载 SDK 的目录,即项目根目录

lunch  # 选择方案
方案如下
You're building on Linux

Lunch menu... pick a combo:

     1  k1-muse-pipro-minimal
     2  k3-com260-mars
     3  k3-com260-minimal
     4  k3-com260-reach-mini
     5  k3-com260-humanoid-asimov
     6  k3-com260-humanoid-g1
     7  k3-com260-humanoid-go1
     8  k3-com260-humanoid-h1_2
     9  k3-com260-humanoid-qinglong
     10 k3-com260-humanoid-r1
     11 k3-com260-humanoid-tiangong
     12 k3-com260-humanoid-tinker
     13 kx-generic-omni_agent
选择 k3-com260-reach-mini
m #执行编译
所有依赖将在执行编译时检测和下载,系统依赖选择 y 自动安装
首次编译说明:
- 可执行文件安装到
output/staging/bin - 所有依赖库和头文件安装在
output/staging/lib和output/staging/include
4. 综合场景:语音控制全功能交互(推荐)
reachy_voice_bot 是 Reachy Mini 的核心应用,将语音对话、动作控制、视觉跟随、舞蹈表演统一在一个语音入口中,用户无需切换程序即可完成所有交互。
4.1 前置准备
完成 3.4编译
4.2 启动方式
1. 启动
程序支持不带任何命令行参数启动(推荐),所有参数均可通过配置文件 config/config_paras.yaml 预设,未配置的设备参数将自动探测。
推荐:守护进程模式启动(最简单)
只需确保配置文件中 llm.url 已正确填写,即可一键启动:
reachy_voice_bot start # 后台启动
预期现象: (初始化成功后) 语音播报开始对话提示,开始进行语音控制
语音控制与模式切换关键词
启动后可通过语音指令控制机器人,系统会优先匹配以下关键词,未命中时回退到 LLM 自由对话:
| 目的 | 关键词/示例 | 说明 |
|---|---|---|
| 启动人脸跟随 | "跟着我"、"跟随我"、"看着我"、"人脸跟踪" | 启动人脸检测并进入人脸跟随模式 |
| 启动手势跟随 | "跟着手掌"、"手势跟随"、"手势跟踪"、"跟着手" | 启动手势检测并进入手势跟随模式 |
| 停止跟随 | "别跟了"、"停止跟随"、"不要跟了"、"停止手势" | 停止当前跟随模式,释放 NPU 资源 |
| 头部动作 | "左转"、"右转"、"抬头"、"低头"、"左歪头"、"右歪头" | 控制头部单轴运动(Yaw/Pitch/Roll) |
| 身体动作 | "身体左转"、"身体右转" | 控制身体垂直轴旋转 |
| 复位 | "回正"、"回中"、"复位" | 全身回中归零 |
| 舞蹈表演 | "甩头舞"、"杰克逊"、"小鸡啄米"、"嗯哼歪头" | 执行预编排舞蹈(含音频同步) |
| 系统退出/关机 | "睡觉吧"、"关机" | 退出程序 |
2. 状态查询
reachy_voice_bot status # 查看运行状态和当前模式
预期现象: 输出当前模式
模式列表
| 状态值 | 说明 |
|---|---|
初始化中 | 程序正在启动,正在初始化 LLM、VAD、TTS、音频设备等 |
对话模式 | 所有引擎与音频初始化完成,等待语音输入(正常就绪) |
人脸跟随 | 当前处于人脸跟随模式(TCM 占用,限制 TTS) |
手势跟踪 | 当前处于手势跟踪模式(TCM 占用) |
未知 / 无文件 | 未运行或状态不可用 |
3. 终止程序
reachy_voice_bot stop # 停止
预期现象: 机器人卸力,程序结束
参数配置说明与拓展
程序支持两种配置方式,必配项为 串口设备节点(motor.port)和 LLM 地址(llm.url),其余参数不配置时自动探测。
关于 llm model 的说明
配置文件默认提供 4 种本地模型选择,通过配置文件、命令行方式传入均可,不传则使用默认配置(qwen2.5:0.5b)
本地模型列表提供的模型支持启动自动下载,如果使用其他本地模型,请下载到路径: ~/.cache/models/llm/,指定即可生效
模型列表:
| 配置名称 | 模型文件 | 说明 |
|---|---|---|
qwen2.5:0.5b | qwen2.5-0.5b-instruct-q4_0.gguf | 默认模型,内存占用最小 |
qwen2.5:1.5b | qwen2.5-1.5b-instruct-q4_0.gguf | 平衡性能与资源 |
qwen2.5:3b | qwen2.5-3b-instruct-q4_0.gguf | 更强的对话能力 |
glm-edge:1.5b | glm-edge-1.5b-chat-q4_0.gguf | GLM 系列轻量模型 |
方式一:配置文件(推荐)
编辑 config/config_paras.yaml(位于 reachy_mini/config 目录,或通过 --config <path> 指定):
llm:
  url: "http://localhost:8080"    # 必配:LLM API 地址
  model: "qwen2.5:0.5b"
motor:
  port: "/dev/ttyACM0"           # 必配:电机串口节点
tts:
  engine: "matcha:zh-en"
# 其余参数(audio、camera 等)留默认值即可,程序自动探测
方式二:命令行参数
reachy_voice_bot --llm-url http://localhost:8080 --motor-port /dev/ttyACM0
使用云端大模型时,将 llm.url 改为云端地址或通过命令行覆盖:
export OPENAI_API_KEY="sk-your-api-key"
reachy_voice_bot --llm-url https://api.deepseek.com/v1 --model deepseek-chat
--llm-url填写到/v1即可,程序自动拼接/chat/completions
参数优先级:命令行参数 > 配置文件 > 自动探测
4.2.1 运行模式与命令行参数
运行模式:
| 模式 | 命令 | 说明 |
|---|---|---|
| 后台守护(推荐) | reachy_voice_bot start [参数...] | 日志写入 /tmp/reachy_voice_bot.log |
| 前台运行 | reachy_voice_bot [参数...] | 适合调试,日志输出到控制台 |
| 停止 | reachy_voice_bot stop | 发送 SIGTERM 并清理状态文件 |
| 状态查询 | reachy_voice_bot status | 显示 PID 和当前模式 |
命令行参数(均可通过配置文件替代):
| 参数 | 说明 | 默认值 |
|---|---|---|
--llm-url <url> | LLM API 地址 | 配置文件 llm.url |
--model <name> | LLM 模型名称 | qwen2.5:0.5b |
--tts <engine> | TTS 后端 | matcha:zh-en |
--config <path> | 指定配置文件路径 | 内置默认路径 |
--motor-port <port> | 电机串口路径 | /dev/ttyACM0 |
--camera-id <id> | 人脸跟踪相机 ID | 自动探测 |
-i, --input-device <id> | 麦克风设备索引 | 自动探测 |
-o, --output-device <id> | 扬声器设备索引 | 自动探测 |
--capture-rate <hz> | 录音采样率 | 自动探测 |
--capture-channels <n> | 录音声道数 | 自动探测 |
--playback-rate <hz> | 播放采样率 | 自动探测 |
--playback-channels <n> | 播放声道数 | 自动探测 |
--mcp-config <path> | MCP 配置文件(启用工具调用) | — |
--save-audio [file] | 保存录音用于调试 | — |
--list-devices | 列出可用音频设备 | — |
4.3 交互逻辑
- 关键词优先:语音识别结果首先匹配预定义关键词表,命中后直接执行对应动作(绕过 LLM),响应更快
- LLM 兜底:未命中关键词的自然语言输入交由 LLM 处理,支持自由对话和 MCP 工具调用
- TCM 互斥保护:人脸/手势跟随运行期间 TCM 被占用,系统自动拦截除"停止跟随"外的所有指令,避免资源冲突
- 语音关机:说"睡觉吧"或"关机",机器人回复"好的,再见,下次再聊"后自动终止进程
4.4 典型使用流程
用户: "看着我"
机器人: "好的,即将启动跟随"  → 启动人脸跟随

用户: "左转"
机器人: (无响应,TCM 围栏拦截)  → 跟随期间不响应其他动作

用户: "别跟了"
机器人: "好的,停止跟随"  → 停止跟随,释放 TCM

用户: "甩头舞"
机器人: "好的,甩头舞"  → 播放舞蹈音乐 + 执行编排动作

用户: "跟着手掌"
机器人: "好的,即将启动跟随"  → 启动手势跟随

用户: "停止手势"
机器人: "好的,停止跟随"  → 停止手势跟随

用户: "今天天气怎么样?"
机器人: (LLM 回答)  → 未命中关键词,走 LLM 对话

用户: "睡觉吧"
机器人: "好的,再见,下次再聊"  → 程序退出
4.5 运行效果
- 完整语音交互链路:录音 → VAD 检测 → ASR 识别 → LLM 对话 → TTS 合成 → 播放
- 自动探测 Reachy Mini USB 设备(声卡、摄像头),自动配置音频参数和音量
- 支持语音指令控制机器人动作(点头、摇头、舞蹈等)
- 支持语音启动/停止人脸跟随和手势跟随
- 实时音频处理和响应
5. 独立场景:人脸/手势跟随
人脸跟随和手势跟随也可作为独立程序运行(不依赖语音系统)。
5.1 确认摄像头 ID
v4l2-ctl --list-devices
# 示例输出:
# Reachy Mini Camera: Reachy Mini (usb-xhci-hcd.1.auto-1.4.4):
#   /dev/video13
5.2 启动
# 人脸跟随
face_tracker yolov5-face.yaml --control --camera-id 13 --port /dev/ttyACM0

# 手势跟随(当前支持手掌)
gesture_tracker yolov5_gesture.yaml --control --camera-id 13 --port /dev/ttyACM0
通用选项:--camera-id <id>、--port <path>、--no-gui(无显示屏时)、--control(启用电机)、--model-path <path>
辅助指令
# 音量调节(程序启动时已自动设置 PCM,0=100% PCM,1=80%,如需手动调整)
aplay -l                          # 获取 card id
amixer -c 0 sset 'PCM',0 100%    # 音量
amixer -c 0 sset 'PCM',1 80%     # 增益
6. 常见问题
| 现象 | 处理 |
|---|---|
| 找不到模型文件 | 检查所有依赖组件是否已经编译,mm 触发时会自动安装模型库 |
| 摄像头无法打开 | 检查 /dev/video* 设备是否存在,尝试 --camera-id 1 或其他 ID |
| 电机无响应 | 确认串口连接正确,检查 /dev/ttyACM0 权限:sudo chmod 666 /dev/ttyACM0;执行 test_api /dev/ttyACM0 验证电机驱动 |
| 无显示屏时运行跟随程序 | 添加 --no-gui 参数禁用 GUI 窗口 |
| 语音识别不工作 | 检查麦克风设备 ID,使用 --list-devices 列出可用设备 |
| 机器人不响应指令 | 执行 test_api /dev/ttyACM0 验证电机驱动;执行 test_dance /dev/ttyACM0 验证舞蹈动作 |
7. 仿真控制
通过 gRPC 双向流式通信远程控制 PC 端的 MuJoCo 仿真服务端(sim_server),实现远程遥控仿真机器人。系统分为两部分:
- 客户端 (
control_client):运行在开发板上,负责键盘指令读取、运动学 IK 解算以及 gRPC 指令发送。 - 服务端 (
sim_server等):运行在 PC 端(x86_64 Linux),基于 MuJoCo 引擎提供 3D 可视化渲染、悬挂保护及物理仿真。
7.1 架构
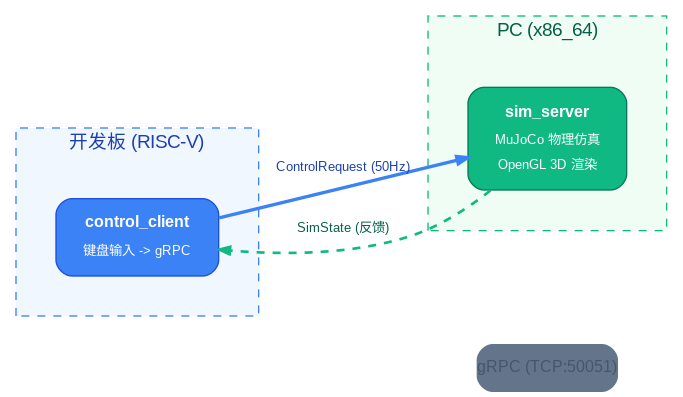 仿真建模及渲染调用 components/simulation/mujoco 接口实现和管理
7.2 PC 端(服务端)环境与依赖
注:仿真服务端必须在 PC 端(支持 x86_64 Linux 系统)运行
MuJoCo SDK (必需) 下载并解压 MuJoCo 3.7.0:
cd ~/workspaces
wget https://github.com/google-deepmind/mujoco/releases/download/3.7.0/mujoco-3.7.0-linux-x86_64.tar.gz
mkdir -p mujoco-3.7.0-linux-x86_64
tar xzf mujoco-3.7.0-linux-x86_64.tar.gz -C mujoco-3.7.0-linux-x86_64
(默认查找路径为 $HOME/workspaces/mujoco-3.7.0-linux-x86_64/mujoco-3.7.0,如果放在其他位置,请在下面编译时通过 -DMUJOCO_ROOT=<路径> 指定)
7.3 编译构建
开发板端(客户端):
如果已经通过 mm 或 m 编译了整个机器人 SDK,则客户端 control_client 已经自动编译并存放在 output/staging/bin/。
PC 端(服务端):
下载代码
mkdir spacemit_robot  # SDK 根目录
cd spacemit_robot
repo init -u https://github.com/spacemit-robotics/manifest.git -b main -m default.xml   --repo-url=https://gitee.com/spacemit-robotics/git-repo  -g core,reachy_mini,simulation
repo sync -j4

source build/envsetup.sh
获取模型文件
cd application/native/reachy_mini/simulation/server

wget -c -r -np -nH -e robots=off --cut-dirs=3 -P assets/ https://archive.spacemit.com/ros2/simulation_reachy_mini/assets/
编译
cd application/native/reachy_mini/simulation/server
mm -DMUJOCO_ROOT=/path/to/mujoco-3.7.0  # 下载的 mujoco 路径
编译产物位于 output/staging/bin/。
7.4 网络配置
WiFi 延迟抖动较大,建议使用网线直连 PC 和开发板:
如果主机与板端之间通信延迟小于 5 ms,不用网线直连也能获得很好的控制体验,启动时使用本机的 WiFi IP 地址即可。
# PC 端配置静态 IP
sudo ip addr add 192.168.88.1/24 dev eth0
sudo ip link set eth0 up

# 开发板端配置静态 IP
sudo ip addr add 192.168.88.100/24 dev eth0
sudo ip link set eth0 up

# 验证连通性
ping 192.168.88.1
7.5 启动与运行
1. 启动 PC 端仿真服务
sim_server 的第一个参数为监听地址,支持两种写法。不带参数时默认监听 0.0.0.0:50051(即监听所有网卡),端口默认 50051,须与客户端保持一致。
# 形式 1:仅传 IP,自动追加默认端口 50051
sim_server 192.168.88.1          # 等价于 192.168.88.1:50051

# 形式 2:显式指定 host:port,自定义端口时使用这种
sim_server 192.168.88.1:50051

# 不带参数:默认监听 0.0.0.0:50051
sim_server
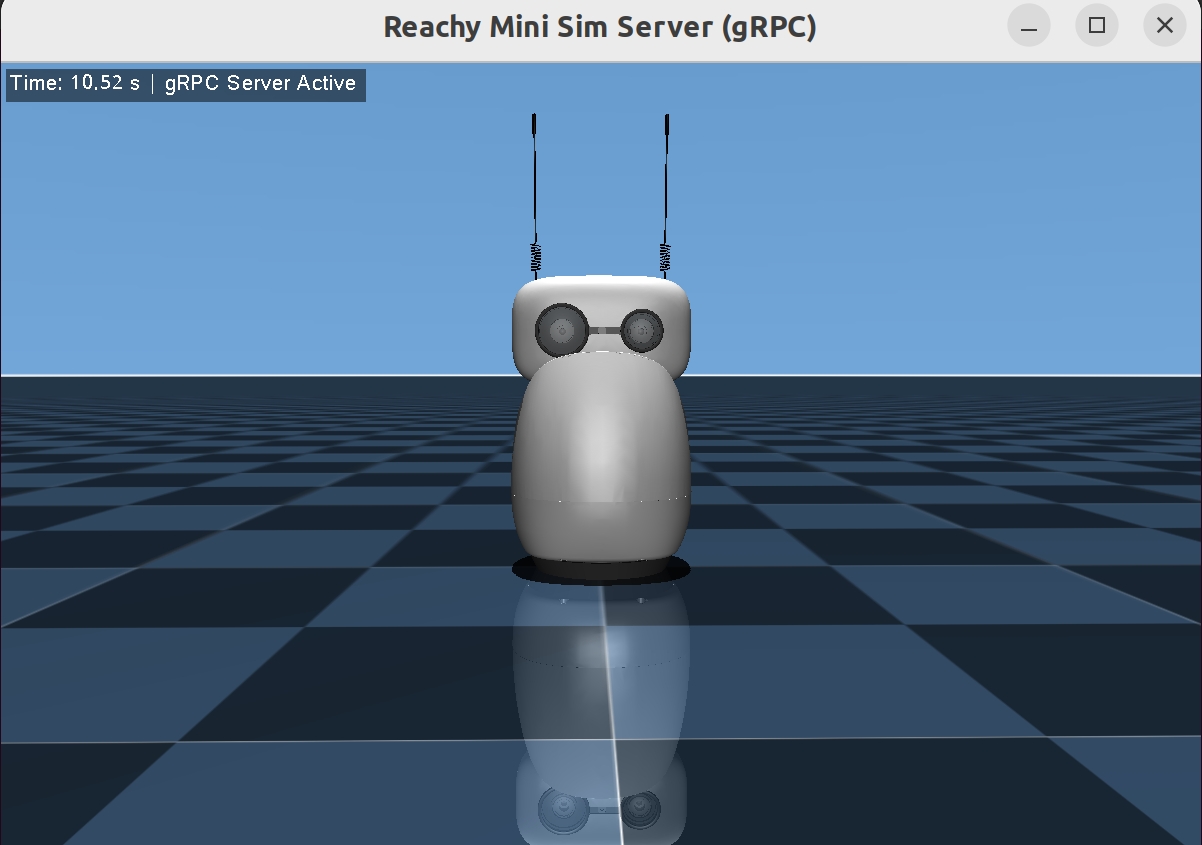
服务端效果图:
2. 启动开发板客户端
# 默认连接 192.168.88.100:50051
control_client

# 指定服务端的实际 IP 地址(如网线直连 IP)
control_client 192.168.88.1:50051
7.6 操控说明
在成功连接并运行后,您可以通过以下方式进行交互:
PC 服务端渲染窗口交互(系统与视角)
| 操作 | 功能 |
|---|---|
Space | 暂停/恢复仿真 |
F | 切换悬挂保护开关(防止机器人跌倒) |
↑ / ↓ | 调节悬挂保护目标高度 (±5cm) |
R | 重置悬挂高度到默认值 |
| 左键 / 右键拖拽 | 旋转视角 / 平移视角 (结合 Shift 为水平面操作) |
| 中键 / 滚轮 | 视角缩放 |
开发板客户端终端交互(遥控机器人)
| 按键 | 功能 | 说明 |
|---|---|---|
W/S | Pitch 上/下 | [-35°, +35°],步进 5° |
A/D | Yaw 左/右 | [-170°, +170°],步进 5° |
Q/E | Roll 左/右倾 | [-25°, +25°],步进 5° |
Z/X | 左天线 减/增 | 步进 0.1 rad |
C/V | 右天线 减/增 | 步进 0.1 rad |
1 | 点头动作 | 重复 3 次 |
2 | 摇头动作 | 重复 3 次 |
3 | 天线舞蹈 | 重复 3 次 |
H | 回到原点 | 所有轴归零 |
ESC | 退出程序 | — |
7.7 gRPC 接口设计
双向流式通信 Proto 定义见 reachy_sim.proto:
service ReachySimService {
  rpc ControlStream (stream ControlRequest) returns (stream SimState);
}
- ControlRequest:客户端下发头部角度(IK 由客户端解算)和天线角度。
- SimState:仿真服务端作为主时钟,主动推送物理世界的时间(
sim_time)和系统状态给客户端以维持时序同步。
8. 技术参考
8.1 构建目标
| 可执行文件 | 说明 | 依赖 |
|---|---|---|
face_tracker | 人脸跟随 | motor, vision, OpenCV |
gesture_tracker | 手势跟随 | motor, vision, OpenCV |
reachy_voice_bot | 语音对话控制 | motor, vision, OpenCV, AI 组件库 |
control_client | 仿真控制客户端 | gRPC, protobuf |
test_api | 运动 API 测试(排查用) | motor |
test_dance | 舞蹈动作测试(排查用) | motor, portaudio, sndfile, samplerate |
8.2 目录结构
reachy_mini
├── assets
├── CMakeLists.txt
├── config
│   ├── config_paras.yaml
│   ├── download_face_gesture_models.sh
│   ├── yolov5-face.yaml
│   └── yolov5_gesture.yaml
├── LICENSE
├── NOTICE
├── package.xml
├── README.md
├── simulation
│   ├── client
│   ├── reachy_sim.proto
│   └── server
├── src
│   ├── face_tracker.c
│   ├── gesture_tracker.c
│   ├── kinematics
│   ├── media
│   ├── motor_ctl
│   ├── talent_show
│   ├── tracker_generic
│   ├── vision
│   ├── voice
│   └── voice_bot.cpp
├── tests
│   ├── test_functional.sh
│   └── test_manual.sh
└── test.yaml
9. 许可证
Apache-2.0