SPI
介绍小核端(RT-Thread)SPI 的功能和使用方法。
模块介绍
SPI(Serial Peripheral Interface) 是一种 SoC 与外设之间的串行通信接口,仅支持 x1 模式。SPI 有主设备(Master)和从设备(Slave)两种模式,通常为一个主设备控制一个或多个从设备进行通信。主设备负责提供时钟,并发起读写操作。K3 SPI 当前在小核端仅支持主设备模式。
功能介绍
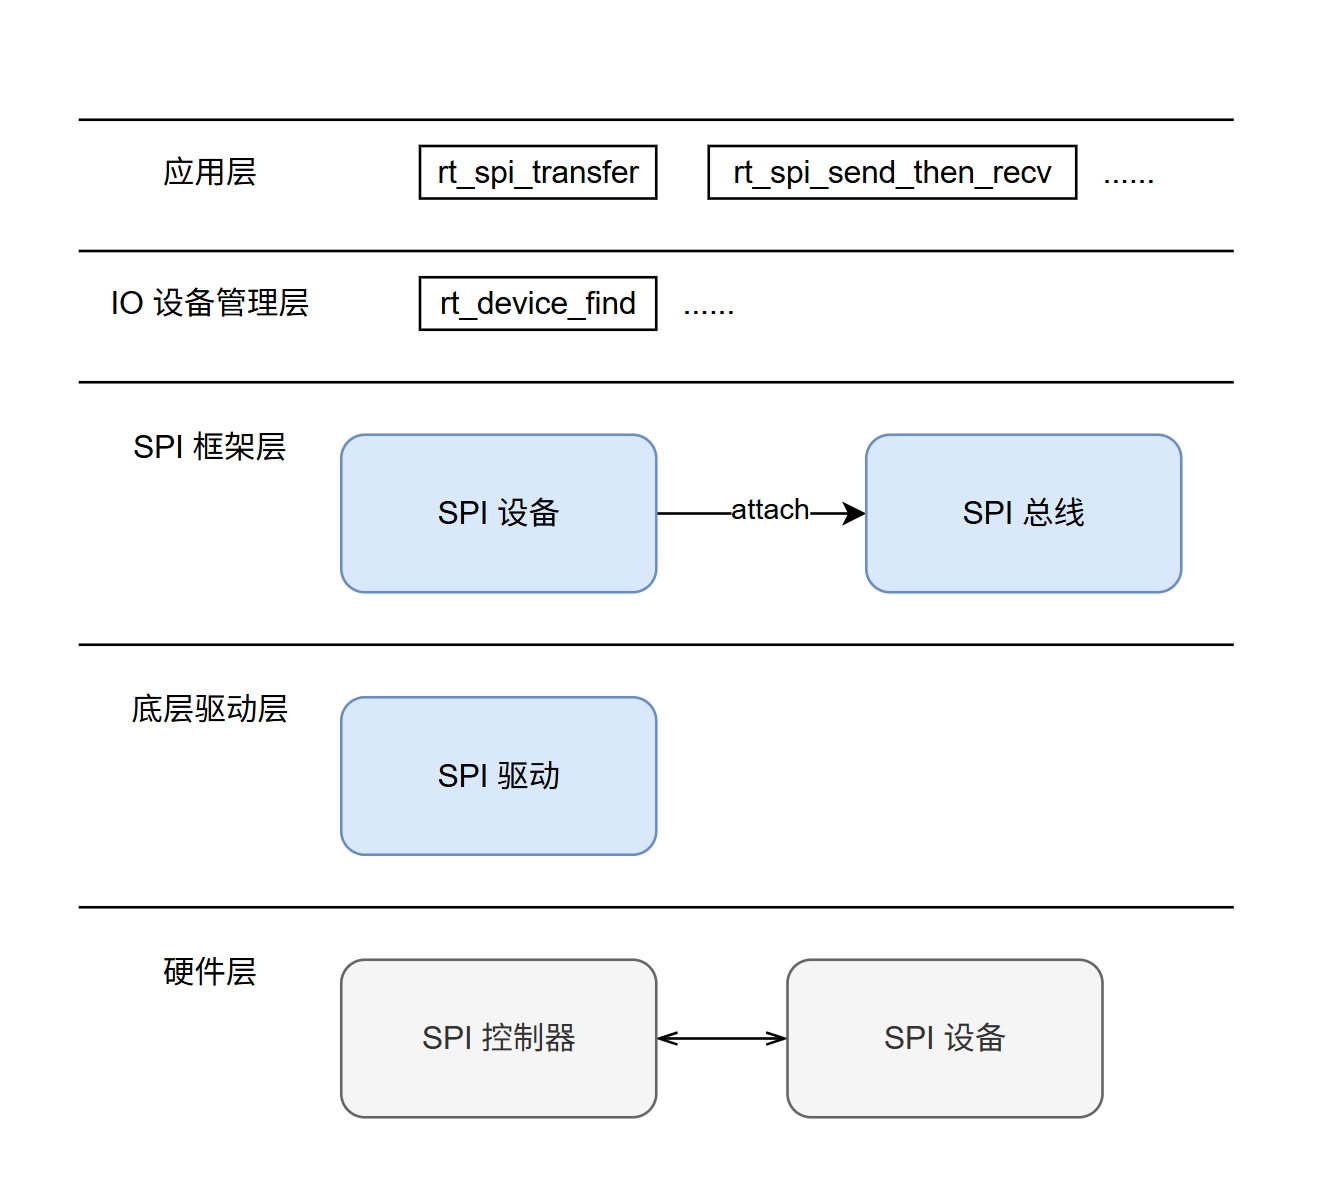
RT-Thread 的 SPI 驱动框架属于 I/O 设备管理框架的一部分,自上而下分为三层:
- I/O 设备管理层与 SPI 框架层:
- 由 RT-Thread 框架提供,包含 SPI 总线设备 (
struct rt_spi_bus) 和 SPI 从设备 (struct rt_spi_device) 的抽象。 - 提供统一的面向应用层的 API(如
rt_spi_transfer、rt_spi_send_then_recv等)。
- 由 RT-Thread 框架提供,包含 SPI 总线设备 (
- SPI 控制器驱动(BSP 驱动):
- K3 SPI 硬件控制器的底层实现。负责实现 SPI 框架层要求的硬件操作接口,如配置总线、底层数据收发处理等。
- SPI 设备驱动:
- 挂载在 SPI 总线上的具体外设驱动(如 SPI NOR Flash 驱动、SPI 传感器驱动等)。
源码结构介绍
控制器驱动代码位于 bsp/spacemit/drivers/spi 目录下:
|-- bsp/spacemit/drivers/spi/k1x_spi.c # K3 SPI 底层控制器驱动
关键特性
特性
与大核使用同一个硬件 IP,硬件特性同样为:
| 特性 | 特性说明 |
|---|---|
| 通信协议 | 支持 SSP/SPI/MicroWire/PSP 协议 |
| 通信频率 | 最高频率支持 52Mbps, 最低频率支持 800Kbps |
| 通信倍数 | x1 |
| 支持外设 | 支持 SPI-NOR 和 SPI-NAND 闪存、各类 SPI 传感器 |
性能参数
-
通信频率 通讯频率只支持 51.2M / 25.6M / 12.8M / 6.4M / 3.2M / 1.6M / 800k
-
通信倍速 SPI 通信倍速支持 x1 模式。
测试方法: 使用示波器或逻辑分析仪检测 SCK 信号频率。
配置介绍
包括 驱动使能 和 DTS 配置。
CONFIG 配置
1. 开启 SPI 框架支持: RT_USING_SPI (默认: N)
-> RT-Thread Components
  -> Device Drivers
    [*] Using SPI Bus/Device device drivers
2. 开启 SPI 控制器支持: BSP_USING_SPI (默认: N)
-> Hardware Drivers Config
  -> On-chip Peripheral Drivers
    [*] Enable SPI
3. 开启 DMA 框架支持 (SPI 依赖): RT_USING_DMA (默认: N)
-> RT-Thread Components
  -> Device Drivers
    [*] Using Direct Memory Access (DMA)
4. 开启 DMA 控制器支持 (SPI 依赖): BSP_USING_DMA (默认: N)
-> Hardware Drivers Config
  -> On-chip Peripheral Drivers
    [*] Enable DMA
DTS 配置
pinctrl
参考方案原理图,如com260开发板,查找 rspi 所使用的引脚组,确认所使用的引脚配置,参考 pinctrl 。假设 rspi0 可以直接采用 k3_pinctrl.dtsi 中定义的 rssp0_0_cfg 组。
配置示例
&rspi0 {
    pinctrl-names = "default";
    pinctrl-0 = <&rssp0_0_cfg>;
    clock-frequency = <26000000>; // 设置spi频率
    k1x,ssp-disable-dma; // 是否禁用dma,默认不禁用dma

    status = "okay";
};
示例使用
API 介绍
RT-Thread 提供了标准化的 SPI 操作接口供应用层或外设驱动调用。
查找并获取 SPI 设备
rt_device_t rt_device_find(const char *name);
将 SPI 从设备挂载 (Attach) 到主设备总线
rt_err_t rt_spi_bus_attach_device(struct rt_spi_device *device,
                                  const char           *name,
                                  const char           *bus_name,
                                  void                 *user_data);
配置 SPI 设备参数
rt_err_t rt_spi_configure(struct rt_spi_device *device, struct
                          rt_spi_configuration *cfg);
数据传输 API
- 自定义传输 (支持灵活读写)
rt_size_t rt_spi_transfer(struct rt_spi_device *device, const void *send_buf,
                          void *recv_buf, rt_size_t length);
- 发送数据
rt_size_t rt_spi_send(struct rt_spi_device *device, const void *send_buf,
                      rt_size_t length);
- 先发送后接收 (常用于读取寄存器,片选在整个过程中保持拉低)
rt_err_t rt_spi_send_then_recv(struct rt_spi_device *device, const void
                               *send_buf, rt_size_t send_length,
                               void *recv_buf,
                               rt_size_t recv_length);
应用开发
请参考文件:bsp/spacemit/drivers/spi/k1x_spi_test.c
Debug 介绍
MSH 命令行
RT-Thread 提供 MSH 命令行来查看系统设备状态。
查看总线和设备注册情况:
在终端输入 list_device:
msh >list_device
device           type         ref count
-------- -------------------- ----------
rspi00   SPI Device           0       # 挂载的 SPI 设备
rspi0    SPI Bus              0       # 注册的 SPI 控制器总线
uart0    Character Device     2
测试介绍
SPI 多频点测试
可以使用 MSH 中的 spi_test 命令来测试控制器读写设备。
1. 打开宏配置: BSP_SPI_TEST
-> Hardware Drivers Config
  -> On-chip Peripheral Drivers
    -> Enable SPI (BSP_USING_SPI [=y])
      [*] Enable spi test driver
2. MSH 中使用 spi_test 命令:
spi_test 0:使用默认频率进行读写测试。spi_test 1:遍历使用 800k 到 51.2M 之间所有支持的频点进行读写测试。