RGMAC
介绍 RGMAC 的功能和使用方法。
模块介绍
K3 RGMAC 模块采用 Synopsys DesignWare Ethernet QoS 控制器(版本 5.40a),符合 IEEE 802.3-2015 标准。在 K3 平台该模块既可由 ACPU 访问,基于 Linux GMAC 驱动实现完整的以太网接口功能;也可由 RCPU 访问,基于 RT-Thread GMAC 驱动满足实时通信需求。本文仅针对基于 RT-Thread GMAC 驱动的 RGMAC 模块进行功能和使用方法介绍。
功能介绍
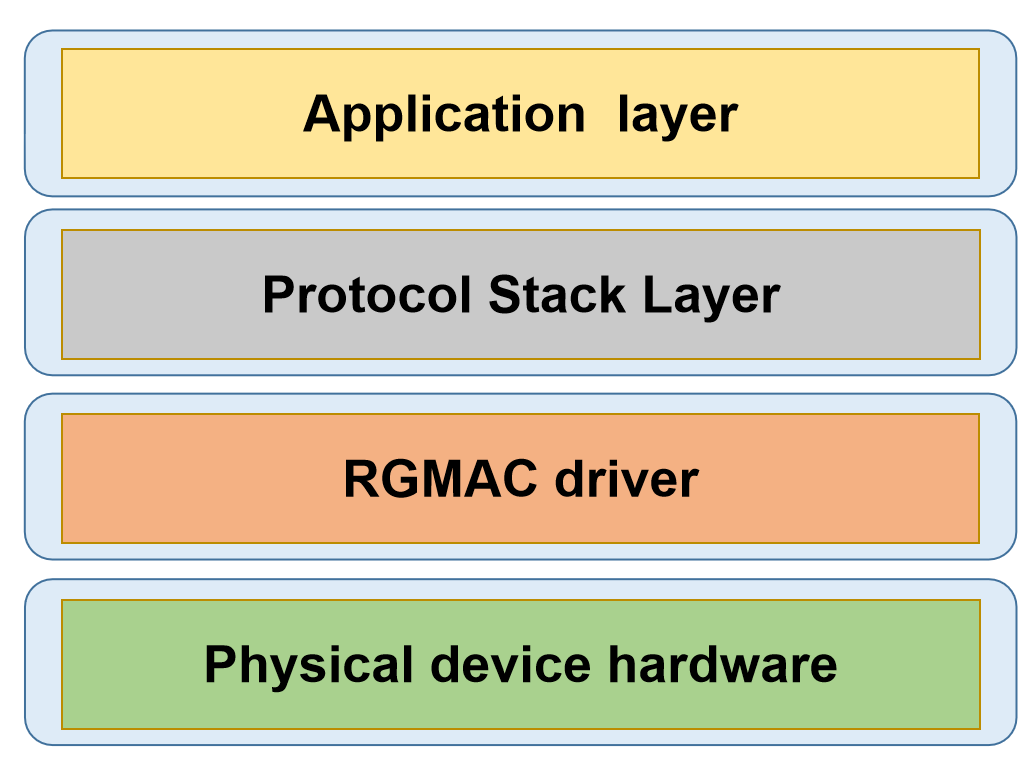
- 应用层: 面向用户提供应用服务。
- 协议栈层: 实现网络协议,并为应用层提供系统调用接口,当前小核系统仅支持 EtherCAT。
- 设备驱动层: 负责实现数据传输和设备管理。
- 物理层: 网络硬件设备。
源码结构介绍
驱动源码位于 esos/bsp/spacemit/drivers/gmac 目录,主要文件如下:
esos/bsp/spacemit/drivers/gmac
.
|-- dwc_eth_qos.c               # EQoS 控制器核心层驱动
|-- dwc_eth_qos.h
|-- dwc_eth_qos_spacemit.c      # EQoS 控制器平台驱动
|-- dwc_eth_qos_tool.c          # macctl 工具实现,用于 debug 和基本功能测试
|-- genphy.c                    # 通用 PHY 驱动
|-- genphy.h
`-- SConscript
关键特性
| 特性 | 特性说明 |
|---|---|
| 支持 RGMII / RMII 接口 | 支持多种 PHY 接口类型 |
| 支持 10/100/1000 Mbps | 支持多种链路速率 |
| 支持自动协商 | PHY 端支持速率及双工模式自动协商 |
| 支持回环测试 | 支持 MAC 回环和 PHY 回环测试 |
| 仅支持轮询模式传输数据 | 数据收发需由上层主动轮询触发 |
注: 此处所列特性仅针对基于 RT-Thread GMAC/PHY 驱动实现的功能,未涵盖硬件本身支持的全部特性。
配置介绍
主要包括 Kconfig 配置 和 DTS 配置
Kconfig 配置
BSP_USING_GMAC:启用 RGMAC 驱动
config BSP_USING_GMAC
    bool "Enable GMAC"
    default n
BSP_USING_MACCTL_TOOL:启用macctl工具
if BSP_USING_GMAC
    config BSP_USING_MACCTL_TOOL
        bool "Enable MAC Control Tool"
        default n
endif
RT_USING_ETHERCAT:启用 RT-Thread 版本的 Igh EtherCAT 主站
config RT_USING_ETHERCAT
    bool "Enable IGH EtherCAT support"
    default n
注: 注意如果想使用
macctl工具进行功能测试,必须关闭RT_USING_ETHERCAT。
DTS 配置
pinctrl
在 k3-pinctrl.dtsi 中,RGMAC 相关的 pin 给出一组默认配置:
  rgmac0_cfg: rgmac0-cfg {
      pinctrl-single,pins = <
          K3_PADCONF(GPIO_59, (MUX_MODE1 | EDGE_NONE | PULL_DIS | PAD_DS8))    /* rgmac0 rxdv */
          K3_PADCONF(GPIO_60, (MUX_MODE1 | EDGE_NONE | PULL_DIS | PAD_DS8))    /* rgmac0 rx d0 */
          K3_PADCONF(GPIO_61, (MUX_MODE1 | EDGE_NONE | PULL_DIS | PAD_DS8))    /* rgmac0 rx d1 */
          K3_PADCONF(GPIO_62, (MUX_MODE1 | EDGE_NONE | PULL_DIS | PAD_DS8))    /* rgmac0 rx clk */
          K3_PADCONF(GPIO_63, (MUX_MODE1 | EDGE_NONE | PULL_DIS | PAD_DS8))    /* rgmac0 rx d2 */
          K3_PADCONF(GPIO_64, (MUX_MODE1 | EDGE_NONE | PULL_DIS | PAD_DS8))    /* rgmac0 rx d3 */
          K3_PADCONF(GPIO_65, (MUX_MODE1 | EDGE_NONE | PULL_DIS | PAD_DS8))    /* rgmac0 tx d0 */
          K3_PADCONF(GPIO_66, (MUX_MODE1 | EDGE_NONE | PULL_DIS | PAD_DS8))    /* rgmac0 tx d1 */
          K3_PADCONF(GPIO_67, (MUX_MODE1 | EDGE_NONE | PULL_DIS | PAD_DS8))    /* rgmac0 tx clk */
          K3_PADCONF(GPIO_68, (MUX_MODE1 | EDGE_NONE | PULL_DIS | PAD_DS8))    /* rgmac0 tx d2 */
          K3_PADCONF(GPIO_69, (MUX_MODE1 | EDGE_NONE | PULL_DIS | PAD_DS8))    /* rgmac0 tx d3 */
          K3_PADCONF(GPIO_70, (MUX_MODE1 | EDGE_NONE | PULL_DIS | PAD_DS8))    /* rgmac0 tx en */
          K3_PADCONF(GPIO_71, (MUX_MODE1 | EDGE_NONE | PULL_DIS | PAD_DS8))    /* rgmac0 mdc */
          K3_PADCONF(GPIO_72, (MUX_MODE1 | EDGE_NONE | PULL_DIS | PAD_DS8))    /* rgmac0 mdio */
          K3_PADCONF(GPIO_73, (MUX_MODE1 | EDGE_NONE | PULL_DIS | PAD_DS8))    /* rgmac0 int */
          K3_PADCONF(GPIO_74, (MUX_MODE1 | EDGE_NONE | PULL_DIS | PAD_DS8))    /* rgmac0 clk ref */
      >;
  };
若无需更改驱动强度,板级 DTS 以太网节点只需引用这组 pin 配置
ð0 {
pinctrl-names = "default";
pinctrl-0 = <&rgmac0_cfg>;
...
}
gpio
查看开发板原理图,确认 RGMAC PHY 复位信号对应的 GPIO。例如若为 GPIO75,则配置如下
ð0 {
...
phy-reset-pin = <75>;
...
}
phy
由于 RT-Thread 版本中的 PHY 驱动为通用型 PHY 驱动,实现相对简单,只需配置接口类型和 PHY address 即可
ð0 {
...
phy-mode = "rgmii";
phy-handle = <&rgmii>;
...
mdio {
#address-cells = <1>;
#size-cells = <0>;
rgmii: phy@0 {
reg = <0x1>;
};
};
...
};
TX/RX phase
在 RGMII 接口下,时钟与数据信号的相位偏差会受板级 PCB 布线影响,严重时可能导致数据采样出错。K3 平台支持配置时钟相位偏移,以优化采样窗口,确保满足严苛的时序约束(Setup/Hold Margin)。以 K3 EVB 为例,配置如下:
ð0 {
...
clk-tuning-enable = <1>;
clk-tuning-by-delayline = <1>;
tx-phase = <51>;
rx-phase = <54>;
...
};
其中,spacemit,clk-tuning-enable 用于使能 K3 平台的时钟相位调节功能。对于 RMII 接口类型 PHY,通常无需启用该功能;另外若由 PHY 侧提供 delay,也无需在 K3 侧重复配置。当相位调节由 K3 侧承担时,进一步可分为以下三种方式:
spacemit,clk-tuning-by-reg
spacemit,clk-tuning-by-delayline
spacemit,clk-tuning-by-clk-revert
注意 spacemit,tx-phase 和 spacemit,rx-phase 的取值均对应一定的实际调节量,但该调节量受板级供电因素影响较大,无法给出绝对精确对应关系,因此这里将其视为调节档位。
采用 spacemit,clk-tuning-by-reg 方式调节时,tx-phase 和 rx-phase 的取值范围为 0~7,即提供 8 个调节档位。
采用 spacemit,clk-tuning-by-delayline 方式调节时,tx-phase 和 rx-phase 的取值范围为 0~254,即提供 255 个调节档位。
采用 spacemit,clk-tuning-by-clk-revert 方式调节时,时钟相位会被反转 180°,仅在 RMII 模式下使用这种调节方式。
max-speed
用于设置平台支持的最大速率
ð0 {
...
max-speed = <1000>;
...
};
完整 DTS 配置
综上所述,完整配置如下。
ð0 {
pinctrl-names = "default";
pinctrl-0 = <&rgmac0_cfg>;
phy-reset-pin = <75>;
max-speed = <1000>;
clk-tuning-enable = <1>;
clk-tuning-by-delayline = <1>;
tx-phase = <51>;
rx-phase = <54>;
phy-mode = "rgmii";
phy-handle = <&rgmii>;
status = "okay";
mdio {
#address-cells = <1>;
#size-cells = <0>;
rgmii: phy@0 {
reg = <0x1>;
};
};
};
示例使用
在小核串口可以通过 macctl 工具对 RGMAC 进行基本功能测试,基本命令如下:
- 寄存器访问测试
macctl eqos0 test reg-access
- mac 回环测试
macctl eqos0 test mac-loopback
- phy 回环测试
macctl eqos0 test phy-loopback
- 开关老化测试
macctl eqos0 test up-down -c <count>
- 循环收发包压力测试
macctl eqos0 test polling -c <count>
应用开发
当前 RGMAC 驱动仅支持 EtherCAT 协议通信,并未对接 RT-Thread 网络协议栈,下面对 RT-Thread 版本 EtherCAT 主要接口进行介绍,这些接口与 Linux 版本 EtherCAT 主站接口完全一致
- 请求主站实例
ec_master_t *ecrt_request_master(unsigned int master_id);
- 创建过程数据域
ec_domain_t *ecrt_master_create_domain(ec_master_t *master);
- 激活主站
int ecrt_master_activate(ec_master_t *master);
- 同步主站参考时钟
int ecrt_master_sync_reference_clock_to(ec_master_t *master, uint64_t ref_time);
- 同步所有从站时钟
void ecrt_master_sync_slave_clocks(ec_master_t *master);
- 配置从站
ec_slave_config_t *ecrt_master_slave_config(ec_master_t *master, uint16_t alias, uint16_t position, uint32_t vendor_id, uint32_t product_code);
- 配置从站 PDO 映射
int ecrt_slave_config_pdos(ec_slave_config_t *sc, uint16_t sync_index, const ec_sync_info_t *syncs);
- 注册 PDO 条目到指定数据域
int ecrt_slave_config_reg_pdo_entry(ec_slave_config_t *sc, uint16_t index, uint8_t subindex, ec_domain_t *domain, unsigned int *offset);
- 为从站配置分布式时钟
int ecrt_slave_config_dc(ec_slave_config_t *sc, uint16_t assign_activate, uint32_t sync0_cycle_time, int32_t sync0_shift, uint32_t sync1_cycle_time, int32_t sync1_shift);
Debug 介绍
附录
FAQ
主要通过 macctl 工具进行调试
网卡激活失败
当运行 macctl eqos0 up 命令时遇到失败,常见原有有四种:
1. PHY 设备未正常 work
此时若 RJ45 口灯不闪烁,需检查 PHY 的输入信号如工作时钟、工作电压等是否符合要求。如 RJ45 LED 无明显异常,可以通过下述命令查看 PHY 寄存器进一步确认 PHY 是否正常。
macctl eqos0 phy-regs #查看 PHY 通用寄存器
2. RGMAC RXC 无稳定时钟信号输入
先检查 PHY RXC 端是否输出正常时钟;若该时钟正常,再重点核查板级走线及相关连接的连通性。
3. PHY 复位时间配置不当
阅读手册设置合适复位时间。
4. 识别不到 PHY 设备
检查 PHY address 是否配置正确。
设备收发包存在误码
该现象可能与 TX/RX phase 配置不当有关,建议尝试不同的 phase 参数组合,并结合下述命令确认合适的配置值。
macctl eqos0 send               #本地手动发送一个特定包,同时在对端抓包,看当前 phase 设置下包是否正常
macctl eqos0 recv               #对端发包,本地手动收包,看当前 phase 设置下收包是否正常
设备收不到数据包
可先进行 mac loopback 测试排除控制器本身故障:
macctl eqos0 mac-loopback on

macctl eqos0 send

macctl eqos0 recv               #应当收到带 0x20211102 magic number 的包
若 mac loopback 测试成功,则重点检查 MAC 与 PHY 之间 RXD 信号的连通性,以及采样时序是否满足接口的 setup/hold 约束。