Reset
介绍 K3 平台复位系统的组成、驱动实现、设备树配置方式、使用方法以及常用调试方法。
模块介绍
Reset 系统负责给 SoC 内部各个模块提供复位控制功能,让模块能够恢复到已知状态,确保模块能够正确初始化。
功能介绍
复位框架
Linux 提供了一个复位管理框架 Reset Controller Framework,为设备驱动提供统一的复位操作接口,使设备驱动不必关心复位硬件实现的具体细节。
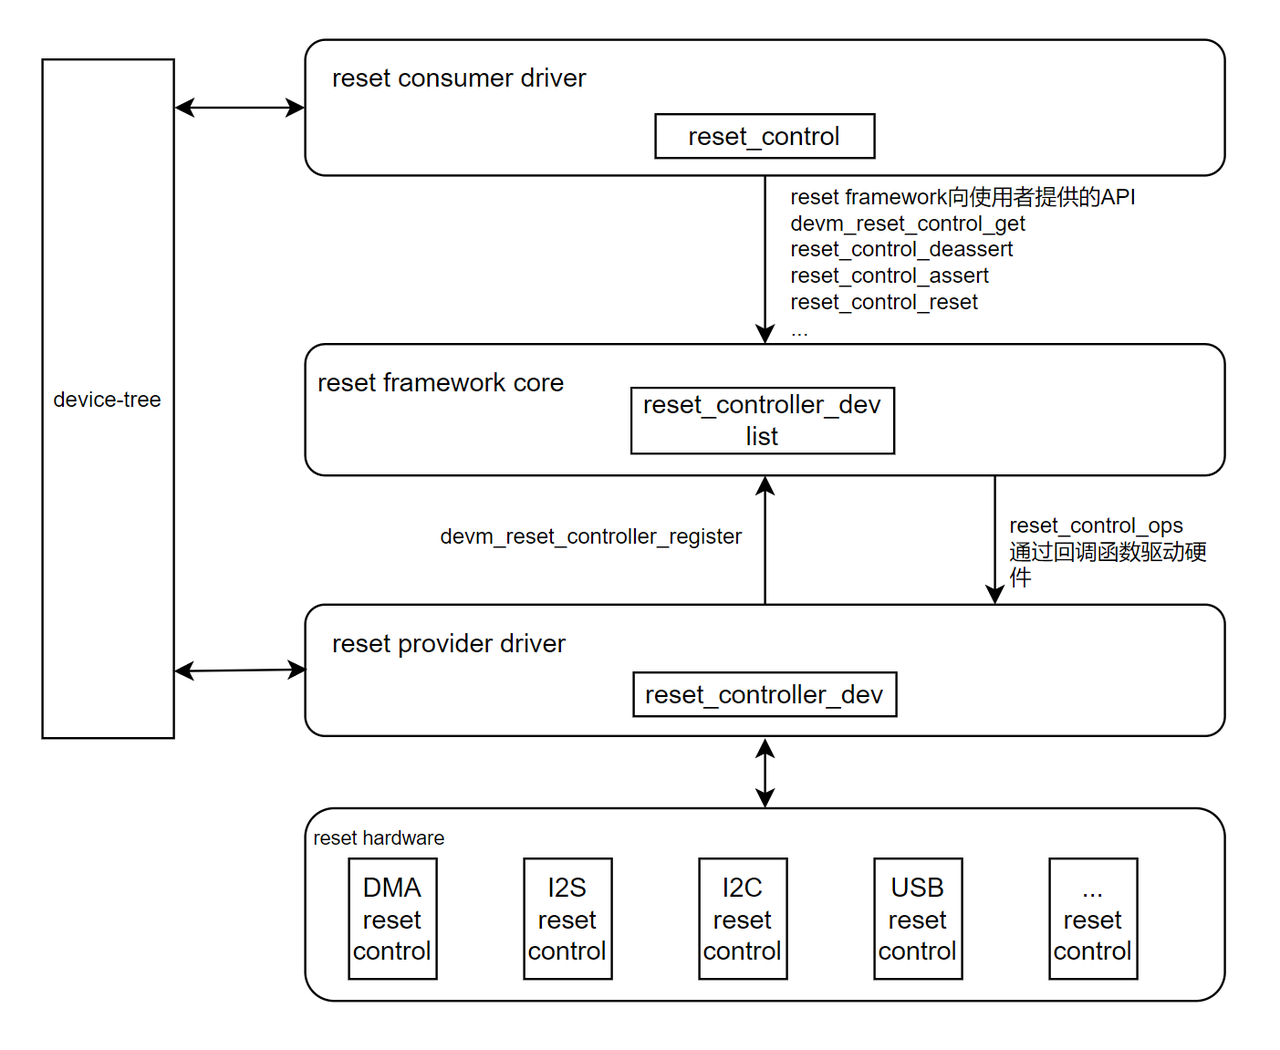
Reset Controller Framework 包括以下核心组成部分:
-
reset provider:即 reset controller,负责提供系统所需的各种复位信号。
-
reset consumer:即使用复位的设备驱动,通过 Reset Controller Framework 提供的通用 API 获取和控制复位信号。
-
reset framework:Reset Controller Framework 的核心部分,向 reset consumers 提供操作 reset 的通用 API;实现复位管理的核心逻辑,将与硬件相关的 reset 控制逻辑封装成操作函数集,交由 reset provider 实现。
-
device tree:Reset Controller Framework 允许在设备树中声明可用的复位信号与设备的关联。设备树中的
resets属性通过 "provider + ID" 指定了设备使用哪个复位资源,reset-names属性为这些复位资源提供了一个易于理解的名称,设备驱动通过这些名称获取对应的复位资源并进行控制和管理。
复位功能
复位系统的主要功能包括:
- Assert(复位):将模块置于复位状态,模块停止工作
- Deassert(释放复位):将模块从复位状态释放,允许模块正常工作
- Reset(完整复位):先 assert 再 deassert,完成一次完整的复位操作
- Status(状态查询):查询模块是否处于复位状态
K3 复位体系
K3 平台的复位体系与时钟体系紧密结合,按地址域拆成多个 reset provider,与 clock provider 对应。
| reset provider 节点 | 地址 | 典型用途 |
|---|---|---|
syscon_mpmu | 0xd4050000 | MPMU 相关基础复位 |
syscon_apmu | 0xd4282800 | APMU 域复位,如 QSPI、SDH、USB、CPU 等 |
syscon_apbc | 0xd4015000 | APB 外设复位,如 UART/PWM/I2C/SPI/RTC |
syscon_apbc2 | 0xf0610000 | 安全域APB外设复位 |
syscon_dciu | 0xd8440000 | DCIU 相关控制 |
syscon_rcpu_sysctrl | 0xc0880000 | R-domain 系统控制相关复位 |
syscon_rcpu_uartctrl | 0xc0881f00 | R-domain UART |
syscon_rcpu_i2sctrl | 0xc0882000 | R-domain I2S |
syscon_rcpu_spictrl | 0xc0885f00 | R-domain SPI |
syscon_rcpu_i2cctrl | 0xc0886f00 | R-domain I2C |
syscon_rpmu | 0xc088c000 | R-domain PMU |
syscon_rcpu_pwmctrl | 0xc088d000 | R-domain PWM |
所以 K3 DTS 里常见的复位引用形式是:
resets = <&syscon_apbc RESET_APBC_CAN0>;
这表示:
- Reset Provider 是
syscon_apbc - Reset ID 是
RESET_APBC_CAN0
需要根据实际的驱动实现来确定对应的 Reset provider 和 Reset ID。
复位与时钟
复位需要与时钟配合使用才能正确初始化硬件模块。K3 的典型操作流程如下:
模块初始化流程
- 释放复位 (reset_control_deassert)
- 使能时钟 (clk_prepare_enable)
- 配置工作时钟频率 (clk_set_rate)
- 配置模块寄存器
- 模块开始工作
模块关闭流程
当模块进入休眠或关闭时,按相反顺序操作:
- 停止模块工作
- 关闭时钟 (clk_disable_unprepare)
- 复位模块 (reset_control_assert)
源码结构介绍
源码位置
K3 复位相关代码主要位于:
linux-6.18/
|-- drivers/reset/
|   `-- reset-spacemit.c          # K3 复位控制器驱动
|-- include/dt-bindings/clock/
|   `-- spacemit,k3-syscon.h      # K3 Reset 和 Clock ID 定义
|-- include/soc/spacemit
|   `-- k3-syscon.h               # K3 Reset 和 Clock 寄存器定义
`-- arch/riscv/boot/dts/spacemit/
    |-- k3.dtsi
    |-- k3-rdomain.dtsi
    `-- k3*.dts
SpacemiT K3 Reset 驱动实现了标准的 Reset Controller Framework 接口功能:
reset_control_assert():将复位信号置为有效状态(复位模块)reset_control_deassert():将复位信号置为无效状态(释放复位)
配置介绍
CONFIG 配置
CONFIG_RESET_CONTROLLER:Reset Controller Framework 支持,为系统提供 Reset 框架基础
-> Device Drivers│
  │       -> Reset Controller Support (RESET_CONTROLLER [=y])│
CONFIG_SPACEMIT_RESET:SpacemiT Reset 驱动支持,提供具体的 Reset 控制器实现
-> Device Drivers│
  │       -> Reset Controller Support (RESET_CONTROLLER [=y])│
  │              -> SpacemiT SoC reset controller (SPACEMIT_RESET [=y])│
DTS 配置
K3 复位控制器按不同地址域分成了多个 reset controller,每个 reset controller 负责管理一个地址域内的复位信号,reset controller 节点在 k3.dtsi 中定义,这些节点同时也是 clock controller,DTS 配置如下:
/ {
        soc: soc {
                ...
                syscon_mpmu: system-controller@d4050000 {
                        compatible = "spacemit,k3-syscon-mpmu";
                        reg = <0x0 0xd4050000 0x0 0x10000>;
                        clocks = <&osc_32k>, <&vctcxo_1m>, <&vctcxo_3m>,
                                 <&vctcxo_24m>, <&reserved_clk>, <&external_clk>;
                        clock-names = "osc_32k", "vctcxo_1m", "vctcxo_3m", "vctcxo_24m",
                                      "reserved_clk", "external_clk";
                        #clock-cells = <1>;
                        #reset-cells = <1>;
                };

                syscon_apmu: system-controller@d4282800 {
                        compatible = "spacemit,k3-syscon-apmu";
                        reg = <0x0 0xd4282800 0x0 0x400>;
                        clocks = <&osc_32k>, <&vctcxo_1m>, <&vctcxo_3m>, <&vctcxo_24m>,
                                 <&reserved_clk>, <&external_clk>;
                        clock-names = "osc_32k", "vctcxo_1m", "vctcxo_3m", "vctcxo_24m",
                                      "reserved_clk", "external_clk";
                        #clock-cells = <1>;
                        #power-domain-cells = <1>;
                        #reset-cells = <1>;
                };

                syscon_apbc: system-controller@d4015000 {
                        compatible = "spacemit,k3-syscon-apbc";
                        reg = <0x0 0xd4015000 0x0 0x1000>;
                        clocks = <&osc_32k>, <&vctcxo_1m>, <&vctcxo_3m>, <&vctcxo_24m>,
                                 <&reserved_clk>, <&external_clk>;
                        clock-names = "osc_32k", "vctcxo_1m", "vctcxo_3m", "vctcxo_24m",
                                      "reserved_clk", "external_clk";
                        #clock-cells = <1>;
                        #reset-cells = <1>;
                };

                syscon_apbc2: system-controller@f0610000 {
                        compatible = "spacemit,k3-syscon-apbc2";
                        reg = <0x0 0xf0610000 0x0 0x2000>;
                        clocks = <&osc_32k>, <&vctcxo_1m>, <&vctcxo_3m>, <&vctcxo_24m>,
                                 <&reserved_clk>, <&external_clk>;
                        clock-names = "osc_32k", "vctcxo_1m", "vctcxo_3m", "vctcxo_24m",
                                      "reserved_clk", "external_clk";
                        #clock-cells = <1>;
                        #reset-cells = <1>;
                };

                syscon_dciu: system-controller@d8440000 {
                        compatible = "spacemit,k3-syscon-dciu";
                        reg = <0x0 0xd8440000 0x0 0xc000>;
                        #clock-cells = <1>;
                        #reset-cells = <1>;
                };

                syscon_rcpu_sysctrl: system-controller@c0880000 {
                        compatible = "spacemit,k3-syscon-rcpu-sysctrl";
                        reg = <0x0 0xc0880000 0x0 0x1000>;
                        clocks = <&vctcxo_24m>, <&external_clk>;
                        clock-names = "vctcxo_24m", "external_clk";
                        #clock-cells = <1>;
                        #reset-cells = <1>;
                };

                syscon_rcpu_uartctrl: system-controller@c0881f00 {
                        compatible = "spacemit,k3-syscon-rcpu-uartctrl";
                        reg = <0x0 0xc0881f00 0x0 0x100>;
                        #clock-cells = <1>;
                        #reset-cells = <1>;
                };

                syscon_rcpu_i2sctrl: system-controller@c0882000 {
                        compatible = "spacemit,k3-syscon-rcpu-i2sctrl";
                        reg = <0x0 0xc0882000 0x0 0x1000>;
                        #clock-cells = <1>;
                        #reset-cells = <1>;
                };

                syscon_rcpu_spictrl: system-controller@c0885f00 {
                        compatible = "spacemit,k3-syscon-rcpu-spictrl";
                        reg = <0x0 0xc0885f00 0x0 0x100>;
                        #clock-cells = <1>;
                        #reset-cells = <1>;
                };

                syscon_rcpu_i2cctrl: system-controller@c0886f00 {
                        compatible = "spacemit,k3-syscon-rcpu-i2cctrl";
                        reg = <0x0 0xc0886f00 0x0 0x100>;
                        #clock-cells = <1>;
                        #reset-cells = <1>;
                };

                syscon_rpmu: system-controller@c088c000 {
                        compatible = "spacemit,k3-syscon-rpmu";
                        reg = <0x0 0xc088c000 0x0 0x800>;
                        #clock-cells = <1>;
                        #reset-cells = <1>;
                };

                syscon_rcpu_pwmctrl: system-controller@c088d000 {
                        compatible = "spacemit,k3-syscon-rcpu-pwmctrl";
                        reg = <0x0 0xc088d000 0x0 0x100>;
                        #clock-cells = <1>;
                        #reset-cells = <1>;
                };
                ...
        };
};
这些节点通过 #reset-cells = <1> 属性声明自己为 Reset Provider。各个设备节点通过 resets 和 reset-names 属性引用对应的 Reset 资源。
API 介绍
Reset Controller Framework 为设备驱动提供了统一的 Reset 操作接口,可在 include/linux/reset.h 中查看,以下是一些常用接口:
get:获取 Reset 句柄
/**
 * devm_reset_control_get - get reset control
 * @dev: device
 * @id: reset name
 * Returns a reset control or IS_ERR() condition containing errno.
 */
struct reset_control *devm_reset_control_get(struct device *dev, const char *id);

/**
 * of_reset_control_get_by_name - get reset control by name
 * @node: device
 * @name: reset name
 * Returns a reset control or IS_ERR() condition containing errno.
 */
struct reset_control *of_reset_control_get_by_name(struct device_node *node,
                                                   const char *name);
上述接口,第 2 个参数缺省时,默认返回 DTS resets 列表中的第 1 个时钟。
put:释放 Reset 句柄
/**
 * reset_control_put - release a reset control
 * @rstc: reset control
 */
void reset_control_put(struct reset_control *rstc);
assert:复位
/**
 * reset_control_assert - asserts the reset line
 * @rstc: reset control
 * Returns 0 on success or negative errno on failure.
 */
int reset_control_assert(struct reset_control *rstc);
deassert:释放复位
/**
 * reset_control_deassert - deasserts the reset line
 * @rstc: reset control
 * Returns 0 on success or negative errno on failure.
 */
int reset_control_deassert(struct reset_control *rstc);
reset:先复位再释放复位
/**
 * reset_control_reset - perform a complete reset of the device
 * @rstc: reset control
 * Returns 0 on success or negative errno on failure.
 * This function will assert, then deassert the reset line.
 */
int reset_control_reset(struct reset_control *rstc);
使用介绍
主要以 Provider 和 Consumer 两个角色角度来介绍。
Provider
K3 Reset Provider 在 k3.dtsi 里已经定义好,板级 DTS 一般不需要配置 Provider,这部分一般没有什么工作。
Consumer
Reset Consumer 一般需要完成以下工作:
- 找到正确的 Reset Provider 和 Reset ID,在 DTS 节点中配置
resets; - 在 DTS 节点中配置
reset-names:- 不同设备的
reset-names会有区别,具体看 reset 的用途,也可以根据实际的情况自定义,主要是设备驱动获取 Reset 句柄时需要使用,常见的取值有reset、rst、sys_rst等;
- 不同设备的
- 设备驱动中通过接口获取 Reset 句柄,并进行 Reset 相关的操作。
大多数 K3 外设 DTS 节点 Reset 配置的写法都类似:
xxx: device@addr {
	resets = <&ResetProvider RESET_ID>;
	status = "disabled";
};
Reset Provider 和 Reset ID 可以通过 ID 的前缀来对应,具体对应关系如下:
| Reset ID 前缀 | 前缀对应的 Provider 节点 |
|---|---|
| RESET_MPMU_ | syscon_mpmu |
| RESET_APMU_ | syscon_apmu |
| RESET_APBC_ | syscon_apbc |
| RESET_APBC2_ | syscon_apbc2 |
| RESET_DCIU_ | syscon_dciu |
| RESET_RCPU_SYSCTRL_ | syscon_rcpu_sysctrl |
| RESET_RCPU_UARTCTRL_ | syscon_rcpu_uartctrl |
| RESET_RCPU_I2SCTRL_ | syscon_rcpu_i2sctrl |
| RESET_RCPU_SPICTRL_ | syscon_rcpu_spictrl |
| RESET_RCPU_I2CCTRL_ | syscon_rcpu_i2cctrl |
| RESET_RPMU_ | syscon_rpmu |
| RESET_RCPU_PWMCTRL_ | syscon_rcpu_pwmctrl |
使用示例
模块如要使用 Reset 功能,需要在 DTS 中配置 resets 和 reset-names 属性,然后在驱动中通过 Reset Controller Framework API 进行 Reset 相关的操作。
- 配置 DTS
在
include/dt-bindings/clock/spacemit,k3-syscon.h找到对应的Reset ID,配置到模块 DTS 中。 以can0为例:can0 的 Reset ID 只有一个:RESET_APBC_CAN0,前缀 RESET_APBC_ 对应 Provider 为 syscon_apbc,所以其 DTS 配置如下:
    flexcan0: fdcan@d4028000 {
        compatible = "spacemit,k1-flexcan";
        reg = <0x0 0xd4028000 0x0 0x4000>;
        interrupts = <161 IRQ_TYPE_LEVEL_HIGH>;
        interrupt-parent = <&saplic>;
        fsl,clk-source = <0>;
        clocks = <&syscon_apbc CLK_APBC_CAN0>,<&syscon_apbc CLK_APBC_CAN0_BUS>;
        clock-names = "per","ipg";
        resets = <&syscon_apbc RESET_APBC_CAN0>;
        reset-names = "reset";
        status = "disabled";
    };
- 加头文件和
reset_control结构体 在驱动代码中添加头文件和结构体定义:
#include <linux/reset.h>
struct flexcan_priv {
        struct reset_control *reset;
};
- 获取复位句柄
通过
devm_reset_control_get_optional获取复位句柄
reset = devm_reset_control_get_optional(&pdev->dev, "reset");
        if(IS_ERR(reset)) {
                dev_err(&pdev->dev, "flexcan get reset failed\n");
                return PTR_ERR(reset);
        }
- 释放复位
通过
reset_control_deassert释放复位
        if (priv->reset) {
                err = reset_control_deassert(priv->reset);
                if (err && priv->clk_ipg && priv->clk_per) {
                        clk_disable_unprepare(priv->clk_per);
                        clk_disable_unprepare(priv->clk_ipg);
                }
        }
- 复位
通过
reset_control_assert复位模块
        if (priv->reset)
                reset_control_assert(priv->reset);
FAQ
1.模块不工作,应该如何排查复位相关问题?
- DTS 配置是否正确:
resets是否配置,Provider 和 ID 是否正确;reset-names是否与驱动匹配; - Provider 节点是否有
#reset-cells = <1>属性; - 驱动里实际
devm_reset_control_get()请求的名字是什么,是否有报错,例如failed to get resetfailed to deassert reset; - 驱动是否正确释放复位(deassert);
- 复位和时钟的顺序是否正确;
- 是否还有其他依赖没满足,比如 clock / pinctrl / power-domain / regulator 等;
2.为什么有些模块挂 syscon_apbc,有些挂 syscon_apmu?
因为它们处于不同时钟/电源/总线域。通常来说:
- 低速 APB 外设更多挂在
syscon_apbc; - 高速或更复杂模块更多挂在
syscon_apmu; - R-domain 模块则更多挂在
syscon_rcpu_*系列 provider。
可参照 使用介绍 章节的对应方法。
3.reset_control_get 和 reset_control_get_optional 有什么区别?
reset_control_get:如果 DTS 中没有配置resets属性,会返回错误;reset_control_get_optional:如果 DTS 中没有配置resets属性,会返回 NULL(不是错误),代表该复位信号是可选的。
对于复位信号是可选的模块,应该使用 _optional 接口,这样即使没有配置复位信号,驱动也能正常工作。
4.什么时候需要调用 reset_control_assert?
通常在以下场景需要调用 reset_control_assert:
- 模块卸载或关闭时,将模块复位以节省功耗
- 模块出错需要重新初始化时
- 系统进入低功耗模式时
大多数情况下,只需要在初始化时调用 reset_control_deassert 释放复位即可。