语音控制电机系统
语音控制是计算机与人类交互的自然方式之一,通过语音指令操控设备能够实现免手动、高效率的人机交互体验。本节介绍基于RISC-V平台实现的语音控制电机系统。
1. 语音控制电机系统流程
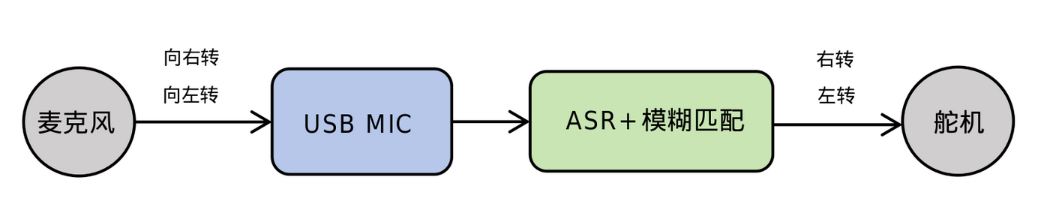
图1.1 语音控制电机系统架构
语音采集: 系统通过USB麦克风采集用户语音指令,将声波转换为数字信号。音频采集采用PyAudio库,配置为48kHz采样率、16位量化、单声道格式,确保获取高质量语音输入。
语音预处理: 对原始音频信号进行降噪、分帧和加窗等处理,提高后续识别准确率。系统使用VAD(Voice Activity Detection)技术自动检测有效语音段,过滤静音部分,优化计算资源使用。
特征提取: 从预处理后的语音信号中提取MFCC(梅尔频率倒谱系数)和Filter Bank等声学特征,这些特征能够有效表征语音的频谱特性,是语音识别的重要输入。
语音识别(ASR): 采用PaddleSpeech框架的DeepSpeech2模型,将声学特征转换为文本。该模型针对RISC-V平台进行了优化,支持实时中文语音识别,识别精度高。
语义理解: 利用difflib库实现模糊匹配算法,分析识别出的文本内容,提取控制意图。该模块具有容错能力,即使语音识别结果不完全准确,也能正确理解用户意图。
舵机控制: 根据识别到的命令,通过GPIO接口发送PWM信号控制舵机执行相应动作。系统使用gpiozero库实现精确的舵机角度控制,完成从语音到物理控制的闭环。
2. 核心代码实现
2.1. 舵机初始化与控制
# 设置舵机控制
from gpiozero.pins.lgpio import LGPIOFactory
from gpiozero import Device, Servo
from time import sleep

# 配置GPIO底层库
Device.pin_factory = LGPIOFactory(chip=0)

# 舵机初始化 (GPIO73)
pin_number = 73
servo = Servo(pin_number, min_pulse_width=0.0005, max_pulse_width=0.0025, frame_width=0.02)
servo.value = 0  # 初始化位置
sleep(0.3)
servo.detach()  # 释放舵机
2.2. 舵机动作函数
# 定义舵机动作
def turn_left():
    """向左转舵机"""
    servo.value = 1.0  # 最大角度
    sleep(0.3)
    servo.detach()  # 完成后释放舵机
    print("Turning left.")

def turn_right():
    """向右转舵机"""
    servo.value = -1.0  # 最小角度
    sleep(0.3)
    servo.detach()  # 完成后释放舵机
    print("Turning right.")
2.3. 语音识别
# 初始化语音识别
from spacemit_audio import ASRModel, RecAudioThreadPipeLine
asr_model = ASRModel()

# 录音设置
record_device = 2  # 麦克风设备索引
rec_audio = RecAudioThreadPipeLine(vad_mode=1, sld=2, max_time=2,
                                   channels=1, rate=48000,
                                   device_index=record_device)

# 启动录音并识别
print("按回车开始录音...")
input()  # 等待用户按回车

# 开始录音
rec_audio.start_recording()
rec_audio.max_time_record = 1.5  # 最长录音时间
rec_audio.frame_is_append = True
rec_audio.thread.join()  # 等待录音完成

# 语音识别
audio_data = rec_audio.get_audio_file()
text = asr_model.generate(audio_data)
print('识别结果:', text)
2.4. 命令识别与执行
import difflib

# 命令映射表
commands = {
    "向左转": turn_left,
    "向右转": turn_right,
}

# 模糊匹配命令
def execute_command(user_input):
    valid_commands = list(commands.keys())

    # 使用difflib进行模糊匹配
    match = difflib.get_close_matches(user_input, valid_commands, n=1, cutoff=0.6)

    if match:
        print(f"识别到指令: {match[0]}")
        commands[match[0]]()  # 执行对应函数
        return True
    else:
        print("未识别到有效指令")
        return False
2.5. 完整控制流程
# 主循环示例
try:
    while True:
        print("按回车开始录音...")
        input()

        # 录音和识别
        rec_audio.start_recording()
        rec_audio.frame_is_append = True
        rec_audio.thread.join()

        # 语音转文字
        audio_data = rec_audio.get_audio_file()
        text = asr_model.generate(audio_data)
        print('识别结果:', text)

        # 执行命令
        execute_command(text)

except KeyboardInterrupt:
    print("程序终止")
3. 部署与运行指南
3.1. 依赖配置
下载源码压缩包: voice-control-servo.zip
解压命令:
unzip voice-control-servo.zip -d ~/
设置开发环境:
# 安装系统依赖
sudo apt update
sudo apt install -y libopenblas-dev \
portaudio19-dev \
python3-dev \
python3-venv \
ffmpeg \
python3-spacemit-ort libcjson-dev libasound2-dev

# 创建Python虚拟环境
python3 -m venv ~/asr_env

# 配置 pip 源为进迭时空镜像源
pip config set global.index-url https://pypi.tuna.tsinghua.edu.cn/simple
pip config set global.extra-index-url https://git.spacemit.com/api/v4/projects/33/packages/pypi/simple

# 安装项目依赖
cd ~/voice-control-servo/spacemit_audio
source ~/asr_env/bin/activate
pip install -r requirements.txt
pip install gpiozero
3.2. 设置音频设备权限
sudo usermod -aG audio $USER
3.4. 执行流程
- 进入项目目录并激活虚拟环境
cd ~/voice-control-servo
source ~/asr_env/bin/activate
- 启动程序:
python voice_control.py
程序启动后,按回车键开始录音,说出"向左转"或"向右转"等指令,系统将识别并执行相应的舵机控制动作。
4. 执行结果
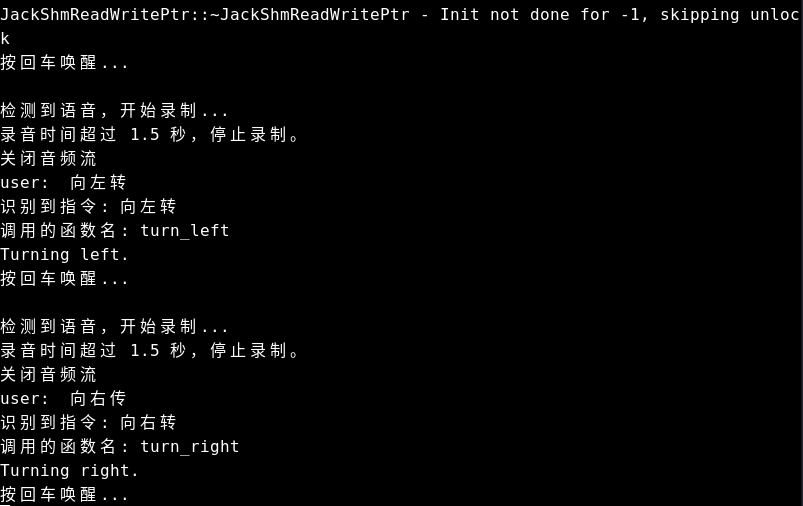
图4.1 语音控制电机执行结果
5. Demo 功能演示
案例演示视频:语音控制电机视频