ROS2安装
平台要求
硬件:SpacemiT K3 RISC-V
操作系统:Bianbu 4.0.1 及以上版本
关于软件源
进迭时空 Bianbu 4.0.1 及以上版本固件默认包含了 ros2 的软件源,无需额外的源配置
当前支持较完善的为 humble、jazzy 版本,两者均可安装 ros-$ROS_DISTRO-desktop。建议使用 humble
保证执行:
sudo apt update
注意不要按照 ros2 官方文档去进行源的配置!
安装
安装开发工具(推荐)
如需编译 ROS2 功能包或进行二次开发,建议安装开发工具集:
sudo apt update && sudo apt install ros-dev-tools
这会安装 colcon 等必要工具
安装 ROS-Base
基础版包含 ROS 通信库、消息接口、命令行工具等核心组件,不包含 GUI 工具:
建议使用 humble 版本
sudo apt install ros-humble-ros-base
加载 ROS2 环境变量
source /opt/ros/humble/setup.sh
发布/订阅示例
sudo apt install ros-humble-demo-nodes-cpp
终端1
source /opt/ros/humble/setup.sh
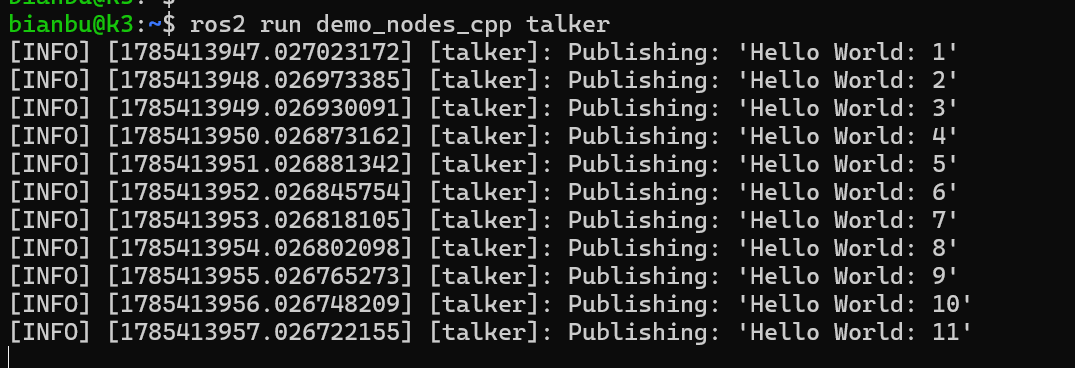
ros2 run demo_nodes_cpp talker
打印:
终端2:
source /opt/ros/humble/setup.sh
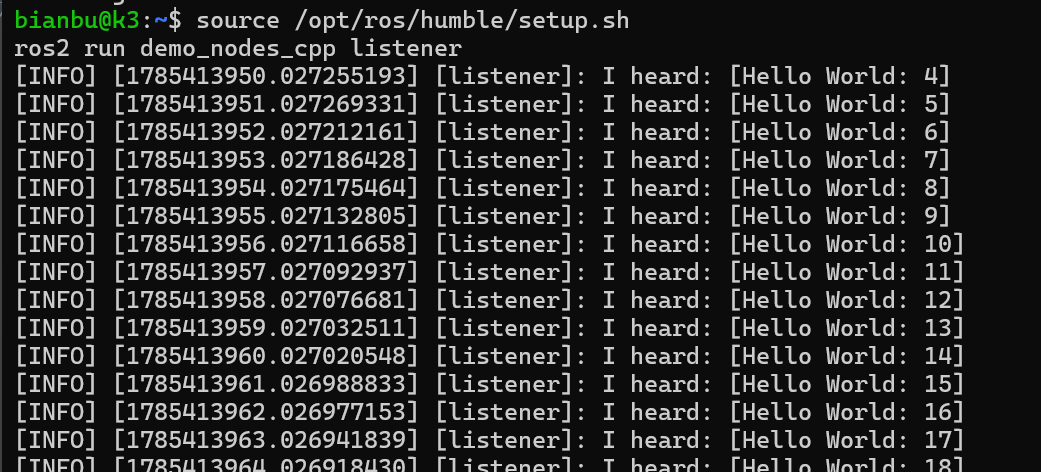
ros2 run demo_nodes_cpp listener
打印
rviz2 使用说明
sudo apt install ros-humble-desktop
启用 rviz2 的终端需要:
export QT_QPA_PLATFORM=xcb
rviz2 资源占用较大,不建议在板端使用
DDS 的说明
k3 ros2 humble 默认使用 fastdds
Humble
Fast DDS / Fast RTPS:2.6.11 Fast CDR:1.0.29
ls -l /opt/ros/humble/lib/libfastrtps.so* /opt/ros/humble/lib/libfastcdr.so*
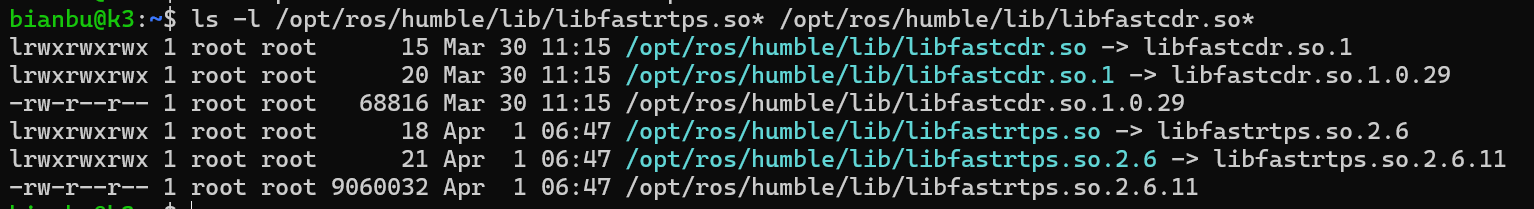
若要定制 fastdds,需注意版本对应
realsense 说明
安装 udev ,确保没有连接任何 realsense 设备
cd ~
wget https://archive.spacemit.com/ros2/prebuilt_libs/source_code_common/librealsense-2.57.4.tar.gz
tar xzvf librealsense-2.57.4.tar.gz
cd librealsense-2.57.4/
./scripts/setup_udev_rules.sh
cd ..
rm -rf librealsense-2.57.4 librealsense-2.57.4.tar.gz
使用深度相机建议使用 realsense D4xx 系列
sudo apt install ros-humble-librealsense2
这是一个与 ros2 无关的c++库,对应 https://github.com/realsenseai/librealsense 仓库的 2.57.7 tag
# 可以查看库的安装位置
# 其中 cmake 导出文件在:/opt/ros/humble/lib/riscv64-linux-gnu/cmake/realsense2/
dpkg -L ros-humble-librealsense2
realsense 自带的 demo 安装在 /opt/ros/humble/bin 里面
realsense ros2 sdk
sudo apt install ros-humble-realsense2-camera
该包是对 ros-humble-librealsense2 的封装,对应 https://github.com/realsenseai/realsense-ros 仓库的 4.57.7 tag