外设与驱动 · misc_io
1. 模块概述
- 主要功能:
misc_io模块位于components/peripherals/misc_io,提供基于 Linux GPIO 的通用数字输入/输出封装,用于快速接入蜂鸣器、继电器、拨码开关、限位开关、简单数字传感器等零散 IO 外设。模块统一封装了 GPIO 打开、方向申请、电平读写、输入去抖和状态变化回调流程。 - 规格或特性:对外以
misc_io.h+libmisc_io.so形式提供 C 接口;依赖libgpiod访问/dev/gpiochip*;兼容libgpiodv1/v2;支持输入和输出两种方向、active high/active low两种逻辑定义、去抖时间配置和回调触发;输入场景下misc_io_get()返回的是“当前是否 active”的逻辑值,不是原始电平值;v2 分支通过后台线程每10 ms轮询一次电平变化,v1 分支基于gpiod_line_event_wait()等待边沿事件。 - 软件框图:见下图。
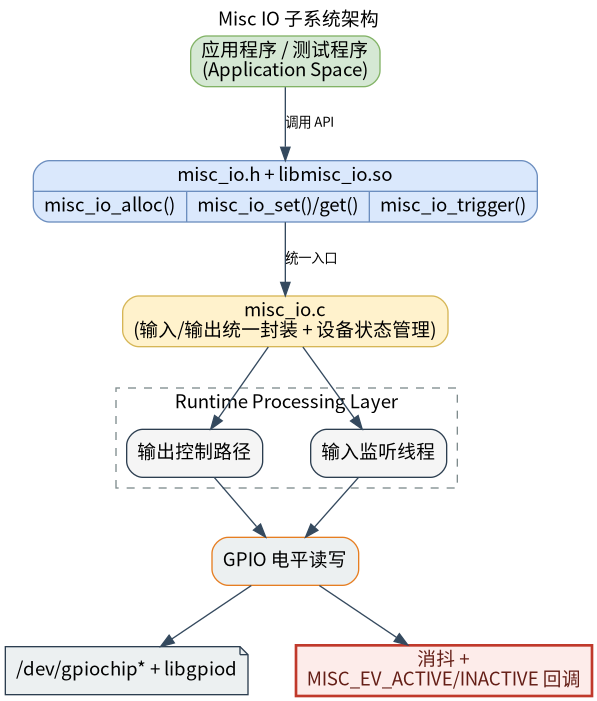
- 相关目录结构:
| 路径 | 职责 |
|---|---|
components/peripherals/misc_io/include/misc_io.h | 对外公开的设备类型、方向、逻辑、电平事件和 API 声明 |
components/peripherals/misc_io/src/misc_io.c | GPIO 打开、line 申请、输入轮询/事件等待、去抖、读写和资源释放实现 |
components/peripherals/misc_io/test/test_misc_io.c | 自带演示程序,覆盖输入触发、主动读取和输出控制三种典型场景 |
components/peripherals/misc_io/CMakeLists.txt | 模块构建、libgpiod 检测、测试目标和安装规则 |
components/peripherals/misc_io/package.xml | 组件版本和系统依赖声明 |
components/peripherals/misc_io/README.md | 组件说明和快速开始 |
2. 环境准备
前置条件
- 运行环境:推荐板端环境
k3-com260配套系统镜像; - 硬件与连接:目标板需要暴露 Linux 可访问的 GPIO 控制器,并已连接好待测试的 IO 外设。调用者需要明确
chip_name和line_offset。源码中的说明给出了两类常见平台映射方式:对 K3 平台,可按GPIO83 -> gpiochip2 + line_offset 19理解;对 K1 平台,可能全部落在gpiochip0,例如GPIO113 -> gpiochip0 + line_offset 113。 - 工具与权限:运行用户需要访问
/dev/gpiochip*;当设备节点权限受限时请使用sudo。排查问题时建议准备gpioinfo、gpiodetect、gpioget、gpioset等工具,用于确认 line 是否存在、是否被占用以及原始电平状态。
构建编译
-
获取代码:详见 2.3-配置编译 章节,使用
repo工具克隆完整 SDK。 -
本模块编译:
- 方式 1:独立编译
cd components/peripherals/misc_iomkdir build && cd buildcmake ..make -j$(nproc)
- 方式 2:SDK 集成编译 (推荐)
source build/envsetup.shcd components/peripherals/misc_iomm # 仅编译本模块
- 方式 1:独立编译
-
产物名称:
libmisc_io.so和test_misc_io输出至build/(独立编译) 或系统output/staging/{lib,bin}路径 (SDK 编译)。 -
说明:
CMakeLists.txt会根据libgpiod版本自动定义LIBGPIOD_V1或LIBGPIOD_V2,两者的输入监控机制不同,文档行为以源码当前实现为准。
3. 示例使用(从 0 跑通)
本节为读者按步骤复现的主线:
3.1 【运行输入触发回调测试】
前置:已确认待测试输入外设接在目标板某个 GPIO line 上,并且你知道对应的 chip_name 与 line_offset。
步骤 1:检查并按板级实际情况修改 test/test_misc_io.c 里的 test_trigger() 配置。当前示例默认使用:chip_name = "gpiochip0"、line_offset = 9、active_logic = MISC_ACTIVE_HIGH、debounce_ms = 50。如果你的硬件不一致,请先调整这些值。
步骤 2:在组件目录下完成构建。
cd components/peripherals/misc_io
mkdir -p build
cd build
cmake ..
make -j$(nproc)
预期现象:build/ 目录下生成 libmisc_io.so 和 test_misc_io,make 返回码为 0。
步骤 3:运行测试程序。
cd components/peripherals/misc_io
sudo ./build/test_misc_io
预期现象:程序进入常驻等待,不会立即退出。
步骤 4:切换外部输入电平,观察回调输出。
预期现象:每次稳定状态变化后,终端会打印形如 [cb] count=1 ev=ACTIVE 或 [cb] count=2 ev=INACTIVE 的内容;当抖动发生在 50 ms 去抖窗口内时,不应重复触发多次回调。
4. 应用开发
4.1 最简使用流程
static void on_misc_event(struct misc_dev *dev, enum misc_event ev, void *args)
{
    (void)dev;
    (void)args;
    printf("event=%d\n", ev);
}

int main(void)
{
    struct misc_gpiod_ctx ctx = {
        .chip_name = "gpiochip0",
        .line_offset = 83,
        .consumer = "misc_demo",
    };

    struct misc_dev *dev = misc_io_alloc(MISC_TYPE_SWITCH, MISC_DIR_INPUT, &ctx);
    if (!dev) {
        return -1;
    }

    misc_io_config(dev, MISC_ACTIVE_HIGH, 50);
    misc_io_trigger(dev, on_misc_event, NULL);

    sleep(10);

    misc_io_free(dev);
    return 0;
}
4.2 主要 API 说明
1. 设备创建与配置
// 创建设备
struct misc_dev *misc_io_alloc(enum misc_type type, enum misc_dir dir, void *hw_ctx);

// 配置 active 逻辑和去抖时间
void misc_io_config(struct misc_dev *dev, enum misc_logic active_logic, uint16_t debounce_ms);

// 释放设备资源
void misc_io_free(struct misc_dev *dev);
2. 输入输出操作
// 写输出状态
int misc_io_set(struct misc_dev *dev, bool active);

// 读取当前逻辑状态
int misc_io_get(struct misc_dev *dev);
3. 事件触发
// 启动输入监控并注册回调
void misc_io_trigger(struct misc_dev *dev, misc_cb_t cb, void *args);

// 输入事件回调原型
typedef void (*misc_cb_t)(struct misc_dev *dev, enum misc_event ev, void *args);
4.3 核心数据结构
GPIO 上下文
struct misc_gpiod_ctx {
    const char *chip_name;
    unsigned int line_offset;
    const char *consumer;
};
逻辑与事件枚举
enum misc_logic {
    MISC_ACTIVE_LOW = 0,
    MISC_ACTIVE_HIGH
};

enum misc_event {
    MISC_EV_ACTIVE = 0,
    MISC_EV_INACTIVE,
};
设备句柄
struct misc_dev;
开发时需要注意:misc_io_alloc() 依赖 chip_name 和 line_offset 的正确板级映射;misc_io_set() 和 misc_io_get() 返回的是逻辑上的 active/inactive,不是 GPIO 原始电平;misc_io_trigger() 仅适用于输入方向,首次调用会启动后台线程;回调运行在模块内部线程上下文中,应避免阻塞和耗时 I/O。
参考 demo 或示例路径
components/peripherals/misc_io/test/test_misc_io.c
components/peripherals/misc_io/src/misc_io.c
5. 调试指南
- 如果
misc_io_alloc()失败,优先检查chip_name、line_offset和/dev/gpiochip*权限,并确认该 GPIO 没有被其他进程占用。 - 如果输入电平变化了但没有回调,优先核对设备方向、
active_logic和debounce_ms,必要时结合gpioinfo/gpioget交叉验证。 - 如果
misc_io_get()的结果和原始电平相反,先确认它返回的是逻辑上的 active/inactive,而不是 GPIO 原始高低电平。
6. 常见问题
misc_io_alloc()返回NULL:通常是chip_name、line_offset不正确,或 GPIO line 已被占用。misc_io_set()返回负值:通常是句柄无效,或当前设备是输入方向,不能执行输出写入。misc_io_get()返回值和原始电平相反:这是因为它返回的是 active/inactive 逻辑值,不是原始 GPIO 电平。