外设与驱动 · imu
1. 模块概述
- 主要功能:本模块提供项目内统一的 IMU 底层接入能力,负责通过封装后的组件 API 读取惯性传感器数据,屏蔽不同硬件接口差异,为上层应用提供一致的加速度、角速度、磁场、四元数与温度数据访问方式。当前项目默认启用的驱动为
CMP10A串口 IMU,对应drv_uart_cmp10a。 - 规格或特性(接口形态、速率、分辨率、算法版本等):
- 支持接口:
I2C、SPI、UART,当前工程默认接入方式为UART; - 当前支持驱动:
drv_uart_cmp10a; - 典型波特率:
115200; - 典型采样率:
50Hz; - 支持输出数据:加速度、角速度、磁场、四元数、温度;
- 支持能力:安装矩阵
mounting_matrix坐标变换、陀螺仪零偏校准、回调模式数据推送、采样率和低通滤波参数配置。
- 支持接口:
- 软件框图:
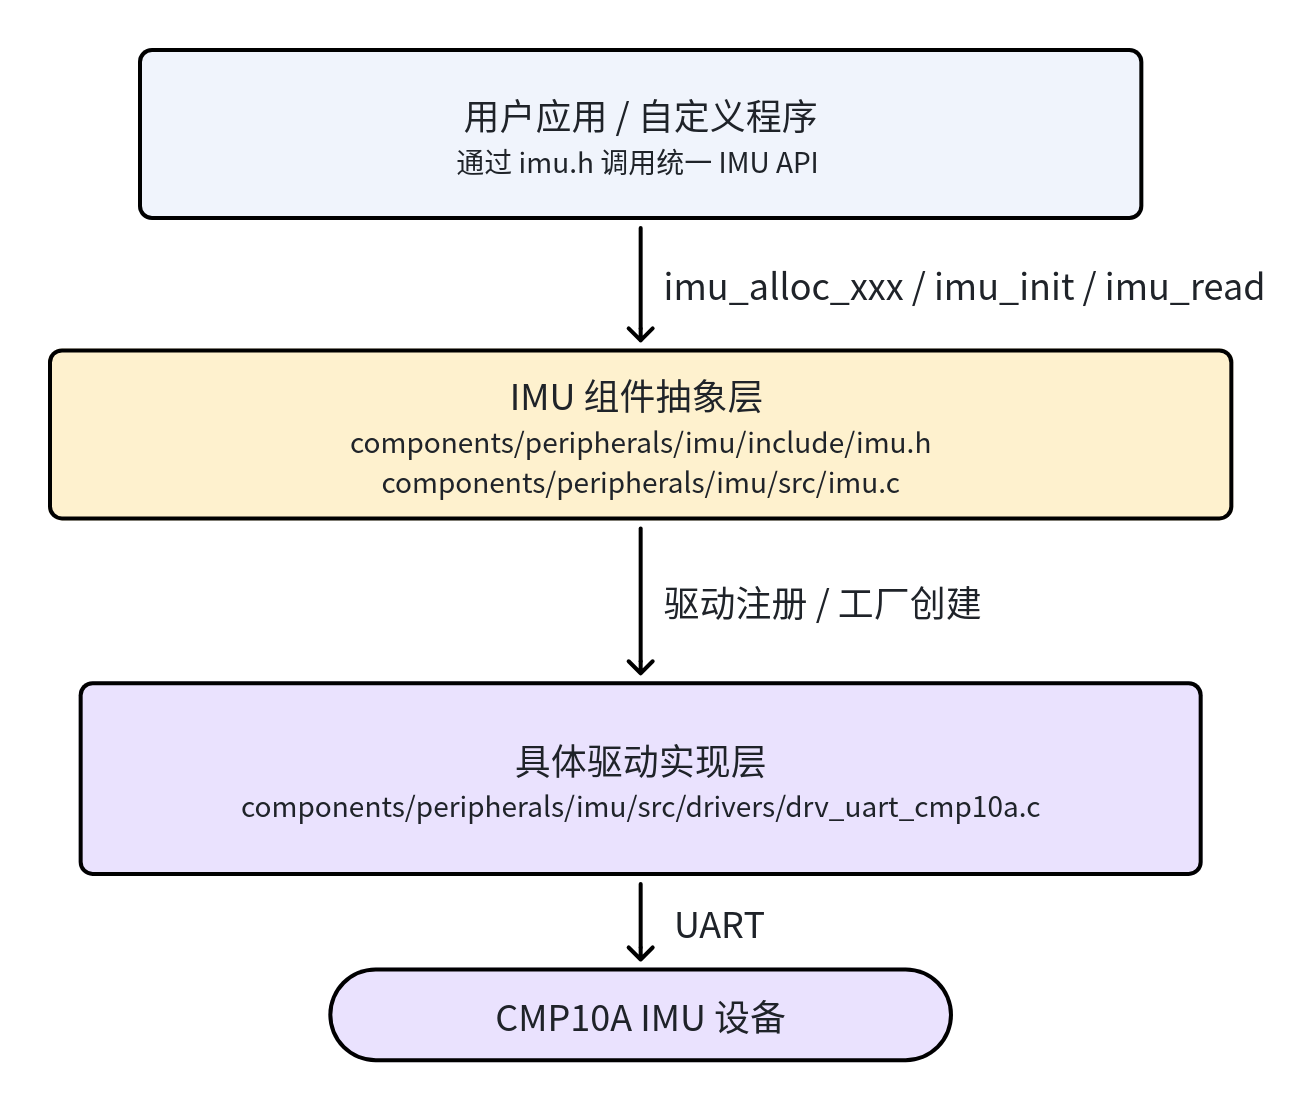
- 相关目录结构:
| 路径 | 职责 |
|---|---|
components/peripherals/imu/ | IMU 组件根目录,提供统一抽象与构建入口 |
components/peripherals/imu/include/imu.h | IMU 对外 C API 头文件 |
components/peripherals/imu/src/ | 组件公共实现与驱动注册逻辑 |
components/peripherals/imu/src/drivers/drv_uart_cmp10a.c | CMP10A 串口 IMU 驱动实现 |
components/peripherals/imu/test/test_imu_uart.c | 基于底层 API 的最小化测试程序 |
2. 环境准备
2.1 前置条件
-
拉取代码
SDK 源码获取和基础编译环境配置统一参考 Linksee参考方案。完成 SDK 初始化后,回到本文继续执行
-
运行环境:
- 推荐板端环境:
k3-com260配套系统镜像;
- 推荐板端环境:
-
硬件与连接:
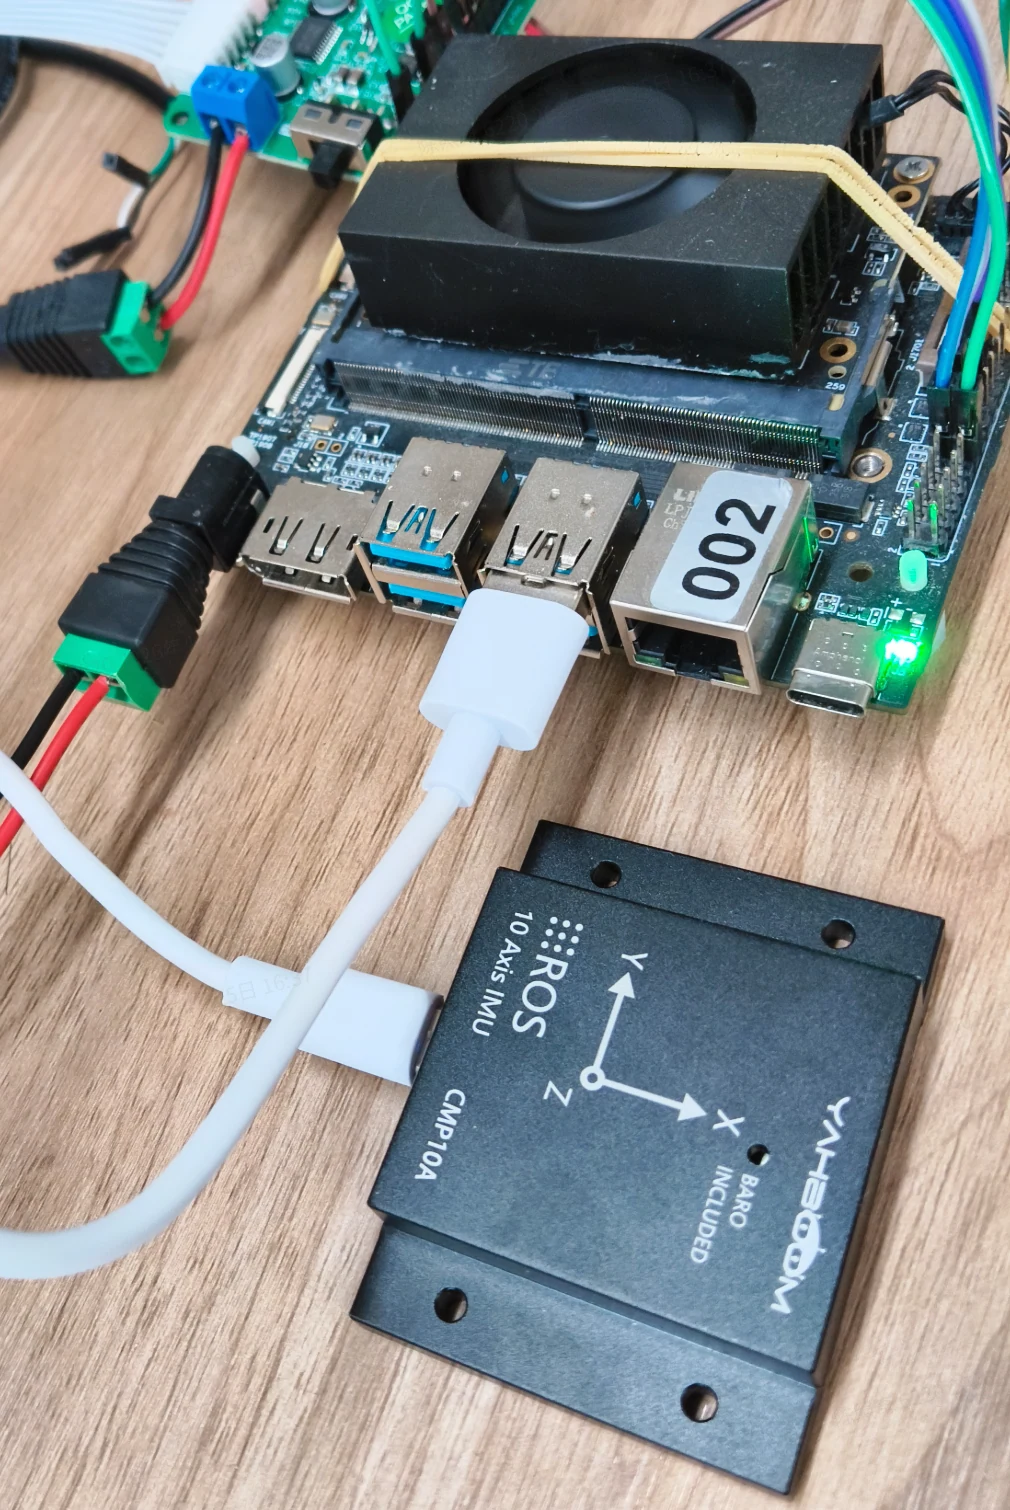
- 板型:
k3-com260; - 外设:
CMP10A串口 IMU; - 连接方式:通过板载串口或 USB 转串口接入,设备节点一般为
/dev/ttyUSB*; - 使用前需确认 IMU 供电稳定、接线牢固,且安装方向与机体坐标系关系明确。
- 板型:
-
工具与权限:
- 需要具备串口设备访问权限;
- 常用检查命令:
ls -l /dev/ttyUSB0、dmesg | tail; - 若设备权限不足,可将当前用户加入
dialout组,或临时调整串口节点权限。
2.2 构建编译
全量编译
cd ~/spacemit_robot/
source build/envsetup.sh
lunch # 选择linksee方案
m # 全量编译
仅编译底层 IMU 组件
cd ~/spacemit_robot/components/peripherals/imu
mkdir -p build && cd build
cmake -DBUILD_TESTS=ON -DSROBOTIS_PERIPHERALS_IMU_ENABLED_DRIVERS="drv_uart_cmp10a" ..
make
产物包括底层测试程序 test_imu_uart。
- 常见差异说明:
- 若只做底层 API 验证,优先使用组件目录独立构建,避免引入整仓其它模块影响;
- 组件文档示例常用波特率为
115200,运行时建议显式指定; - 当前文档仅覆盖底层封装 API,不包含 ROS2 节点或话题使用方式。
3. 示例使用
3.1 【示例一:CMP10A 最小化串口读取验证】
**前置: **IMU 已正确接入板端,已确认实际串口设备节点,例如 /dev/ttyUSB0。
步骤 1:进入组件构建目录
cd ~/spacemit_robot/components/peripherals/imu/build
步骤 2:运行底层测试程序
./test_imu_uart -d /dev/ttyUSB0 -b 115200 -r 50 -n 100
预期现象:终端会先打印 CMP10A IMU UART Test、设备路径、波特率等启动信息;初始化成功后,会持续输出时间戳、加速度、角速度与四元数数据。
终端输出:
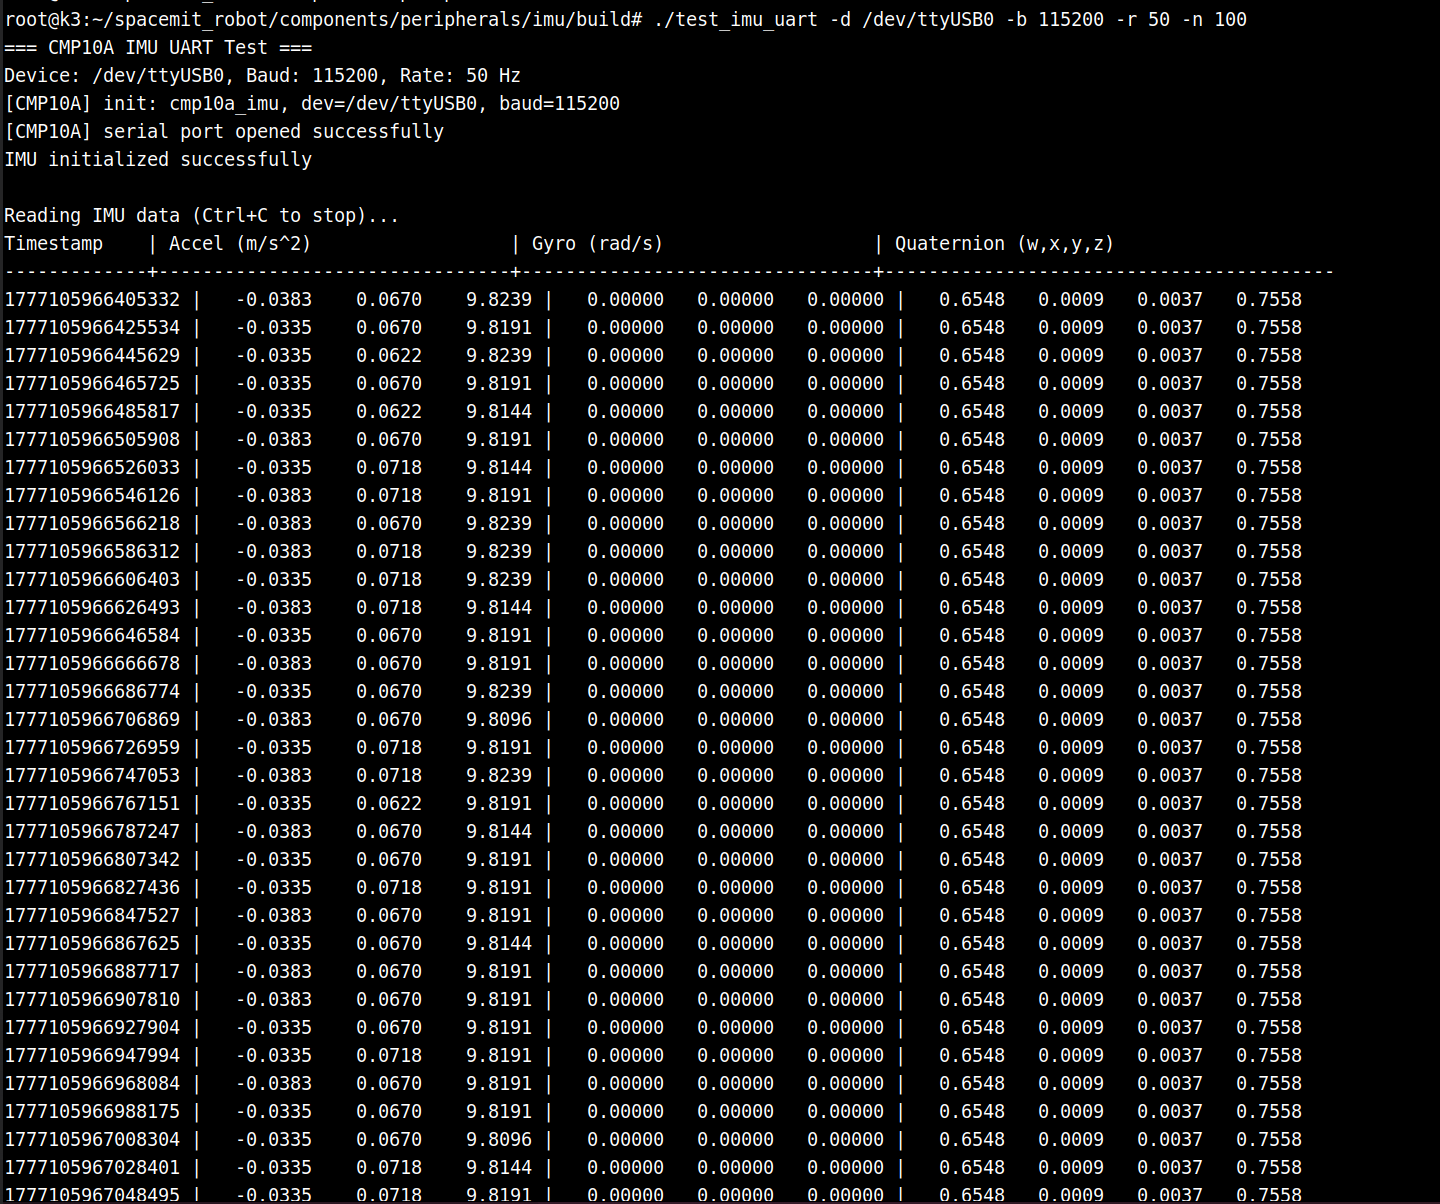
步骤 3:确认基础链路稳定
静止状态下观察输出是否稳定,轻微转动 IMU 后再次观察数据变化。
预期现象:
- 静止时角速度接近零;
- 重力方向加速度较稳定;
- 旋转设备时
gyro与quat输出会明显变化; - 若串口打开失败,通常会提示设备不存在、权限不足或初始化失败。
3.2 【示例二:在自定义程序中调用底层 IMU API】
前置: 已完成组件编译,头文件与库源码可在本地工程中引用。
步骤 1:在应用代码中包含头文件并创建 UART IMU 设备
可参考如下调用流程:
#include "imu.h"

struct imu_dev *dev = imu_alloc_uart("CMP10A:cmp10a_imu", "/dev/ttyUSB0", 115200, NULL);
if (!dev) {
		return -1;
}
步骤 2:初始化设备并配置采样参数
struct imu_config cfg = {0};
cfg.sample_rate = 50;
cfg.mounting_matrix[0] = 1; cfg.mounting_matrix[1] = 0; cfg.mounting_matrix[2] = 0;
cfg.mounting_matrix[3] = 0; cfg.mounting_matrix[4] = 1; cfg.mounting_matrix[5] = 0;
cfg.mounting_matrix[6] = 0; cfg.mounting_matrix[7] = 0; cfg.mounting_matrix[8] = 1;

if (imu_init(dev, &cfg) != 0) {
		imu_free(dev);
		return -1;
}
步骤 3:读取数据并在退出前释放资源
struct imu_data data;
if (imu_read(dev, &data) == 0) {
		printf("acc: %.2f %.2f %.2f\n", data.acc[0], data.acc[1], data.acc[2]);
		printf("gyro: %.2f %.2f %.2f\n", data.gyro[0], data.gyro[1], data.gyro[2]);
}

imu_free(dev);
预期现象:程序初始化成功后可读到 imu_data 中的 acc、gyro、mag、quat、temp 等字段;若初始化失败,优先检查设备节点、波特率和驱动是否已启用。
4. 应用开发
- 对外 API 或接口形态(头文件、库名、服务/话题):
- 头文件:
components/peripherals/imu/include/imu.h; - 核心数据结构:
struct imu_dev、struct imu_config、struct imu_data; - 工厂函数:
imu_alloc_i2c、imu_alloc_spi、imu_alloc_uart; - 核心 API:
imu_init、imu_read、imu_set_callback、imu_calibrate_gyro_bias、imu_free。
- 头文件:
- 调用方式与注意点(线程、权限、资源释放等):
- 推荐调用顺序:
imu_alloc_xxx→imu_init→imu_read/imu_set_callback→imu_free; - 串口设备路径与波特率建议显式指定,不要完全依赖默认参数;
- 若设备安装方向与机体坐标系不一致,应通过
mounting_matrix做旋转修正; - 做陀螺仪零偏校准时,调用
imu_calibrate_gyro_bias()期间应保持 IMU 静止; - 程序退出前必须调用
imu_free()释放资源; - 串口设备异常拔插后,需要在应用层考虑重新初始化与错误恢复。
- 推荐调用顺序:
- 参考 demo 或示例路径:
components/peripherals/imu/README.mdcomponents/peripherals/imu/test/test_imu_uart.ccomponents/peripherals/imu/include/imu.h
5. 调试指南
- 优先用
test_imu_uart做底层链路验证,确认硬件、串口与驱动正确后,再集成到自定义应用。 - 首先核对串口参数,重点关注设备节点与波特率是否正确,
CMP10A常用波特率为115200。 - 常用检查命令:
ls -l /dev/ttyUSB0:确认设备节点是否存在;dmesg | tail:查看串口设备最近识别日志;stty -F /dev/ttyUSB0 -a:辅助确认串口配置;strace ./test_imu_uart -d /dev/ttyUSB0 -b 115200:定位打开设备或读串口失败原因。
- 与硬件/内核同事联调时,建议至少收集以下信息:
- IMU 型号、接线方式、供电情况;
- 实际设备节点名与串口参数;
test_imu_uart的完整启动日志;- 静止与转动两种状态下的原始输出样例;
- 若初始化失败,附带
dmesg与权限信息。
6. 常见问题
| 现象 | 可能原因 | 处理 |
|---|---|---|
运行 test_imu_uart 提示设备打开失败 | 串口设备节点错误、设备未识别或权限不足 | 用 ls /dev/ttyUSB*、`dmesg |
| 程序能启动但数据异常或始终不变化 | 波特率不匹配、 数据读取速率不匹配,或 IMU 未正常输出数据 | 显式指定 -b 115200 重试,并检查 IMU 供电与接线,确认上位机对IMU的模式设定 |
| 姿态方向与实际运动方向不一致 | IMU 安装方向与机体坐标系不一致 | 在 imu_config.mounting_matrix 中配置正确的安装矩阵 |
| 角速度零点漂移明显 | 陀螺仪零偏未校准或校准时设备在运动 | 调用 imu_calibrate_gyro_bias() 重新校准,并确保校准期间设备静止 |
| 应用退出后再次启动异常 | 上次运行未正确释放资源或串口状态异常 | 确保程序退出前调用 imu_free();必要时重新插拔设备后重试 |