外设与驱动 · lidar
1. 模块概述
-
主要功能:
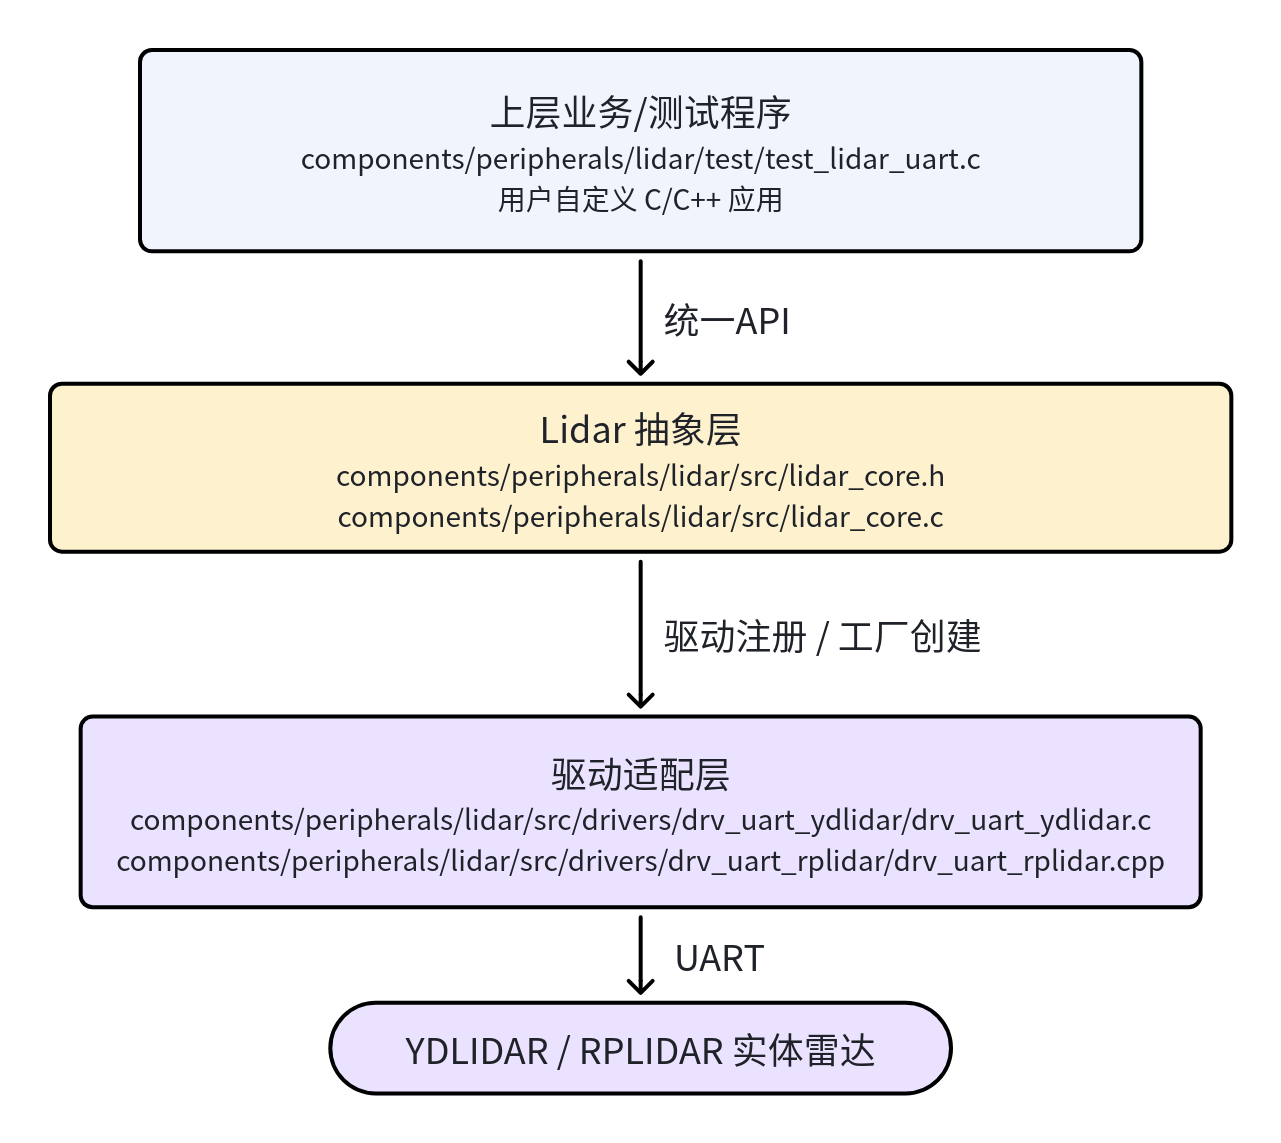
lidar组件位于components/peripherals/lidar/,提供统一的激光雷达抽象层,屏蔽不同厂商、不同型号 2D 激光雷达的差异,对上层输出一致的点云帧接口。当前项目内已接入YDLIDAR与RPLIDAR两类串口雷达,可用于底层采集验证、点云回调处理和上层算法集成。 -
规格或特性(接口形态、速率、分辨率、算法版本等):
- 接口形态:当前以
UART串口接入为主,接口已预留Ethernet与Sim; - 支持驱动:
drv_uart_ydlidar、drv_uart_rplidar; - 数据形式:统一输出
struct lidar_frame,点云点为struct lidar_point,坐标系为FLU; - 运行参数:支持配置转速
rpm、扫描角范围、量程范围、返回模式、4x4 位姿变换矩阵; - 运行方式:支持通过回调
lidar_set_callback()异步接收每帧点云。
- 接口形态:当前以
-
软件框图:
-
相关目录结构:
| 路径 | 职责 |
|---|---|
components/peripherals/lidar/include/lidar.h | 对外公开 API 与数据结构定义 |
components/peripherals/lidar/src/lidar_core.c | 统一生命周期封装、驱动工厂与公共逻辑 |
components/peripherals/lidar/src/drivers/drv_uart_ydlidar/ | YDLIDAR 串口驱动适配 |
components/peripherals/lidar/src/drivers/drv_uart_rplidar/ | RPLIDAR 串口驱动适配 |
components/peripherals/lidar/test/test_lidar_uart.c | 底层 API 最小化串口测试程序 |
components/peripherals/lidar/README.md | 组件独立构建、快速开始与 FAQ |
build/README.md | SDK 顶层构建、m / mm / lunch 等命令说明 |
2. 环境准备
2.1 前置条件
-
确保代码拉取
SDK 源码获取和基础编译环境配置统一参考 Linksee参考方案。完成 SDK 初始化后,回到本文继续执行
-
运行环境:
- 推荐板端环境:
k3-com260配套系统镜像;
- 推荐板端环境:
-
依赖与外部资源:
- 基础依赖:
build-essential、cmake、pkg-config、jq; YDLIDAR与RPLIDAR第三方 SDK 会在 CMake 配置阶段自动拉取到~/.cache/thirdparty/;首次构建需保证网络可访问。
- 基础依赖:
-
环境变量与初始化:
-
在仓库根目录执行:
cd ~/spacemit_robotsource build/envsetup.sh
-
-
硬件与连接:
- 雷达可使用
YDLIDAR X3 Pro或兼容的RPLIDAR型号; - 将雷达正确接入 USB 转串口或板载串口,并确认系统侧设备节点如
/dev/ttyUSB0已出现; - 保证雷达供电稳定,上电后电机可正常旋转。
- 雷达可使用
-
工具与权限:
- 需要具备串口访问权限;若权限不足,可将当前用户加入
dialout组; - 可使用
ls /dev/ttyUSB*、dmesg | tail辅助确认设备枚举; - 若需要安装依赖或调整权限,需具备
sudo权限。
- 需要具备串口访问权限;若权限不足,可将当前用户加入
2.2 构建编译
- 本模块编译:
-
方式一:通过 SDK 顶层构建当前模块
在仓库根目录执行:
cd ~/spacemit_robotsource build/envsetup.shlunch # 选择linksee方案cd ~/spacemit_robot/components/peripherals/lidarmm构建完成后,测试程序会随安装产物进入
output/staging/,可通过环境脚本加入PATH后直接运行。 -
方式二:通过 SDK 顶层全量构建
source build/envsetup.shlunch # 选择linksee方案m -
方式三:脱离 SDK 独立构建组件
cd ~/spacemit_robot/components/peripherals/lidarmkdir -p build && cd buildcmake .. -DLIDAR_ENABLED_DRIVERS="drv_uart_ydlidar;drv_uart_rplidar"make -j$(nproc)独立构建后可在构建目录下直接运行
test_lidar_uart。
-
- 常见差异说明:
- SDK 顶层构建使用
SROBOTIS_PERIPHERALS_LIDAR_ENABLED_DRIVERS控制启用驱动;独立构建默认使用LIDAR_ENABLED_DRIVERS; - 切换不同雷达型号时,需同步调整串口设备名、波特率与
MODEL; YDLIDAR常见示例波特率为115200,RPLIDAR在项目配置中常见为460800,应以实际设备为准。
- SDK 顶层构建使用
3. 示例使用
3.1 【示例一:使用 SDK 产物直接验证 YDLIDAR】
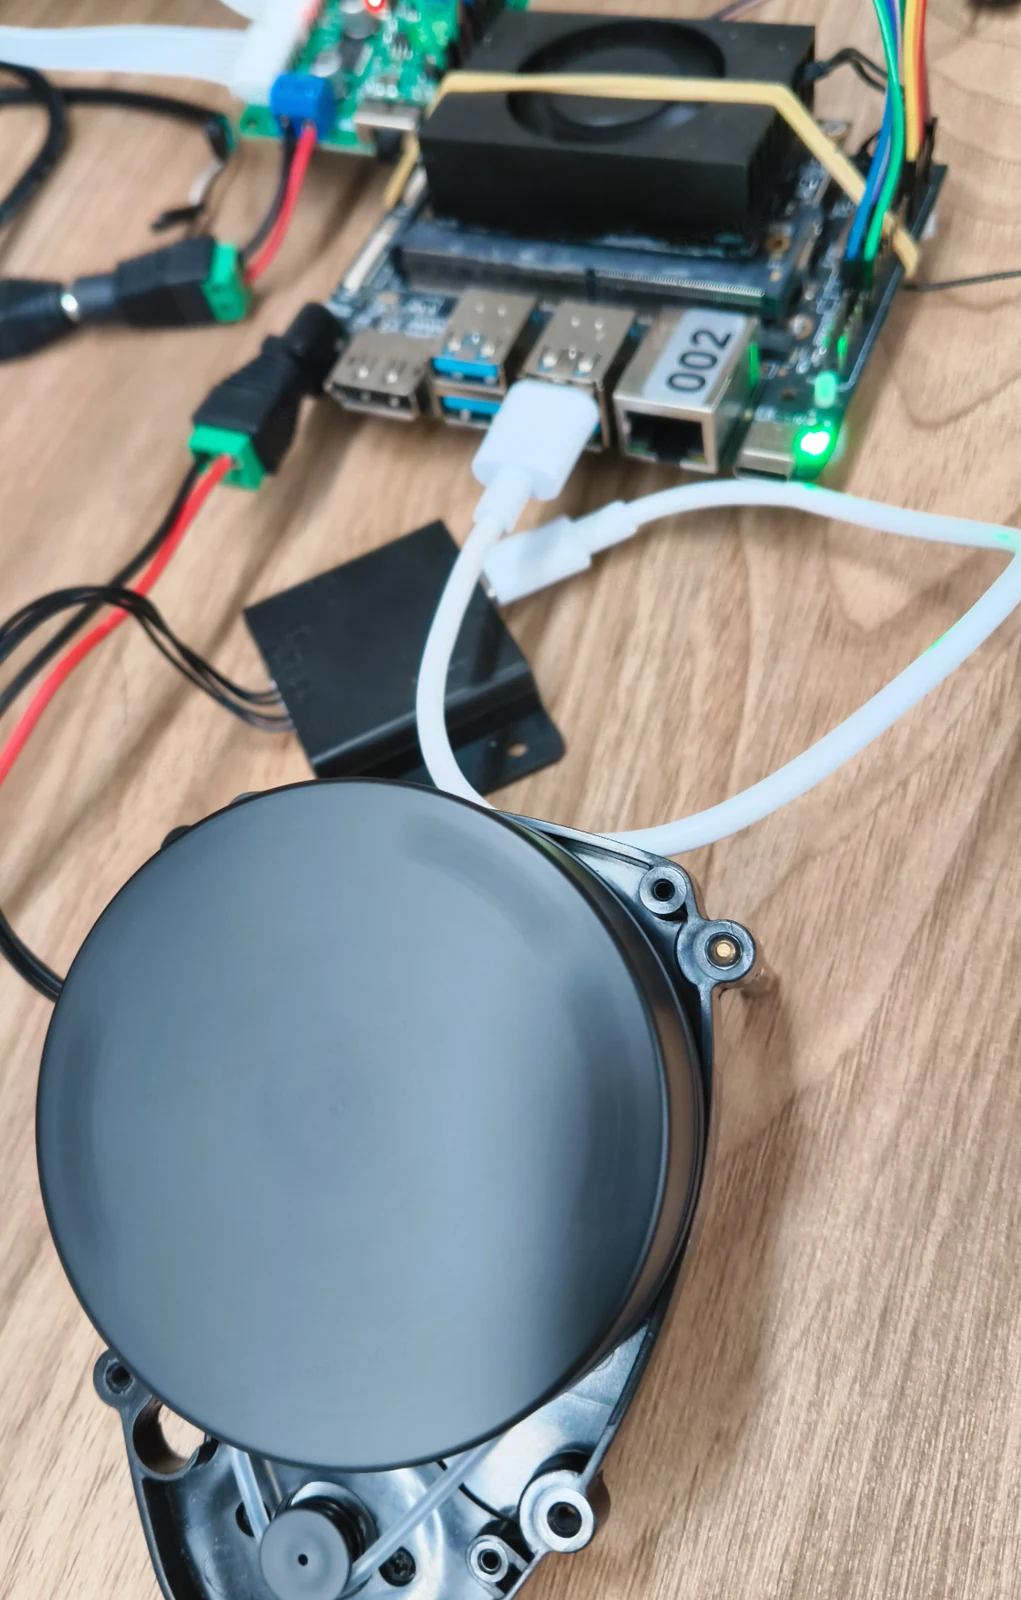
以下示例雷达型号为 YDLIDAR X3 Pro,设备节点为 /dev/ttyUSB0,波特率为 115200。
硬件连接:
步骤 1:直接编译组件(执行过则可跳过)
cd ~/spacemit_robot/components/peripherals/lidar
mkdir -p build && cd build
cmake .. -DLIDAR_ENABLED_DRIVERS="drv_uart_ydlidar;drv_uart_rplidar"
make -j$(nproc)
步骤 2:运行底层测试程序。
./test_lidar_uart YDLIDAR /dev/ttyUSB0 115200
预期现象:终端输出类似以下信息,表示设备创建、初始化、启动成功,并持续收到点云帧:
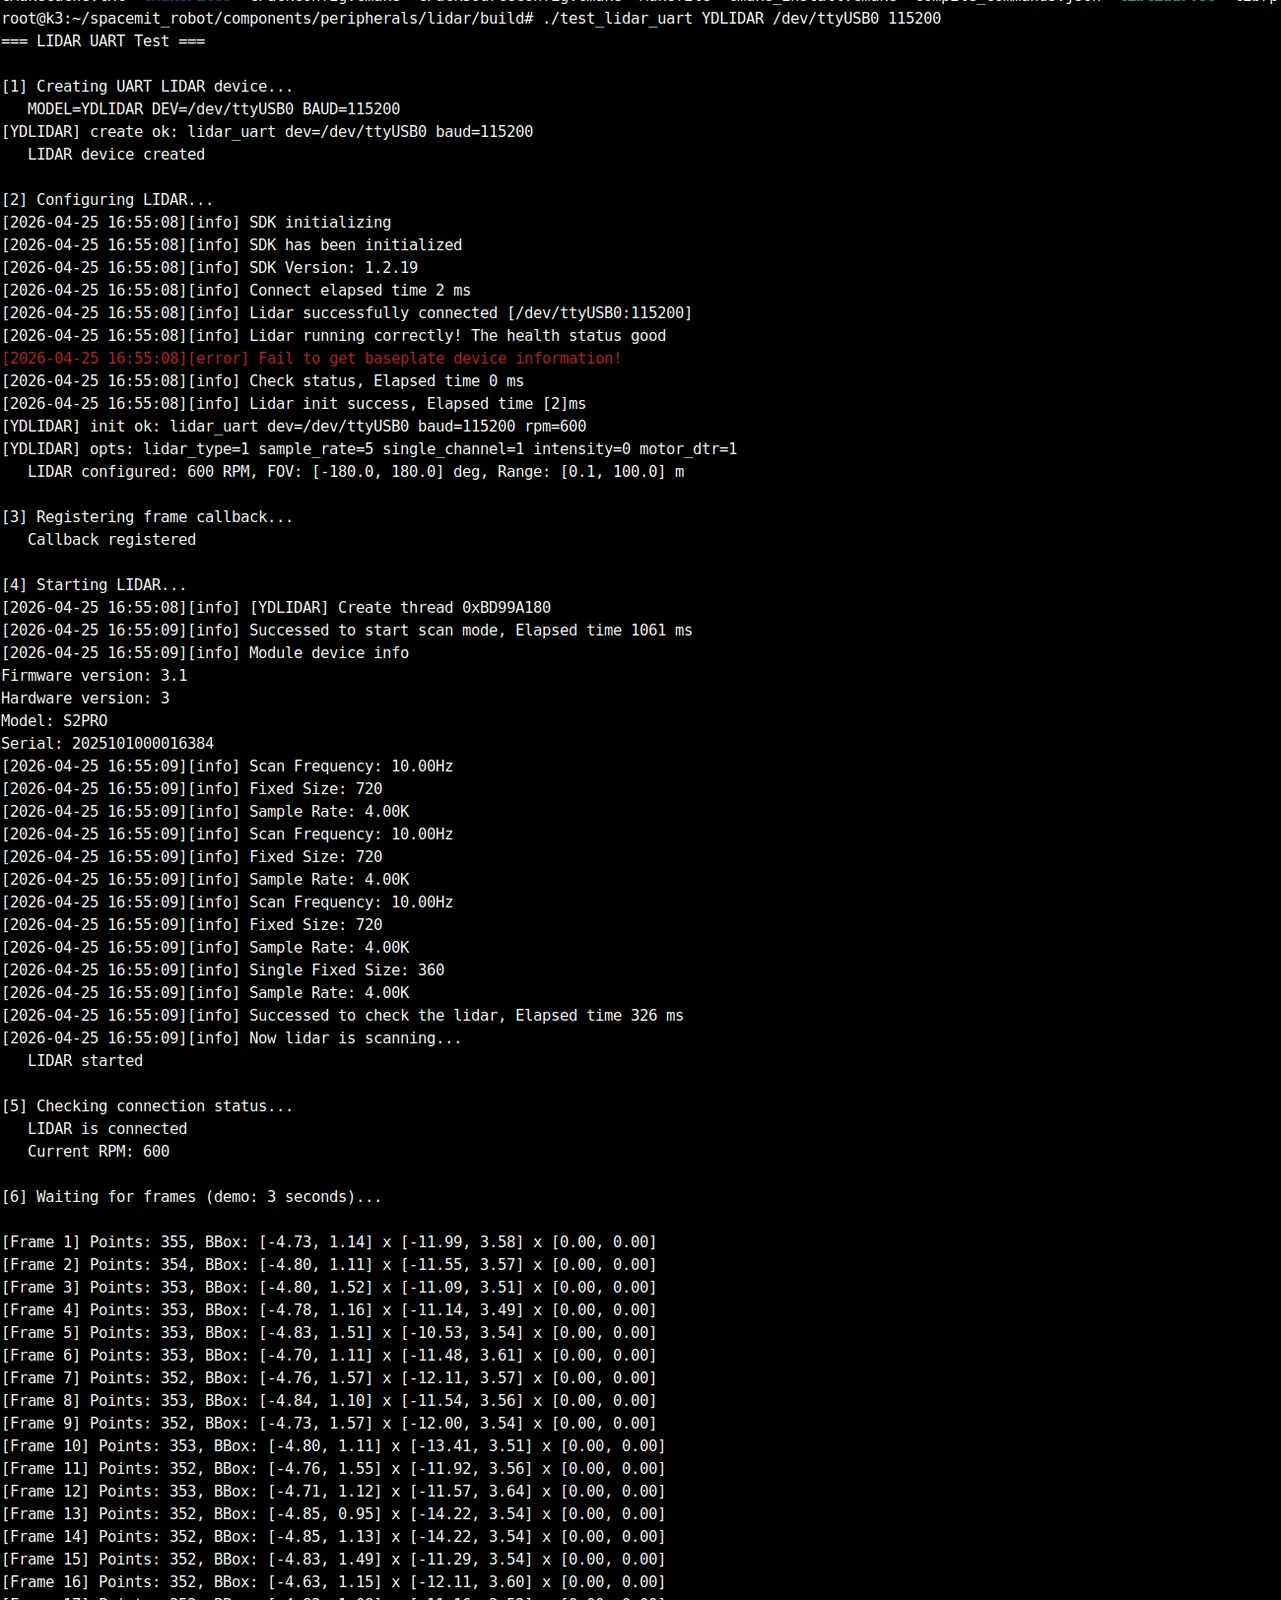
雷达会加速旋转直达数据采集停止
3.2 【示例二:切换为 RPLIDAR 做最小化验证】
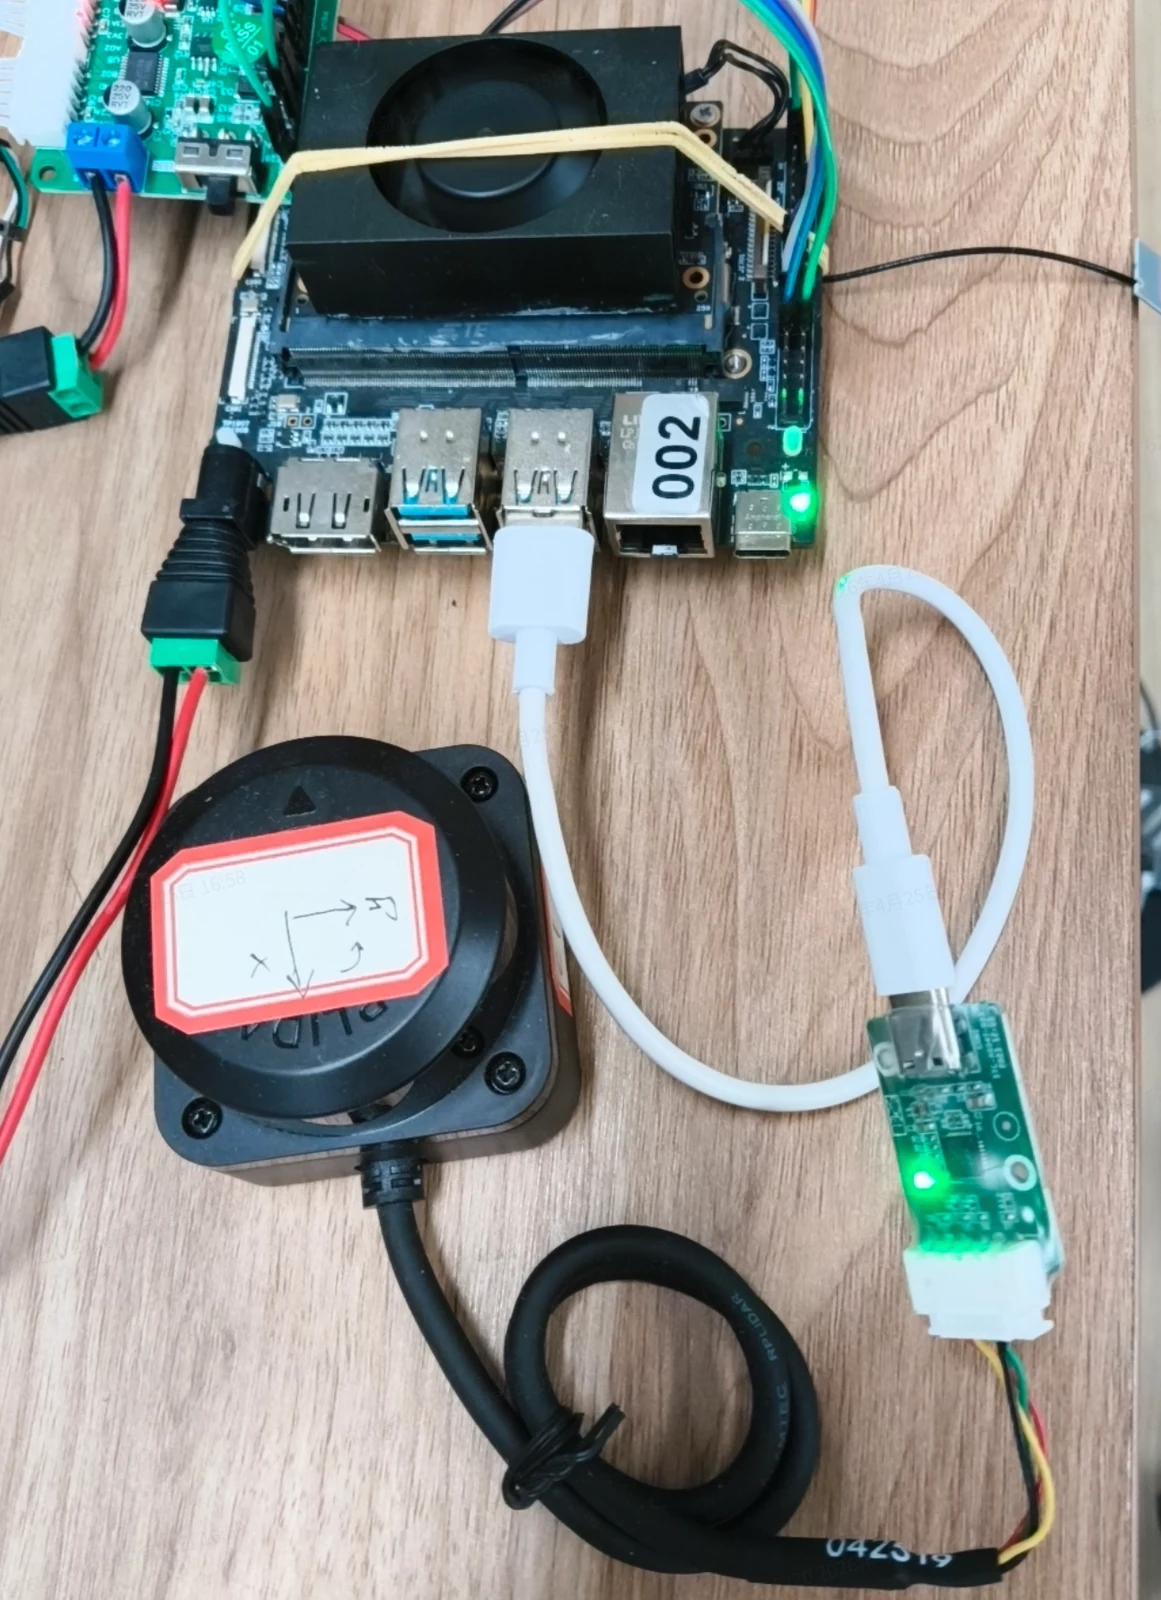
以下示例雷达型号为 RPLIDAR-C1,设备节点为 /dev/ttyUSB0,波特率为 460800。
硬件连接
步骤 1:确认设备节点与串口权限。
ls /dev/ttyUSB*
预期现象:看到目标串口节点,例如 /dev/ttyUSB0。若无设备节点,应先检查接线、供电与 USB 枚举。
步骤 2:确保编译已经执行。
cd ~/spacemit_robot/components/peripherals/lidar
mkdir -p build && cd build
cmake .. -DLIDAR_ENABLED_DRIVERS="drv_uart_ydlidar;drv_uart_rplidar"
make -j$(nproc)
步骤 3:直接运行测试程序, 只替换设备类型和波特率。
cd ~/spacemit_robot/components/peripherals/lidar/build
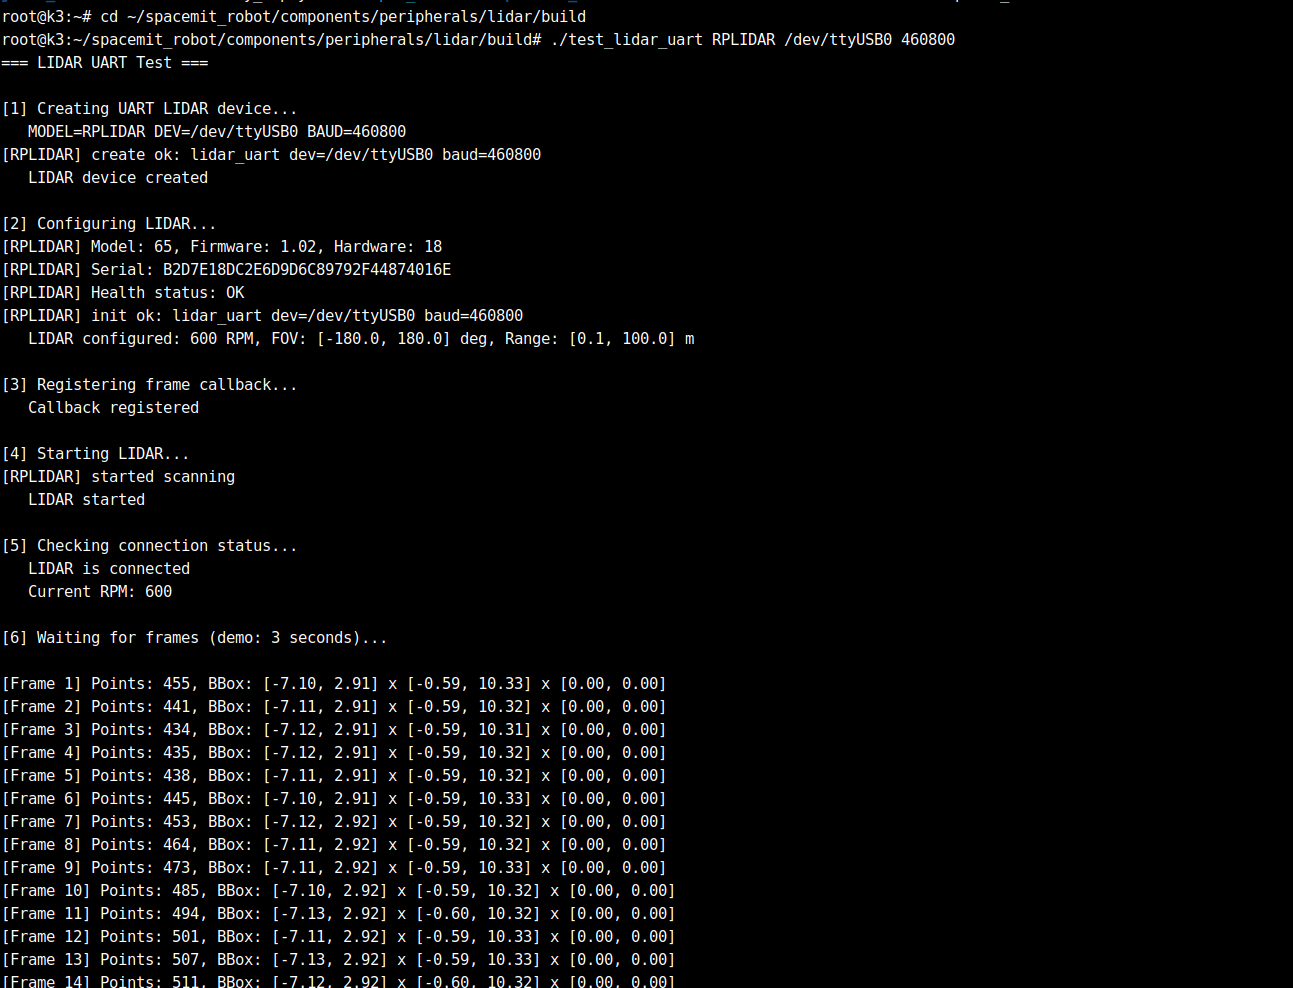
./test_lidar_uart RPLIDAR /dev/ttyUSB0 460800
终端预期输出:
4. 应用开发
- 对外 API 或接口形态:
- 头文件:
components/peripherals/lidar/include/lidar.h; - 工厂接口:
lidar_alloc_uart()、lidar_alloc_ethernet()、lidar_alloc_sim(); - 生命周期接口:
lidar_init()、lidar_start()、lidar_stop()、lidar_free(); - 数据回调接口:
lidar_set_callback(); - 辅助接口:
lidar_is_connected()、lidar_get_rpm()。
- 头文件:
- 调用方式与注意点:
- 典型调用顺序为:
alloc -> init -> set_callback -> start -> stop -> free; lidar_init()需传入完整struct lidar_config,建议至少明确配置rpm、角度范围、量程范围;- 数据通过回调异步推送,回调内应避免执行耗时阻塞操作,以免影响采集线程;
- 程序退出前必须调用
lidar_stop()与lidar_free()释放串口、线程和驱动私有资源; - 串口设备通常需要
dialout权限;若设备被其他进程占用,也会导致初始化或启动失败。
- 典型调用顺序为:
- 参考 demo 或示例路径:
components/peripherals/lidar/test/test_lidar_uart.ccomponents/peripherals/lidar/README.md
示例代码骨架如下:
#include "lidar.h"

static void on_frame(struct lidar_dev *dev, const struct lidar_frame *frame, void *ctx) {
		(void)dev;
		(void)ctx;
		printf("points=%u\n", frame->point_count);
}

int main(void) {
		struct lidar_dev *dev = lidar_alloc_uart("my_lidar", "/dev/ttyUSB0", 230400, "YDLIDAR", NULL);
		struct lidar_config cfg = {
				.rpm = 600,
				.angle_min_deg = -180.0f,
				.angle_max_deg = 180.0f,
				.range_min_m = 0.1f,
				.range_max_m = 12.0f,
				.return_mode = 0,
				.enable_transform = false,
		};

		lidar_init(dev, &cfg);
		lidar_set_callback(dev, on_frame, NULL);
		lidar_start(dev);

		sleep(3);

		lidar_stop(dev);
		lidar_free(dev);
		return 0;
}
5. 调试指南
- 若程序启动前即失败,先检查设备节点是否存在:
ls /dev/ttyUSB*;必要时查看最近枚举日志:dmesg | tail。 - 若提示串口权限不足,可执行:
sudo usermod -aG dialout $USER,重新登录后再试。 - 若构建阶段提示找不到
ydlidar_sdk/rplidar_sdk,优先检查网络;如怀疑第三方缓存损坏,可清理~/.cache/thirdparty/ydlidar后重新cmake。 - 如需定位运行期问题,可对测试程序使用
strace观察串口打开、读写与线程行为;对崩溃问题可使用gdb附加或直接运行。
6. 常见问题
| 现象 | 可能原因 | 处理 |
|---|---|---|
test_lidar_uart 启动失败,提示无法创建设备或初始化失败 | 串口节点错误、波特率与设备不匹配、设备被占用 | 检查 /dev/ttyUSB* 是否正确,确认型号与波特率是否匹配,关闭其他占用串口的进程后重试 |
| 程序提示权限不足 | 当前用户无串口访问权限 | 将用户加入 dialout 组,重新登录后再运行 |
| 程序启动成功但长时间收不到帧 | 雷达未正常上电、设备未转动、型号参数不匹配 | 先观察雷达是否旋转,再核对 MODEL、BAUD 与实际型号,必要时更换串口线或供电 |
| 独立构建时报找不到第三方 SDK | 首次拉取第三方依赖失败或本地缓存损坏 | 确认网络可用;删除 ~/.cache/thirdparty/ydlidar 等缓存后重新配置构建 |
切换到 RPLIDAR 后仍无法通信 | 沿用了 YDLIDAR 的默认参数 | 将命令中的 MODEL 改为 RPLIDAR,并将波特率改为设备实际值,如 460800 |