基础传感器 · WiFi
1. 模块概述
- 主要功能:WiFi 模块位于机器人开发层的基础传感器能力中,对下封装
components/peripherals/wifi基于 NetworkManager 的 WiFi 组件,对上提供 ROS 2 节点wifi_node。模块用于统一管理 STA 模式下的扫描、连接、断开和状态广播,并向上层提供 WiFi 当前连接状态和扫描结果。 - 规格或特性(接口形态、速率、分辨率、算法版本等):当前节点采用“状态话题 + 命令服务”的混合接口。状态输出消息为
peripherals_wifi_node/msg/WifiStatus,默认话题/wifi/status;扫描结果输出为peripherals_wifi_node/msg/WifiScanResults,默认话题/wifi/scan_results;连接服务为peripherals_wifi_node/srv/WifiConnect,默认服务/wifi/connect;断开服务为std_srvs/srv/Trigger,默认服务/wifi/disconnect;扫描服务为peripherals_wifi_node/srv/WifiScan,默认服务/wifi/scan。默认状态发布周期为2000 ms,默认不启用周期扫描。 - 软件框图:
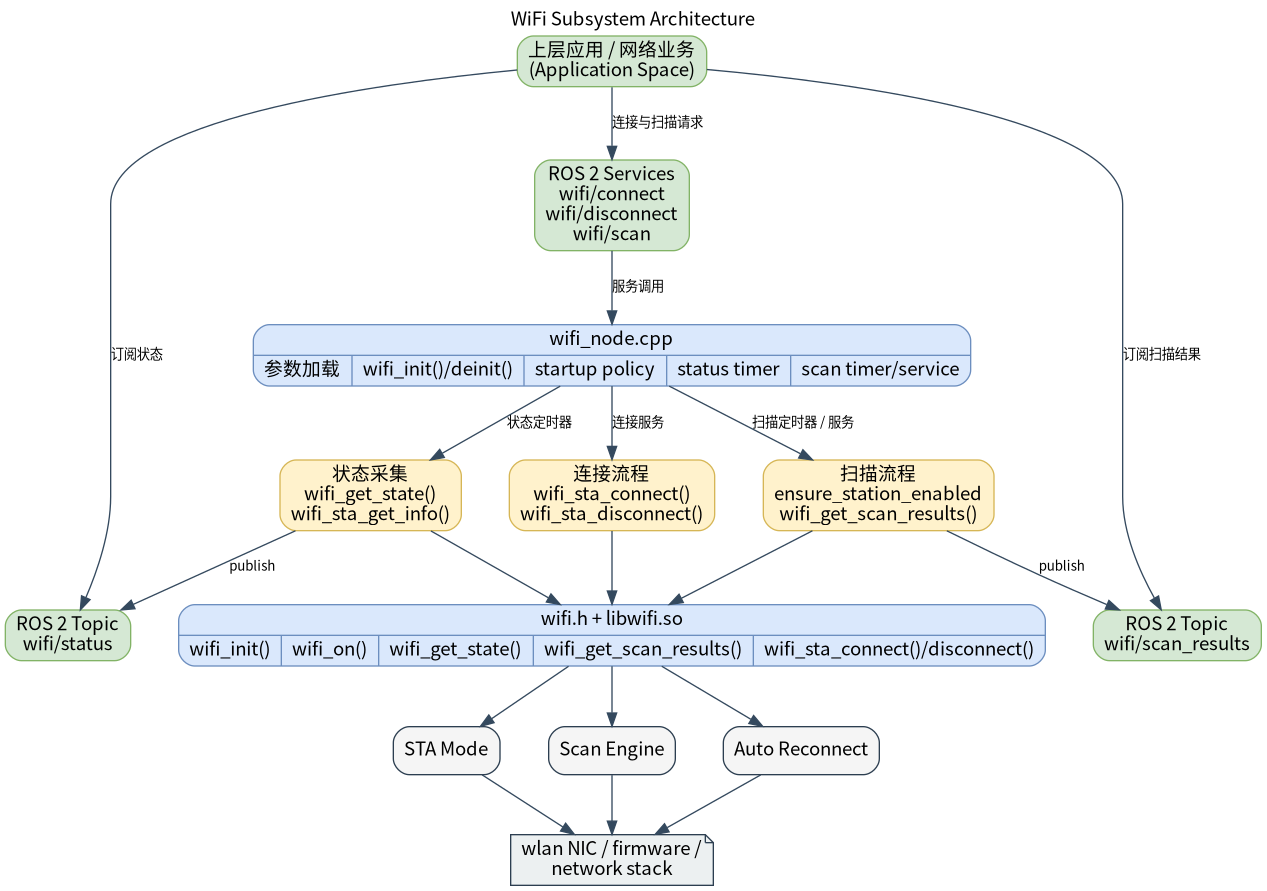
- 相关目录结构:
| 路径 | 职责 |
|---|---|
middleware/ros2/peripherals/wifi/src/wifi_node.cpp | ROS 2 WiFi 节点实现,负责状态发布、扫描发布和连接/断开服务 |
middleware/ros2/peripherals/wifi/params/wifi_node.yaml | 默认节点参数文件 |
middleware/ros2/peripherals/wifi/CMakeLists.txt | peripherals_wifi_node 包构建文件,查找 wifi.h、libwifi.so 并生成 wifi_node |
middleware/ros2/peripherals/wifi/msg/WifiStatus.msg | WiFi 当前状态消息定义 |
middleware/ros2/peripherals/wifi/msg/WifiScanResult.msg | 单条扫描结果定义 |
middleware/ros2/peripherals/wifi/msg/WifiScanResults.msg | 扫描结果数组消息定义 |
middleware/ros2/peripherals/wifi/srv/WifiConnect.srv | WiFi 连接服务定义 |
middleware/ros2/peripherals/wifi/srv/WifiScan.srv | WiFi 扫描服务定义 |
components/peripherals/wifi/include/wifi.h | 底层 WiFi 组件 C API |
components/peripherals/wifi/test/test_wifi_demo.c | 底层 WiFi 组件测试程序 |
2. 环境准备
前置条件
- 运行环境:推荐板端环境
k3-com260配套系统镜像;构建侧需要 CMake、C++ 编译器、ament_cmake、rclcpp、std_srvs和 SDK 统一构建脚本。 - 硬件与连接:目标板需要可被 NetworkManager 管理的 WiFi 网卡。STA 模式需要可连接的路由器或热点;AP 模式需要无线网卡和驱动支持 hotspot/AP 模式;设置克隆 MAC 需要当前连接存在且硬件/驱动允许修改 MAC。
- 工具与权限:许多
nmcli操作需要管理员权限或 polkit 授权,建议在开发板上使用具备网络管理权限的账户,必要时使用sudo运行测试程序。排查时可直接执行nmcli device status、nmcli radio wifi、nmcli device wifi list、nmcli connection show。
构建编译
- 获取代码:详见 2.3-配置编译 章节,使用
repo工具克隆完整 SDK。以下编译测试命令均在sdk内执行。 - 本模块编译:按依赖顺序先编译底层 WiFi 组件,再编译同仓库内自带
msg/srv定义的 ROS 2 节点包。
source build/envsetup.sh

./build/build.sh package components/peripherals/wifi
./build/build.sh package middleware/ros2/peripherals/wifi
预期产物包括:output/staging/lib/peripherals_wifi_node/wifi_node、output/staging/share/peripherals_wifi_node/params/wifi_node.yaml、output/staging/lib/libwifi.so,以及 peripherals_wifi_node 下的 WiFi msg/srv ROS 2 接口安装文件。若当前目标不是 riscv64,请以实际 output/<target>/staging 或 output/staging 为准。
- 常见差异说明:若本地安装前缀中已有旧版共享
peripherals接口产物,CLI 可能仍会命中旧的peripherals/srv/WifiConnect类型。此时应先清理旧安装结果,再重编middleware/ros2/peripherals/wifi,确保当前peripherals_wifi_node/msg|srv接口被重新安装。
3. 示例使用(从 0 跑通)
本节为读者按步骤复现的主线:
3.1 【示例一:启动 WiFi 节点并观察状态与扫描】
前置:目标系统已安装并运行 NetworkManager,nmcli 可正常执行。
步骤 1:进入 SDK 源码目录并加载运行环境。
source output/staging/setup.bash
预期现象:ros2 pkg executables peripherals_wifi_node 能看到 peripherals_wifi_node wifi_node。
步骤 2:启动 WiFi 节点。
ros2 run peripherals_wifi_node wifi_node \
  --ros-args \
  --params-file output/staging/share/peripherals_wifi_node/params/wifi_node.yaml
预期现象:终端打印 wifi_node ready,并带出状态话题、扫描话题和服务名。
步骤 3:另开终端订阅状态话题。 注意,通过命令行验证,需要用其他的终端方式,比如串口,adb shel,或者网口ssh连接设备。如果板子开启了adb,推荐用adb shell开启终端,如下
$ adb shell
# bash

root@k1:/# export HOME=/root/
root@k1:/# source /root/robotic_sdk/output/staging/setup.bash
root@k1:/# ros2 topic list
/parameter_events
/rosout
root@k1:/# ros2 topic list
/parameter_events
/rosout
/wifi/scan_results
/wifi/status

root@k1:/# ros2 topic echo /wifi/status
source output/staging/setup.bash
ros2 topic echo /wifi/status
预期现象:如果已联网,应看到 connected=true、ssid 为当前网络、ip_addr 为有效 IPv4;如果未联网,应看到 connected=false、ssid 为空、ip_addr 为全 0。
步骤 4:触发一次扫描。
ros2 topic echo /wifi/scan_results
ros2 service call /wifi/scan peripherals_wifi_node/srv/WifiScan "{ssid: '', max_results: 0}"
预期现象:服务返回扫描结果,同时节点会向 /wifi/scan_results 发布同一批结果。
3.2 【示例二:连接与断开指定 WiFi】
前置:已知目标 SSID 和密码,WiFi 节点已启动。
步骤 1:发起连接。
ros2 service call /wifi/connect peripherals_wifi_node/srv/WifiConnect "{ssid: '<ssid>', password: '<password>', fast_connect: false, secure: 0, bssid: [0, 0, 0, 0, 0, 0]}"
预期现象:服务返回 success=true 时,节点会更新状态话题;/wifi/status 中应切换为 connected=true,并带出目标网络的 ssid。
步骤 2:观察连接后状态。
ros2 topic echo /wifi/status
预期现象:可看到 connected=true、ssid 为目标网络、bssid 和 ip_addr 为有效值。
步骤 3:发起断开。
ros2 service call /wifi/disconnect std_srvs/srv/Trigger "{}"
预期现象:若已连接,返回 success=true 且 message=ok;若本来已断开,返回 success=true 且 message=already disconnected。
步骤 4:再次观察状态。
ros2 topic echo /wifi/status
预期现象:应继续收到状态快照,并切换为 connected=false。即使在断开后新开一个订阅者,也应能立刻收到最近一次状态,这是 transient_local 的效果。
4. 应用开发
- 对外 API 或接口形态(头文件、库名、服务/话题):状态通过
/wifi/status发布peripherals_wifi_node/msg/WifiStatus;扫描结果通过/wifi/scan_results发布peripherals_wifi_node/msg/WifiScanResults;连接通过/wifi/connect提供peripherals_wifi_node/srv/WifiConnect;断开通过/wifi/disconnect提供std_srvs/srv/Trigger;扫描通过/wifi/scan提供peripherals_wifi_node/srv/WifiScan。 - 调用方式与注意点(线程、权限、资源释放等):
WifiStatus.mode取值为0=UNKNOWN、1=STATION、2=AP、3=STATION_AP;WifiConnect请求中的ssid必填;bssid可全0表示不指定;WifiScan.max_results=0表示使用节点默认值;scan_max_results合法范围为1..256;status_period_ms必须大于0,scan_period_ms必须大于等于0。如果当前 WiFi 接口也承载 ROS 2 网络通信,断开后 DDS 发现可能受影响,建议使用ROS_LOCALHOST_ONLY=1。 - 参考 demo 或示例路径:
middleware/ros2/peripherals/wifi/README.md、middleware/ros2/peripherals/wifi/params/wifi_node.yaml、middleware/ros2/peripherals/wifi/src/wifi_node.cpp、components/peripherals/wifi/test/test_wifi_demo.c。
主要消息和服务字段如下:
| 接口 | 字段 | 含义 |
|---|---|---|
WifiStatus | connected | 是否已联网 |
WifiStatus | ssid | 当前 SSID |
WifiStatus | ip_addr | 当前 IPv4 |
WifiScanResult | ssid | 扫描到的 SSID |
WifiScanResult | rssi_dbm | 信号强度 |
WifiConnect | ssid/password | 目标网络和密码 |
WifiScan | ssid/max_results | 扫描过滤条件和返回上限 |
5. 调试指南
- 先确认底层环境:执行
nmcli -t -f RUNNING general,应返回running;执行nmcli device wifi list,应能列出附近 AP。 - 观察节点启动日志:正常启动会打印
wifi_node ready;如果wifi_init()失败,会直接抛异常退出。 - 观察状态话题:如果
wifi_get_state()失败,节点会在状态发布阶段打印告警;如果已连接但wifi_sta_get_info()失败,会节流打印警告,同时状态话题可能只保留connected=true的粗粒度信息。 - 如果连接后 CLI 看不到节点或话题,确认是否是当前 WiFi 接口同时承担 ROS 2 发现流量;必要时设置
ROS_LOCALHOST_ONLY=1再重试。 - 如果扫描或连接失败,先用底层测试程序
test_wifi_demo直接验证scan、connect、disconnect、info,再回到 ROS 2 节点排查。
6. 常见问题
暂无