基础传感器 · IMU
1. 模块概述
- 主要功能:本模块提供项目内统一的 IMU 接入能力,负责从底层
CMP10A串口 IMU 读取加速度、角速度、姿态等惯性数据,并在 ROS 2 / DDS 链路中发布给上层定位、状态估计与导航模块使用。在当前工程里,IMU 主要服务于linksee移动机器人方案,用于与底盘里程计配合,给robot_localization等模块提供航向角与角速度输入。 - 规格或特性:
- 当前默认驱动:
drv_uart_cmp10a; - 接口形态:UART 串口 IMU;
- 底层组件默认示例波特率:
115200; - ROS 2 侧节点:
peripherals_imu_node/imu_uart_node; - 默认 DDS 话题:
rt/imu; linkseeEKF 配置中默认订阅 ROS 侧 IMU 话题:/imu/data_raw;- 组件侧测试程序中
CMP10A典型输出频率为50Hz,ROS 2 节点支持通过参数调整发布频率。
- 当前默认驱动:
- 软件框图:当前工程中,IMU 在 ROS 2 使用链路中的位置如下:
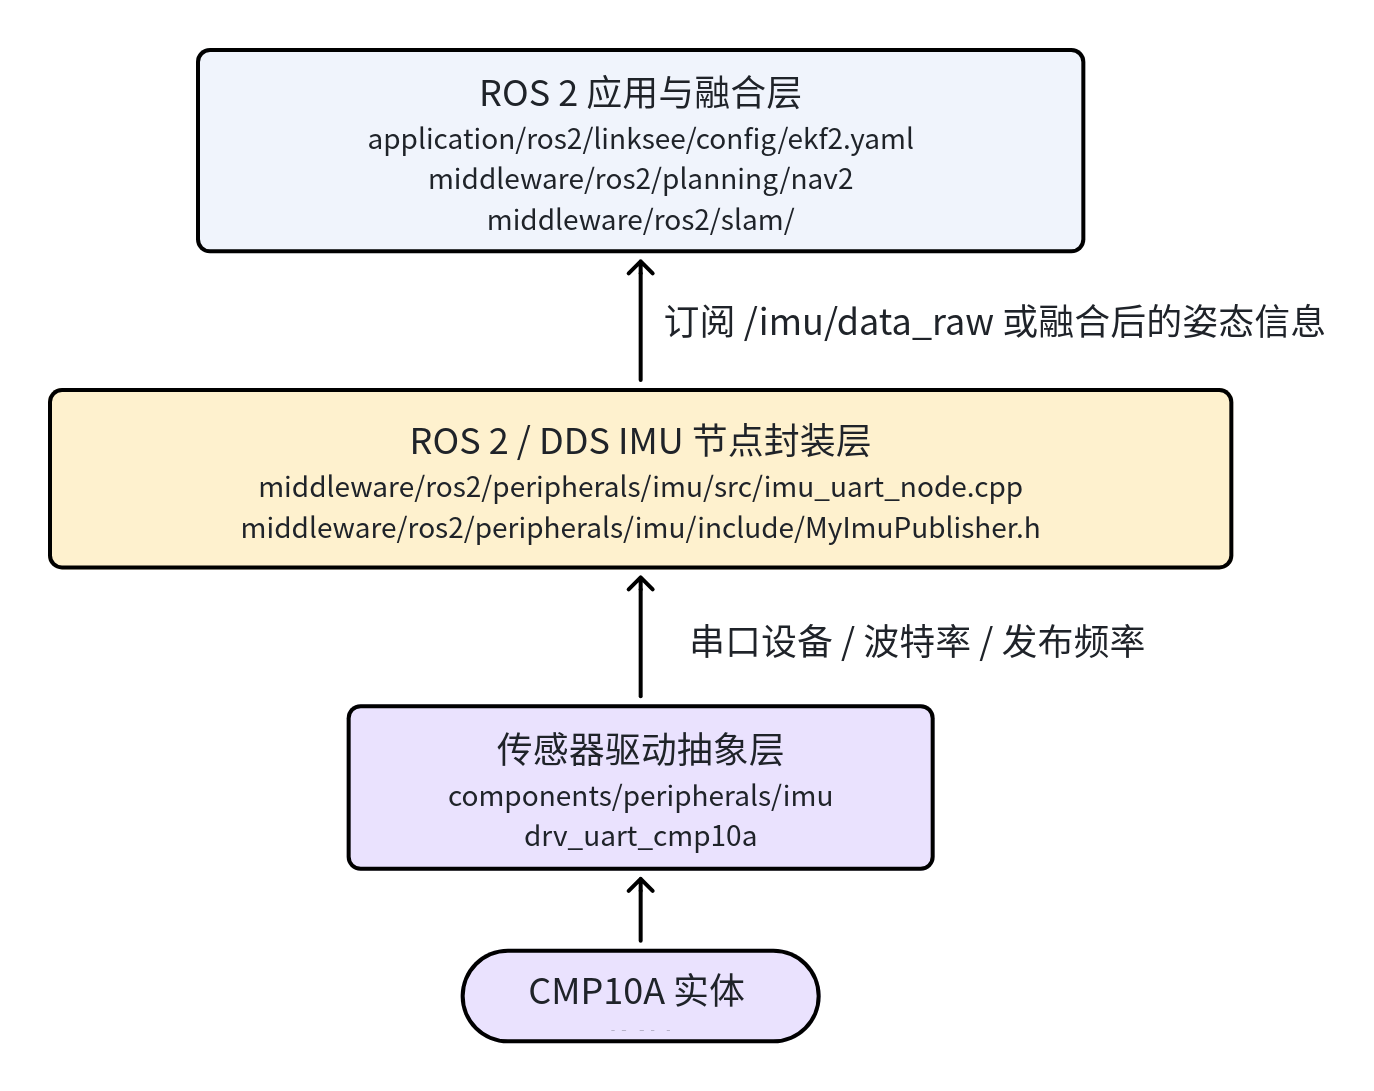
- 相关目录结构:
| 路径 | 职责 |
|---|---|
components/peripherals/imu/ | IMU 组件抽象层,统一管理不同 IMU 驱动 |
components/peripherals/imu/src/drivers/drv_uart_cmp10a.c | CMP10A 串口驱动实现 |
components/peripherals/imu/test/test_imu_uart.c | 组件层串口 IMU 最小化测试程序 |
middleware/ros2/peripherals/imu/ | IMU 的 ROS 2 / FastDDS 节点封装 |
middleware/ros2/peripherals/imu/src/imu_uart_node.cpp | IMU 串口读取并发布 DDS 数据的节点 |
application/ros2/linksee/config/ekf2.yaml | linksee 方案中的 EKF 融合配置,包含 IMU 融合参数 |
target/k3-com260-linksee.json | linksee 目标板配置,默认启用 components/peripherals/imu 与 drv_uart_cmp10a |
2. 环境准备
2.1 前置条件
-
代码获取
SDK 源码获取和基础编译环境配置统一参考 Linksee参考方案。完成 SDK 初始化后,回到本文继续执行
-
运行环境:
- 推荐板端环境:
k3-com260+ 项目支持的系统镜像; - ROS2 版本:ROS 2 Humble;
- 推荐板端环境:
-
依赖与外部资源:
- 已安装 ROS 2 Humble 基础环境,
sudo apt install ros-humble-ros-base - IMU 底层库由
components/peripherals/imu提供,ROS 2 节点依赖该库;
- 已安装 ROS 2 Humble 基础环境,
-
环境变量与初始化:
source ~/spacemit_robot/output/staging/setup.bash
-
硬件与连接:
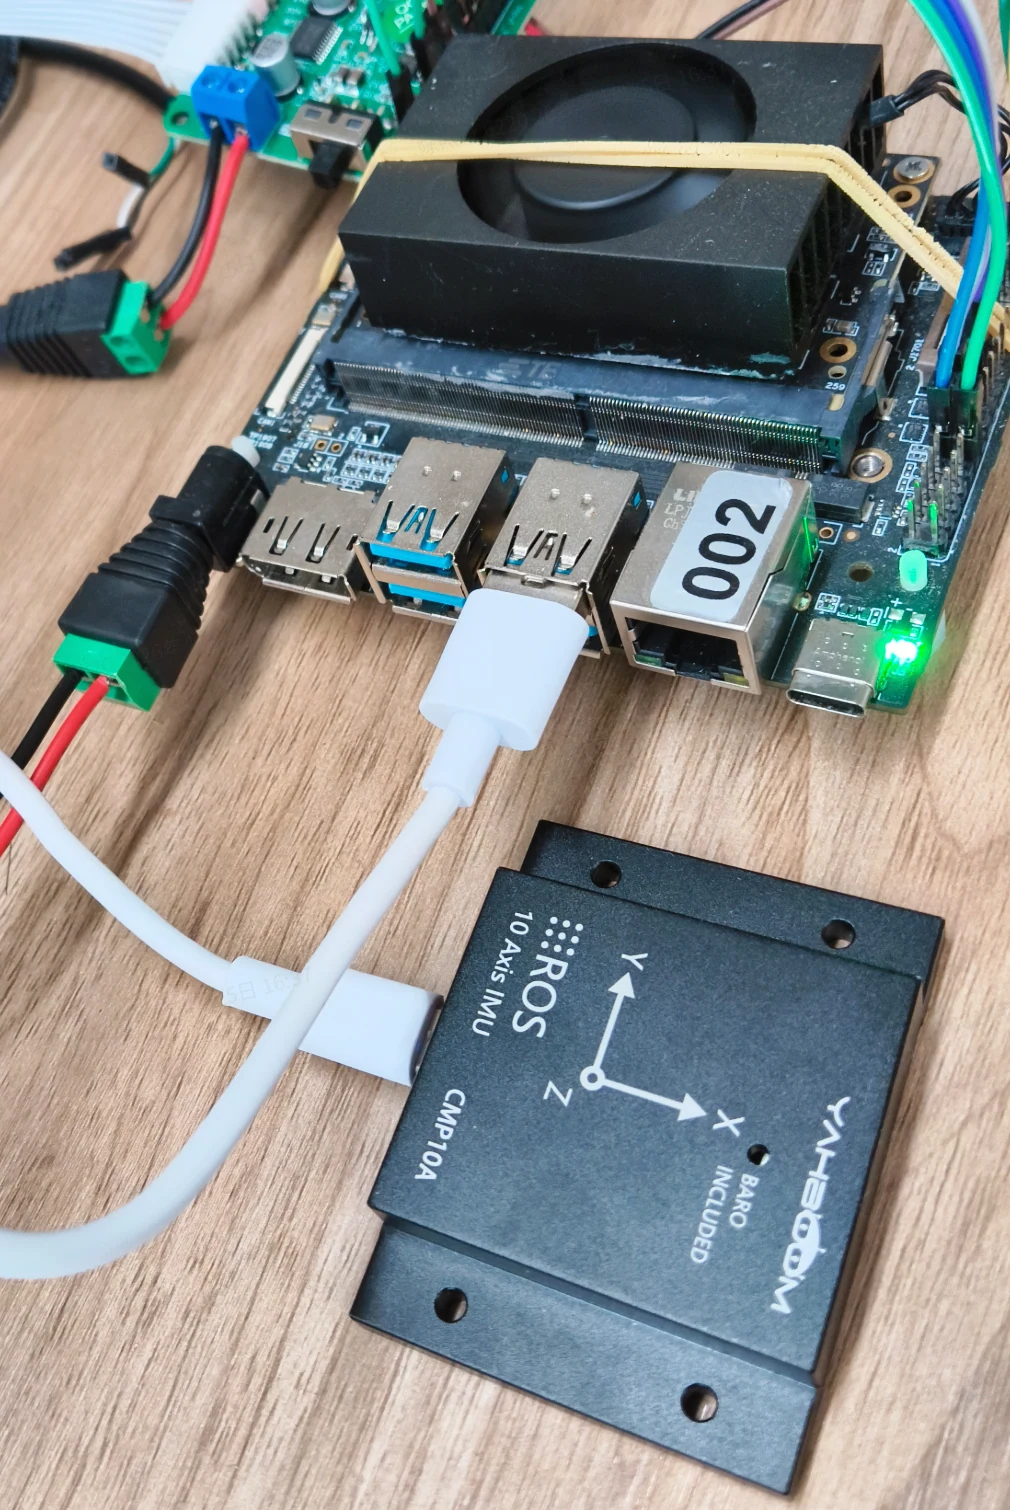
- 板型:
k3-com260或兼容板卡; - 外设:
CMP10A串口 IMU; - 连接方式:通过板载串口或 USB 转串口接入,最终映射为
/dev/ttyUSB*或/dev/ttyS*; - 使用前需确认供电稳定、接线牢固,并明确 IMU 安装方向与机体坐标系的关系。
-
工具与权限:
- 需要具备串口设备访问权限;
- 常用调试工具包括
ros2 topic list、ros2 topic echo、rviz2、grep; - 若提示串口权限不足,可将当前用户加入
dialout组,或临时调整设备权限。
构建编译
-
本模块编译:
cd ~/spacemit_robot/source build/envsetup.shlunch # 选择linksee方案m # 全量编译 -
产物说明:
- 整仓构建后的运行环境位于
output/staging/; - 组件层测试程序会生成
test_imu_uart; - ROS 2 侧可执行程序为
imu_uart_node。
- 整仓构建后的运行环境位于
-
常见差异说明:
- 组件层 README 中示例波特率通常使用
115200,而 ROS 2 节点源码默认参数为9600,实机运行时应以传感器实际配置为准,建议显式传入-b 115200; - 当前
linksee工程中未发现单独的 IMU Launch 文件,通常需要手动启动 IMU 节点,并再接入 EKF 或其它上层模块。
- 组件层 README 中示例波特率通常使用
3. 示例使用
本节偏向当前项目的 ROS 2 侧使用方式,示例命令尽量沿用 linksee 方案中的环境准备与运行习惯。
前置:IMU 已正确接入板端,已确认实际串口设备节点,例如 /dev/ttyUSB0。
所有终端均需要加载 linksee 运行环境
source ~/spacemit_robot/output/staging/setup.bash
步骤 1:启动 IMU ROS 2 / DDS 节点
新开终端执行:
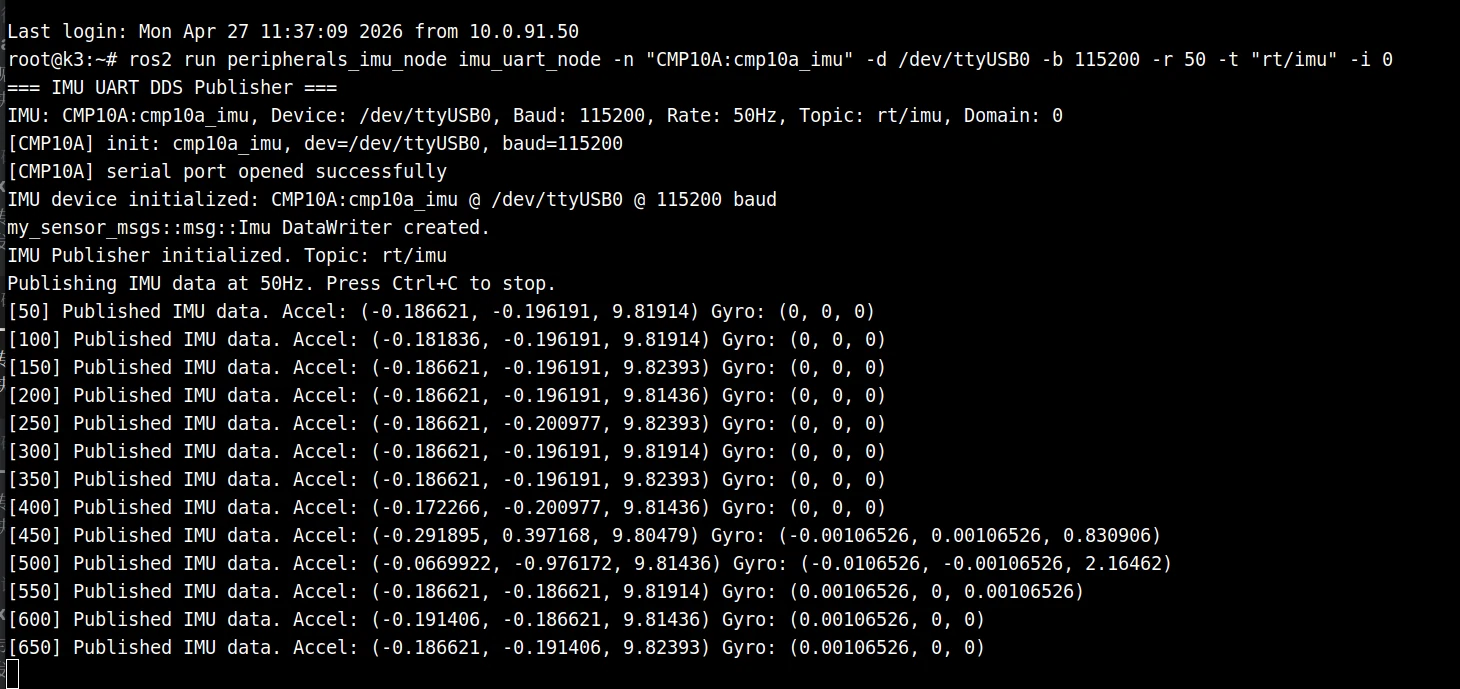
ros2 run peripherals_imu_node imu_uart_node -n "CMP10A:cmp10a_imu" -d /dev/ttyUSB0 -b 115200 -r 50 -t "rt/imu" -i 0
预期现象:终端打印 IMU device initialized、IMU Publisher initialized 等日志,并按设定频率输出发布状态。
终端输出:
步骤 2:检查 IMU 话题或桥接后的 ROS 侧话题
ros2 topic list | grep imu
若系统中已存在从 DDS 到 ROS 2 的桥接链路,再执行:
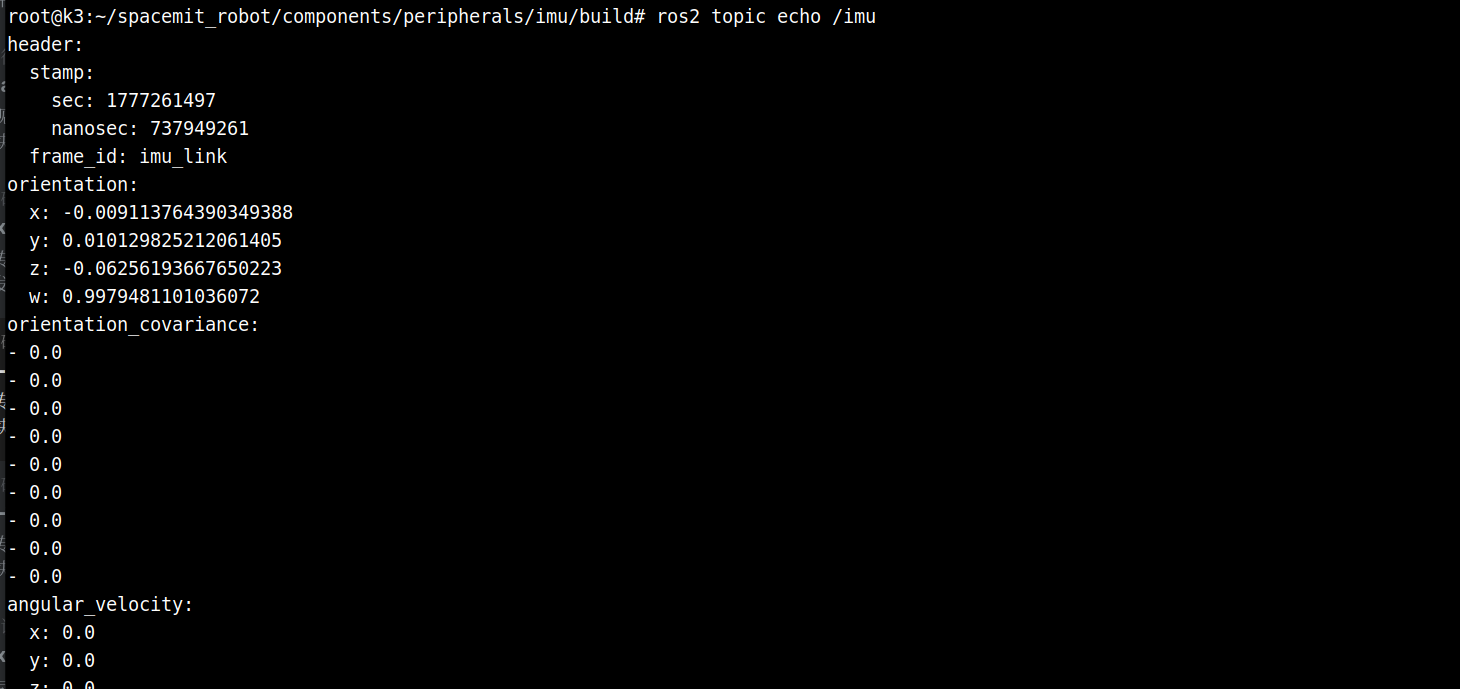
ros2 topic echo /imu
预期现象:可以看到 sensor_msgs/msg/Imu 类型数据,且 application/ros2/linksee/config/ekf2.yaml 中的 imu0: /imu/data_raw 可与之对接。
终端输出
参数解释
| 选项 | 变量 | 类型 | 默认值 | 说明 |
|---|---|---|---|---|
-n | imu_name | const char* | "CMP10A:cmp10a_imu" | IMU 设备名称,传给底层 imu_alloc_uart()。 |
-d | dev_path | const char* | "/dev/ttyUSB1" | 串口设备路径。 |
-b | baud | uint32_t | 9600 | 串口波特率。 |
-r | rate | uint32_t | 50 | IMU 采样与发布频率,单位 Hz。有效范围 1-1000。 |
-t | topic_name | [std::string] | "rt/imu" | DDS 发布的 IMU 话题名。 |
-i | domain_id | int | 0 | DDS 域 ID。 |
-h | 无 | - | - | 显示帮助信息并退出。 |
4. 应用开发
- 对外 API 或接口形态:
- 组件层 C API:
imu_alloc_uart、imu_init、imu_read、imu_free; - ROS 2 侧可执行入口:
ros2 run peripherals_imu_node imu_uart_node; - DDS 默认话题:
rt/imu; linksee融合配置中的 ROS 话题:/imu/data_raw;- 关键配置文件:
application/ros2/linksee/config/ekf2.yaml。
- 组件层 C API:
- 调用方式与注意点:
- 串口设备、波特率、发布频率建议始终通过命令行显式指定,不要完全依赖默认值;
imu_uart_node退出时会自动释放imu_dev_,但异常拔插串口设备时仍需重点关注读失败与重启恢复;- 若 IMU 安装方向与机体坐标不一致,应通过底层
mounting_matrix或上层坐标变换做修正; - 若用于
robot_localization,需确认 IMU 数据满足 REP-103/REP-105 的坐标约定,尤其是航向角方向、角速度单位以及是否移除重力加速度; - 当前工程里
provider_odom.lua中TRAJECTORY_BUILDER_2D.use_imu_data = false,说明并非所有 SLAM 链路默认启用 IMU,接入前要先核对具体上层模块配置。
- 参考 demo 或示例路径:
components/peripherals/imu/README.mdcomponents/peripherals/imu/test/test_imu_uart.cmiddleware/ros2/peripherals/imu/README.mdmiddleware/ros2/peripherals/imu/src/imu_uart_node.cppapplication/ros2/linksee/config/ekf2.yaml3.2-移动机器人linksee.md中的底盘与里程计启动命令
5. 调试指南
- 先验证串口,再验证 ROS 2:先跑
test_imu_uart确认硬件链路通,再启动imu_uart_node,避免在底层未通时直接排查 EKF 或导航问题。 - 重点核对串口参数:
CMP10A组件层文档默认示例使用115200,而 ROS 2 节点默认参数是9600。若忘记显式传-b 115200,常见现象是节点能启动但数据异常或读取失败。 - 优先检查话题与配置是否一致:
linksee的ekf2.yaml默认订阅/imu/data_raw,而 IMU ROS 2 节点 README 中默认发布的是rt/imu。若没有桥接或重映射,EKF 将收不到 IMU 数据。 - 常用检查命令:
ls -l /dev/ttyUSB0:确认设备节点是否存在;ros2 topic list | grep imu:确认 IMU 相关话题是否出现;ros2 topic echo /imu/data_raw:确认 ROS 侧是否已有标准 IMU 消息;grep -n "imu0" ~/spacemit_robot/application/ros2/linksee/config/ekf2.yaml:快速核对 EKF 输入配置。
- 与硬件/内核同事联调时建议收集:
- IMU 型号、接线方式、设备节点、波特率;
- 传感器安装方向、是否做过坐标变换;
- 静止时的加速度 / 角速度原始输出;
- ROS 2 节点日志、底层测试程序日志;
- 当前桥接链路或话题重映射方式。
6. 常见问题
| 现象 | 可能原因 | 处理 |
|---|---|---|
imu_uart_node 启动后提示 Failed to allocate IMU device | 串口设备不存在、权限不足、设备路径写错 | 检查 /dev/ttyUSB* 或 /dev/ttyS* 是否存在;确认用户有权限访问串口;必要时调整设备权限或加入 dialout 组 |
| 节点启动成功但 IMU 数据异常、姿态跳变明显 | 波特率与传感器实际设置不一致 | 不要使用默认值,显式指定 -b 115200,并与上位机或传感器配置保持一致 |
| EKF 启动后看不到 IMU 融合效果 | IMU 节点输出话题与 ekf2.yaml 配置不一致 | 核对 rt/imu、/imu/data_raw 之间是否有桥接、重映射或转换;确保 EKF 真正订阅到数据 |
| 静止时航向持续漂移 | 陀螺零偏较大、安装方向不正确、坐标约定不一致 | 先用底层测试程序观察原始数据;必要时做零偏校准;检查安装方向与坐标系转换 |
| 启动导航或建图后仍表现不稳定 | 直接跳过底层验证,IMU、里程计、雷达链路未逐步打通 | 按“IMU 原始读数 → ROS 2 话题 → EKF 融合 → 建图/导航”的顺序逐层验证 |