定位导航 · rtabmap
1. 模块概述
- 主要功能:
rtabmap模块基于 ROS 2rtabmap_ros组件封装,提供面向当前项目的 RGB-D 建图/定位能力,并额外提供一个基于 3D 激光点云的建图启动入口。在本项目中,它位于middleware/ros2/slam/rtabmap_run,适合用于带深度相机的移动机器人进行室内建图、回环检测和后续导航联动。 - 规格或特性:
- 算法形态:RGB-D SLAM、定位模式、3D 点云建图;
- RGB-D 输入:彩色图、深度图、相机内参;
- 默认 2D 栅格输出:
/map; - 扩展输出:
/camera/cloud、/camera/obstacles、/camera/ground; - 运行参数:
use_sim_time、localization; - 导航联动:可配合
middleware/ros2/planning/nav2/launch/nav2_rtabmap_rgbd.launch.py使用。
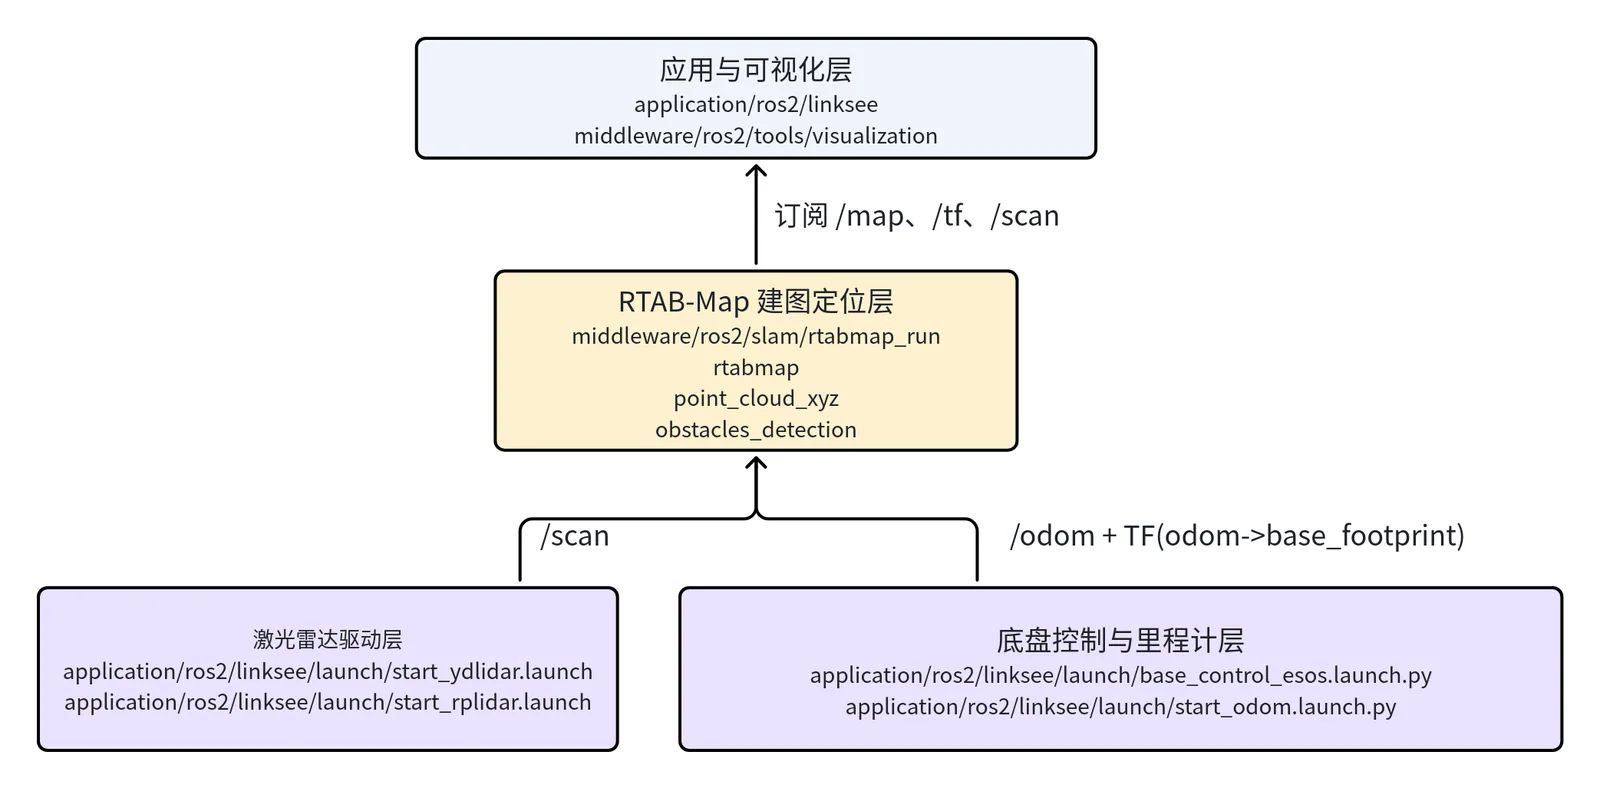
- 软件框图:当前工程中,
rtabmap在整体方案中的位置如下:
- 相关目录结构:
| 路径 | 职责 |
|---|---|
middleware/ros2/slam/rtabmap_run/launch/rgbd_slam.launch.py | RGB-D 建图/定位启动入口 |
middleware/ros2/slam/rtabmap_run/launch/3d_lidar_slam.launch.py | 3D 激光点云建图入口 |
middleware/ros2/slam/rtabmap_run/README.md | 模块中文说明 |
middleware/ros2/planning/nav2/launch/nav2_rtabmap_rgbd.launch.py | 基于 RTAB-Map 的导航启动入口 |
middleware/ros2/tools/visualization/launch/display_rgbd.launch.py | RGB-D/导航相关可视化入口 |
2. 环境准备
2.1 前置条件
-
获取代码
SDK 源码获取和基础编译环境配置统一参考 Linksee参考方案。完成 SDK 初始化后,回到本文继续执行
-
运行环境:
- K3 Com260 + Bianbu26 LXQT;
- ROS 版本:ROS 2 Humble;
-
依赖与外部资源:
- 系统需安装
rtabmap_ros相关包;
sudo apt install 'ros-humble-rtabmap*' ros-humble-aruco-markers-msgs- RGB-D 模式需准备深度相机,并发布以下话题:
/camera/color/image_raw/camera/color/camera_info/camera/depth/image_rect_raw/camera/depth/camera_info
- 系统需安装
-
环境变量与初始化:
source ~/spacemit_robot/output/staging/setup.bash
- 硬件与连接:
- 建议使用 RealSense D415/D435 系列相机;
- 若用于
linksee方案,需额外保证底盘侧/odom和 TF 链路正常; - RGB-D 相机应固定牢靠,保证彩色与深度图对齐关系正确;
- 3D LiDAR 使用时,需确认点云坐标系与机器人本体坐标系一致。
2.2 构建编译
- SDK 全量编译:
cd ~/spacemit_robot
source build/envsetup.sh
lunch # 选择k3-com260-linksee
m
- 产物说明:
- SDK 产物位于
~/spacemit_robot/output/staging/; - 模块主要提供 Launch 封装。
- SDK 产物位于
- 常见差异说明:
- RGB-D 模式更适合室内近距离建图与导航联动;
- 3D LiDAR 模式更适合点云建图验证,但当前默认启动内容较精简;
- 导航联动通常需要额外启动
nav2_rtabmap_rgbd.launch.py。
3. 示例使用
前置:默认 RGB-D 相机驱动、里程计与 TF 已准备就绪。
所有终端都需要导入:source ~/spacemit_robot/output/staging/setup.bash
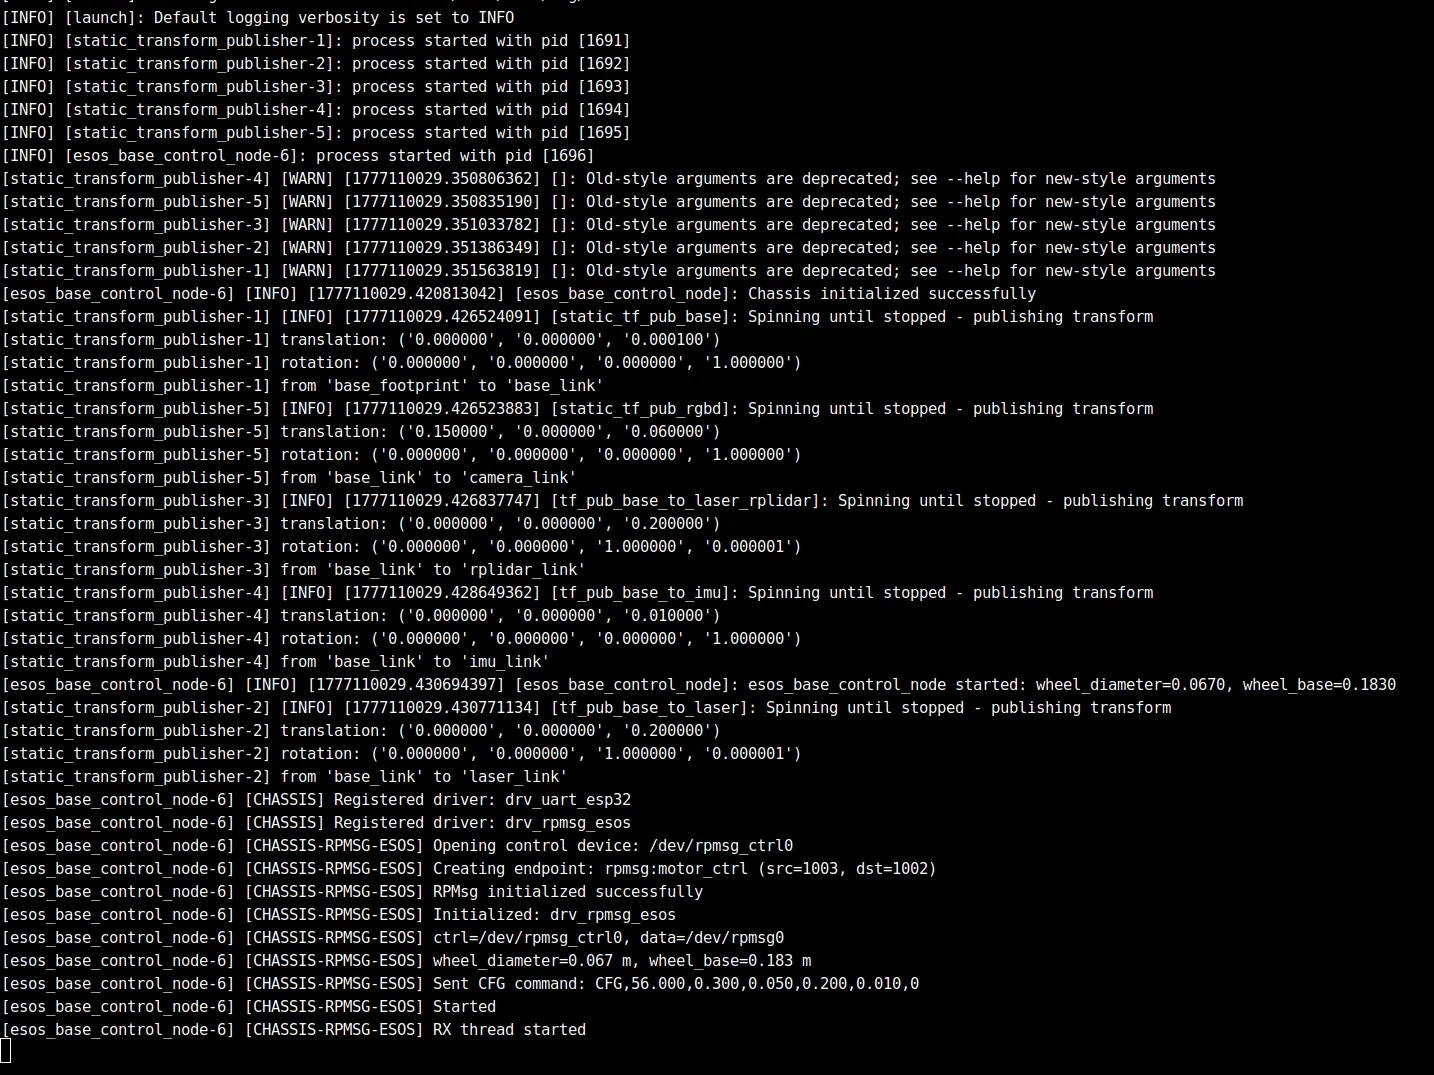
步骤 1:启动底盘与里程计链路
如在 linksee 实机上验证,可先启动底盘控制和里程计:
ros2 launch linksee base_control_esos.launch.py
终端输出:
启动激光雷达和里程计
ros2 launch linksee start_ydlidar.launch.py
ros2 launch linksee start_odom.launch.py
终端输出
预期现象:/odom 与基础 TF 正常。
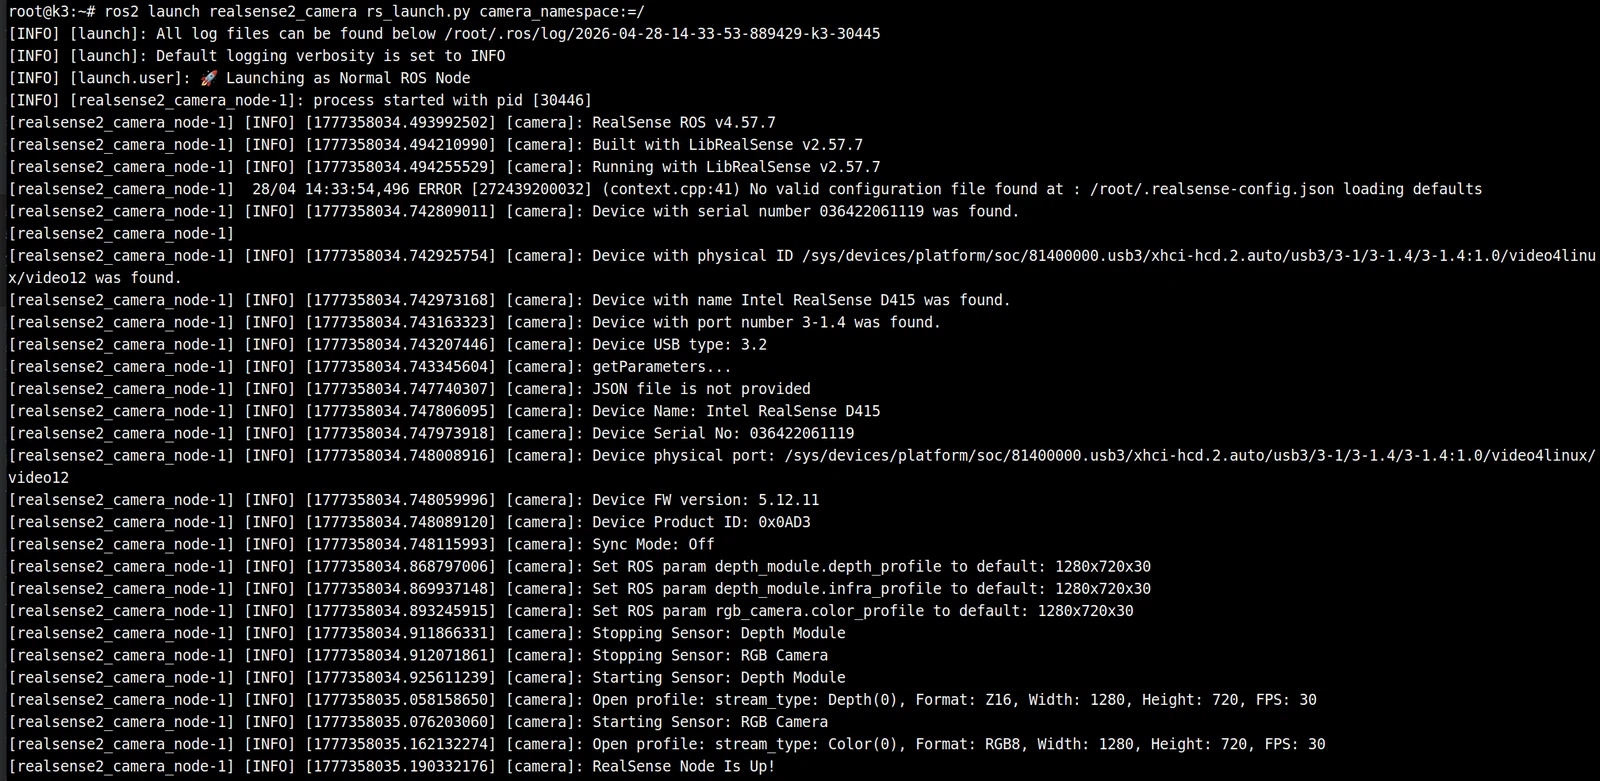
步骤2:启动深度相机
ros2 launch realsense2_camera rs_launch.py camera_namespace:=/
终端输出:
步骤 3:启动 RGB-D 建图
ros2 launch rtabmap_run rgbd_slam.launch.py
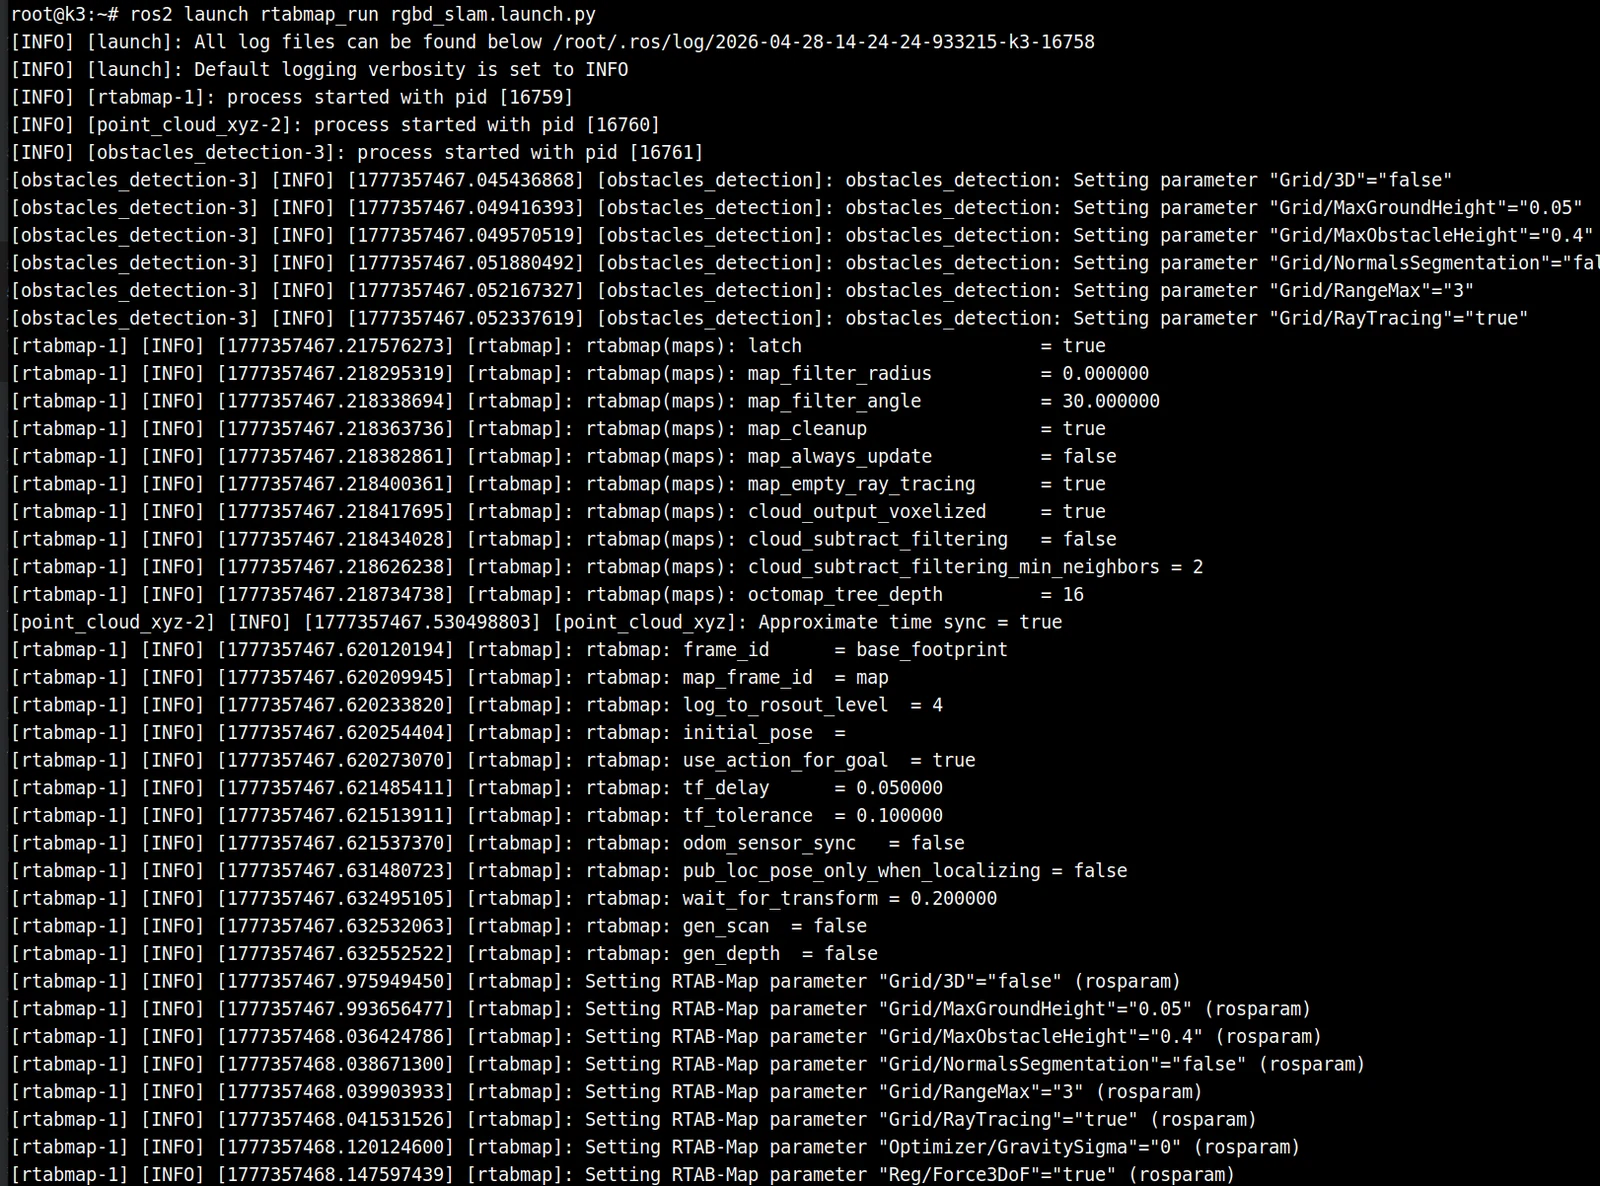
预期现象:rtabmap、point_cloud_xyz、obstacles_detection 等节点正常启动;开始发布 /map、/camera/cloud、/camera/obstacles、/camera/ground。
终端输出
步骤 4:PC 端可视化
source ~/visual_ws/install/setup.bash
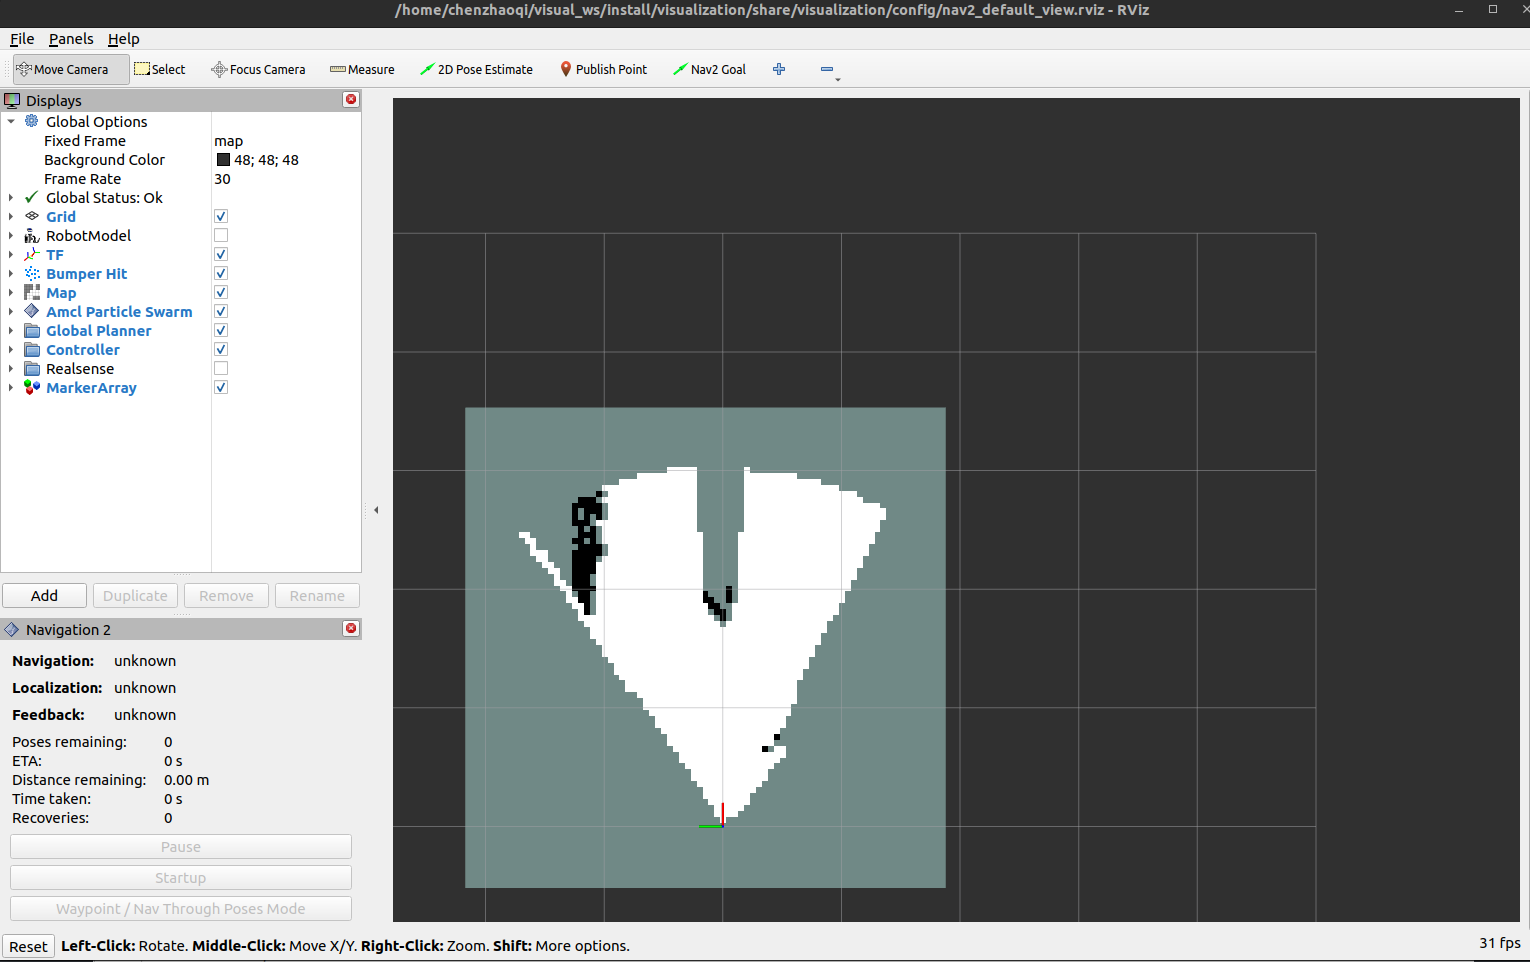
ros2 launch visualization display_rgbd.launch.py
预期现象:RViz 中可看到 RGB-D 相关可视化结果、点云与地图更新。
步骤5:启动键盘控制
ros2 run teleop_twist_keyboard teleop_twist_keyboard
使用键盘控制移动,扩大建图范围
预期效果
4. 应用开发
- 对外 API 或接口形态:
- 启动入口:
ros2 launch rtabmap_run rgbd_slam.launch.py、ros2 launch rtabmap_run 3d_lidar_slam.launch.py; - 导航入口:
ros2 launch nav2 nav2_rtabmap_rgbd.launch.py; - RGB-D 输入话题:
/camera/color/image_raw、/camera/color/camera_info、/camera/depth/image_rect_raw、/camera/depth/camera_info; - 3D 点云输入话题:
/points; - 输出话题:
/map、/camera/cloud、/camera/obstacles、/camera/ground; - 运行参数:
use_sim_time、localization。
- 启动入口:
- 调用方式与注意点:
- RGB-D 模式对相机内参与时间同步较敏感,先确认图像链路稳定;
- 定位模式依赖已有数据库,若数据库不存在则无法正常重定位;
- 与导航联动时,应明确地图/定位数据来源,避免多套 SLAM 或定位模块同时输出冲突信息;
- 3D LiDAR 启动入口当前默认只启用核心
rtabmap节点,若需更完整链路,应进一步扩展 launch。
- 参考 demo 或示例路径:
middleware/ros2/slam/rtabmap_run/launch/rgbd_slam.launch.pymiddleware/ros2/slam/rtabmap_run/launch/3d_lidar_slam.launch.pymiddleware/ros2/planning/nav2/launch/nav2_rtabmap_rgbd.launch.pymiddleware/ros2/tools/visualization/launch/display_rgbd.launch.py。
5. 调试指南
- 优先检查传感器输入:
- RGB 图像、深度图、相机参数必须同时完整;
- 深度图无数据时,点云链路通常也不会正常;
- 3D LiDAR 模式下,需重点确认
/points点云坐标系与频率。
- 里程计与 TF 排查:
rtabmap对odom -> base_footprint精度较敏感;- 建图漂移时,优先排查底盘里程计和相机安装外参。
- 定位模式排查:
- 确认
~/.ros/rtabmap.db是否存在; - 若数据库损坏或为空,建议重新建图;
- 若能启动但无法稳定定位,需检查当前环境与建图库场景差异是否过大。
- 确认
- 可视化建议:
- 使用
display_rgbd.launch.py或display_navigation.launch.py检查点云、地图和导航状态; - 若只有图像无地图,通常是
rtabmap主节点未正常工作或输入不完整; - 若地图有但障碍物/地面分割异常,需重点检查深度图质量与相机安装高度。
- 使用
- 联调建议收集的信息:
- 相机型号、分辨率、帧率、话题名;
- 深度图是否对齐、相机外参是否固定;
- 当前运行模式是建图、定位还是 3D LiDAR;
- 数据库文件、启动参数与导航参数文件路径。
6. 常见问题
| 现象 | 可能原因 | 处理 |
|---|---|---|
rgbd_slam.launch.py 启动失败 | 系统未安装 rtabmap_ros 或相机话题不完整 | 安装 RTAB-Map 依赖,并检查 RGB、Depth、CameraInfo 话题 |
| 建图漂移严重 | 里程计误差大、相机外参不准或场景纹理不足 | 检查 /odom、TF、相机安装姿态,必要时重新标定 |
| 没有点云输出 | 深度图未发布、话题名不匹配或深度数据异常 | 检查 /camera/depth/image_rect_raw 与相关 remap 配置 |
| 定位模式无法启动 | 缺少 ~/.ros/rtabmap.db 或数据库不可用 | 确认数据库存在且可读,必要时重新建图生成 |
| 导航启动后定位不稳定 | RTAB-Map 输出与导航参数不匹配,或多模块同时发布定位信息 | 检查 nav2_rtabmap_rgbd.launch.py 参数,避免同时启用其他定位/SLAM 模块 |
| 3D LiDAR 模式效果不佳 | 点云质量不足、坐标系不正确或默认 launch 链路较简化 | 先确认 /points 数据质量,再按实际需求补充 ICP/可视化节点 |