运动控制 · 机械臂控制
1. 模块概述
manipulator 组件提供统一的机械臂控制 C API,用于屏蔽底层硬件差异,并向上层提供机械臂实例创建、关节运动、直线运动、目标位姿控制、状态获取以及示教模式切换等能力。当前该组件已支持 HuggingFace 开源 SO-101 机械臂 UART 驱动,并可通过插件机制扩展其他机械臂设备。
规格特性
该模块具备以下功能:
- 对外提供纯 C 接口,便于在 C/C++ 工程或上层服务中复用;
- 支持关节空间运动(PTP / MoveJ)、笛卡尔目标位姿求解以及直线运动(MoveL,依赖 IK/FK 求解器);
- 支持在运行时绑定运动学求解器,当前可选
dummy与pinocchio后端; - 支持 SO-101 五自由度机械臂控制,关节角单位为
rad,末端位置单位为m; - 上层可通过高频周期调用
manip_tick()推进控制流程,推荐控制周期约为 200Hz; - 支持校准流程,包括零位偏移与行程范围记录;
- 支持硬件测试、运动学测试以及 dummy 驱动单元测试。
代码结构
该模块代码位于 components/control/manipulator,整体结构如下:
manipulator/
├── include/
│   ├── manipulator.h                    # 公共 API 接口
│   ├── kinematics_interface.h           # 运动学求解器接口
│   └── so101_utils.h                    # SO-101 工具定义
├── src/
│   ├── manipulator.c                    # 核心实现(驱动注册、设备管理)
│   ├── manipulator_core.h               # 内部头文件
│   ├── drivers/
│   │   ├── drv_dummy.c                  # Dummy 驱动(测试/占位)
│   │   └── drv_uart_so101.c             # SO-101 UART 驱动
│   └── kinematics/
│       ├── kinematics.c                 # 求解器注册框架
│       ├── kinematics_dummy.c           # Dummy 求解器
│       └── kinematics_pinocchio.cpp     # Pinocchio 后端
├── urdf/
│   └── so101.urdf                       # SO-101 简化 URDF
├── test/
│   ├── test_manipulator.c               # 单元测试
│   ├── test_kinematics.c                # 运动学测试
│   └── test_hw_so101.c                  # 硬件交互测试
├── CMakeLists.txt                       # 构建配置
├── package.xml                          # 依赖声明
├── LICENSE                              # Apache-2.0 许可证
├── NOTICE                               # 第三方归属声明
└── README.md                            # 本文档
2. 环境准备
前置条件
硬件与连接
| 项目 | 内容 |
|---|---|
| 硬件平台 | Spacemit K3 开发板 |
| 机械臂 | SO101 机械臂 |
| 连接器 | 机械臂与 K3 开发板通过 UART 连接 |
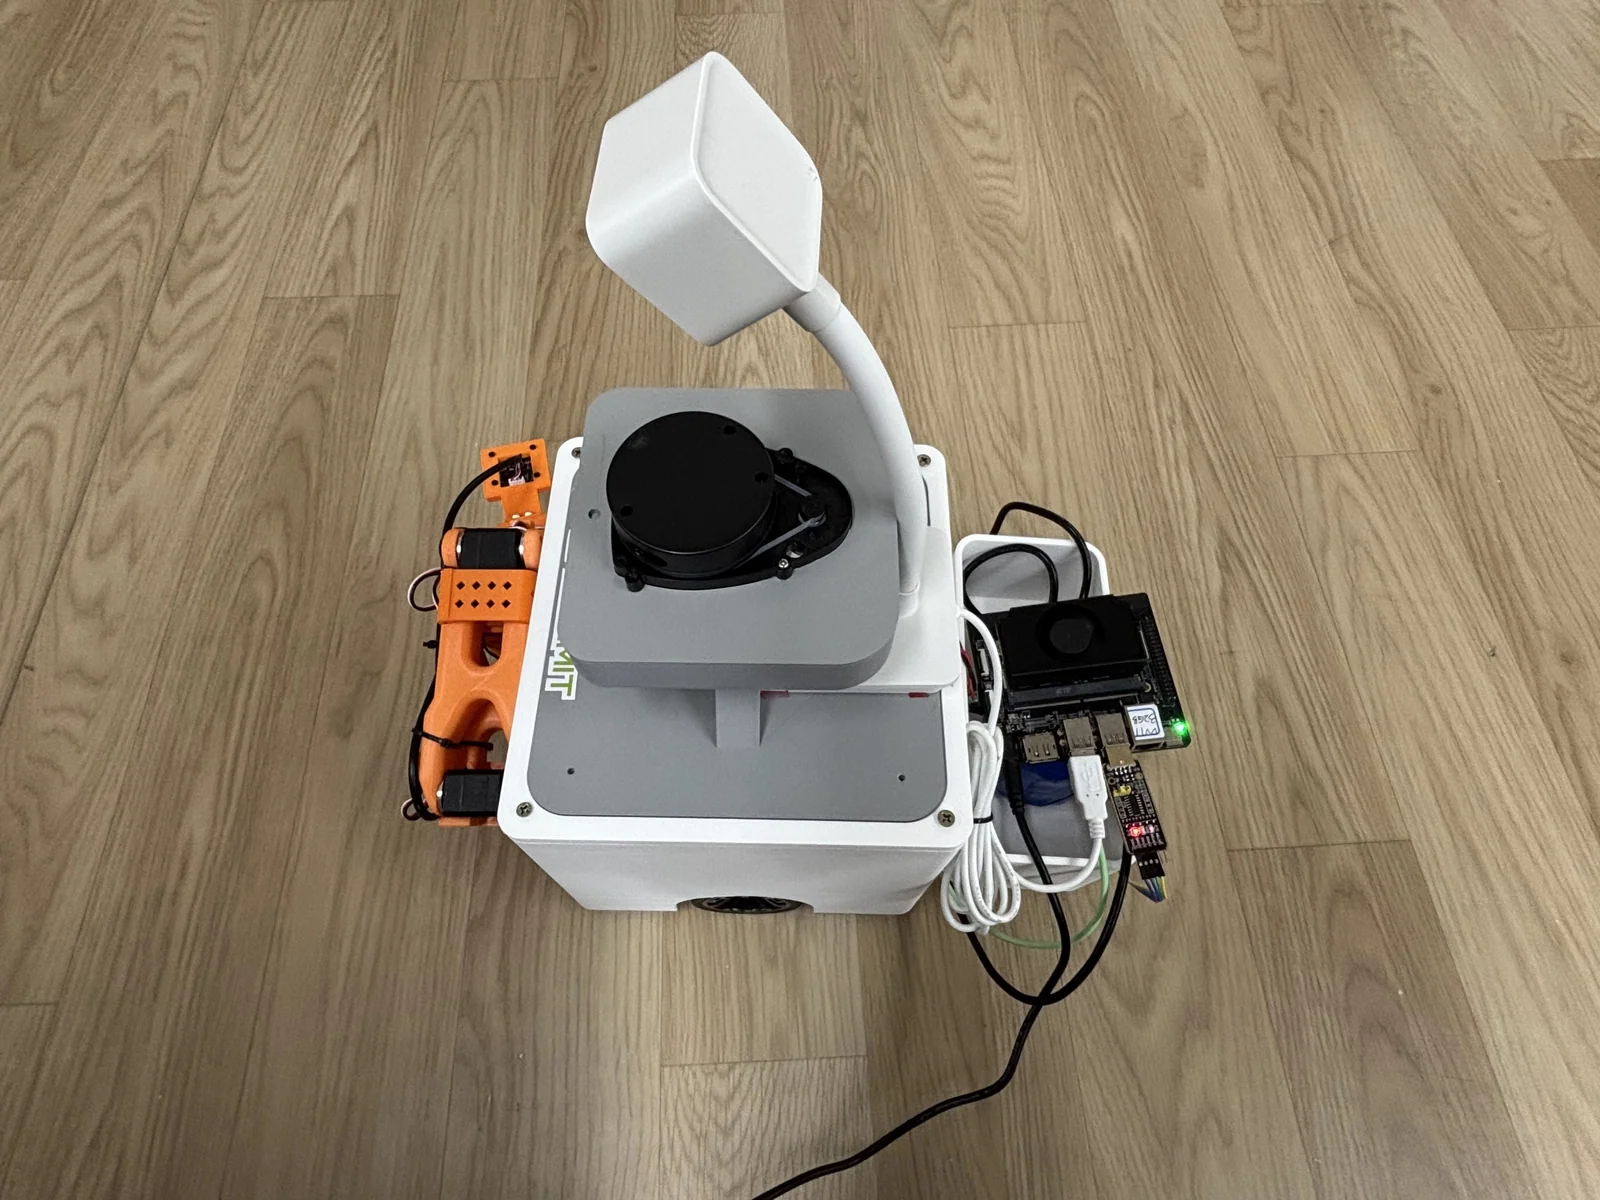
机械臂关节通过一根总线控制,整体通过 USB 串口连接到 K3 开发板,如图所示:
软件环境
| 项目 | 内容 |
|---|---|
| 操作系统 | Bianbu 3.0+ |
| 编译标准 | C99 / C++14 |
| 基础工具 | cmake、build-essential |
| 基础依赖 | pthreads、libm |
| 控制依赖 | pinocchio、components/peripherals/motor、components/control/grasp |
权限设置
UART 设备在 K3 板卡中常以 /dev/ttyACM0 形式出现,运行以下代码使得开发板获取机械臂的读写权限:
sudo chmod 666 /dev/ttyACM0
首次上电前需确认线缆连接、电源容量与机械臂固定状态,避免碰撞。
构建编译
进入模块代码目录,构建编译:
cd components/control/manipulator
mkdir build && cd build
cmake ..
make -j$(nproc)
默认会生成 libmanipulator.so,并复制 urdf/ 到构建目录下。
若需要完整启用 SO-101 驱动与 Pinocchio 运动学,可执行:
cd components/control/manipulator
rm -rf build && mkdir build && cd build
cmake .. -DMANIP_BUILD_HW_TEST=ON
make -j$(nproc)
典型产物包括:
| 产物 | 说明 |
|---|---|
build/libmanipulator.so | 机械臂控制共享库 |
build/test_manipulator | dummy 驱动单元测试 |
build/test_kinematics | 运动学测试程序 |
build/test_hw_so101 | SO-101 硬件测试程序(需打开 MANIP_BUILD_HW_TEST) |
构建参数说明:
MANIP_ENABLE_SO101_DRIVER=ON:启用 SO-101 UART 驱动;MANIP_ENABLE_PINOCCHIO=ON:启用 Pinocchio 运动学求解器,需先编译 Pinocchio;MANIP_BUILD_TESTS=ON:启用基础单元测试;MANIP_BUILD_HW_TEST=ON:编译 SO-101 硬件测试程序;- 若
motor组件头文件未找到,SO-101 驱动会自动关闭;若pinocchio未找到,对应运动学功能将不可用。
3. 示例使用
3.1 示例一:基础框架与运动学验证
前置:见 §2。该示例无需连接真实机械臂,pinocchio 默认启用,需先完成其依赖安装与源码构建。
步骤 1:pinocchio 源码编译
# 下载编译依赖
sudo apt install -y cmake build-essential libeigen3-dev libboost-all-dev liburdfdom-dev

# 下载源码并编译
git clone --recursive -b v3.9.0 https://github.com/stack-of-tasks/pinocchio.git
cd pinocchio
mkdir build && cd build
cmake .. \
    -DCMAKE_BUILD_TYPE=Release \
    -DCMAKE_INSTALL_PREFIX=/usr/local \
    -DBUILD_PYTHON_INTERFACE=OFF \
    -DBUILD_TESTING=OFF \
    -DBUILD_WITH_COLLISION_SUPPORT=OFF
make -j$(nproc)
sudo make install
sudo ldconfig
步骤 2:进入模块目录并编译测试程序
cd components/control/manipulator
rm -rf build && mkdir build && cd build
cmake ..
make -j$(nproc)
运行完之后,将生成机械臂测试程序 test_manipulator 和运动学测试程序 test_kinematics:
➜  build git:(robot-dev) ✗ ll
-rwxrwxr-x 1 anny anny  12M Apr 18 15:11 libmanipulator.so
-rwxrwxr-x 1 anny anny  17K Apr 18 15:11 test_kinematics
-rwxrwxr-x 1 anny anny  17K Apr 18 15:11 test_manipulator
drwxrwxr-x 2 anny anny 4.0K Apr 18 15:10 urdf
步骤 3:运行 dummy 驱动单元测试
./test_manipulator
终端输出如下内容,表示机械臂驱动注册与基础框架逻辑正常。
[MANIP] Registered driver: dummy
[KIN] Registered solver: dummy
[MANIP] Registered driver: so101
[KIN] Registered solver: pinocchio
[MANIP] Driver not found: nonexistent
[MANIP] No driver found: nonexistent
=== manipulator test PASSED ===
步骤 4:运行运动学测试
./test_kinematics
预期现象:终端输出 Pinocchio 求解器加载信息,以及 FK/IK 测试结果:
[MANIP] Registered driver: dummy
[KIN] Registered solver: dummy
[MANIP] Registered driver: so101
[KIN] Registered solver: pinocchio
=== Kinematics Solver Test ===

1. Creating Pinocchio solver...
[KIN-Pinocchio] URDF loaded: so101  DOF=6  tip=gripper_frame_link (frame 15)
   Joints: 6

2. Testing Forward Kinematics...
   ✓ FK Success
   Position: [0.391, -0.000, 0.226]
   Quaternion: [0.707, 0.017, 0.707, 0.017]

3. Testing Inverse Kinematics...
   Target: same as FK result
   ✓ IK Success
   Joints: [0.000, 0.000, 0.000, 0.000, 0.000, 0.000]
   Position error: 0.000000 m
   ✓ FK/IK consistency verified

4. Cleanup...

=== Test PASSED ===
该步骤可用于验证:
- URDF 模型可被正常加载;
- FK 与 IK 计算链路正确;
- 对 SO-101 这类 5 DOF 机械臂,推荐使用仅位置 IK 或位置强约束模式。
3.2 示例二:SO-101 硬件控制验证
前置:见 §2。将机械臂通过串口连接到 K3 开发板,并确认串口节点可访问。
步骤 1:pinocchio 源码编译
# 下载编译依赖
sudo apt install -y cmake build-essential libeigen3-dev libboost-all-dev liburdfdom-dev

# 下载源码并编译
git clone --recursive -b v3.9.0 https://github.com/stack-of-tasks/pinocchio.git
cd pinocchio
mkdir build && cd build
cmake .. \
    -DCMAKE_BUILD_TYPE=Release \
    -DCMAKE_INSTALL_PREFIX=/usr/local \
    -DBUILD_PYTHON_INTERFACE=OFF \
    -DBUILD_TESTING=OFF \
    -DBUILD_WITH_COLLISION_SUPPORT=OFF
make -j$(nproc)
sudo make install
sudo ldconfig
步骤 2:编译硬件测试程序
cd components/control/manipulator
rm -rf build && mkdir build && cd build
cmake .. -DMANIP_BUILD_HW_TEST=ON
make -j$(nproc)
在示例一的基础上增加 test_hw_so101 可执行文件,这是机械臂实体测试程序:
➜  build git:(robot-dev) ✗ ll
-rwxrwxr-x 1 anny anny  12M Apr 18 15:17 libmanipulator.so
-rwxrwxr-x 1 anny anny  47K Apr 18 15:17 test_hw_so101
-rwxrwxr-x 1 anny anny  17K Apr 18 15:17 test_kinematics
-rwxrwxr-x 1 anny anny  17K Apr 18 15:17 test_manipulator
drwxrwxr-x 2 anny anny 4.0K Apr 18 15:16 urdf
步骤 3:确认串口并配置权限,假设机械臂设备节点为 /dev/ttyACM0:
sudo chmod 666 /dev/ttyACM0
步骤 4:启动硬件测试程序。
./test_hw_so101
如需指定串口:
./test_hw_so101 /dev/ttyACM0
程序进入交互式菜单,可选择读取关节状态、单轴运动、归零、挥手演示、夹爪控制、状态监控、FK/IK 测试等功能。
[GRASP] Registered driver: dummy
[GRASP] Registered driver: so101_gripper
[MANIP] Registered driver: dummy
[KIN] Registered solver: dummy
[MANIP] Registered driver: so101
[KIN] Registered solver: pinocchio
============================================
  SO-101 机械臂硬件测试程序
  串口: /dev/ttyACM0
  波特率: 1000000
  关节 ID: 1-5, 夹爪 ID: 6
============================================

[1/2] 初始化机械臂 (5 DOF)...
[Feetech] Factory: motor_id=1, baud=1000000
serial speed 1000000
[Feetech] Initialized pack for device: /dev/ttyACM0
[Feetech] Factory: motor_id=2, baud=1000000
[Feetech] Factory: motor_id=3, baud=1000000
[Feetech] Factory: motor_id=4, baud=1000000
[Feetech] Factory: motor_id=5, baud=1000000
[SO101] 所有关节参数配置完成 (P=16 I=0 D=0 ACC=254)
[SO101] 未找到校准文件,使用默认参数
[SO101] 建议执行 assemble + calibrate 流程
[KIN] Using default solver: pinocchio
[KIN-Pinocchio] URDF loaded: so101  DOF=6  tip=gripper_frame_link (frame 15)
[SO101] Kinematics solver attached (FK/IK enabled)
  ✓ 机械臂初始化成功
[2/2] 初始化夹爪 (ID=6)...
[Feetech] Factory: motor_id=6, baud=1000000
[SO101-Gripper] 未找到校准数据,使用默认范围
[SO101-Gripper] 夹爪参数及过载保护配置完成 (MaxTorque=500 ProtCurrent=250 OverloadTrq=25)
  ✓ 夹爪初始化成功
[3/3] 初始化运动学求解器...
[KIN] Using default solver: pinocchio
[KIN-Pinocchio] URDF loaded: so101  DOF=6  tip=gripper_frame_link (frame 15)
[3/3] 初始化运动学求解器...
[KIN] Using default solver: pinocchio
[KIN-Pinocchio] URDF loaded: so101  DOF=6  tip=gripper_frame_link (frame 15)
  ✓ 运动学求解器初始化成功
  (FK/IK 测试功能已启用)

[初始状态]

=== 测试 1: 读取关节状态 ===
  关节角度 (共 5 轴):
    [1] -0.11 rad  (-6.5°)
    [2] -1.63 rad  (-93.3°)
    [3] 1.53 rad  (87.7°)
    [4] 1.28 rad  (73.3°)
    [5] -0.05 rad  (-2.6°)
  夹爪状态: IDLE
  夹爪位置: 2.0%  负载: 0.0

╔═══════════════════════════════════════╗
║   SO-101 机械臂硬件测试               ║
╠═══════════════════════════════════════╣
║  1. 读取关节状态                       ║
║  2. 单轴运动                           ║
║  3. 关节归零 (所有轴回 0°)             ║
║  4. 挥手演示动作                       ║
║  5. 末端执行器控制                     ║
║  6. 急停 (释放所有扭矩)               ║
║  7. 状态监控 (连续打印)               ║
║  8. 手动输入 5 轴角度                  ║
║ ─── 组装 & 校准 ────────────────────  ║
║  9. 组装 (Assemble) — 配置舵机参数     ║
║ 10. 校准 (Calibrate) — 中位 + 行程     ║
║ 11. 读取舵机寄存器                     ║
║ ─── 运动学测试 ──────────────────────  ║
║ 12. 正运动学 (FK) 测试                 ║
║ 13. 逆运动学 (IK) 测试                 ║
║ 14. FK/IK 往返一致性测试               ║
║ 15. 直线运动 (move_line) 测试          ║
║  0. 退出                               ║
╚═══════════════════════════════════════╝
  请选择:
首次使用时建议先执行组装与校准流程,再进行运动测试。校准完成后,零位和行程数据会被保存,后续 manip_get_state() 和运动控制会更准确。
[!NOTE]
- 首次上电测试时,请确保机械臂底座固定可靠,机械臂周围无障碍物,避免测试过程中发生碰撞。
- 首次运行务必先执行组装与校准流程,探索机械臂可达边界,避免盲目运动导致电机损坏。
- SO-101 机械臂各关节名称对应关系参考 LeRobot 开源社区介绍:https://huggingface.co/docs/lerobot/en/so101#so-101。
4. 应用开发
对外 API 或接口形态
- 公共头文件:
components/control/manipulator/include/manipulator.h - 运动学接口头文件:
components/control/manipulator/include/kinematics_interface.h - 动态库产物:
libmanipulator.so - 常用接口包括:
manip_alloc()/manip_free():用于机械臂实例的创建与释放manip_move_joints():用于关节空间运动控制manip_move_line():用于笛卡尔空间直线运动控制manip_move_target():用于目标位姿运动控制manip_solve_target_joints():仅执行逆运动学求解,不直接下发运动manip_get_state():用于获取关节状态与末端位姿信息manip_set_kinematics():用于绑定 FK / IK 求解器manip_tick():用于周期性推进控制状态机
调用方式与注意点
- 可通过
manip_alloc("so101", &cfg)创建机械臂实例;其中cfg可配置串口路径、波特率、舵机 ID、URDF 路径以及运动学求解器名称等参数; - 机械臂实例使用结束后,应调用
manip_free()及时释放资源; - 若上层业务依赖末端位姿获取或 MoveL 控制,需先绑定运动学求解器,否则相关接口可能返回
MANIP_ERR_NOSYS; manip_move_line()会优先调用驱动侧原生实现;若当前驱动未提供该能力,则会自动回退为“IK → MoveJ”控制流程;- 对于实时控制场景,建议以较高频率调用
manip_tick(dev, dt_s),使驱动持续下发轨迹点或运动指令; - 在进行硬件控制时,需重点关注串口权限、供电能力以及机械臂实际运动安全范围;
- 运动学求解器绑定后,其生命周期和所有权由
manip_dev接管,业务侧不应重复手动释放。
参考 demo 或示例路径
components/control/manipulator/test/test_manipulator.c   # 基础框架与 dummy 驱动单元测试示例
components/control/manipulator/test/test_kinematics.c    # FK / IK 运动学求解与一致性验证示例
components/control/manipulator/test/test_hw_so101.c      # SO-101 实体机械臂硬件交互测试示例
components/control/manipulator/README.md                 # 模块说明、构建方法与接口参考文档
5. 调试指南
- 可先运行
test_manipulator验证驱动注册和基础框架是否正常,再运行test_kinematics验证 URDF 与运动学链路,最后连接真实硬件运行test_hw_so101,按“软件 → 算法 → 硬件”顺序逐层排查。 - 若编译日志中出现
Pinocchio not found,说明 FK/IK 后端未启用,需检查pinocchio是否已正确安装,并执行sudo ldconfig更新库缓存。 - 若运行
manip_alloc("so101", ...)失败,可检查motor组件头文件与库是否已正确编译、链接,以及 CMake 输出中是否显示SO-101 driver enabled。 - 若机械臂无响应,可检查:
- 串口节点是否正确;
- 串口权限是否已开放;
- 波特率是否为默认 1000000;
- 舵机 ID 是否为 1~5;
- 电源电流是否足够。
- 若校准后零位不准,需重新执行校准,确认校准时各关节位于精确中位,且校准文件已正确保存。
- 与硬件/驱动同事联调时,建议同步提供以下信息:
- 串口设备节点与权限状态;
- 舵机 ID、波特率、电源规格;
- 编译选项(是否启用
MANIP_ENABLE_SO101_DRIVER/MANIP_ENABLE_PINOCCHIO); - 测试程序输出日志;
- 是否能独立完成单元测试、运动学测试和硬件测试。
6. 常见问题
| 现象 | 可能原因 | 处理 |
|---|---|---|
编译时提示找不到 pinocchio | pinocchio 未安装,或安装路径不在默认搜索路径 | 按模块 README 源码编译安装 pinocchio,执行 sudo ldconfig,必要时通过 -DCMAKE_PREFIX_PATH 指定安装路径 |
manip_alloc("so101", ...) 返回空 | SO-101 驱动未编译进库,或 motor 头文件未找到 | 检查 CMake 输出,确认 MANIP_ENABLE_SO101_DRIVER=ON 且 motor 组件可见 |
| 运行硬件测试时提示连接失败 | 串口节点错误、权限不足、波特率不匹配或舵机未上电 | 检查 /dev/ttyACM* / /dev/ttyUSB*,开放权限,确认 1Mbaud 与舵机供电正常 |
manip_move_line() 返回未实现 | 未绑定运动学求解器,或当前驱动未实现 MoveL | 先调用 manip_set_kinematics() 绑定求解器,或改用 manip_move_joints() |
| 校准后零位偏差较大 | 校准时关节未处于准确中位,或校准文件保存异常 | 重新执行校准流程,确认中位姿态准确并检查校准文件 |