运动控制 · 底盘控制
1. 模块概述
- 主要功能
底盘控制模块位于机器人运动控制链路的底层与 ROS 2 接入层之间,负责将上层速度指令转换为底盘可执行的电机控制命令,并回传里程计数据。
当前项目提供了两类接入路径:
components/control/base:原生 C 底盘控制库,统一抽象多种底盘类型与通信驱动;middleware/ros2/control/base与application/ros2/linksee:ROS 2 节点与应用示例,完成/cmd_vel到/odom的闭环。
- 规格或特性
- 支持底盘类型:
- 两轮差速
CHASSIS_TYPE_DIFF_2WD - 四轮差速
CHASSIS_TYPE_DIFF_4WD - 四轮麦克纳姆
CHASSIS_TYPE_MECANUM_4WD - 三轮全向
CHASSIS_TYPE_OMNI_3WD - 四轮全向
CHASSIS_TYPE_OMNI_4WD
- 两轮差速
- 当前项目中已落地的主路径为两轮差速底盘
- 支持驱动:
drv_rpmsg_esos:RPMsg 小核通信驱动
- ROS 2 接口:
- 订阅:
/cmd_vel(geometry_msgs/msg/Twist) - 发布:
/odom(nav_msgs/msg/Odometry) - 可选发布 TF:
odom -> base_footprint
- 订阅:
- 默认参数:
- 控制发送频率
send_hz=20.0 - 里程计发布频率
odom_hz=50.0 - 指令超时保护
cmd_vel_timeout=0.4s - 默认轮径
wheel_diameter=0.067m - 默认轮距
wheel_base=0.183m或0.28m(不同实现路径略有差异,部署时以 launch 参数为准)
- 控制发送频率
- 支持底盘类型:
- 软件框图
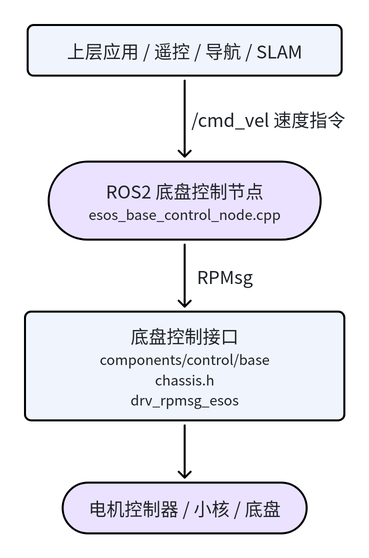
- 相关目录结构
| 路径 | 职责 |
|---|---|
components/control/base/ | 底盘控制基础库,提供统一 C API、底盘驱动抽象与协议实现 |
components/control/base/include/chassis.h | 底盘类型、速度/位姿结构体、配置结构体、核心 API |
components/control/base/src/drivers/drv_rpmsg_esos.c | RPMsg 底盘驱动 |
middleware/ros2/control/base/ | ROS 2 底盘控制节点封装 |
middleware/ros2/control/base/src/esos_base_control_node.cpp | RPMsg 方案 ROS 2 节点实现 |
middleware/ros2/control/base/launch/esos_base_control.launch.py | RPMsg 方案启动文件 |
application/ros2/linksee/launch/base_control_esos.launch.py | ESOS/RPMsg 底盘控制启动示例 |
2. 环境准备
SDK 源码获取和基础编译环境配置统一参考 Linksee参考方案。完成 SDK 初始化后,回到本文继续执
硬件连接
小核与电机驱动
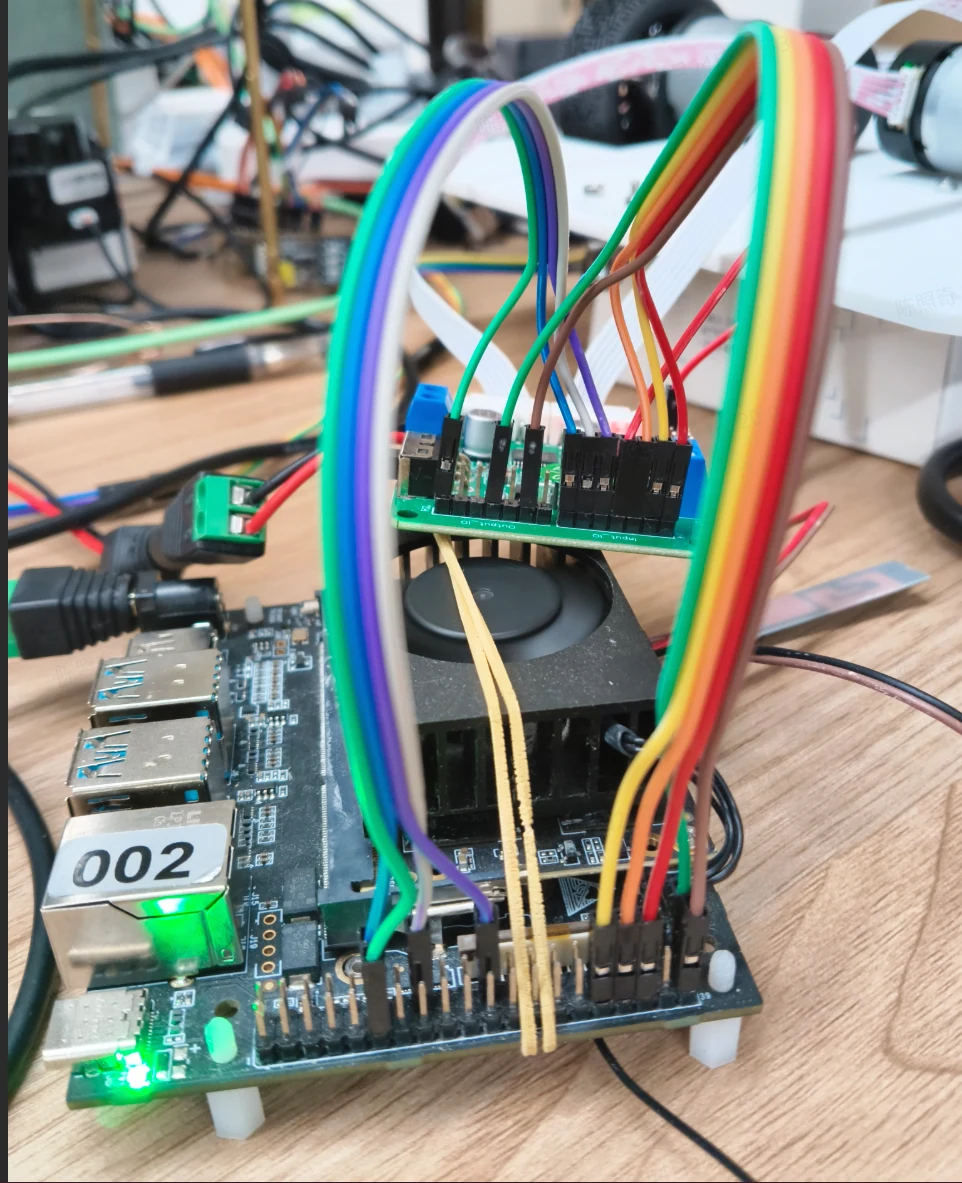
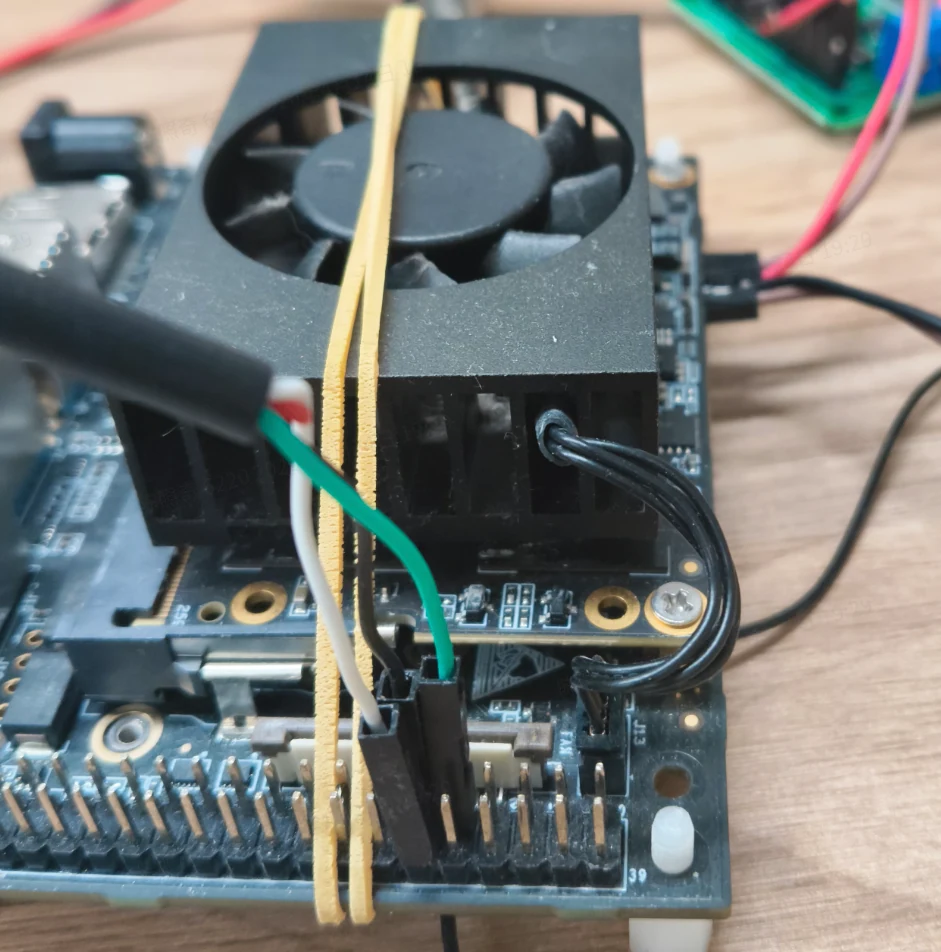
小核串口连接
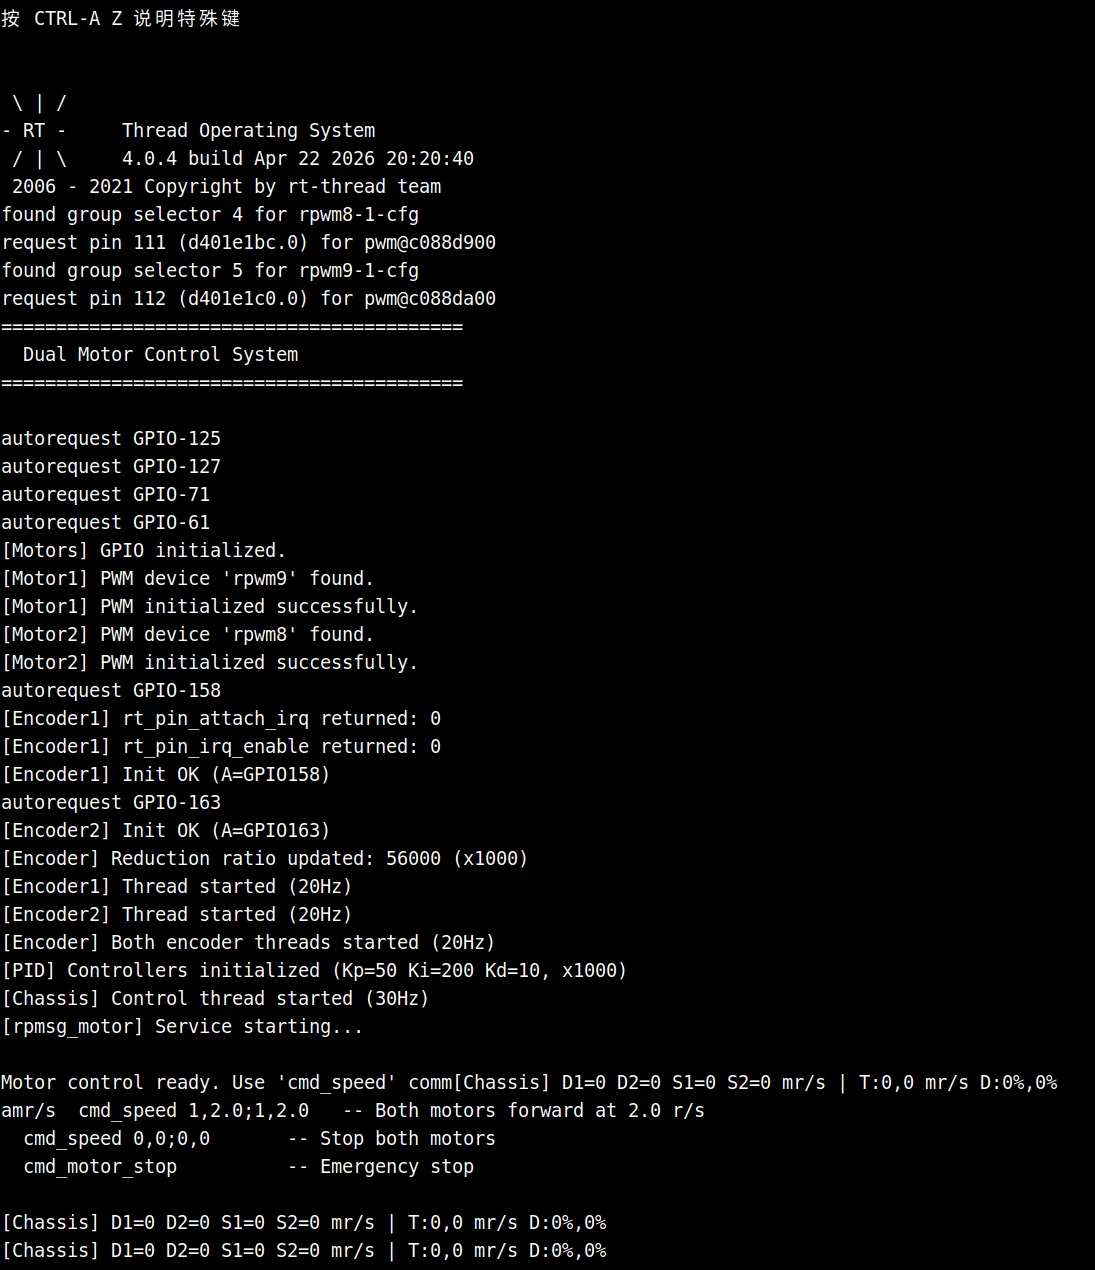
小核正常时串口打印:
前置条件
-
运行环境
- K3 Bianbu26
- ROS 2 环境,仓库文档中已按 ROS 2 工作区方式组织,示例主要面向 ROS 2
-
依赖与外部资源
- 基础依赖安装:
sudo apt updatesudo apt install ros-dev-tools ros-humble-ros-base python3-numpy ros-humble-teleop-twist-keyboard \libpcap-dev libuvc-dev python3-serial- 确认已经执行小核替换
sudo apt update && sudo apt install -y --allow-downgrades wget
wget https://archive.spacemit.com/ros2/prebuilt/esos_kernel/update_esos.sh
bash update_esos.sh
-
环境变量与初始化
- SDK 构建环境:
source build/envsetup.sh
- ROS 2 运行环境:
- 全量构建后执行
source ~/spacemit_robot/output/staging/setup.bash
- 全量构建后执行
- SDK 构建环境:
-
硬件与连接
-
支持的硬件接入方式:
-
小核底盘设备节点:
/dev/rpmsg_ctrl0 -
需要正确连接底盘控制器、电机、编码器及供电
-
轮径、轮距、电机方向需与实际机械参数一致
-
构建编译
-
获取代码
- 顶层目录为
~/spacemit_robot
- 顶层目录为
-
本模块编译
1)底层 C 库单独构建
工作目录:
components/control/basecd ~/spacemit_robot/components/control/basemkdir build && cd buildcmake -DSROBOTIS_CONTROL_BASE_ENABLED_DRIVERS="drv_rpmsg_esos" ..make2)通过 SDK 统一构建(建议)
工作目录:仓库根目录
source build/envsetup.shlunch # 选择 linksee 方案m -
产物说明
- SDK 统一构建输出目录:
~/spacemit_robot/output/staging - 原生测试程序示例:
components/control/base/test/test_chassis_uart.c对应测试二进制
- SDK 统一构建输出目录:
-
常见差异说明
components/control/base是底层通用库application/ros2/linksee提供 ESOS / RPMsg 底盘控制集成示例
3. ROS2 示例使用
快速启动
前置:见 §2,已满足 ROS 2 环境,且 RPMsg 设备节点存在,ESOS 小核固件已正常工作。
步骤 1:确认 RPMsg 设备
ls /dev/rpmsg*
预期现象:
- 能看到
/dev/rpmsg_ctrl0设备节点

步骤 2:启动 ESOS 底盘控制节点
ros2 launch base esos_base_control.launch.py
如需显式指定参数:
ros2 launch base esos_base_control.launch.py \
  wheel_diameter:=0.067 \
  wheel_base:=0.183 \
  publish_tf:=true
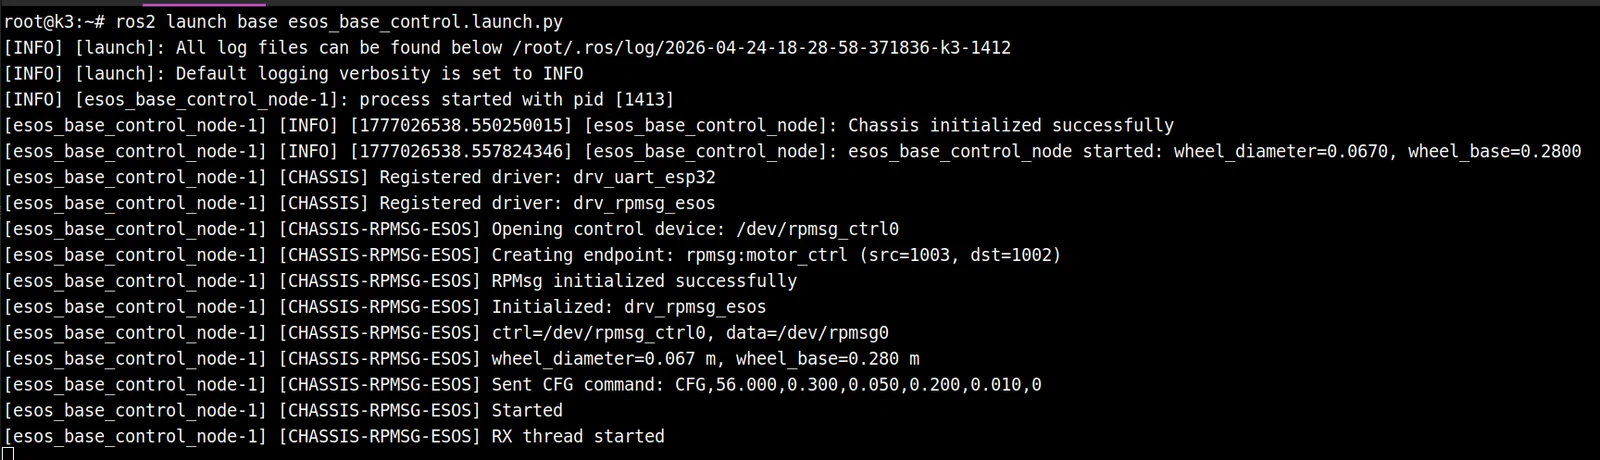
预期现象:
- 节点成功启动
- 日志出现底盘初始化成功信息
- 无
Failed to create chassis device错误
步骤 3:启动键盘控制节点
source /opt/ros/humble/setup.bash
ros2 run teleop_twist_keyboard teleop_twist_keyboard
预期现象:
- 使用i、j、, 、l 可以控制底盘电机运动
步骤 4:查看里程计输出
ros2 topic echo /odom
预期现象:
- 能收到里程计消息
- 位置和姿态随运动更新
可用参数解释
- 以下参数对应
middleware/ros2/control/base/launch/esos_base_control.launch.py中的启动参数,可在执行ros2 launch base esos_base_control.launch.py时通过参数名:=参数值覆盖默认值。
| 参数名 | 默认值 | 说明 |
|---|---|---|
send_hz | 20.0 | 底盘控制命令发送频率,单位 Hz。值越大,速度指令下发越及时,但控制负载也会增加。 |
odom_hz | 50.0 | 里程计发布频率,单位 Hz,用于控制 /odom 发布周期。 |
cmd_vel_timeout | 0.4 | /cmd_vel 超时时间,单位秒。超过该时间未收到新速度指令时,节点会自动将底盘速度置零。 |
publish_tf | true | 是否发布 odom -> base_footprint 的 TF 变换。若已有其他节点发布同名 TF,应关闭以避免冲突。 |
odom_topic | odom | 里程计话题名称,默认发布到 /odom。 |
odom_frame | odom | 里程计坐标系名称。 |
base_frame | base_footprint | 机器人底盘坐标系名称。 |
wheel_diameter | 0.067 | 车轮直径,单位米。需与实际轮子尺寸一致,否则会影响速度换算与里程计精度。 |
wheel_base | 0.28 | 左右轮中心距,单位米。需与实际底盘轮距一致,否则会影响转向和位姿估计。 |
motor1_factor | 1.0 | 电机 1 修正系数,用于补偿单侧轮速误差或安装差异。 |
motor2_factor | 1.0 | 电机 2 修正系数,用于补偿另一侧轮速误差或安装差异。 |
reduction_ratio | 56.0 | 电机减速比,应与实际电机/减速箱参数匹配。 |
ff_factor | 0.3 | 前馈控制系数,用于改善电机速度响应。 |
pid_kp | 0.05 | PID 比例项系数。 |
pid_ki | 0.2 | PID 积分项系数。 |
pid_kd | 0.01 | PID 微分项系数。 |
cfg_send_on_startup | true | 节点启动时是否立即向底盘发送一次配置参数。建议保持开启。 |
feedback_enable | false | 是否启用底盘反馈功能。小核固件支持状态上报,可开启。 |
rpmsg_ctrl_dev | /dev/rpmsg_ctrl0 | RPMsg 控制设备节点路径。 |
rpmsg_data_dev | /dev/rpmsg0 | RPMsg 数据设备节点路径。 |
rpmsg_service_name | rpmsg:motor_ctrl | RPMsg 服务名称,需与小核侧注册服务名一致。 |
rpmsg_local_addr | 1003 | RPMsg 本地地址,需与通信配置匹配。 |
rpmsg_remote_addr | 1002 | RPMsg 远端地址,通常为小核服务地址。 |
示例:
ros2 launch base esos_base_control.launch.py \
  wheel_diameter:=0.067 \
  wheel_base:=0.28 \
  publish_tf:=true \
  feedback_enable:=false
4. 底层接口控制示例
直接编译示例
cd ~/spacemit_robot/components/control/base/
mkdir build && cd build
cmake -DSROBOTIS_CONTROL_BASE_ENABLED_DRIVERS="drv_rpmsg_esos" ..
make
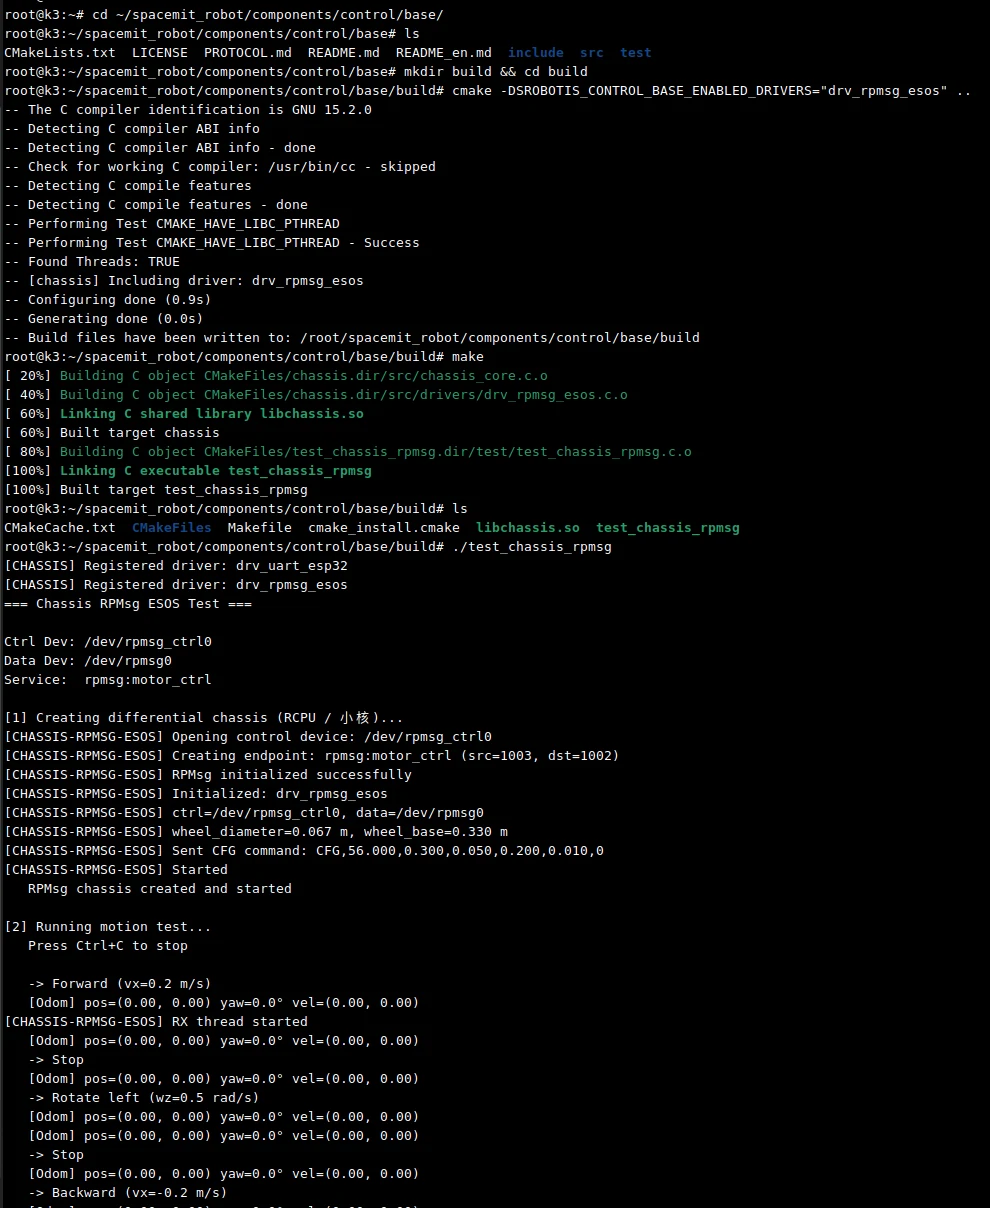
运行示例
./test_chassis_rpmsg
终端输出:
5. 应用开发
- API 接口
- 原生 C API 头文件:
components/control/base/include/chassis.h - ROS 2 接口形态:
- 输入话题:
/cmd_vel - 输出话题:
/odom - TF:
odom -> base_footprint
- 输入话题:
- 核心 C API:
chassis_alloc()chassis_set_velocity()chassis_get_odom()chassis_brake()chassis_relax()chassis_free()
- 原生 C API 头文件:
- 调用方式与注意点
- C 层使用方式:
- 准备
chassis_uart_config或chassis_rpmsg_config - 调用
chassis_alloc()创建设备 - 周期调用
chassis_set_velocity() - 调用
chassis_get_odom()获取速度与位姿 - 退出前调用
chassis_brake()和chassis_free()
- 准备
- 注意点:
wheel_diameter、wheel_base必须与实物一致- ROS 2 节点存在
cmd_vel_timeout超时保护,长时间不发控制命令会自动置零 - 若系统中已有其他模块发布相同 TF,应关闭
publish_tf避免冲突 motor1_factor/motor2_factor用于左右轮修正,实车跑偏时需标定
- C 层使用方式:
- 参考 demo 或示例路径
- RPMsg launch:
middleware/ros2/control/base/launch/esos_base_control.launch.py - ROS 2 C++ 节点:
middleware/ros2/control/base/src/esos_base_control_node.cpp
- RPMsg launch:
6. 调试指南
-
常用调试手段
- 检查控制输入:
ros2 topic echo /cmd_vel
- 检查里程计输出:
ros2 topic echo /odom
- 检查 TF:
ros2 run tf2_ros tf2_echo odom base_footprint
- 检查 RPMsg 设备:
ls -l /dev/rpmsg*
- 检查控制输入:
-
建议的排障顺序
- 先确认设备节点是否存在
- 再确认底层库是否已正确构建
- 再确认 ROS 2 节点是否正常启动
- 最后检查
/cmd_vel、/odom、是否打通
7. 常见问题
| 现象 | 可能原因 | 处理 |
|---|---|---|
| 节点启动成功但底盘不动 | 没有 /cmd_vel 输入;超时保护将速度清零;底层驱动不匹配 | ros2 topic echo /cmd_vel;适当调大 cmd_vel_timeout;确认 RPMsg 链路 |
/odom 无数据 | 底盘驱动未返回反馈;底层设备未连通 | 检查 RPMsg 设备与底层驱动状态 |
/odom 漂移或数值异常 | 轮径/轮距配置不准;左右轮修正未标定;地面打滑 | 重新标定 wheel_diameter、wheel_base、motor1_factor、motor2_factor |
| 机器人前进偏航 | 左右轮速度不一致;电机方向或接线有误 | 调整电机修正系数;检查接线与底层方向定义 |
| 转向方向相反 | 左右轮映射或旋转方向定义不一致 | 用低速分别测试前进/原地转向,修正电机方向或协议解释 |
| TF 冲突 | 系统中多个模块同时发布 odom -> base_footprint | 关闭其中一路 publish_tf,统一 TF 发布源 |
| ESOS 节点初始化失败 | components/control/base 未构建安装;RPMsg 设备缺失 | 先构建底层库;确认 /dev/rpmsg* 存在且小核固件正常 |