基础传感器 · LED
1. 模块概述
- 主要功能:LED 模块位于机器人开发层的基础传感器能力中,对下封装
components/peripherals/led用户态 LED 组件,对上提供 ROS 2 节点led_node。模块用于统一控制板载 sysfs 指示灯和 SPI WS2812 灯带,并向上层提供颜色、亮度、常亮、闪烁和呼吸三类控制能力。 - 规格或特性(接口形态、速率、分辨率、算法版本等):命令输入为
peripherals_led_node/msg/LedCommand,默认话题/led/command;状态输出为peripherals_led_node/msg/LedState,默认话题/led/state。当前支持mode=0/1/2,分别表示STATIC / BLINK / BREATH;节点默认以50 ms周期调用底层led_tick(),以100 ms周期发布状态;单个节点可同时管理多路 LED,支持generic和spi两种传输类型。状态话题使用reliable + transient_localQoS,新订阅者启动后可立即拿到最近状态。 - 软件框图:
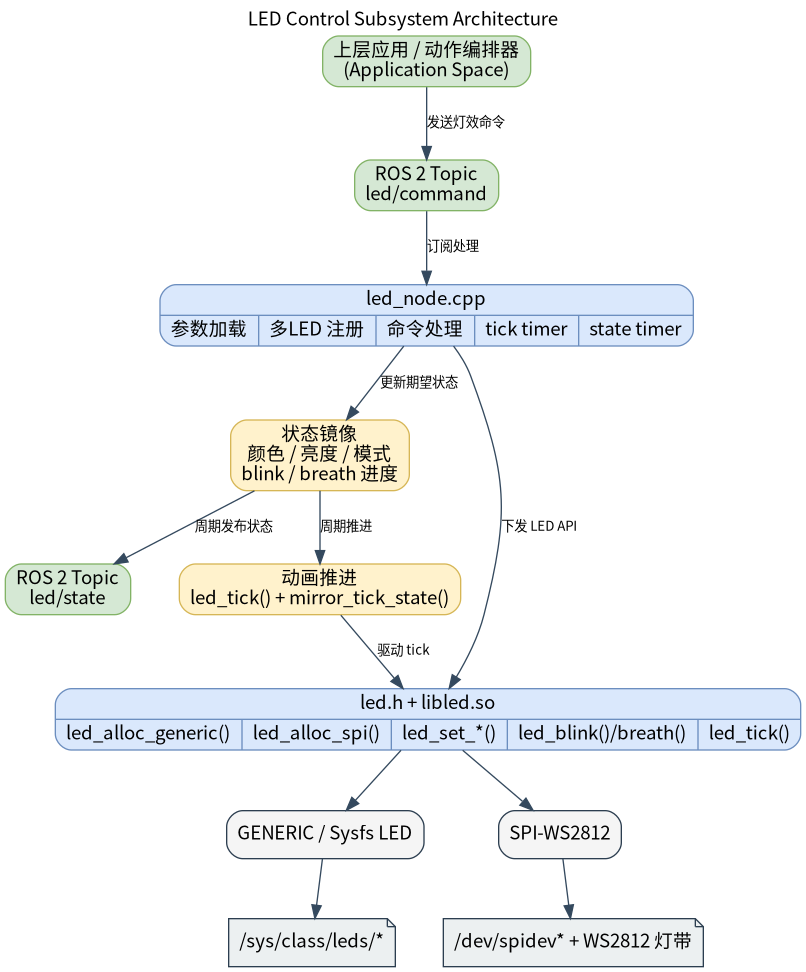
- 相关目录结构:
| 路径 | 职责 |
|---|---|
middleware/ros2/peripherals/led/src/led_node.cpp | ROS 2 LED 节点实现,负责参数校验、LED 注册、命令处理、tick 状态机和状态发布 |
middleware/ros2/peripherals/led/params/led_node.yaml | 默认参数文件,包含一组 generic LED 示例 |
middleware/ros2/peripherals/led/CMakeLists.txt | peripherals_led_node 包构建文件,查找 led.h、libled.so 并生成 led_node |
middleware/ros2/peripherals/led/msg/LedCommand.msg | LED 命令消息定义 |
middleware/ros2/peripherals/led/msg/LedState.msg | LED 状态消息定义 |
components/peripherals/led/include/led.h | 底层 LED 组件 C API |
components/peripherals/led/test/test_led_generic.c | sysfs LED 底层测试程序 |
components/peripherals/led/test/test_led_ws2812.c | SPI WS2812 底层测试程序 |
2. 环境准备
前置条件
- 运行环境:推荐板端环境
k1-deb1配套系统镜像;构建侧需要 CMake、C++ 编译器、ament_cmake、rclcpp和 SDK 统一构建脚本。 - 硬件与连接:
generic类型适用于板载 GPIO LED 或 Linux LED class 设备;spi类型适用于接入 SPI 控制器的 WS2812/SK6812 灯带。需要提前确认 LED 名称、有效电平、SPI 设备节点、灯珠数量、供电和共地连接。
构建编译
- 获取代码:详见 2.3-配置编译 章节,使用
repo工具克隆完整 SDK。以下编译测试命令均在sdk内执行。 - 本模块编译:按依赖顺序先编译底层按键组件和消息接口,再编译 ROS 2 节点。
source build/envsetup.sh
cd components/peripherals/led
mm -DBUILD_TESTS=ON -DSROBOTIS_PERIPHERALS_LED_ENABLED_DRIVERS="drv_generic;drv_spi_ws2812"

cd ../../../
./build/build.sh package middleware/ros2/peripherals/led
预期产物包括:output/staging/lib/peripherals_led_node/led_node、output/staging/share/peripherals_led_node/params/led_node.yaml、output/staging/lib/libled.so,以及 LedCommand / LedState 的 ROS 2 接口安装文件。若当前目标不是 riscv64,请以实际 output/<target>/staging 或 output/staging 为准。
- 常见差异说明:
peripherals_led_node的CMakeLists.txt会查找led.h和libled.so;如果未先构建components/peripherals/led,会报led.h or libled not found。如果希望在 ROS 2 中使用transport=spi,还需要确认底层components/peripherals/led构建时启用了drv_spi_ws2812。参数文件顶层键必须写成实际节点名led_node,不是包名peripherals_led_node。
3. 示例使用(从 0 跑通)
本节为读者按步骤复现的主线:
3.1 【示例一:启动 LED 节点并控制 SPI 灯带】
前置:请先把参数文件改成 spi 场景,例如 transports=["spi"]、names=["strip0"]、spi_dev_paths=["/dev/spidev0.0"]、spi_num_leds=[23],并确保底层 components/peripherals/led 构建时已启用 drv_spi_ws2812。spi_speed_hz 和 spi_reset_bytes 可先使用默认值 6400000 与 80。
spi_dev_paths根据当前板子实际的/dev/spidev0.0填写,如下所示:
cat output/staging/share/peripherals_led_node/params/led_node.yaml
led_node:
  ros__parameters:
    frame_id: "led"
    command_topic: "led/command"
    state_topic: "led/state"
    tick_period_ms: 50
    publish_period_ms: 100
    publish_on_command: true
    publish_on_startup: true

    led_ids: [0]
    transports: ["spi"]
    names: ["spi_ws2812"]

    generic_sysfs_names: [""]
    generic_active_levels: [0]

    spi_dev_paths: ["/dev/spidev0.0"]
    spi_num_leds: [1]
    spi_speed_hz: [6400000]
    spi_reset_bytes: [80]
确保已接入ws2812设备。
步骤 1:另起终端,进入 SDK 源码目录并加载运行环境。
source output/staging/setup.bash
预期现象:ros2 pkg executables peripherals_led_node 能看到 peripherals_led_node led_node。
步骤 2:确认或修改参数文件。默认安装后的参数文件路径如下:
output/staging/share/peripherals_led_node/params/led_node.yaml
默认配置等价于一颗 generic LED,展示 SPI 驱动前需要先改成 spi 配置。
步骤 3:启动 LED 节点。
ros2 run peripherals_led_node led_node \
  --ros-args \
  --params-file output/staging/share/peripherals_led_node/params/led_node.yaml
预期现象:终端打印 led_node ready,并带出命令话题、状态话题、LED 数量、tick 周期和状态发布周期。
步骤 4:另开终端订阅状态话题。
source output/staging/setup.bash
ros2 topic echo /led/state
预期现象:打印当前的led状态
步骤 5: 发布一条常亮红灯命令:
ros2 topic pub --once /led/command peripherals_led_node/msg/LedCommand  \
   "{header: {frame_id: 'led'}, led_id: 0, r: 255, g: 0, b: 0, brightness: 128, mode: 0, period_ms: 0, on_ms: 0, count: 0}"
发布一条常亮绿灯命令:
ros2 topic pub --once /led/command peripherals_led_node/msg/LedCommand \
 "{header: {frame_id: 'led'}, led_id: 0, r: 0, g: 255, b: 0, brightness: 128, mode: 0, period_ms: 0, on_ms: 0, count: 0}"
预期现象:对应 WS2812 灯带进入常亮红色或者绿色状态;/led/state 中 led_id=0 的 r/g/b、brightness、mode 和 is_on 会同步更新。当前 SPI 实现会把整条灯带刷成同一种颜色和亮度,不支持按单颗灯珠分别控制。
3.2 【示例二:控制闪烁与呼吸效果】
前置(与 §2「前置条件」一致可写「见 §2」):见 §2。LED 节点已启动。
步骤 1:发送闪烁命令。
ros2 topic pub --once /led/command peripherals_led_node/msg/LedCommand \
  "{header: {frame_id: 'led'}, led_id: 0, r: 255, g: 255, b: 255, brightness: 255, mode: 1, period_ms: 1000, on_ms: 200, count: 5}"
预期现象:WS2812 灯带执行 5 次白色闪烁。节点内部会在 tick_period_ms 定时器里调用 led_tick() 并镜像状态机,因此 /led/state 的 brightness 与 is_on 会随闪烁变化。在当前实现里,闪烁模式下状态亮度会在 255/0 间切换,命令中的 brightness 字段不会参与闪烁亮度计算。
步骤 2:发送呼吸命令。
ros2 topic pub --once /led/command peripherals_led_node/msg/LedCommand \
  "{header: {frame_id: 'led'}, led_id: 0, r: 0, g: 0, b: 255, brightness: 128, mode: 2, period_ms: 2000, on_ms: 0, count: 0}"
预期现象:WS2812 灯带进入蓝色呼吸效果。/led/state 中 mode=2,brightness 会随时间周期性变化。当前实现不会直接使用命令中的 brightness 作为呼吸亮度。
步骤 3:发送关灯命令。
ros2 topic pub --once /led/command peripherals_led_node/msg/LedCommand \
  "{header: {frame_id: 'led'}, led_id: 0, r: 0, g: 0, b: 0, brightness: 0, mode: 0, period_ms: 0, on_ms: 0, count: 0}"
预期现象:LED 熄灭,/led/state 中 is_on=false,brightness=0。如果命令中的 led_id 不存在,节点会打印 unknown led_id 告警并忽略该命令。
4. 应用开发
- 对外 API 或接口形态(头文件、库名、服务/话题):上层应用通过
/led/command发布peripherals_led_node/msg/LedCommand控制目标 LED;通过/led/state订阅peripherals_led_node/msg/LedState获取每路 LED 当前状态。当前节点不提供 service 接口。 - 调用方式与注意点(线程、权限、资源释放等):
LedCommand.led_id用于选择目标 LED;mode取值为0=STATIC、1=BLINK、2=BREATH;闪烁和呼吸模式下period_ms必须大于0;闪烁模式下count=0表示无限循环;参数数组led_ids、transports、names、generic_sysfs_names、generic_active_levels、spi_dev_paths、spi_num_leds、spi_speed_hz、spi_reset_bytes必须与led_ids等长,且led_ids必须唯一。SPI 设备名如果不带驱动前缀,节点会自动补成spi-ws2812:<name>。 - 参考 demo 或示例路径:
middleware/ros2/peripherals/led/README.md、middleware/ros2/peripherals/led/params/led_node.yaml、middleware/ros2/peripherals/led/src/led_node.cpp、components/peripherals/led/test/test_led_generic.c、components/peripherals/led/test/test_led_ws2812.c。
主要消息字段如下:
| 接口 | 字段 | 含义 |
|---|---|---|
LedCommand | led_id | 目标 LED 逻辑 ID |
LedCommand | r/g/b | 目标颜色分量,范围 0..255 |
LedCommand | brightness | 目标亮度,范围 0..255;当前实现中仅 STATIC 模式直接使用,BLINK/BREATH 会被节点状态机覆盖 |
LedCommand | mode | 0=STATIC、1=BLINK、2=BREATH |
LedCommand | period_ms | 闪烁或呼吸周期 |
LedCommand | on_ms | 闪烁模式下亮灯持续时间 |
LedCommand | count | 闪烁重复次数,0=无限 |
LedState | is_on | 当前是否处于亮起状态 |
5. 调试指南
- 先用底层组件验证链路:如果构建时启用了测试程序,可先运行
test_led_generic或test_led_ws2812,确认底层led.h + libled.so能直接控制硬件,再回到 ROS 2 节点排查。 - 观察节点启动日志:正常启动会打印
led_node ready;如果参数数组长度不一致,会抛出size mismatch with led_ids;如果 LED 分配失败,会抛出failed to allocate LED device。 - 如果
generic模式下无响应,先检查/sys/class/leds/<name>/brightness是否存在,且当前用户具备写权限。 - 如果
spi模式下无响应,检查/dev/spidevX.Y是否存在、当前用户是否可访问、底层组件是否已启用drv_spi_ws2812,并核对spi_num_leds、spi_speed_hz和spi_reset_bytes。 - 如果闪烁或呼吸效果不变化,确认
tick_period_ms > 0,且节点主循环没有阻塞;当前效果推进完全依赖定时器周期调用led_tick()。
6. 常见问题
暂无