基础传感器 · 电源
1. 模块概述
- 主要功能:电源模块位于机器人开发层的基础传感器能力中,对下封装
components/peripherals/pm电源管理组件,对上提供 ROS 2 节点pm_node。模块用于持续读取电池/供电状态,并以状态话题形式发布;同时向上层暴露电源开关控制服务,供业务节点进行开关请求和结果确认。 - 规格或特性(接口形态、速率、分辨率、算法版本等):模块采用“状态话题 + 控制服务”的混合接口。状态输出消息为
peripherals_pm_node/msg/PowerStatus,默认话题为/power/status;控制输入为peripherals_pm_node/srv/SetPowerSwitch,默认服务名为/power/set_switch。节点名固定为pm_node;默认轮询与发布频率为1.0 Hz;支持generic、adc、ina219三类底层驱动入口,但当前代码路径最完整、最推荐使用的是generic。 - 软件框图:
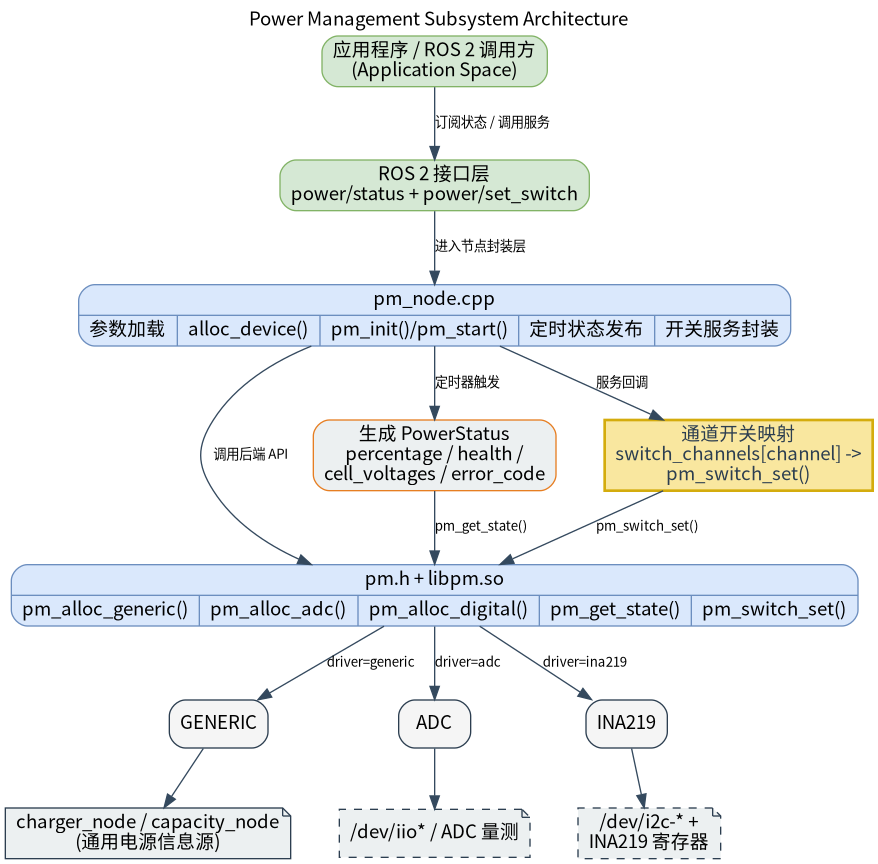
- 相关目录结构:
| 路径 | 职责 |
|---|---|
middleware/ros2/peripherals/pm/src/pm_node.cpp | ROS 2 电源节点实现,负责加载参数、构造底层设备、轮询状态并提供开关服务 |
middleware/ros2/peripherals/pm/params/pm_node.yaml | 默认节点参数文件,包含驱动选择、话题名、服务名、轮询频率和底层配置 |
middleware/ros2/peripherals/pm/CMakeLists.txt | peripherals_pm_node 包构建文件,查找 pm.h、libpm.so 并生成 pm_node |
middleware/ros2/peripherals/pm/package.xml | ROS 2 包元数据和依赖声明 |
middleware/ros2/peripherals/pm/msg/PowerStatus.msg | 电源状态消息定义 |
middleware/ros2/peripherals/pm/srv/SetPowerSwitch.srv | 电源开关服务定义 |
components/peripherals/pm/include/pm.h | 底层电源组件 C API、状态结构体和配置结构体 |
components/peripherals/pm/src/pm_core.c | 底层生命周期、驱动分配、状态读取和开关控制公共逻辑 |
components/peripherals/pm/src/drivers/drv_generic.c | 通过 Linux power_supply 节点读取充电状态和电量百分比的通用驱动 |
components/peripherals/pm/test/test_pm_generic.c | generic 驱动测试程序,用于先验证底层读取链路 |
components/peripherals/pm/test/test_pm_adc.c | ADC 驱动测试程序,用于验证另一类底层接入方式 |
2. 环境准备
前置条件
- 运行环境:推荐板端环境
k1-deb1配套系统镜像;构建侧需要 C++17 编译器、CMake、ament_cmake、rclcpp和 SDK 统一构建脚本。若使用generic驱动,系统需暴露/sys/class/power_supply/<charger>/online与/sys/class/power_supply/<battery>/capacity。 - 硬件与连接:需要板子集成电量计芯片CW2015和充电芯片IP2317,且内核需要打开驱动以及dts配置。
构建编译
- 获取代码:详见 2.3-配置编译 章节,使用
repo工具克隆完整 SDK。以下编译测试命令均在sdk内执行。 - 本模块编译:按依赖顺序先编译底层电源组件,再编译同仓库内自带
PowerStatus.msg和SetPowerSwitch.srv的 ROS 2 节点包。
source build/envsetup.sh
./build/build.sh package components/peripherals/pm
./build/build.sh package middleware/ros2/peripherals/pm
预期产物包括:output/staging/lib/peripherals_pm_node/pm_node、output/staging/share/peripherals_pm_node/params/pm_node.yaml、output/staging/lib/libpm.so,以及 peripherals_pm_node/msg/PowerStatus 与 peripherals_pm_node/srv/SetPowerSwitch 的 ROS 2 接口安装文件。若当前目标不是 riscv64,请以实际 output/<target>/staging 或 output/staging 为准。
- 常见差异说明:
peripherals_pm_node的CMakeLists.txt会查找pm.h和libpm.so;如果未先构建components/peripherals/pm,会报pm.h or libpm not found。参数文件顶层键必须写成实际节点名pm_node,不是包名peripherals_pm_node。
3. 示例使用(从 0 跑通)
本节为读者按步骤复现的主线:
3.1 【示例一:启动电源节点并观察状态话题】
前置:请先确认目标板已经暴露了可读的 power_supply 节点;若你的节点名不是默认的 ip2317-charger 与 cw-bat,请在运行参数中传入实际名称。
步骤 1:进入 SDK 源码目录并加载运行环境。
source output/staging/setup.bash
预期现象:ros2 pkg executables peripherals_pm_node 能看到 peripherals_pm_node pm_node。
步骤 2:确认或修改默认参数文件。安装后的默认参数文件路径如下:
output/staging/share/peripherals_pm_node/params/pm_node.yaml
默认内容等价于:
pm_node:
  ros__parameters:
    driver: "generic"
    name: "main_batt"

    frame_id: "power"
    status_topic: "power/status"
    switch_service: "power/set_switch"
    poll_hz: 1.0
    publish_on_startup: true

    charger_node: "ip2317-charger"
    capacity_node: "cw-bat"
预期现象:如果目标系统中的 power_supply 节点名称不是 ip2317-charger 和 cw-bat,必须先修改参数,否则节点启动后会持续读取失败。
步骤 3:启动电源节点。
ros2 run peripherals_pm_node pm_node \
  --ros-args \
  --params-file output/staging/share/peripherals_pm_node/params/pm_node.yaml
预期现象:终端打印类似日志,表示节点已按 generic 驱动启动。
pm_node ready: driver=generic name=main_batt topic=/power/status switch_service=power/set_switch poll_hz=1.000
步骤 4:另开一个终端,加载同样的 ROS 2 环境并订阅状态话题。
source output/staging/setup.bash
ros2 topic echo /power/status
预期现象:如果底层读取成功,会周期性看到 peripherals_pm_node/msg/PowerStatus 输出,例如:
header:
  stamp:
    sec: 0
    nanosec: 0
  frame_id: power
status: 1
percentage: 98.0
health: 0.0
cycle_count: 0
error_code: 0
cell_count: 0
cell_voltages: []
---
步骤 5:做插拔充电器测试。
| 操作 | 预期现象 |
|---|---|
| 未充电 | status=1,表示 DISCHARGING |
| 插入充电器 | status=2,表示 CHARGING |
| 电量节点可读 | percentage 随 capacity 节点变化 |
| 节点名配置错误或节点不可读 | 终端会周期性打印 pm_get_state failed 警告 |
4. 应用开发
- 对外 API 或接口形态(头文件、库名、服务/话题):上层主要通过 ROS 2 话题
/power/status订阅电源状态,消息类型为peripherals_pm_node/msg/PowerStatus;通过 ROS 2 服务/power/set_switch发起电源开关控制,服务类型为peripherals_pm_node/srv/SetPowerSwitch。PowerStatus当前包含status、percentage、health、cycle_count、error_code、cell_count和cell_voltages;服务请求包含channel和enable,响应包含success和message。 - 调用方式与注意点(线程、权限、资源释放等):
- 状态消息中的
status映射关系为:0=UNKNOWN、1=DISCHARGING、2=CHARGING、3=FULL、4=FAULT、5=SLEEP。 - 节点通过定时器周期性调用
pm_get_state(),而不是依赖底层回调推送完整状态;这是因为当前底层回调主要覆盖充放电状态变化,不适合作为完整快照通道。 publish_on_startup=true时,节点启动后会立即发布一次状态;之后再按poll_hz设定的频率继续发布。- 参数校验较严格:
poll_hz、capacity_mah、max_voltage、min_voltage、max_temp必须大于0;max_voltage > min_voltage;warn_voltage和crit_voltage必须落在[min_voltage, max_voltage]且warn_voltage >= crit_voltage;ina219的i2c_addr必须在[0, 127];switch_channels最多256项。 switch_channels是从服务通道号到底层通道名的映射数组。SetPowerSwitch.srv的channel是uint8,节点内部通过switch_channels[channel]找到底层名字;如果该下标不存在或为空字符串,服务会直接返回失败。- 当前 ROS 2
PowerStatus.msg不能完整承载底层pm_state中的voltage、current、power、temperature等字段;如果业务依赖这些数据,需要扩展消息定义或新增专门的电池状态消息。 - 当前底层
generic、adc、ina219驱动的pm_switch_set()都未形成完整可用能力;其中generic明确返回-ENOSYS,adc/ina219也还是占位实现。因此在现阶段,应将服务视为“接口已预留、是否可用取决于底层后端”。
- 状态消息中的
- 参考 demo 或示例路径:
middleware/ros2/peripherals/pm/README.md、middleware/ros2/peripherals/pm/params/pm_node.yaml、middleware/ros2/peripherals/pm/src/pm_node.cpp、components/peripherals/pm/test/test_pm_generic.c、components/peripherals/pm/test/test_pm_adc.c。
PowerStatus 字段说明如下:
| 字段 | 含义 |
|---|---|
header | ROS 标准时间戳和坐标系字段,frame_id 来自参数 frame_id |
status | 充放电状态枚举 |
percentage | 电量百分比,范围 0.0-100.0 |
health | 健康度,当前取决于底层驱动是否提供 |
cycle_count | 充放电循环次数 |
error_code | 硬件错误码,0 表示无错误 |
cell_count | 单体电芯数量 |
cell_voltages | 单体电芯电压数组,最多 16 项 |
5. 调试指南
- 先用底层组件验证
generic驱动链路:如果当前构建启用了组件测试程序,可在components/peripherals/pm下按组件 README 的方式使用-DBUILD_TESTS=ON编译test_pm_generic,然后运行./build/test_pm_generic ip2317-charger cw-bat。如果该程序都无法稳定输出SOC和status,优先检查 Linuxpower_supply节点名称和读取权限。 - 直接检查 Linux 节点:确认
/sys/class/power_supply/<charger_node>/online和/sys/class/power_supply/<capacity_node>/capacity是否存在,并可被cat正常读取;online一般用于判断是否在充电,capacity用于获取百分比。 - 观察 ROS 2 节点日志:正常启动会打印
pm_node ready;如果底层读取失败,会节流打印pm_get_state failed。如果参数校验失败,节点会在启动阶段抛出异常,例如poll_hz must be > 0、charger_node must not be empty for generic driver。 - 观察 ROS 2 图和接口:使用
ros2 node list确认存在/pm_node,使用ros2 topic echo /power/status查看状态输出,使用ros2 service call /power/set_switch ...验证服务返回。 - 如果服务总是失败,要先区分失败来源:未配置
switch_channels时会直接返回channel N is not configured;底层不支持时会返回pm_switch_set failed ...且伴随错误码,例如当前generic驱动的-ENOSYS。 - 与硬件或 BSP 同事联调时,建议一并提供:板型和镜像版本、内核版本、
/sys/class/power_supply目录结构、online和capacity节点的实际路径与示例值、所用pm_node.yaml、节点启动日志、服务调用命令和返回结果。如果是adc或ina219路径,还应提供对应设备节点路径、I2C 地址和采样硬件接线。
6. 常见问题
暂无