人形机器人 Humanoid
1. 方案概述
基于 SpacemiT K3 板卡的人形机器人运动控制方案,支持 MuJoCo 仿真部署。当前 SDK 已提供 8 款机型的应用案例:
| 机型 | 描述 | 自由度 |
|---|---|---|
| g1 | 宇树人形机器人:Unitree G1 | 29(左腿 6 + 右腿 6 + 腰 3 + 左臂 7 + 右臂 7) |
| h1_2 | 宇树全尺寸人形机器人:Unitree H1_2 | 27(左腿 6 + 右腿 6 + 腰 1 + 左臂 7 + 右臂 7) |
| r1 | 宇树小尺寸人形机器人:Unitree R1 | 24(左腿 6 + 右腿 6 + 腰 2 + 左臂 5 + 右臂 5) |
| go1 | 宇树四足机器人:Unitree Go1 | 12(FR 3 + FL 3 + RR 3 + RL 3) |
| asimov | 双足机器人:Asimov | 12(左腿 6 + 右腿 6) |
| tinker | 上海人形双足机器人:Tinker | 10(左腿 5 + 右腿 5) |
| qinglong | 上海人形全尺寸人形机器人:青龙 | 31(左腿 6 + 右腿 6 + 腰 3 + 头 2 + 左臂 7 + 右臂 7) |
| tiangong | 北京人形全尺寸人形机器人:天工 2 | 20(左腿 6 + 右腿 6 + 左臂 4 + 右臂 4) |
SDK 总体架构:
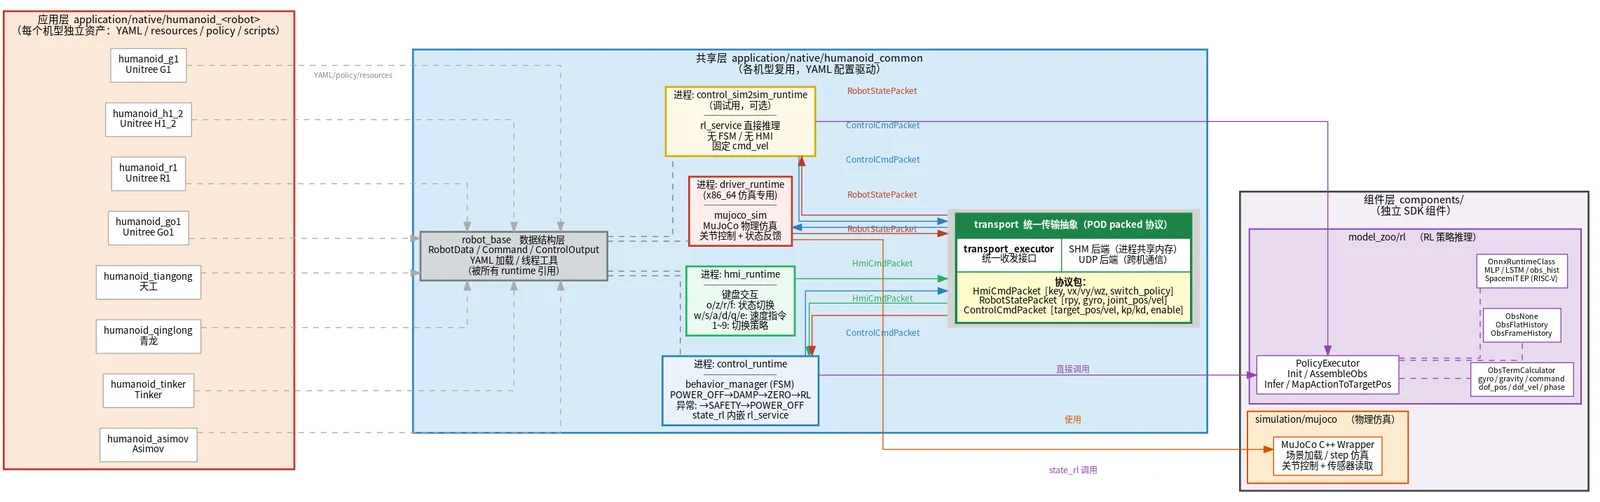
SDK 按三层组织:
- 应用层
application/native/humanoid_<robot>:每款机型一个独立仓库,仅含资产文件(YAML 配置、MuJoCo 资源、ONNX 策略、启动脚本),不含可执行代码 - 共享层
application/native/humanoid_common:4 个 runtime 进程(driver_runtime、control_runtime、control_sim2sim_runtime、hmi_runtime),以及三个共享库robot_base(数据结构)、behavior_manager(FSM 状态机)、transport(含 SHM / UDP 两个后端) - 组件层
components/:model_zoo/rl(ONNX RL 推理)和simulation/mujoco(MuJoCo 封装),独立于人形 SDK,可被其他项目复用
相关目录:
application/native/
├── humanoid_unitree_g1/                            # 应用层(以 g1 为例,其他机型结构相同)
│   ├── config/g1.yaml                      #   运行配置:关节定义、transport、RL 策略参数
│   ├── policy/                             #   ONNX 策略模型(motion / dance / kungfu / tracking …)
│   ├── resources/                          #   MuJoCo 资源(URDF、XML 场景、STL 网格)
│   └── scripts/                            #   启动脚本(run_driver_g1.sh、run_control_g1.sh 等)
├── humanoid_unitree_h1_2/                          # 其他 7 款机型,结构同上
├── humanoid_unitree_r1/
├── …
└── humanoid_common/                        # 共享层(所有机型复用)
    ├── include/
    │   ├── robot_base.h                    #   对外头文件:RobotData / Command / ControlOutput / YAML 配置读取
    │   ├── behavior_manager.h              #   对外头文件:FSM 状态机接口、StateName 枚举
    │   └── transport_executor.h            #   对外头文件:统一传输接口、Role 枚举、工厂函数
    ├── src/
    │   ├── runtime/
    │   │   ├── driver_runtime.cpp          #   仿真驱动进程(x86_64,链接 MuJoCo)
    │   │   ├── control_runtime.cpp         #   FSM 控制进程(含 behavior_manager + rl_service)
    │   │   ├── control_sim2sim_runtime.cpp  #   sim2sim 调试进程(直接 RL 推理,无 FSM)
    │   │   └── hmi_runtime.cpp             #   键盘交互进程(状态切换 + 速度指令)
    │   ├── robot_base/
    │   │   ├── robot_base.cpp              #   RobotData 实现:YAML 加载关节定义、数据初始化
    │   │   └── thread_utils.cpp            #   线程工具:实时优先级设置、CPU 亲和性绑定
    │   ├── behavior_manager/
    │   │   ├── behavior_manager.cpp        #   对外接口实现:Init / Update / GetStateName
    │   │   ├── behavior_fsm.h              #   FSM 内部实现:状态注册、转换表、Tick 驱动
    │   │   ├── behavior_fsm.cpp
    │   │   ├── behavior_state.h            #   状态基类:Enter / Execute / Exit 虚接口
    │   │   ├── state_factory.h             #   状态工厂:按 StateName 创建具体状态实例
    │   │   └── states/
    │   │       ├── state_power_off.cpp     #     POWER_OFF:输出零力矩,初始状态
    │   │       ├── state_damp.cpp          #     DAMP:kp=0 + kd 阻尼,软性支撑
    │   │       ├── state_zero.cpp          #     ZERO:五次多项式插值回初始位置
    │   │       ├── state_rl.cpp            #     RL:异步推理线程,调用 rl_service
    │   │       └── state_safety.cpp        #     SAFETY:IMU/关节超限触发,缓慢卸力
    │   └── transport/
    │       ├── transport_executor/
    │       │   ├── transport_executor.cpp  #     统一收发编排:按 Role 分发 Send/Recv
    │       │   ├── transport_packet.h      #     协议包定义:HmiCmdPacket / ControlCmdPacket / RobotStatePacket
    │       │   ├── transport_shm_impl.h    #     SHM 后端适配器接口
    │       │   ├── transport_shm_impl.cpp  #     SHM 后端适配器实现
    │       │   ├── transport_udp_impl.h    #     UDP 后端适配器接口
    │       │   └── transport_udp_impl.cpp  #     UDP 后端适配器实现
    │       ├── shm/
    │       │   ├── shm_transport.h         #     共享内存传输:POSIX shm + 自旋锁
    │       │   └── shm_transport.cpp
    │       └── udp/
    │           ├── udp_transport.h         #     UDP 传输:异步收发 + 序列化
    │           └── udp_transport.cpp
    └── example/
        ├── robot_base/
        │   ├── test_robot_base.cpp         #   功能测试:YAML 加载、数据结构验证
        │   └── config_example.yaml
        ├── behavior_manager/
        │   ├── test_behavior.cpp           #   功能测试:FSM 状态转换验证
        │   └── config_example.yaml
        └── transport_executor/
            ├── test_transport_executor.cpp  #   功能测试:SHM/UDP 收发验证
            └── config_example.yaml

components/                                 # 组件层(独立 SDK,可被其他项目复用)
├── model_zoo/rl/                           #   RL 策略推理(详见 §4.3-RL 文档)
└── simulation/mujoco/                      #   MuJoCo 物理仿真封装
    ├── include/
    │   └── mujoco_sim.h                    #     对外唯一头文件:MujocoSim 类、SimState / SimCommand
    ├── src/
    │   ├── mujoco_sim.cpp                  #     仿真器实现:加载 XML 模型、Step、渲染、状态读写
    │   └── mujoco_config.cpp               #     YAML 配置解析:模型路径、仿真参数、渲染选项
    ├── cmake/
    │   └── FindMuJoCo.cmake                #     MuJoCo 库查找脚本
    └── example/
        ├── test_mujoco.cpp                 #     功能测试:加载模型、运行仿真、验证状态输出
        └── config_example.yaml
SDK 提供两种运行模式,差异仅在控制端进程组合:
- FSM 模式(三进程):
hmi_runtime+control_runtime(含 behavior_manager)+driver_runtime,详见 §4.1 - sim2sim 模式(双进程):
control_sim2sim_runtime+driver_runtime,详见 §4.2
通信后端通过 YAML 的 transport.type 切换,代码无需修改:
shm(共享内存):同机多进程,延迟 ~1–5 μs,适用于单机仿真udp:跨机通信,适用于 PC 运行仿真 + K3 板卡运行控制
2. 硬件清单
| 项目 | 内容 |
|---|---|
| 单机仿真 | x86_64 PC,安装 Ubuntu 22.04 或 24.04 |
| 跨机仿真 | x86_64 PC(运行 driver)+ SpacemiT K3 Com260 Kit 板(运行 control + hmi),两机同局域网 |
3. 环境搭建
3.1 x86_64 PC 端依赖
系统依赖:
sudo apt install -y libeigen3-dev libyaml-cpp-dev libglfw3-dev cmake g++
MuJoCo / ONNX Runtime:
x86_64 端编译 simulation/mujoco 或 model_zoo/rl 时,CMake 按以下顺序查找,命中即用:
-DMUJOCO_DIR / -DONNXRUNTIME_DIR=...编译参数- 同名环境变量
- 系统路径(
/usr/local、/usr、/opt/mujoco等) - 缓存路径
~/.cache/thirdparty/<name>/<version>/ - 上述均未命中:从官方 release 拉取 prebuilt tarball 解压到第 4 项缓存路径
| 三方包 | 缓存路径 |
|---|---|
| MuJoCo 3.4.0 | ~/.cache/thirdparty/mujoco/mujoco-3.4.0/ |
| ONNX Runtime 1.21.0 | ~/.cache/thirdparty/onnxruntime/onnxruntime-linux-x64-1.21.0/ |
离线/受限网络环境可设
SROBOTIS_THIRDPARTY_FETCH_OFF=ON禁用第 5 步拉取,并通过export MUJOCO_DIR=.../export ONNXRUNTIME_DIR=...指向预先下载好的目录。其他版本见 mujoco releases / onnxruntime releases(≥ 1.17)。
3.2 K3 板卡端依赖
系统依赖:
sudo apt install -y libeigen3-dev libyaml-cpp-dev spacemit-tcm pkg-config
SpacemiT 定制版 ONNX Runtime(包含 A100 核 EP 加速,替换标准版):
# 安装 SpacemiT 定制版 onnxruntime:
sudo apt install -y spacemit-onnxruntime python3-onnx

# 若同时安装无加速版 onnxruntime,运行时会冲突,需卸载:
sudo apt remove libonnxruntime-dev libonnxruntime1.23 python3-onnxruntime
3.3 获取代码并编译
获取代码:
-
PC 与 K3 均需拉取人形模块全套相关代码(详见 快速入门 · 构建编译):
-
K3 构建系统在编译前会检查 target JSON 中所有包目录是否存在,
simulation/mujoco的 CMake 在 rv64 架构下会自动跳过,K3 上无需安装 MuJoCo 二进制
repo init -u https://github.com/spacemit-robotics/manifest.git -b main -m default.xml \
  --repo-url=https://gitee.com/spacemit-robotics/git-repo \
  -g core,model_zoo_rl,humanoid,simulation
repo sync -j4
repo start robot-dev --all
单独拉取特定机型(如 g1),将
humanoid替换为humanoid_common,humanoid_unitree_g1即可。
选择目标并编译(以 g1 为例,其他机型替换 g1 即可):
source build/envsetup.sh
lunch k3-com260-kit-humanoid-unitree-g1
m
编译完成后,脚本和可执行文件均安装至 output/staging/bin/,已通过 envsetup.sh 加入 PATH,可直接按名调用。
注意:
driver_runtime链接 MuJoCo,仅在 x86_64 上编译;K3 板卡上 CMake 自动跳过,无需手动处理。
4. 跨机 FSM 全链仿真测试

包含完整控制链路仿真:键盘输入 → HMI 指令 → FSM 状态切换 → RL 推理 → 仿真驱动。
PC 运行 MuJoCo 仿真(driver_runtime),K3 板卡运行控制逻辑(control_runtime + hmi_runtime),通过 UDP 通信。用于验证 K3 板卡上人形机器人运动控制与 RL 推理的完整链路,以下以 g1 为例。
前置条件:
- 首次使用时,完成编译后,在 K3 板卡上运行对应机型的下载脚本拉取 RL 策略模型:
source build/envsetup.sh
download_models_g1.sh
- 每款机型的
download_models_<robot>.sh脚本在编译对应 target 后安装至output/staging/bin/,已通过envsetup.sh加入 PATH,source后可直接按名调用。脚本会将该机型所有 RL 策略模型下载至对应机型目录的policy/下。
- 确认
application/native/humanoid_unitree_g1/config/g1.yaml中transport.type: "udp",并填写实际 IP:
transport:
  type: "udp"
  udp:
    driver_ip: "192.168.1.100"   # PC 的 IP
    control_ip: "192.168.1.200"  # K3 板卡的 IP
- 确认 K3 与 PC 处于同一网段下,可互相 ping 通,保证跨机仿真 UDP 通信正常
4.1 PC 端启动仿真引擎
source build/envsetup.sh
run_driver_g1.sh
预期输出:MuJoCo 窗口弹出后,终端打印仿真参数和 UDP 端口信息:
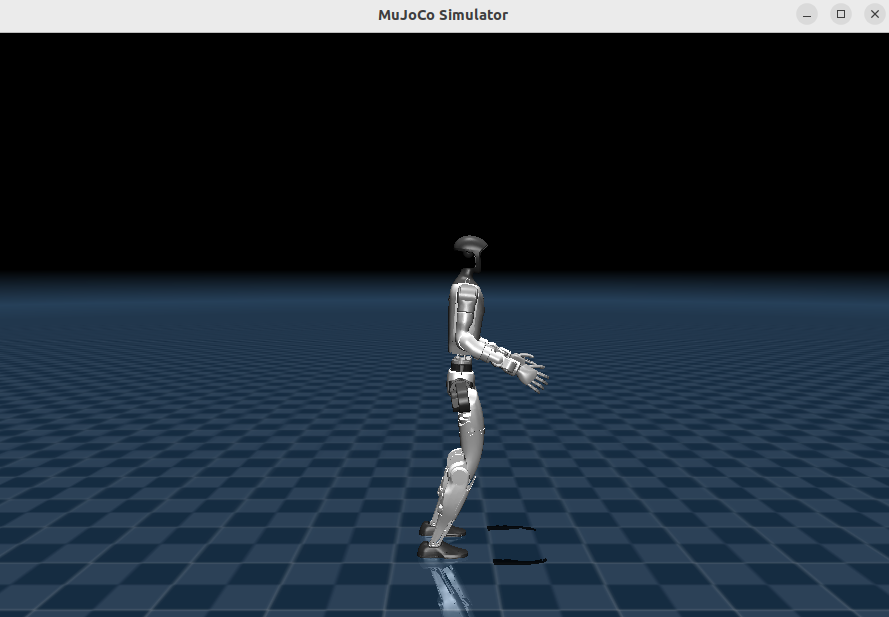
[ThreadLoop] 线程 driver_main 配置完成 (cpu=-1, sched=other, priority=0)
[MuJoCo] 机器人: g1
[MuJoCo] 窗口置顶: 成功
[MuJoCo] 仿真频率: 500 Hz
[MuJoCo] 自由度: 29
[MuJoCo] 悬挂保护: 启用 (高度: 0.75m)
[MuJoCo] 按 Ctrl+C 退出
[MuJoCo] 按 F 键切换悬挂保护
[MuJoCo] 按 ↑/↓ 键调节悬挂高度 (±5cm)
[MuJoCo] 按 R 键重置悬挂高度到默认值
[Udp] Client 目标 10.0.91.0:8800
[Udp] Server 监听 0.0.0.0:8801
[driver_demo] 启动(使用 transport_executor)
4.2 K3 板卡端启动控制和 HMI
终端1
source build/envsetup.sh
run_control_g1.sh
预期输出
终端持续刷新状态行,actual 频率非零说明与 driver 通信已建立:
[ThreadLoop] 线程 control_main 配置完成 (cpu=-1, sched=other, priority=0)
[BehaviorManager] 机器人: g1, 自由度: 29
[ONNX Runtime] ImpClass 构造
[ONNX Runtime] OnnxRuntimeClass 构造
[BehaviorManager] RL 状态: 已加载 (/root/spacemit_robot/application/native/humanoid_unitree_g1/policy/motion/motion.onnx)
[StatePowerOff] 进入不上电状态
[FSM] 初始化完成,当前状态: POWER_OFF
[BehaviorManager] 初始化完成
[Udp] Server 监听 0.0.0.0:8800
[Udp] Client 目标 10.0.90.6:8801
[Udp] Server 监听 0.0.0.0:8802
[control_demo] 启动(使用 transport_executor)
[control] state=POWER_OFF policy=motion
control_dt=0.0020s target=500.0Hz actual=479.98Hz
rl_dt=0.0200s target=50.0Hz actual=0.00Hz
终端2
source build/envsetup.sh
run_hmi_g1.sh
预期输出
终端打印如下 TUI 界面,实时显示 FSM 状态、策略列表和速度指令:
[Udp] Client 目标 10.0.91.0:8802
╔══════════════════════════════════════════╗
║  HMI 控制端                              ║
╠══════════════════════════════════════════╣
║  FSM:  POWER_OFF  DAMP  ZERO  RL         ║
║  策略: [1]motion  2.dance  3.kungfu  4.stand ║
║                                          ║
╠══════════════════════════════════════════╣
║  速度: vx=0.00   vy=0.00   wz=0.00       ║
╠══════════════════════════════════════════╣
║  f=POWER_OFF  o=DAMP  z=ZERO  r=RL       ║
║  1/2/3...=切换策略  w/s=vx  a/d=vy       ║
║  q/e=wz  空格=速度清零                   ║
╚══════════════════════════════════════════╝
最近操作: (等待输入)
键盘操作(在 hmi 终端中):
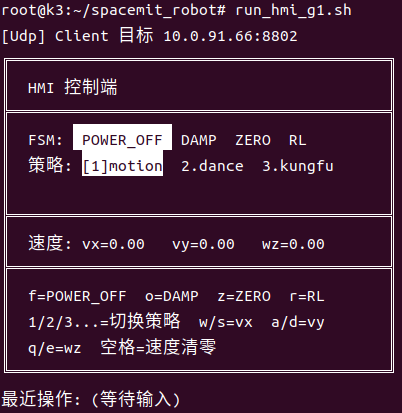
| 按键 | 功能 |
|---|---|
o | 进入 DAMP(阻尼保持) |
z | 进入 ZERO(回零位) |
r | 进入 RL 控制 |
f | 切换到 POWER_OFF(完全失力) |
w / s | 增 / 减前进速度 vx |
a / d | 增 / 减横向速度 vy |
q / e | 增 / 减旋转角速度 wz |
空格 | 速度清零 |
1~9 | 切换到对应序号的 RL 策略 |
1~9 可在 POWER_OFF / DAMP 状态预选策略,无需重启进程。策略序号由 YAML 中 rl_policy.onnx_infer.policies 下的策略列表顺序决定(从 1 开始)。进入 ZERO 后策略锁定,此后发切换指令会被忽略——ZERO 的目标位置/kp/kd 取自当前策略的 rl_default_pos / kp / kd,切换会同步重建 ZERO 状态。
若目标策略在 yaml 中配置了 prerequisite: { policy, duration }(如 dance / kungfu 配 stand 2 秒),切换到该策略时 behavior_manager 会自动先切到前置策略运行指定时长,再自动切到目标策略。
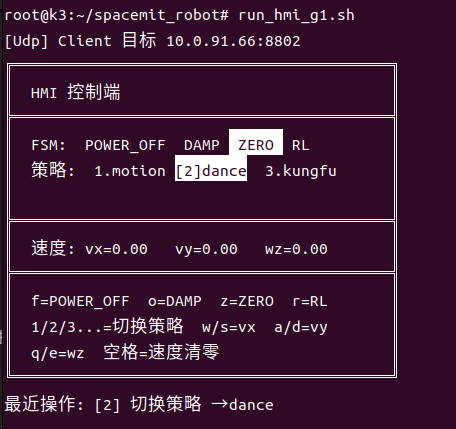
下图为在 DAMP 状态下切换到 dance 策略的示例:
4.3 运行效果
MuJoCo 窗口打开后机器人悬挂在空中;按 o → z → r 依次切换状态,进入 RL 后机器人站立并响应速度指令。
driver_runtime 根据 control 端发来的 ControlMode 自动管理悬挂保护:进入 RL 状态时取消悬挂、回到 POWER_OFF 时重新启用。MuJoCo 窗口内 F 键仍可在 POWER_OFF / DAMP / ZERO 非 RL 状态下手动切换悬挂;↑/↓ 调节悬挂高度,R 重置悬挂高度。
提示:跑完一个策略后通过
f→o→z链路切换到 ZERO 准备下一次 RL 时,应在 MuJoCo 窗口里观察机器人此时的姿态。如果机器人此前摔倒、瘫软在地或姿态偏离当前策略rl_default_pos较远,可在悬挂保护启用的状态下用↑/↓调节悬挂高度,让机器人在 ZERO 状态下尽量回到接近初始姿态再切 RL,避免 ZERO→RL 瞬间因预设位置与实际位置差距过大造成关节冲击或 RL 控制失稳。
- 跨机FSM仿真效果
- 舞蹈动作演示
- 功夫动作演示
图中左侧为 PC 端 MuJoCo 仿真窗口,右侧为 K3 板卡上 control_runtime 的终端界面。终端每 100ms 刷新三行状态:当前 FSM 状态和激活策略名、control_dt(控制周期)对应的目标频率与实际频率、rl_dt(RL 推理周期)对应的目标频率与实际频率。
5. 跨机 sim2sim 算法仿真测试

不含 FSM 状态机与 hmi 操作端,用于快速验证新 RL 策略端侧部署的推理效果。
PC 运行 MuJoCo 仿真(driver_runtime),K3 板卡运行 RL 推理(sim2sim_runtime),通过 UDP 通信。以下以 g1 为例。
前置条件参考第 4 节(含模型下载步骤)。
5.1 PC 端启动仿真驱动
source build/envsetup.sh
run_driver_g1.sh
预期输出与4.1 一致,显示mujoco界面与相同driver_runtime终端打印
5.2 K3 板卡端启动 sim2sim 控制
source build/envsetup.sh
run_sim2sim_g1.sh
该测试会加载并运行 YAML 中 rl_policy.default_policy 指定的策略模型。
预期输出
显示如下终端打印:
[ONNX Runtime] ImpClass 构造
[ONNX Runtime] OnnxRuntimeClass 构造
[ONNX Runtime] 开始初始化模型: /root/spacemit_robot/application/native/humanoid_unitree_g1/policy/motion/motion.onnx
[ONNX Runtime] 模型加载成功
[ONNX Runtime] 检测到 3 个输入
  输入[0]: obs, shape=[1, 47], total_size=47
  输入[1]: h_in, shape=[1, 1, 64], total_size=64
  输入[2]: c_in, shape=[1, 1, 64], total_size=64
[ONNX Runtime] 检测到 3 个输出
  输出[0]: action, shape=[1, 12], total_size=12
  输出[1]: h_out, shape=[1, 1, 64], total_size=64
  输出[2]: c_out, shape=[1, 1, 64], total_size=64
[ONNX Runtime] 初始化完成

========== ONNX 模型信息 ==========
输入数量: 3
  [0] obs: [1, 47] (total: 47)
  [1] h_in: [1, 1, 64] (total: 64)
  [2] c_in: [1, 1, 64] (total: 64)
输出数量: 3
  [0] action: [1, 12] (total: 12)
  [1] h_out: [1, 1, 64] (total: 64)
  [2] c_out: [1, 1, 64] (total: 64)
===================================
[PolicyExecutor] LSTM 模型: obs_dim=47, action_dim=12, h_dim=64, c_dim=64
[PolicyExecutor] 段式观测: 1 段, 计算维度=47, 模型输入维度=47
  段[0] mode=(none), frame_dim=47, output_dim=47, terms=[ang_vel,gravity,command,dof_pos,dof_vel,last_action,phase]
[Udp] Server 监听 0.0.0.0:8800
[Udp] Client 目标 10.0.90.6:8801
[Udp] Server 监听 0.0.0.0:8802
[control_sim2sim_demo] 启动(直接 RL,无 FSM,使用 transport_executor)
  RL 推理频率: 50 Hz (rl_dt=0.02s)
  init_cmd(vx,vy,wz)=(0.5,0,0)
[control_sim2sim_demo] 推理频率: 48.99 Hz
[control_sim2sim_demo] 推理频率: 50.00 Hz
[control_sim2sim_demo] 推理频率: 50.00 Hz
[control_sim2sim_demo] 推理频率: 48.99 Hz
5.3 运行效果
MuJoCo 窗口打开后,K3 端直接进入 RL 推理循环,机器人站立并保持姿态,无需键盘切换状态。
左侧为 PC 端 MuJoCo 仿真窗口,右侧为 K3 板卡上 sim2sim_runtime 的终端界面,终端每秒打印当前实时RL推理频率。
6. PC 单机仿真
PC 本机同样可进行类似的 FSM 全链仿真测试与 sim2sim 算法测试,无需 K3 板卡,适用于开发阶段的快速迭代验证。
两种测试模式的操作方式均与上述类似,仅需关注以下两点前置条件:
- PC 已具备 onnxruntime(首次
mm会自动拉到~/.cache/thirdparty/onnxruntime/,或预装到/usr/local) - 修改通信方式,可使用本机UDP通信,即driver_ip与control_ip均设为127.0.0.1;或使用本机SHM通信,修改
application/native/humanoid_unitree_g1/config/g1.yaml中的transport.type:字段为shm:
transport:
  type: "shm"

  shm:
    prefix: "g1"        # 共享内存名称前缀(通道:/hmrs_g1_state, /hmrs_g1_control, /hmrs_g1_hmi)
    capacity: 4         # 环形缓冲区槽位数
    slot_size: 4096     # 每个槽位大小(字节,需大于最大 packet)
7. 常见问题
| 现象 | 处理 |
|---|---|
driver_runtime 未找到 | run_driver_g1.sh 在 K3 板卡上执行,而 driver_runtime 仅编译在 x86_64 上,请在 PC 上运行 |
[MujocoConfig] MuJoCo XML 文件不存在: ... | YAML 中 robot_base.robot_dir 指向的目录下缺少 resources/xml/scene.xml,检查路径是否正确、文件是否存在 |
| 进程启动后通信无数据 | udp 模式:检查 YAML 中 driver_ip / control_ip 是否填写正确,确认两机可互相 ping 通,检查防火墙是否放行 8800-8802 端口;shm 模式:用 ls /dev/shm/hmrs_* 确认共享内存文件已创建 |
[Udp] bind 失败, ip=... port=... | 端口被占用或 IP 不存在。用 ss -ulnp | grep 880 检查端口占用,确认 YAML 中的 IP 是本机实际地址 |
配置文件不存在: ... 或 YAML 解析失败: ... | YAML 路径错误或格式有误。确认启动脚本中传入的 YAML 路径正确,用 python3 -c "import yaml; yaml.safe_load(open('g1.yaml'))" 验证格式 |
[PolicyConfigLoader] ONNX 模型文件不存在: .../policy/...onnx | 模型文件未下载。运行对应机型的下载脚本,如 download_models_g1.sh,完成后重试 |
[StateRL] IMU 倾角超限! → 自动进入 SAFETY | 机器人姿态异常触发安全保护,属于正常保护机制。检查策略是否适配当前机型,或调整策略 YAML 中 max_roll / max_pitch 阈值(默认 1.0 rad,位于 rl_policy.onnx_infer.<策略名> 下) |
| RL 控制不稳定 / 立即摔倒 | 策略模型与机型 num_dof 不匹配,检查 YAML 中 action_joint_index 和 rl_default_pos 配置 |
| 切到 dance / kungfu 后机器人停在 stand 不动作 | 这两个策略配置了 prerequisite: stand,behavior_manager 会先跑前置策略 stand 满 duration 秒(默认 2s)再自动切目标策略;观察 control 终端是否有 [BehaviorManager] 策略链调度: ... 日志,等满后会自动切换。若一直停留,检查 yaml 中 rl_policy.onnx_infer.policies.<目标策略>.prerequisite 是否配置正确,以及前置策略 stand 是否存在并能正常加载 |