仿真推理训练
本文档介绍如何基于 LeIsaac 项目,在 Isaac Sim 环境中完成 LeRobot 机器人从仿真数据采集、数据集转换、模型训练到分布式推理评测的完整流程。
1. 方案概述
本方案面向 SO101 机械臂仿真训练与推理场景,支持以下功能:
- 数据通信:基于 LeIsaac 分布式架构,在仿真器与推理器之间完成数据通信与任务执行;
- 数据采集:使用 SO101 Leader 臂进行远程遥操作,在 Isaac Sim 中完成仿真数据采集;
- 数据转换:将采集得到的 HDF5 数据转换为 LeRobot 数据集格式;
- 模型训练:基于 LeRobot ACT 策略完成模型训练;
- 推理测评:将训练得到的 checkpoint 部署到推理端,在仿真环境中完成分布式推理与评测。
LeIsaac 采用“仿真器 + 推理器”的分布式架构:
| 组件 | 职责 | 部署位置 |
|---|---|---|
| 仿真器/服务器 | Isaac Sim/Lab 环境管理、数据采集、评测执行、可选 Lab 训练 | NVIDIA GPU + CUDA 12.8 |
| 推理器/本地 | SO101 Leader 连接、关节状态采样、推理服务(gRPC) | PC 或 Spacemit K3 开发板 |
仿真器和推理器采用 gRPC 进行双向通信,支持客户端流式观测上传和单向动作下发。
2. 硬件清单
| 项目 | 内容 |
|---|---|
| 仿真器/服务器 | NVIDIA GPU + CUDA 12.8 |
| 数采平台(可选) | PC |
| 推理器/本地 | Spacemit K3 开发板 + bianbu v3.0+ 固件 |
| 机械臂 | SO101 主导臂(用于遥操作和数采) |
| 视觉输入 | 无需外接相机,仿真环境提供视觉输入 |
| 关键接口 | SO101 Leader 串口通常为 /dev/ttyACM0;仿真器与推理器需网络互通 |
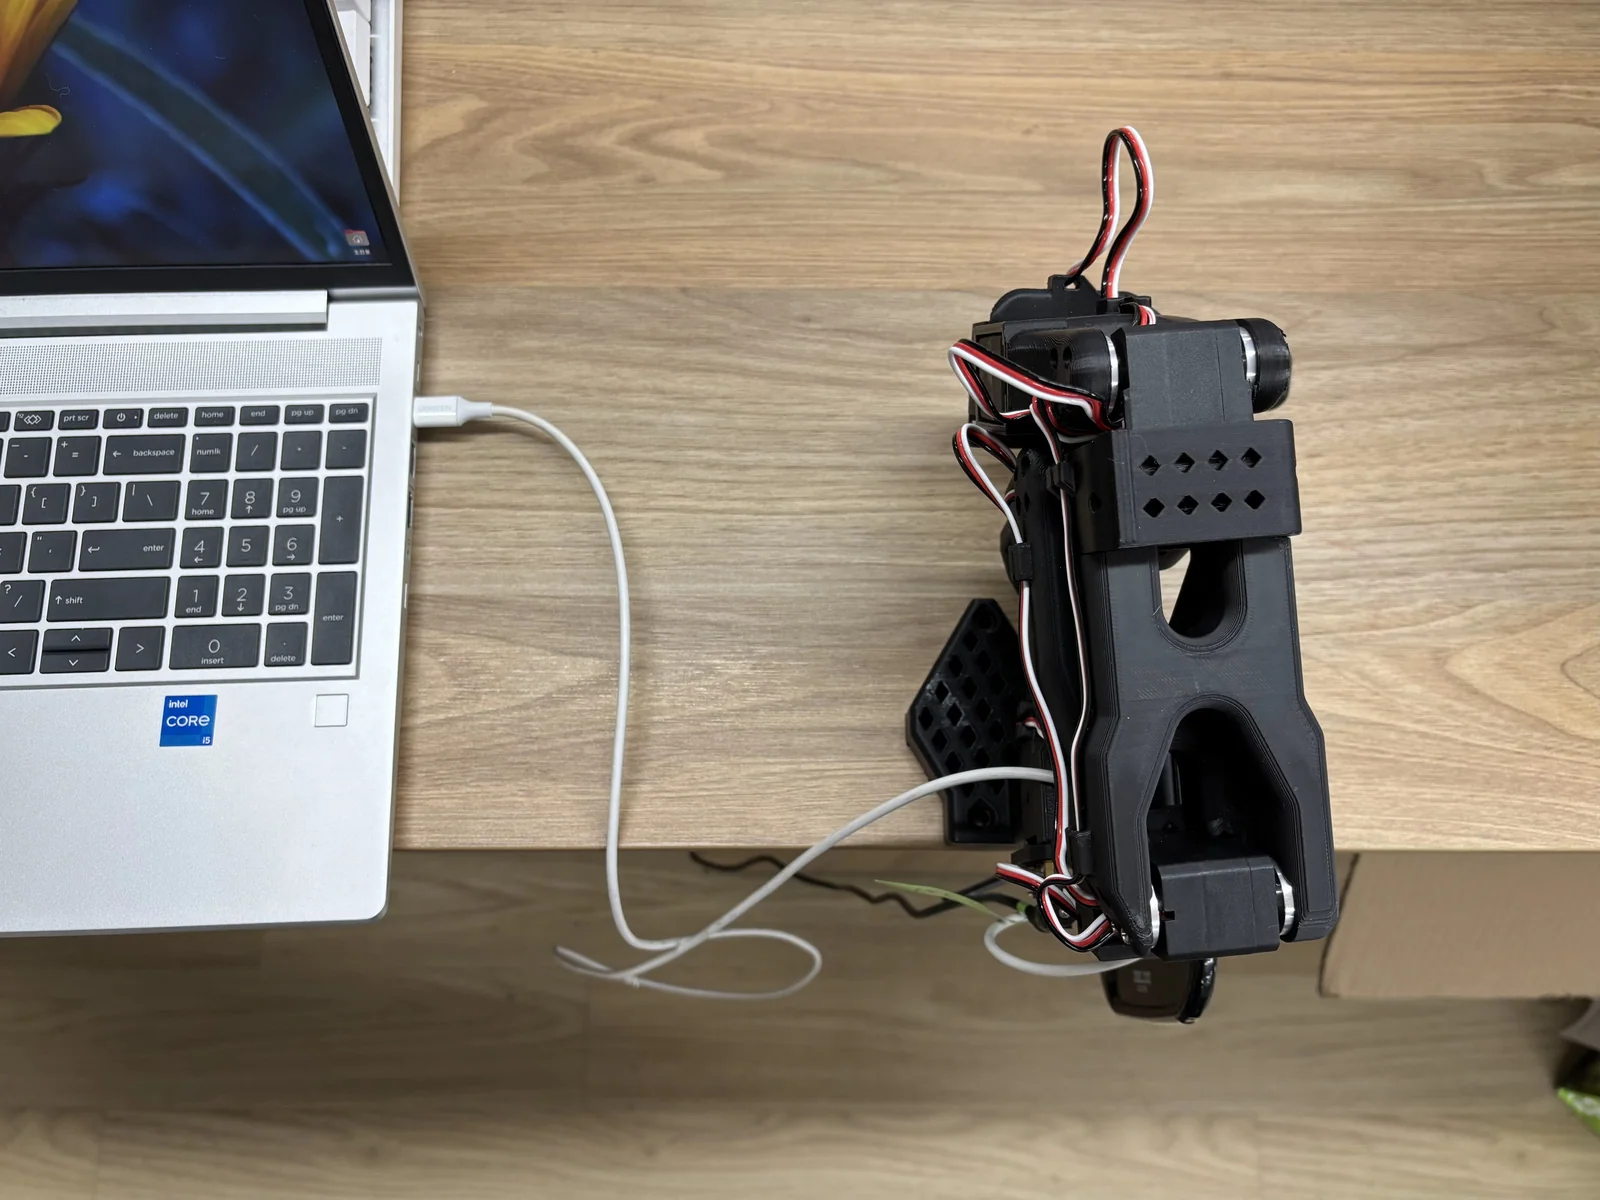
遥操和数采时,PC 与 SO101 主导臂连接如图所示:
3. 环境搭建
整个流程需要分别准备服务器端仿真环境和本地推理/遥操作环境。
3.1 仿真器/服务器环境
- 克隆仓库并初始化 Conda 环境:
git clone git@github.com:spacemit-robotics/leisaac.git --recursive
cd leisaac

conda create -n leisaac python=3.11
conda activate leisaac
- 安装依赖:
# PyTorch 与 CUDA
pip install --upgrade pip
pip install -U torch==2.7.0 torchvision==0.22.0 --index-url https://download.pytorch.org/whl/cu128

# Isaac Sim
pip install "isaacsim[all,extscache]==5.1.0" --extra-index-url https://pypi.nvidia.com

# 系统依赖
sudo apt install cmake build-essential

# Isaac Lab
cd dependencies/IsaacLab
./isaaclab.sh --install
cd ../..

# LeIsaac
pip install -e source/leisaac

# LeRobot,数据集转换需要
pip install lerobot==0.4.2
pip install numpy==1.26.0
- 下载仿真资产:
下载 GitHub Releases v0.1.0 中的资产包,并解压至 assets 目录。
预期目录结构如下:
assets/
├── robots/
│   └── so101_follower.usd
└── scenes/
    ├── kitchen_with_orange/
    ├── table_with_cube/
    └── custom_scene/
- 添加抓取任务资产和环境:
参考 LeIsaac 文档 add custom task,添加抓取任务资产和仿真场景。
- 验证环境:
python scripts/environments/list_envs.py
若能正常输出可用任务列表,表示服务器仿真环境配置正确。
3.2 推理器/本地环境
本地需安装数据采集和分布式推理依赖。
- 克隆仓库并初始化虚拟环境:
git clone git@github.com:spacemit-robotics/leisaac.git --recursive
cd leisaac

curl -LsSf https://astral.sh/uv/install.sh | sh
source "$HOME/.local/bin/env"

uv venv ~/.local-venv --python 3.12 --seed
source ~/.local-venv/bin/activate
python -V
python -m pip --version

python -m pip config --site set global.index-url https://mirrors.aliyun.com/pypi/simple
python -m pip config --site set global.extra-index-url https://git.spacemit.com/api/v4/projects/33/packages/pypi/simple
K3 系统 Python 默认为 3.14,但本节使用的 Spacemit PyTorch wheel 基于 Python 3.12 构建,因此虚拟环境固定使用 Python 3.12。--seed 会在虚拟环境中预装 pip,后续通过 python -m pip 安装依赖,避免误用系统 Python。
- 安装数据采集依赖:
python -m pip install \
  pyserial \
  deepdiff \
  tqdm \
  feetech-servo-sdk
- 安装分布式推理依赖:
python -m pip install \
  torch==2.7.1 \
  torchvision==0.22.0 \
  wandb==0.24.0 \
  pyarrow==23.0.0 \
  lerobot==0.5.0 \
  grpcio \
  grpcio-tools \
  protobuf

python -m pip check
若使用本地开发版 LeRobot:
cd /path/to/lerobot

python -m pip install \
  torch==2.7.1 \
  torchvision==0.22.0 \
  wandb==0.24.0 \
  pyarrow==23.0.0 \
  -e ".[async]"

python -m pip check
- 配置串口权限:
SO101 Leader 臂通常使用 /dev/ttyACM0。若提示权限不足,执行:
sudo chmod 666 /dev/ttyACM0
4 场景一:端到端仿真推理测评
本场景完成从远程遥操作、Isaac Sim 仿真录制、HDF5 数据集转换到 ACT 模型训练和推理的流程。
4.1 复现步骤
4.1.1 启动 Leader 数据发送服务
在板端或 PC 端启动 SO101 Leader 数据发送服务:
python scripts/tools/leader_sender.py \
    --port /dev/ttyACM0 \
    --listen-port 5050
首次使用将自动触发 SO101 Leader 臂校准。若需重新校准,添加 --recalibrate:
python scripts/tools/leader_sender.py \
    --port /dev/ttyACM0 \
    --listen-port 5050 \
    --recalibrate
参数说明:
| 参数 | 示例值 | 说明 |
|---|---|---|
--port | /dev/ttyACM0 | SO101 Leader 臂的串口设备路径 |
--listen-port | 5050 | 接收服务器连接的监听端口 |
[!TIP]
- 校准过程参考 SO101 机械臂校准流程。
- 校准文件存放于
~/.cache/huggingface/lerobot/calibration目录下。
4.1.2 启动仿真环境并录制数据
在仿真器/服务器端加载仿真环境,启动远程 Teleop 采集:
python scripts/environments/teleoperation/teleop_network.py \
    --task LeIsaac-SO101-CustomTask-v0 \
    --leader-host 10.0.91.83 \
    --leader-port 5050 \
    --device cuda \
    --enable_cameras \
    --record \
    --dataset_file ./datasets/custom_task.hdf5
参数说明:
| 参数 | 示例值 | 说明 |
|---|---|---|
--task | LeIsaac-SO101-CustomTask-v0 | 任务标识符,决定环境配置、观测和动作空间 |
--leader-host | 10.0.91.83 | 板端或 PC 的 IP 地址 |
--leader-port | 5050 | 与 leader_sender.py 监听端口一致 |
--dataset_file | ./datasets/custom_task.hdf5 | 数据集保存路径(HDF5 格式) |
--enable_cameras | — | 启用摄像头数据采集 |
--record | — | 启用数据录制 |
采集时的控制器操作:
| 按键 | 功能 |
|---|---|
B | 开始或恢复机械臂控制 |
R | 标记失败轨迹,重置环境 |
N | 标记成功轨迹,重置环境 |
Ctrl + C | 结束采集并保存数据 |
4.1.3 转换为 LeRobot 数据集
该步骤将 HDF5 格式录制文件转换为 LeRobot 数据集格式,在服务器端执行。
安装依赖:
conda activate leisaac

# 前面已安装则忽略
pip install lerobot==0.4.2
pip install numpy==1.26.0
执行转换:
python scripts/convert/isaaclab2lerobotv3.py \
    --task_name=LeIsaac-SO101-CustomTask-v0 \
    --repo_id=EverNorif/so101_test_custom_task \
    --hdf5_root=./datasets \
    --hdf5_files=custom_task.hdf5
参数说明:
| 参数 | 示例值 | 说明 |
|---|---|---|
--task_name | LeIsaac-SO101-CustomTask-v0 | 采集使用的任务名,用于读取环境配置 |
--repo_id | EverNorif/so101_test_custom_task | 数据集在 Hugging Face Hub 的标识 |
--hdf5_root | ./datasets | HDF5 文件所在目录 |
--hdf5_files | custom_task.hdf5 | 待转换的文件名,支持逗号分隔多文件 |
转换完成后将生成 LeRobot 格式数据集,默认位于 ~/.cache/huggingface/lerobot,可按需推送至 Hugging Face Hub。
4.1.4 训练 ACT 模型
LeIsaac 重点聚焦数据采集和推理评测,模型训练由外部框架承担,支持:
LeRobot ACT 模型训练示例:
cd /path/to/lerobot
conda activate leisaac

lerobot-train \
  --policy.type=act \
  --policy.repo_id=EverNorif/act_test_custom_task \
  --dataset.repo_id=EverNorif/so101_test_custom_task \
  --output_dir=outputs/train/act_test_custom_task_amp \
  --job_name=act_test_custom_task \
  --batch_size=4 \
  --steps=100000 \
  --policy.device=cuda \
  --policy.use_amp=true
关键参数:
| 参数 | 示例值 | 说明 |
|---|---|---|
--dataset.repo_id | EverNorif/so101_test_custom_task | 转换后的数据集标识 |
--policy.repo_id | EverNorif/act_test_custom_task | 训练完成后的模型标识 |
--output_dir | outputs/train/act_test_custom_task_amp | 本地 checkpoint 保存目录 |
--steps | 100000 | 训练步数 |
--policy.device | cuda | 训练设备 |
--policy.use_amp | true | 是否开启混合精度训练 |
训练完成后的 checkpoint 目录结构示例:
outputs/train/act_test_custom_task/checkpoints/last/pretrained_model/
├── config.json                                                       # 模型配置文件,包含 chunk_size、层数、隐层维度等超参数
├── model.safetensors                                                 # 模型权重
├── policy_preprocessor.json                                          # 观测预处理配置
├── policy_preprocessor_step_3_normalizer_processor.safetensors       # 观测数据均值和标准差
├── policy_postprocessor.json                                         # 动作后处理配置
├── policy_postprocessor_step_0_unnormalizer_processor.safetensors    # 动作反归一化参数
└── train_config.json                                                  # 训练配置记录
模型训练完成后,需将 checkpoint 目录传输到推理端 leisaac/models 目录。也可以下载笔者已训练好的 模型权重,保持一致的仿真环境即可直接分布式推理。
4.1.5 分布式仿真推理
前置检查
开始推理前,请确认:
-
服务器可正常启动仿真环境,
list_envs.py输出包含LeIsaac-SO101-CustomTask-v0抓取任务环境; -
本地已完整安装 LeRobot 推理环境,包含
async扩展; -
本地可访问训练好的
checkpoint目录; -
服务器和本地网络互通。
启动推理服务
在推理器/本地端启动推理服务:
python -m lerobot.async_inference.policy_server \
    --host=0.0.0.0 \
    --port=5555
参数说明:
| 参数 | 示例值 | 说明 |
|---|---|---|
--host | 0.0.0.0 | 监听所有网卡,允许远程连接 |
--port | 5555 | 监听端口,需与服务器端 --policy_port 一致 |
启动仿真评测
在仿真器/服务器端启动仿真评测:
python scripts/evaluation/policy_inference.py \
    --task=LeIsaac-SO101-CustomTask-v0 \
    --eval_rounds=1 \
    --policy_type=lerobot-act \
    --policy_host=10.0.91.83 \
    --policy_port=5555 \
    --policy_timeout_ms=5000 \
    --policy_action_horizon=100 \
    --device=cpu \
    --enable_cameras \
    --policy_checkpoint_path models/outputs/train/act_test_custom_task_amp/checkpoints/100000/pretrained_model
参数说明:
| 参数 | 示例值 | 说明 |
|---|---|---|
--task | LeIsaac-SO101-CustomTask-v0 | 评测任务标识 |
--policy_host | 10.0.91.83 | 推理服务端 IP 地址;同机可填 127.0.0.1 |
--policy_port | 5555 | 推理服务监听端口 |
--policy_type | lerobot-act | 策略类型,支持 lerobot-act、lerobot-smolvla 等 |
--policy_checkpoint_path | models/outputs/train/act_test_custom_task_amp/checkpoints/100000/pretrained_model | Checkpoint 路径 |
--policy_timeout_ms | 5000 | 等待推理服务返回动作的超时时间,低算力设备可适当调大 |
--policy_action_horizon | 100 | 必须与模型 config.json 的 chunk_size 相同 |
--device | cpu | 仿真评测脚本使用的计算设备 |
--enable_cameras | — | 启用仿真相机观测 |
4.2 运行效果
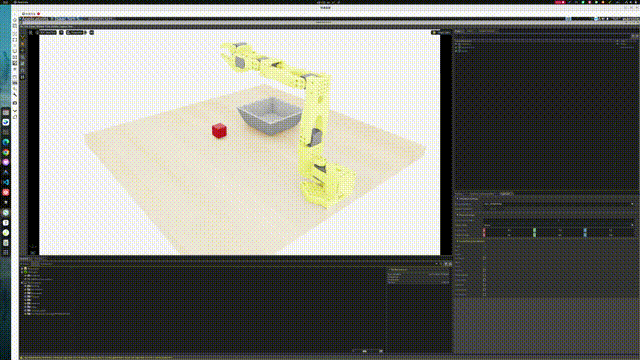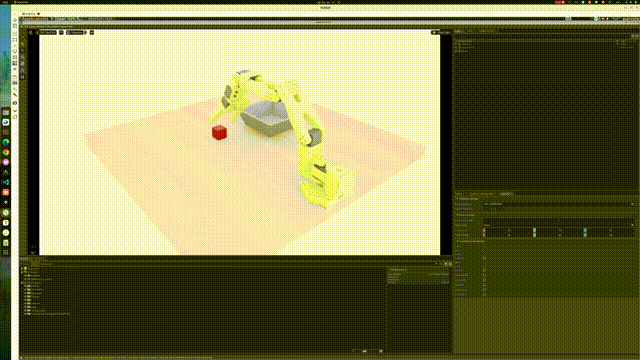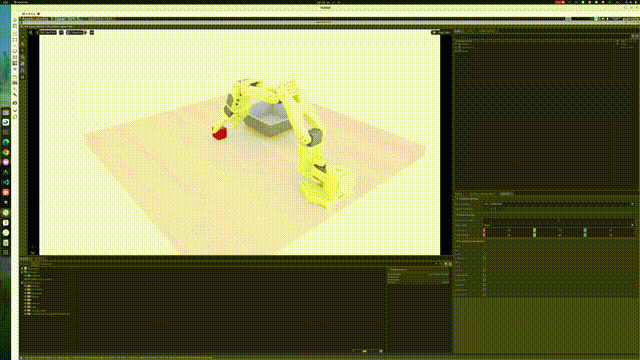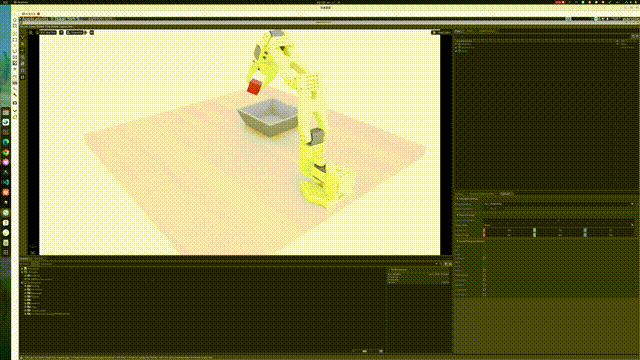
开启分布式仿真推理之后,仿真器会向推理服务发送观测数据,推理服务根据 ACT checkpoint 返回动作序列,最终在 Isaac Sim 仿真环境中驱动 SO101 机械臂完成目标任务。效果如图所示。
5. 常见问题
| 现象 | 处理 |
|---|---|
list_envs.py 无法列出任务 | 检查 Isaac Sim、Isaac Lab、LeIsaac 是否安装完成,并确认资产包已解压到 assets 目录。 |
| 找不到 SO101 Leader 串口 | 检查机械臂连接,确认端口是否为 /dev/ttyACM0,必要时替换 --port 参数。 |
| 串口权限不足 | 执行 sudo chmod 666 /dev/ttyACM0 后重试。 |
| 仿真器无法连接 Leader 服务 | 确认 leader_sender.py 已启动,--leader-host 为板端或 PC 的正确 IP,且防火墙未阻断 5050 端口。 |
| HDF5 转换失败 | 检查 --task_name 是否与采集任务一致,--hdf5_root 和 --hdf5_files 是否指向实际文件。 |
| 训练命令参数报错 | 确认 LeRobot 版本与命令参数匹配;混合精度参数应使用 --policy.use_amp=true。 |
| 推理服务无动作输出或每帧超时 | 适当调大 --policy_timeout_ms,并确认推理端 checkpoint 路径可访问。 |
| 评测动作维度或时序异常 | 确认 --policy_action_horizon 与模型 config.json 中的 chunk_size 保持一致。 |
| 服务器与本地无法通信 | 确认两端网络互通,--policy_host 指向推理服务所在设备 IP,端口与 policy_server 一致。 |