平台概览
把RISCV端侧算力、AI 与 ROS2 工程化整合成“可复用的机器人底座”。
SpacemiT Robot SDK 面向 RISC‑V 机器人平台,提供从 系统与外设、多媒体与加速、AI 推理与交互能力 到 ROS2 机器人功能包 的一体化软件栈,帮助你更快把“能力”变成“可跑的整机方案”。
不需要搭建复杂的软件环境,也不必深入理解编译链路细节或 ROS2 的构建机制;Robot SDK 提供统一的快捷命令入口,支持一键式全量编译与按组件单独编译,把常见但繁琐的构建步骤标准化为可复用流程,让你把精力放在功能开发与源码改动上。
1. 你能获得什么
轮式机器人巡航
机械臂搬运
人型机器人跳舞
reachy mini手势跟踪
- 可复现的端到端参考方案:覆盖人型机器人、轮式机器人、桌面机器人、机械臂、四足狗等典型形态,帮助快速对齐工程组合方式与实践路径。
- 可复用的AI端侧能力:视觉/语音/LLM/VLM/Agent 等能力以组件与示例提供,便于独立验证后再集成到整机。
- 可组合的ROS2功能链路:感知、控制、SLAM、导航、规划等按功能包组织,支持按场景选择与扩展。
- 可复现的产品化配置:通过组合仓库配置选择硬件/产品配置,把“能跑”做成“默认可跑、可维护、可升级”。
- 可定制的系统与平台底座:外设驱动、系统服务、共享内存/多媒体加速等能力支撑端侧实时与性能需求。
2. 30 秒开始
- 想先跑起来(最快闭环) :02-快速入门(总览)
- 想直接复现一个端到端方案 :03-参考方案(总览)
- 想按能力/模块查资料 :从专题域进入
3. 架构与分层
代码仓库地址:
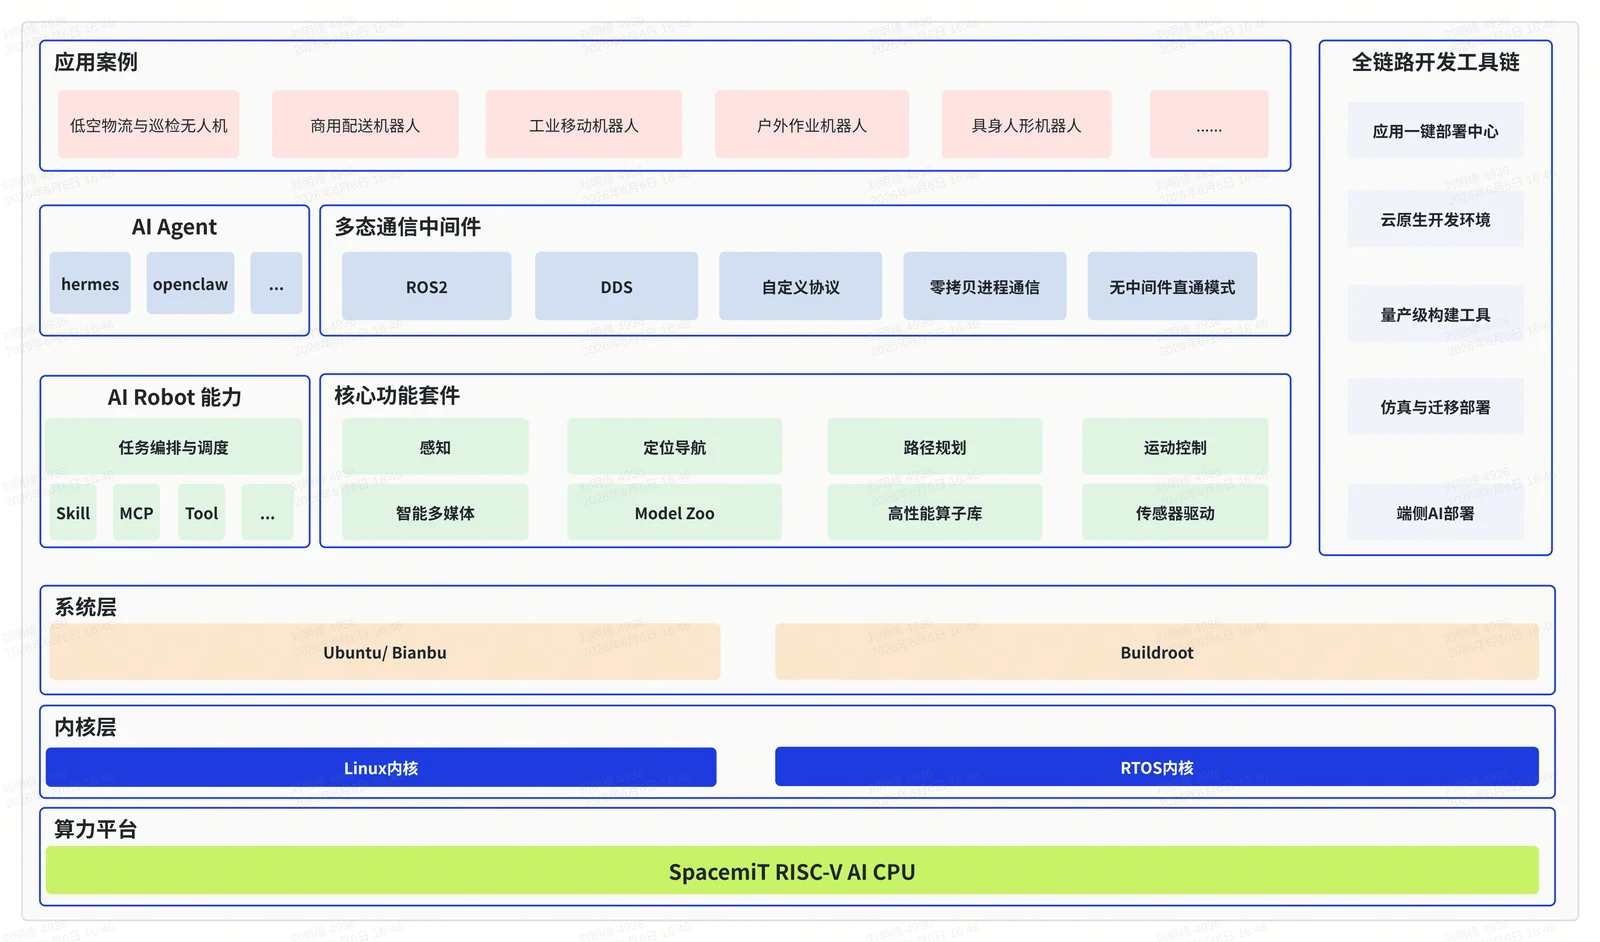
读图指南(自上而下):
- 应用案例层:端到端应用与整机参考实现(见 03-参考方案)。
- 全链路开发工具链(贯穿全栈):应用一键部署中心、云原生开发环境、量产级构建工具、仿真与迁移部署、端侧 AI 部署等能力,用于加速开发、验证与交付。
- 多态通信中间件层:ROS2 / DDS / 自定义协议 / 多进程通信 / 无中间件直通模式,用于适配不同系统形态与通信需求(见 05-机器人开发)。
- 核心功能套件层:视觉/语音/LLM/VLM/Agent 等 AI 组件能力(见 04-AI与算法),系统服务、外设驱动与多媒体等平台能力(见 06-系统与平台)。
- 系统层:Ubuntu / Bianbu / Buildroot 等操作系统形态与运行环境。
- 内核层:Linux 内核 / RTOS 内核。
- 算力平台层:SpacemiT RISC‑V AI CPU。
spacemit_robot/
├── application/                 # 应用层方案(案例聚合)
│   ├── native/                  # 非ROS2应用方案
│   │   ├── reachy_mini/
│   │   ├── lerobot_app/
│   │   ├── omni_agent/
│   │   └── humanoid_*/
│   └── ros2/                    # ROS2应用参考方案
│       └── linksee/
├── middleware/
│   └── ros2/                    # ROS2 中间层
│       ├── perception/ planning/ slam/
│       ├── control/ peripherals/ interfaces/
│       └── multimedia/ mpp/ gui/ tools/
├── components/                  # 通用能力组件层
│   ├── peripherals/ multimedia/ model_zoo/
│   ├── control/ ai-gateway/ agent_tools/
│   └── simulation/ system/ rvv_libs/ thirdparty/
├── target/                      # 硬件/产品配置聚合
└── build/                       # 一键式编译脚本
上面是整个SDK的目录结构,其特点如下:
- 能力与框架分离,避免“被ROS2绑死”:component先沉淀设备、模型、多媒体、控制等通用能力,middleware只负责通信组件(如ROS2)适配与编排。可先做native版本验证,再按需接入 ROS2、FastDDS、自定义通信组件或直通模式,而不是一开始就被中间件耦合。
- 应用与能力解耦,复用链路清晰:应用(如reachy_mini、humanoid_*)和application/ros2(如linksee)共用同一批底层组件;换形态通常是“替换应用组合”,不是重写底层能力。
- 支持组合下载,按场景最小化拉取代码:通过repo init的-g分组机制,可按人形、轮式、桌面、感知、规划控制等场景只下载所需仓库,减少初始化时间与本地占用,提升迭代效率。
- 组合效率高,适合快速出方案:新方案通常是“选组件 + 选中间层 + 选应用壳 + 选 target 配置”的装配过程。相比从零搭栈,更容易在短周期内做出可演示、可迭代、可维护的版本。
4. 版本与变更
- 版本发布与兼容性说明:07-版本说明
5. 社区与反馈
欢迎常来 SpacemiT Robot GitHub 逛逛。进到组织主页后,记得点右上角的 Follow,先把社区入口收好;看到感兴趣的子仓库,也欢迎顺手点个 Star,方便以后回头找。跑起来遇到问题、踩到坑,或者有新想法,直接在对应仓库提 Issue,我们会及时跟进并反馈处理结果。