1. AI聊天机器人
项目意义: 本案例旨在构建一个本地化的 AI 聊天机器人,集成自动语音识别(ASR)、大语言模型(LLM)以及文本转语音(TTS)等核心技术模块,帮助用户深入理解多模型协同工作的机制与运行原理。
功能简介: 用户通过终端启动应用后,将看到语音输入提示。系统会实时录入语音并进行语音识别,随后通过本地部署的 Deepseek R1 模型进行推理与语义理解,最终将生成的文本结果打印在终端中。此外,案例还提供支持 TTS 播报的大模型输出内容的版本,用户可根据实际需求选择是否启用语音合成功能。
资源链接:
- 🎥 案例演示视频:AI 聊天机器人视频
- 🚀 快速入门指南:AI 聊天机器人快速开始指南
- 📦 案例下载地址:AI 聊天机器人案例包
2. 人脸识别应用
项目意义: 通过本地计算机视觉(CV)模型的人脸识别应用案例,帮助开发者理解视频流处理流程,并掌握人脸识别相关应用的开发方法。
功能简介: 用户在终端启动演示程序后,系统将启用“人脸识别”功能,实时分析摄像头画面,并与本地人脸图像数据库进行比对。当检测到匹配的人脸时,系统会在画面中框选目标并标注其对应姓名。该应用还支持通过系统相机拍摄照片并存储为新的识别样本,用于后续比对与识别训练。
资源链接:
- 🎥 案例演示视频:人脸识别应用视频
- 🚀 快速入门指南:人脸识别应用快速开始指南
- 📦 案例下载地址:人脸识别应用案例包
3. 语音控制电机
项目意义: 探索人工智能与嵌入式系统的融合应用,基于 Function Call 机制,将语音识别结果精准映射为可执行的物理控制指令,构建典型的 AIoT(人工智能物联网)应用原型。
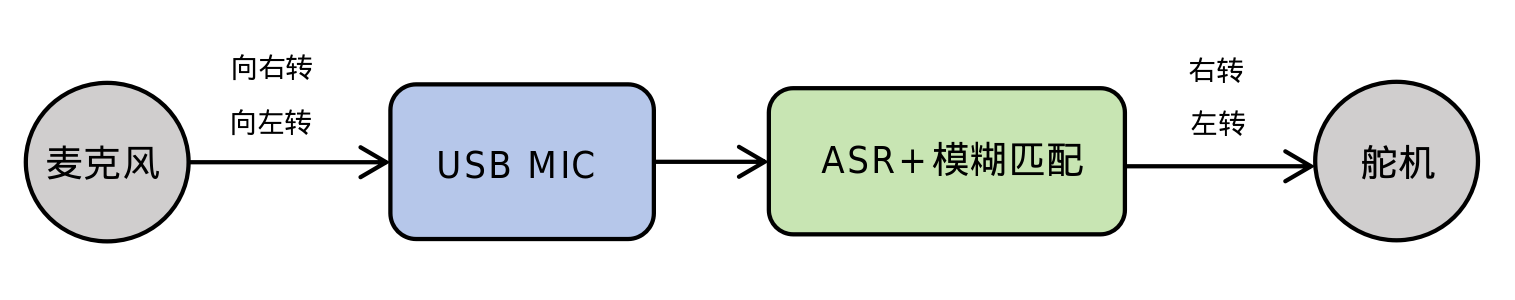
功能简介: 用户在终端启动程序后,系统通过自动语音识别(ASR)与模糊语义匹配算法,识别用户语音指令,并将其转换为控制信号,驱动执行单元(如舵机)完成相应动作,形成语音控制硬件的完整闭环。
资源链接:
- 🎥 案例演示视频:语音控制电机视频
- 🚀 快速入门指南:语音控制电机快速开始指南
- 📦 案例下载地址:语音控制电机案例包
4. 数字识别系统
项目意义: 构建计算机视觉(CV)与嵌入式系统融合的开发框架,验证CV模型在边缘设备上的部署能力与端侧识别效果,搭建模型部署与物理反馈的原型平台。
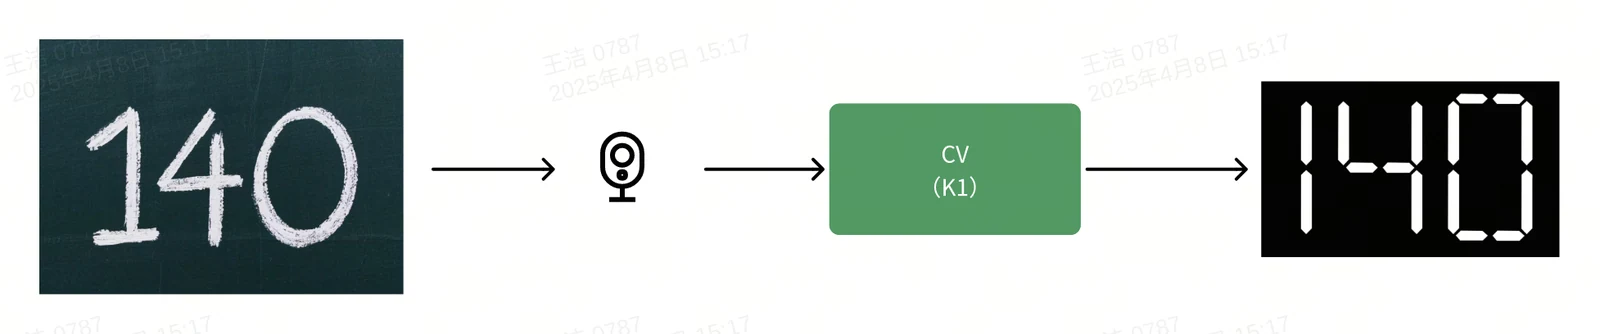
功能简介: 用户启动终端程序后,系统调用 USB 摄像头实时采集视频流,部署并运行基于 PaddleOCR 的视觉识别模型,对画面中的纸面数字内容进行检测与识别。识别出的数字将被转换为控制信号,驱动数码管进行同步显示,实现从感知到控制的闭环演示。
资源链接:
- 🎥 案例演示视频:数字识别系统视频
- 🚀 快速入门指南:数字识别系统快速开始指南
- 📦 案例下载地址:数字识别系统案例包
5. IMU惯导模块使用
项目意义: 通过IMU(惯性测量单元)模块的应用案例,展示传感器数据采集与处理在机器人导航和姿态控制中的重要性,帮助开发者理解嵌入式系统中传感器融合的基本原理。
功能简介: 用户启动程序后,系统通过USB连接IMU模块,实时采集加速度、角速度和磁场数据,并通过ROS2发布传感器消息。在RViz可视化工具中,用户可以观察到IMU数据的三维姿态显示,实现传感器数据的实时监控与分析。
资源链接:
- 🎥 案例演示视频:IMU惯导模块使用
- 🚀 快速入门指南:IMU惯导模块使用指南
6. 驱动开发和使用
项目意义: 本案例介绍硬件PWM的配置与控制方法,以及内核模块的编译和加载过程,帮助开发者掌握嵌入式系统中硬件外设的驱动开发和使用技巧,为定制化硬件控制奠定基础。
功能简介: 用户将学习通过设备树配置PWM功能,编译自定义内核以启用PWM,然后使用Python或C++程序通过sysfs接口控制PWM占空比,实现如呼吸灯等硬件控制效果。同时,案例还展示如何编译和加载简单的内核模块,理解内核模块的基本生命周期和加载/卸载过程。
资源链接:
- 🚀 快速入门指南:驱动开发和使用指南
7. 基于EtherCAT控制电机
项目意义: 本案例介绍EtherCAT协议在嵌入式系统中的应用,通过实时以太网技术实现对伺服电机的精确控制,帮助开发者掌握工业自动化控制的关键技术。
功能简介: 用户通过终端启动程序后,系统将初始化EtherCAT主站,连接并控制一体化伺服电机。支持电机位置信息的实时读取与反馈,以及基于ROS2的关节状态发布,实现电机控制的闭环演示。
资源链接:
-
🎥 案例演示视频:基于EtherCAT控制电机
-
快速入门指南:EtherCAT控制电机快速开始指南