常见问题解答
1. vscodium连接失败
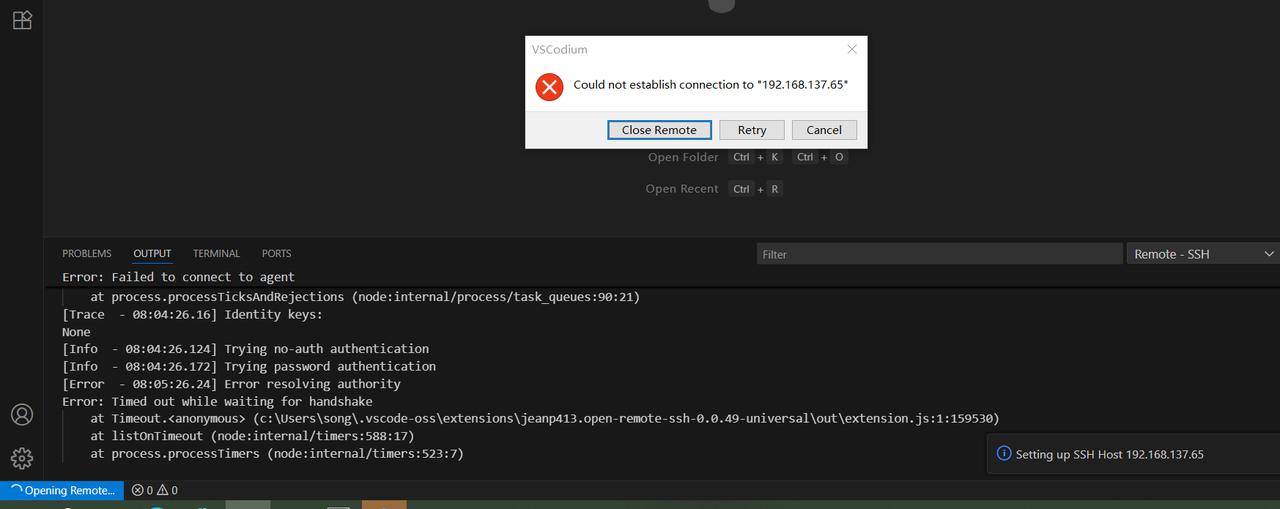
参考:
如果根据上述教程配置依旧连不上,检查是否板子过热,这会导致系统服务响应慢,有可能导致ssh连接超时,可以等板子“休息”一下再试试。
vscodium有时候在更新以后无法连接上开发板,首先在musepipro上删掉~/.vscodium-server再试一下,如果output显示failed download vscodium-reh-linux-riscv64-1.99.32846.tar.gz,但是在这个目录下能发现一串ID:
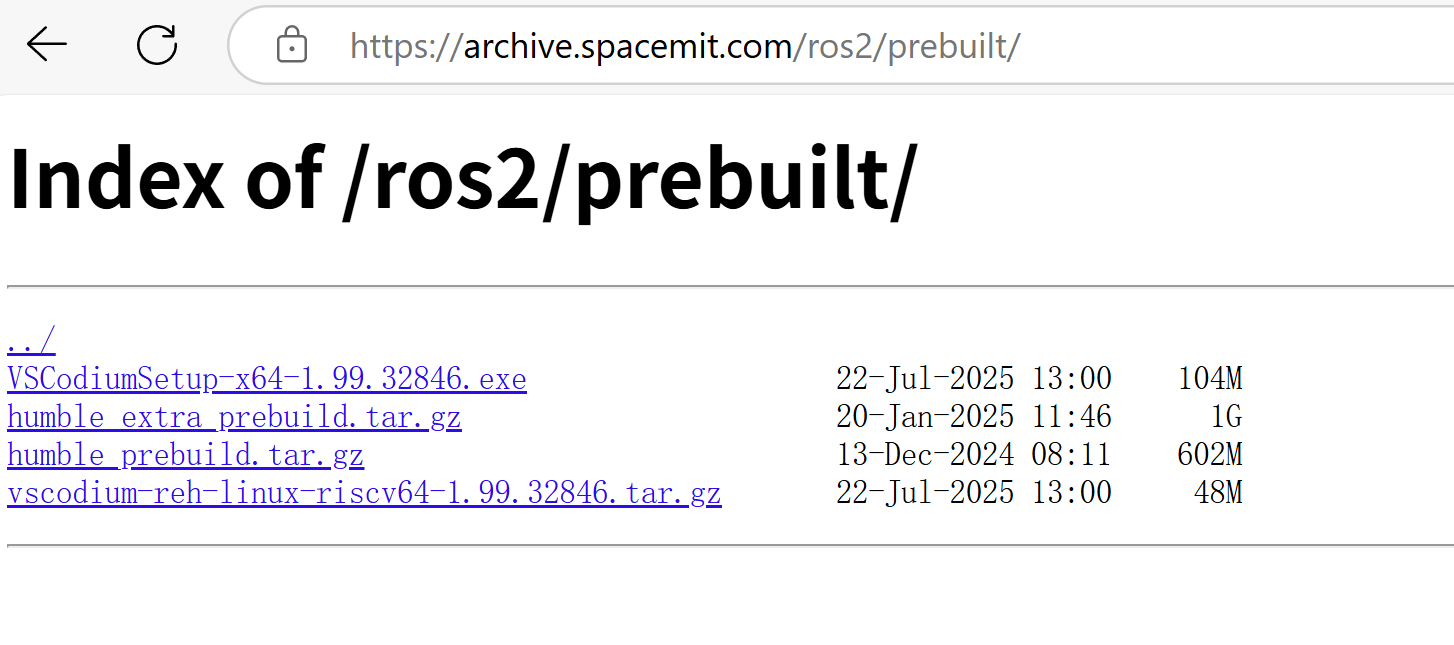
则手动下载:
去这个链接https://archive.spacemit.com/ros2/prebuilt/
下载vscodium-reh-linux-riscv64-1.99.32846.tar.gz到~目录下:
 下载后,执行下面命令:
cd ~/.vscodium-server/bin/49c135149981f1416257ad8fad6c355ef9dad22d
mv ~/vscodium-reh-linux-riscv64-1.99.32846.tar.gz ./
tar -xf vscodium-reh-linux-riscv64-1.99.32846.tar.gz --strip-components 1
rm -rf vscodium-reh-linux-riscv64-1.99.32846.tar.gz
49c135149981f1416257ad8fad6c355ef9dad22d 为 id,在windows的powershell里输入vscodium --version查看 然后在vscodium重新连接即可。
注意:不要升级codium,会导致remote的版本号可能对应不上,这是是指定的codium版本和插件版本:
https://archive.spacemit.com/ros2/prebuilt/VSCodiumSetup-x64-1.99.32846.exe
https://archive.spacemit.com/ros2/prebuilt/vscodium-reh-linux-riscv64-1.99.32846.tar.gz
2. python程序调用mipi摄像头提示找不到设备
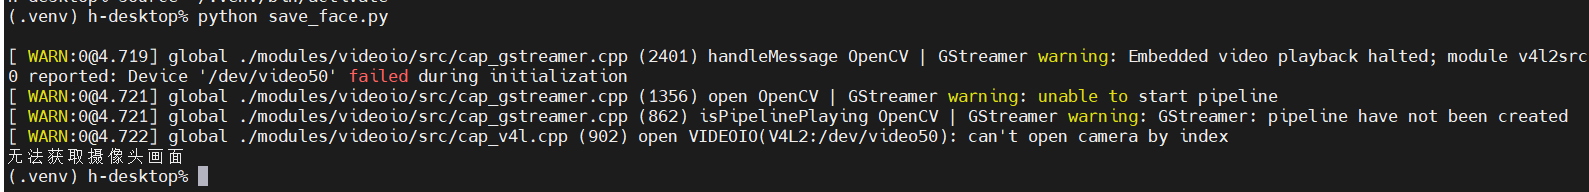 目前mipi摄像头没有适配python接口,建议使用usb摄像头来跑python程序。
3. RISCV有适配的anaconda环境吗?
在进迭时空的RISC-V架构开发环境中,推荐使用系统自带的venv工具创建Python虚拟环境,而非Anaconda。如果需要管理不同的python版本,推荐使用pyenv工具,具体使用参考:Python 用户指南
4. 自主训练的模型能否部署到k1运行?
K1不是GPU推理。电脑上训练完导出onnx模型,然后做量化。按照我们的教程 ONNX Runtime使用指南 就可以推理,你自己电脑上做的gpu模型可能在k1上跑不起来。
5. 如何查看机械臂的IP地址?
机械臂的主控板(RV4B/Muse Pi Pro)外接显示屏,打开终端输入 ifconfig 命令查看。
6. YOLOv8推理格式问题
Q:为什么用 320×320 的图片训练,YOLOv8 推理时会自动调整为 640×640?
A:在未修改 YOLO 官方代码的情况下手动预处理图像,YOLO 在推理过程中会默认将输入图像调整为 640×640 尺寸。因此,如需自定义输入分辨率,需显式指定 imgsz 参数,或修改模型配置。
7. K1集群板上如何搭建K3S
Q:k3s master节点不支持RISCV?

A:参考 K1集群板上搭建K3S 来设置
8. k1如何运行x86/arm64.so文件
Q:请问一下x86,arm64等的.so文件,代码怎么转换成能在risc-v跑的
A:无法直接运行,需要找到目标库的源码重新用risc-v的工具链编译
9. 工业相机远程连接
Q:机器人的工业相机能不能通过网络进行远程连接
A:可以远程连接,需要自己编写脚本通过网络推流来获取视频
10. WIFI连不上怎么回事
Q:开发板无法正常连接wifi,命令行连接也失效
A:可能是错误修改了系统内核,建议尝试重刷系统
11. onnx文件无法识别
Q:onnx文件无法识别,是不是安装onnxruntime时出错
A:有可能。在开发环境终端输入命令安装spacemit的onnxruntime库
pip install spacemit-ort --index-url https://git.spacemit.com/api/v4/projects/33/packages/pypi/simple
12. python报错onnxruntime library maybe mismatch
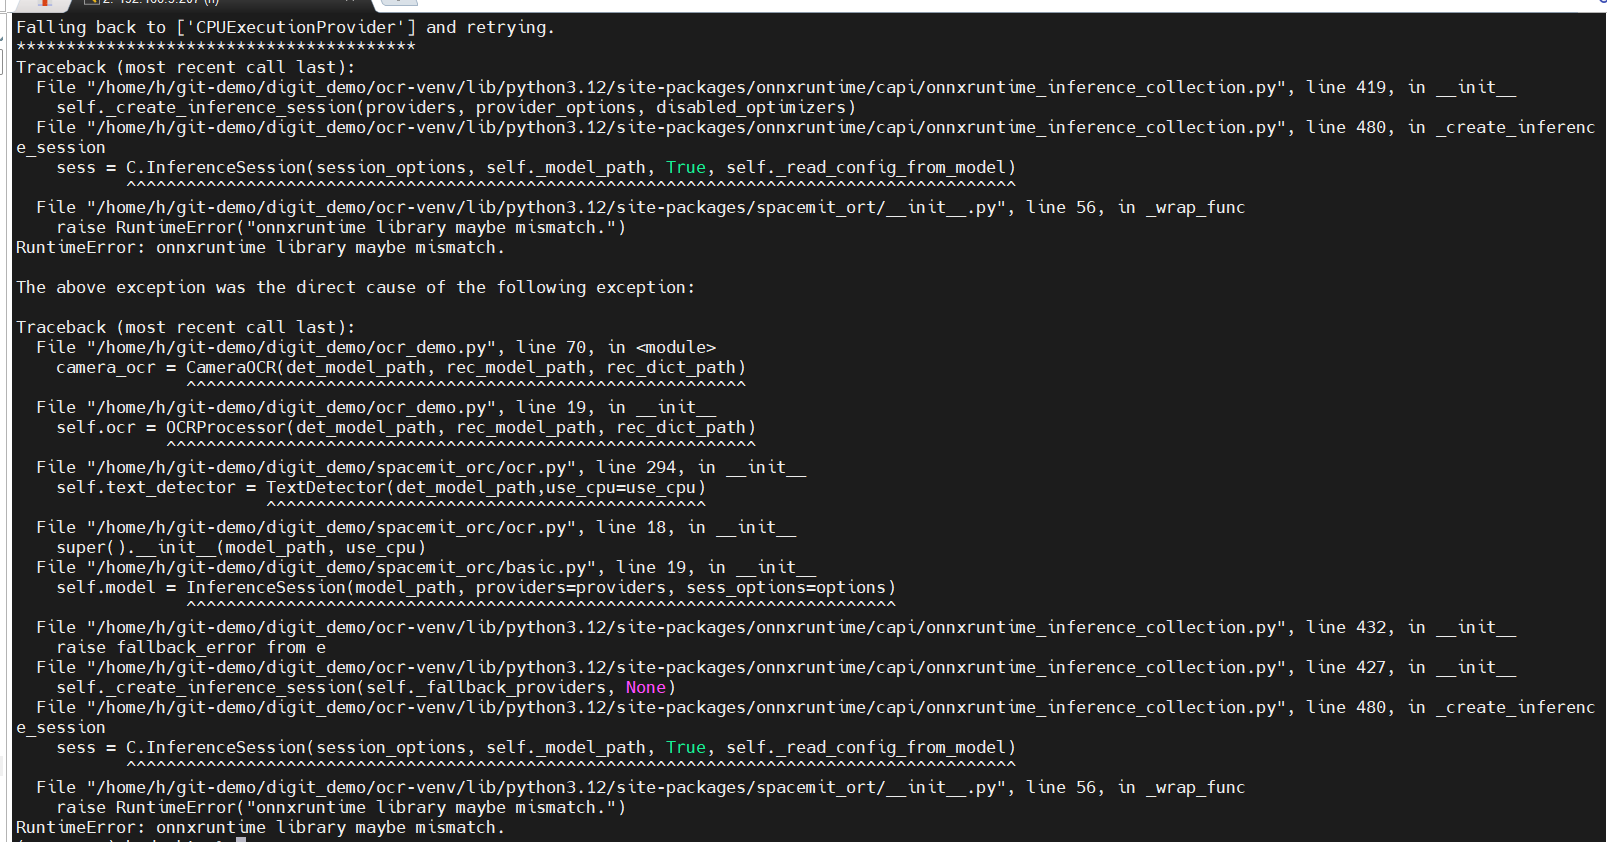
spacemit-ort 和 onnxrutime库冲突导致的,执行下述命令修复:
pip uninstall onnxruntime spacemit-ort
pip install spacemit-ort
13. 有配套的摄像头手眼标定案例吗?
可以参考大象机器人视觉跟踪的demo
14. python识别文字之后怎么播放出来
参考Bianbu robot的 tts demo
15. SSH远程连接无法启动UI界面
通过 ssh user@<remote_ip> 方式连接开发板时,无法直接调用图形界面相关功能,原因是默认 SSH 不会转发图形界面所需的 X11 显示服务。
为了解决此问题,可使用以下命令带上 X11 转发参数登录:
ssh -X user@<remote_ip>
该命令会启用 X11 转发功能,使开发板上的图形界面通过 PC 本地的 X Server 进行显示,从而一定程度上解决 UI 无法调用的问题。
16. 语音控制舵机demo卡机
Q:语音控制舵机程序运行两三次就卡机
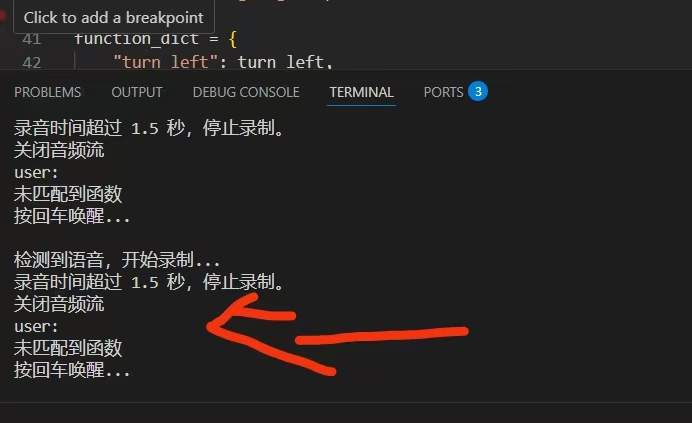
A:我们这边(在板子本地、没有通过SSH)测试运行很流畅,没有出现卡机状况。请确保舵机和ASR单独测试通过,参考:1. 外设模块参考说明 2. ASR
17. mobaxterm串口调试报错
Q:Mobaxterm串口调试提示设备连不上
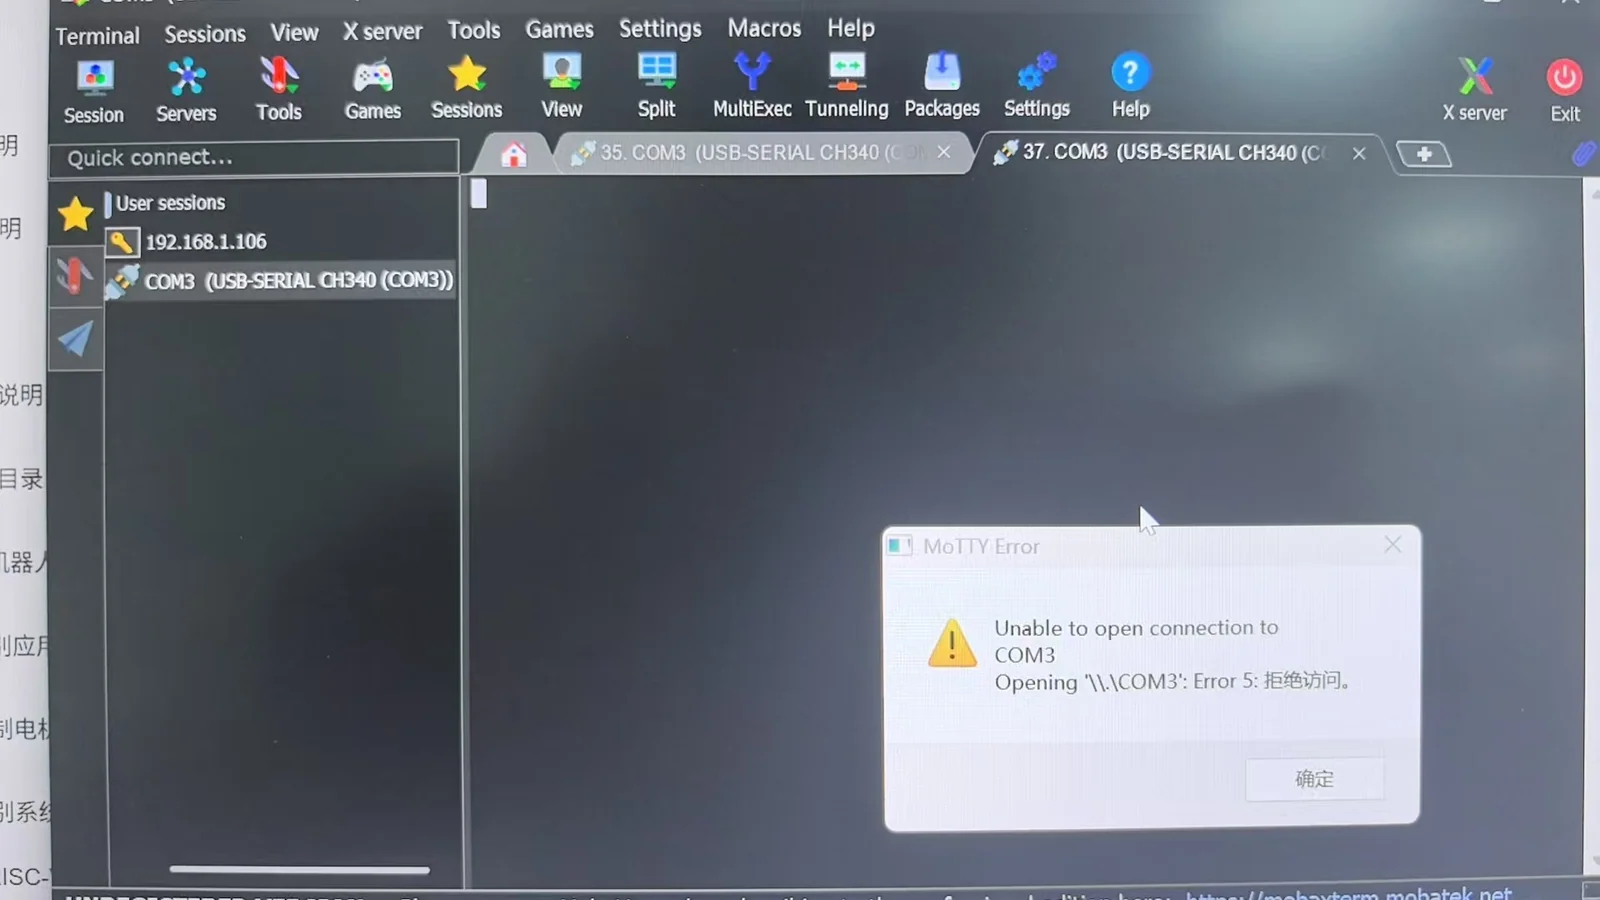
A:请确保:1. 串口线连接正确;2. mobaxterm的时候确保串口波特率和设备号设置正确。可以参考 Bianbu Robot官方文档。
18. USB麦克风使用
Q:USB麦克风能看见硬件信息但是看不到设备节点,没法采集音频,板载的snd-es8326也没法采集音频。用sounddevice,alaaudio,subprocess调arecord都没法实现音频采集,纯录音都没法,这样的情况该怎么解决呢
A:参考 Bianbu Robot NLP使用
19. Bianbu Robot NLP依赖安装失败
Q:想要使用 Bianbu Robot 语音代码的时候根据 requirements.txt 安装依赖失败是怎么回事?

A:依赖里面混入了ROS2的包,请更新依赖文件 requirements.txt
20. Muse Pi Pro开发板使用指南怎么获取?
开发文件统一在进迭开发者社区发布。可以通过以下链接访问: K1 MUSE Pi Pro 用户使用指南
21. RV4B如何外接UART调试口?
Q:RV4B中的GPIO 47 UART0 TXD、GPIO48 UART0 RXD能不能作为UART调试口?
A:这两个口目前被配置为通信模式,并内嵌在机械臂里面与机械臂进行通信,无法外接,因此大象机械臂myCobot280-RISCV目前无法用串口调试RV4B板子。四个USB可以外接UART,仅满足UART通信需求。
22. 机械臂和开发板之间如何通信?
- 对于大象机械臂myCobot280-RISCV,内部RV4B开发板8号口、10号口被配置为通信模式,这两个口与机械臂进行通信,用户无需做额外处理。
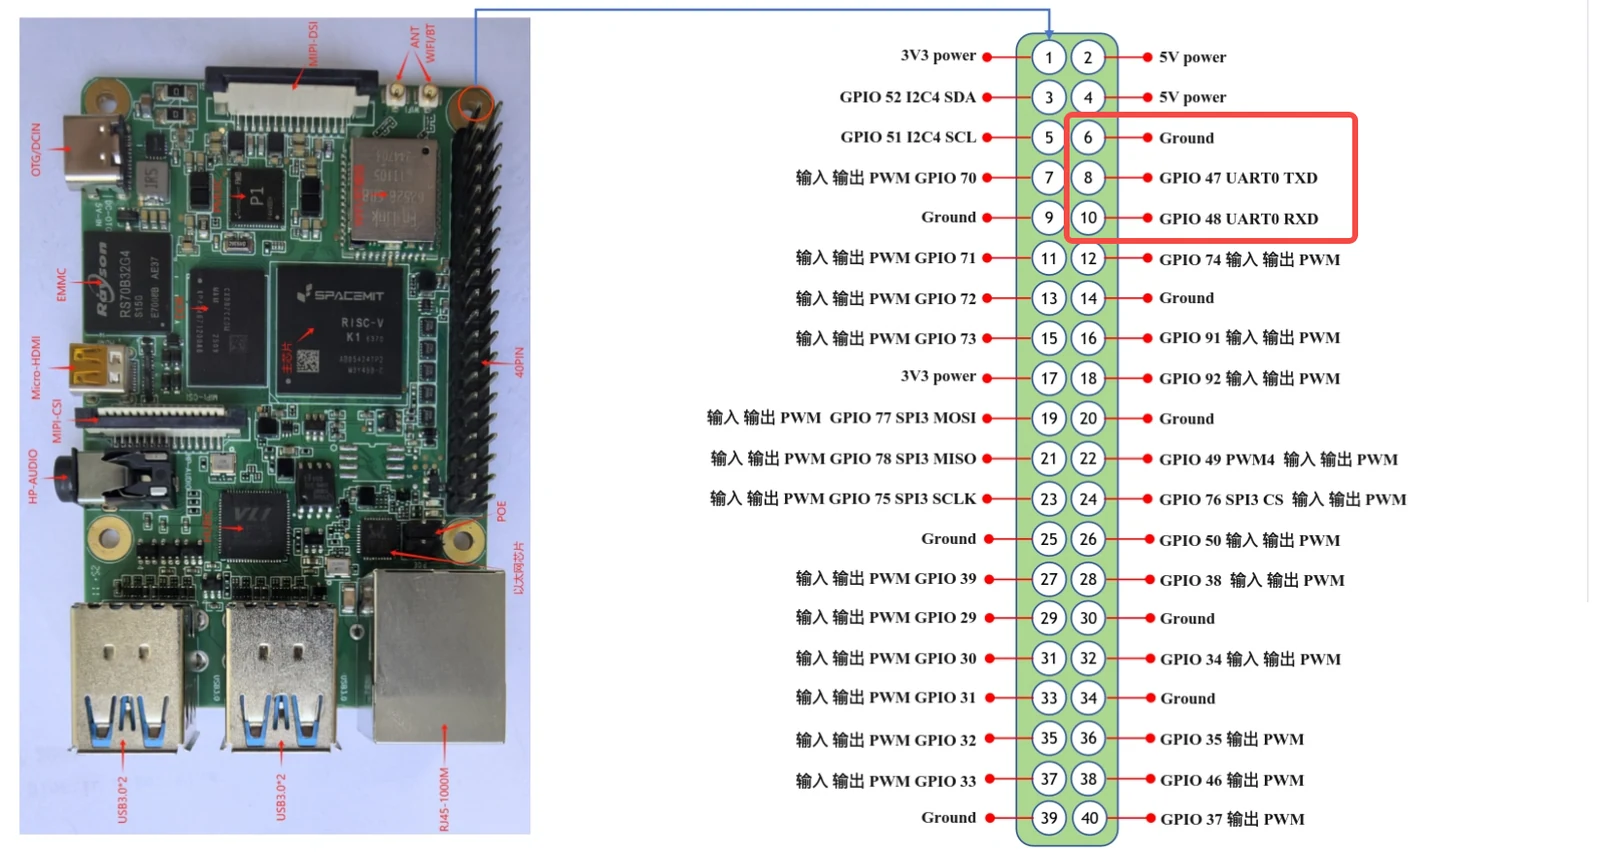
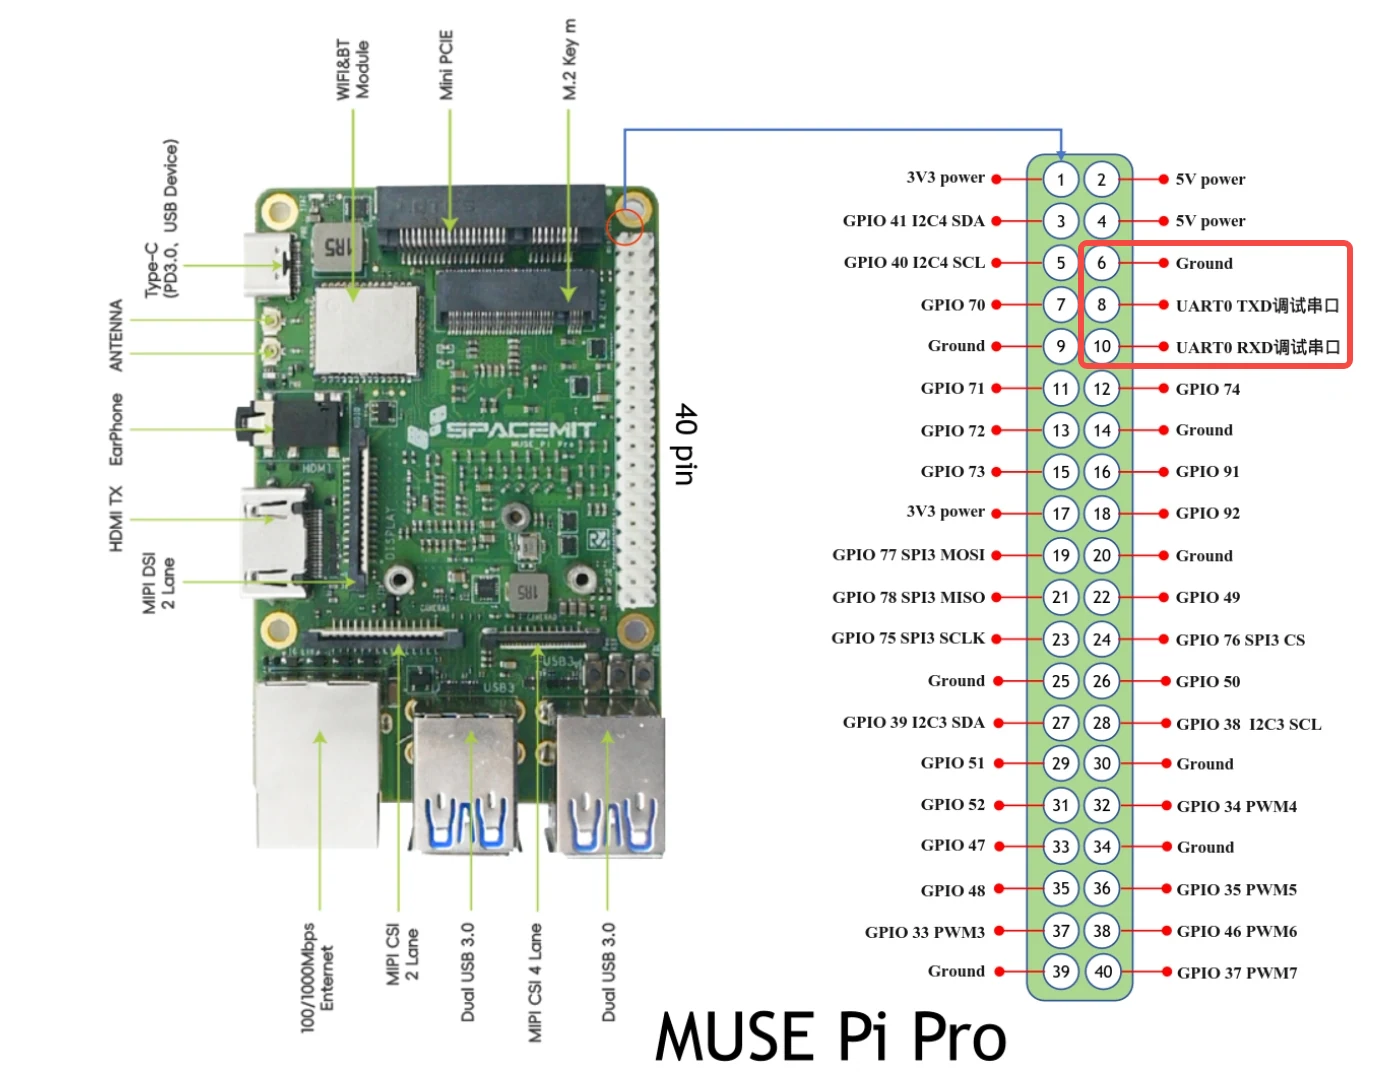
- 对于自行购买的Muse Pi Pro和机械臂,Muse Pi Pro的8号口、10号口默认被配置为串口调试模式,无法用这两个个口与机械臂通信,需要通过USB外接UART连接机械臂的GND、RX、TX口进行通信。
23. 开发板不断重启怎么回事
Q:开发板在接入摄像头、显示屏和散热风扇后,在运行时总是重启,是什么原因?
A:可能是供电电源不稳,开发板负载波动造成的。供电电源应不低于5V 3A
24. SD卡启动指南
Q:能否补充一个通过sd卡启动,然后挂载访问系统硬盘的方法,主要解决有队伍无意间造成板卡无法启动,但是资料都在内部emmc里面,可以i通过这个方法先救资料和代码,然后顺带修复。
A:参考[论坛解决方案]https://forum.spacemit.com/t/topic/823
25. MIPI摄像头开发指南
Q:是否有mipi摄像头开发指南?
A:参考:(1)Camera 快速点亮导览 (2)MIPI相机开发指南