案例5—IMU惯导模块使用
1. 硬件连接
硬件资料:
硬件连接示意:
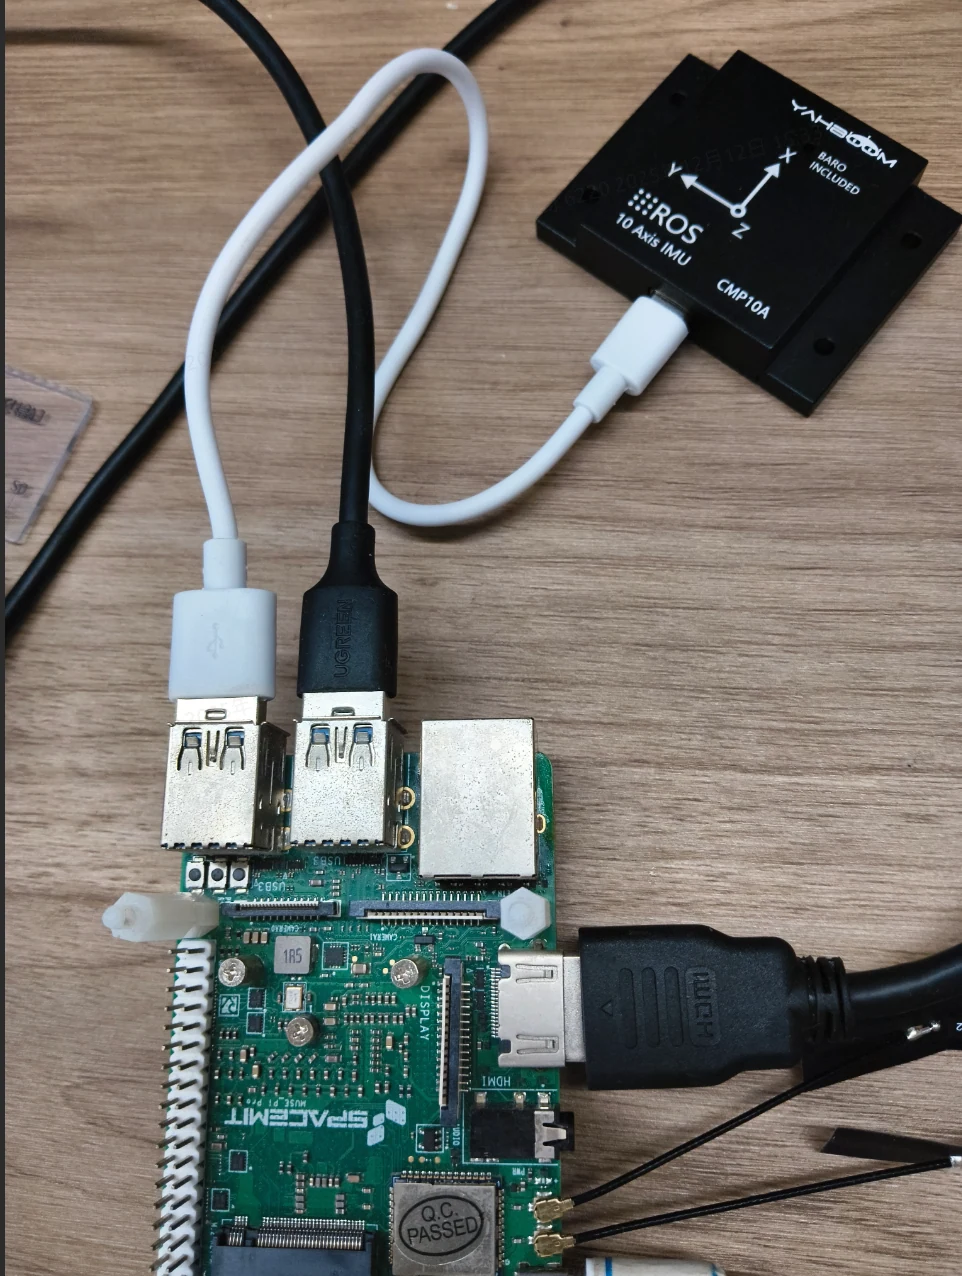
查看设备节点:
bianbu@bianbu:~$ ls /dev/ttyUSB*
/dev/ttyUSB0
赋予设备节点权限
sudo chmod 666 /dev/ttyUSB0
2. 环境准备
2.1 安装依赖
(1)根据《ROS2使用说明》安装ROS2 SDK
(2)下载Bianbu ROS压缩包:
cd /opt
wget https://archive.spacemit.com/ros2/bros.tar.gz
tar -xvf bros.tar.gz
(3)安装IMU开发环境依赖:
sudo apt install python3-serial ros-humble-rviz2 ros-humble-rviz-imu-plugin
2.2 导入 ROS2 环境
之后的步骤默认已导入
source /opt/bros/humble/setup.bash
3. 启动 IMU 节点
3.1 发布 TF
ros2 launch rdk_sensors wit_imu_rviz.launch.py port:=/dev/ttyUSB0
这会发布IMU的数据,同时发布一个 base_link 到 imu_link 的 TF 变换,方便使用 rviz2 进行可视化。
3.2 不发布 TF
ros2 launch rdk_sensors wit_imu.launch.py port:=/dev/ttyUSB0
只发布 IMU 的数据,适合与其他 ROS2 包集成时使用。
4. 启动可视化
export QT_QPA_PLATFORM=xcb # Humble版本使用
ros2 launch rdk_visualization display_imu.launch.py
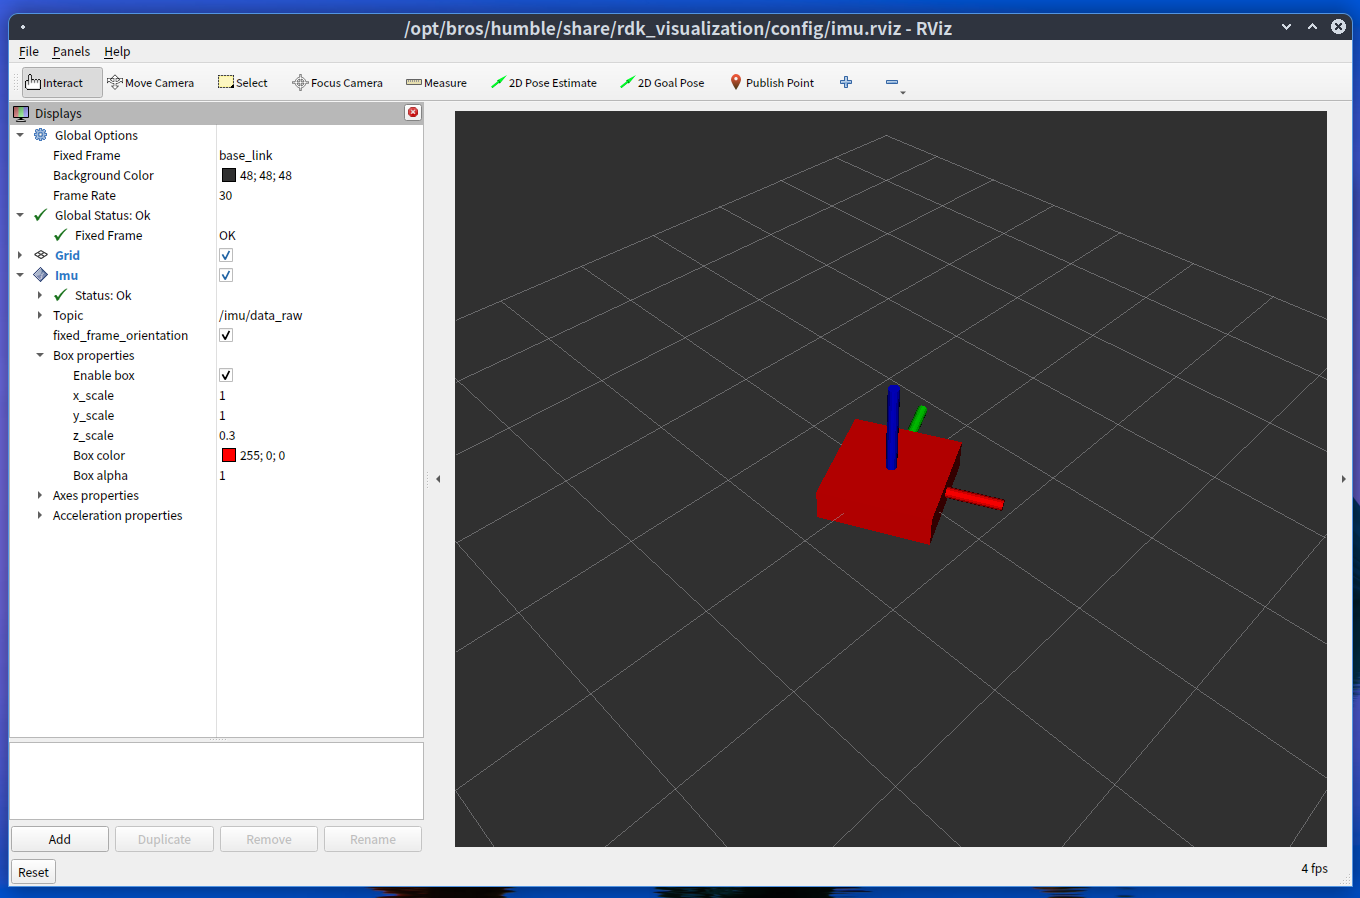
晃动 IMU,红色小方块的位姿也会随之变化